หุ่นยนต์อุตสาหกรรมสำหรับการหยิบและวาง
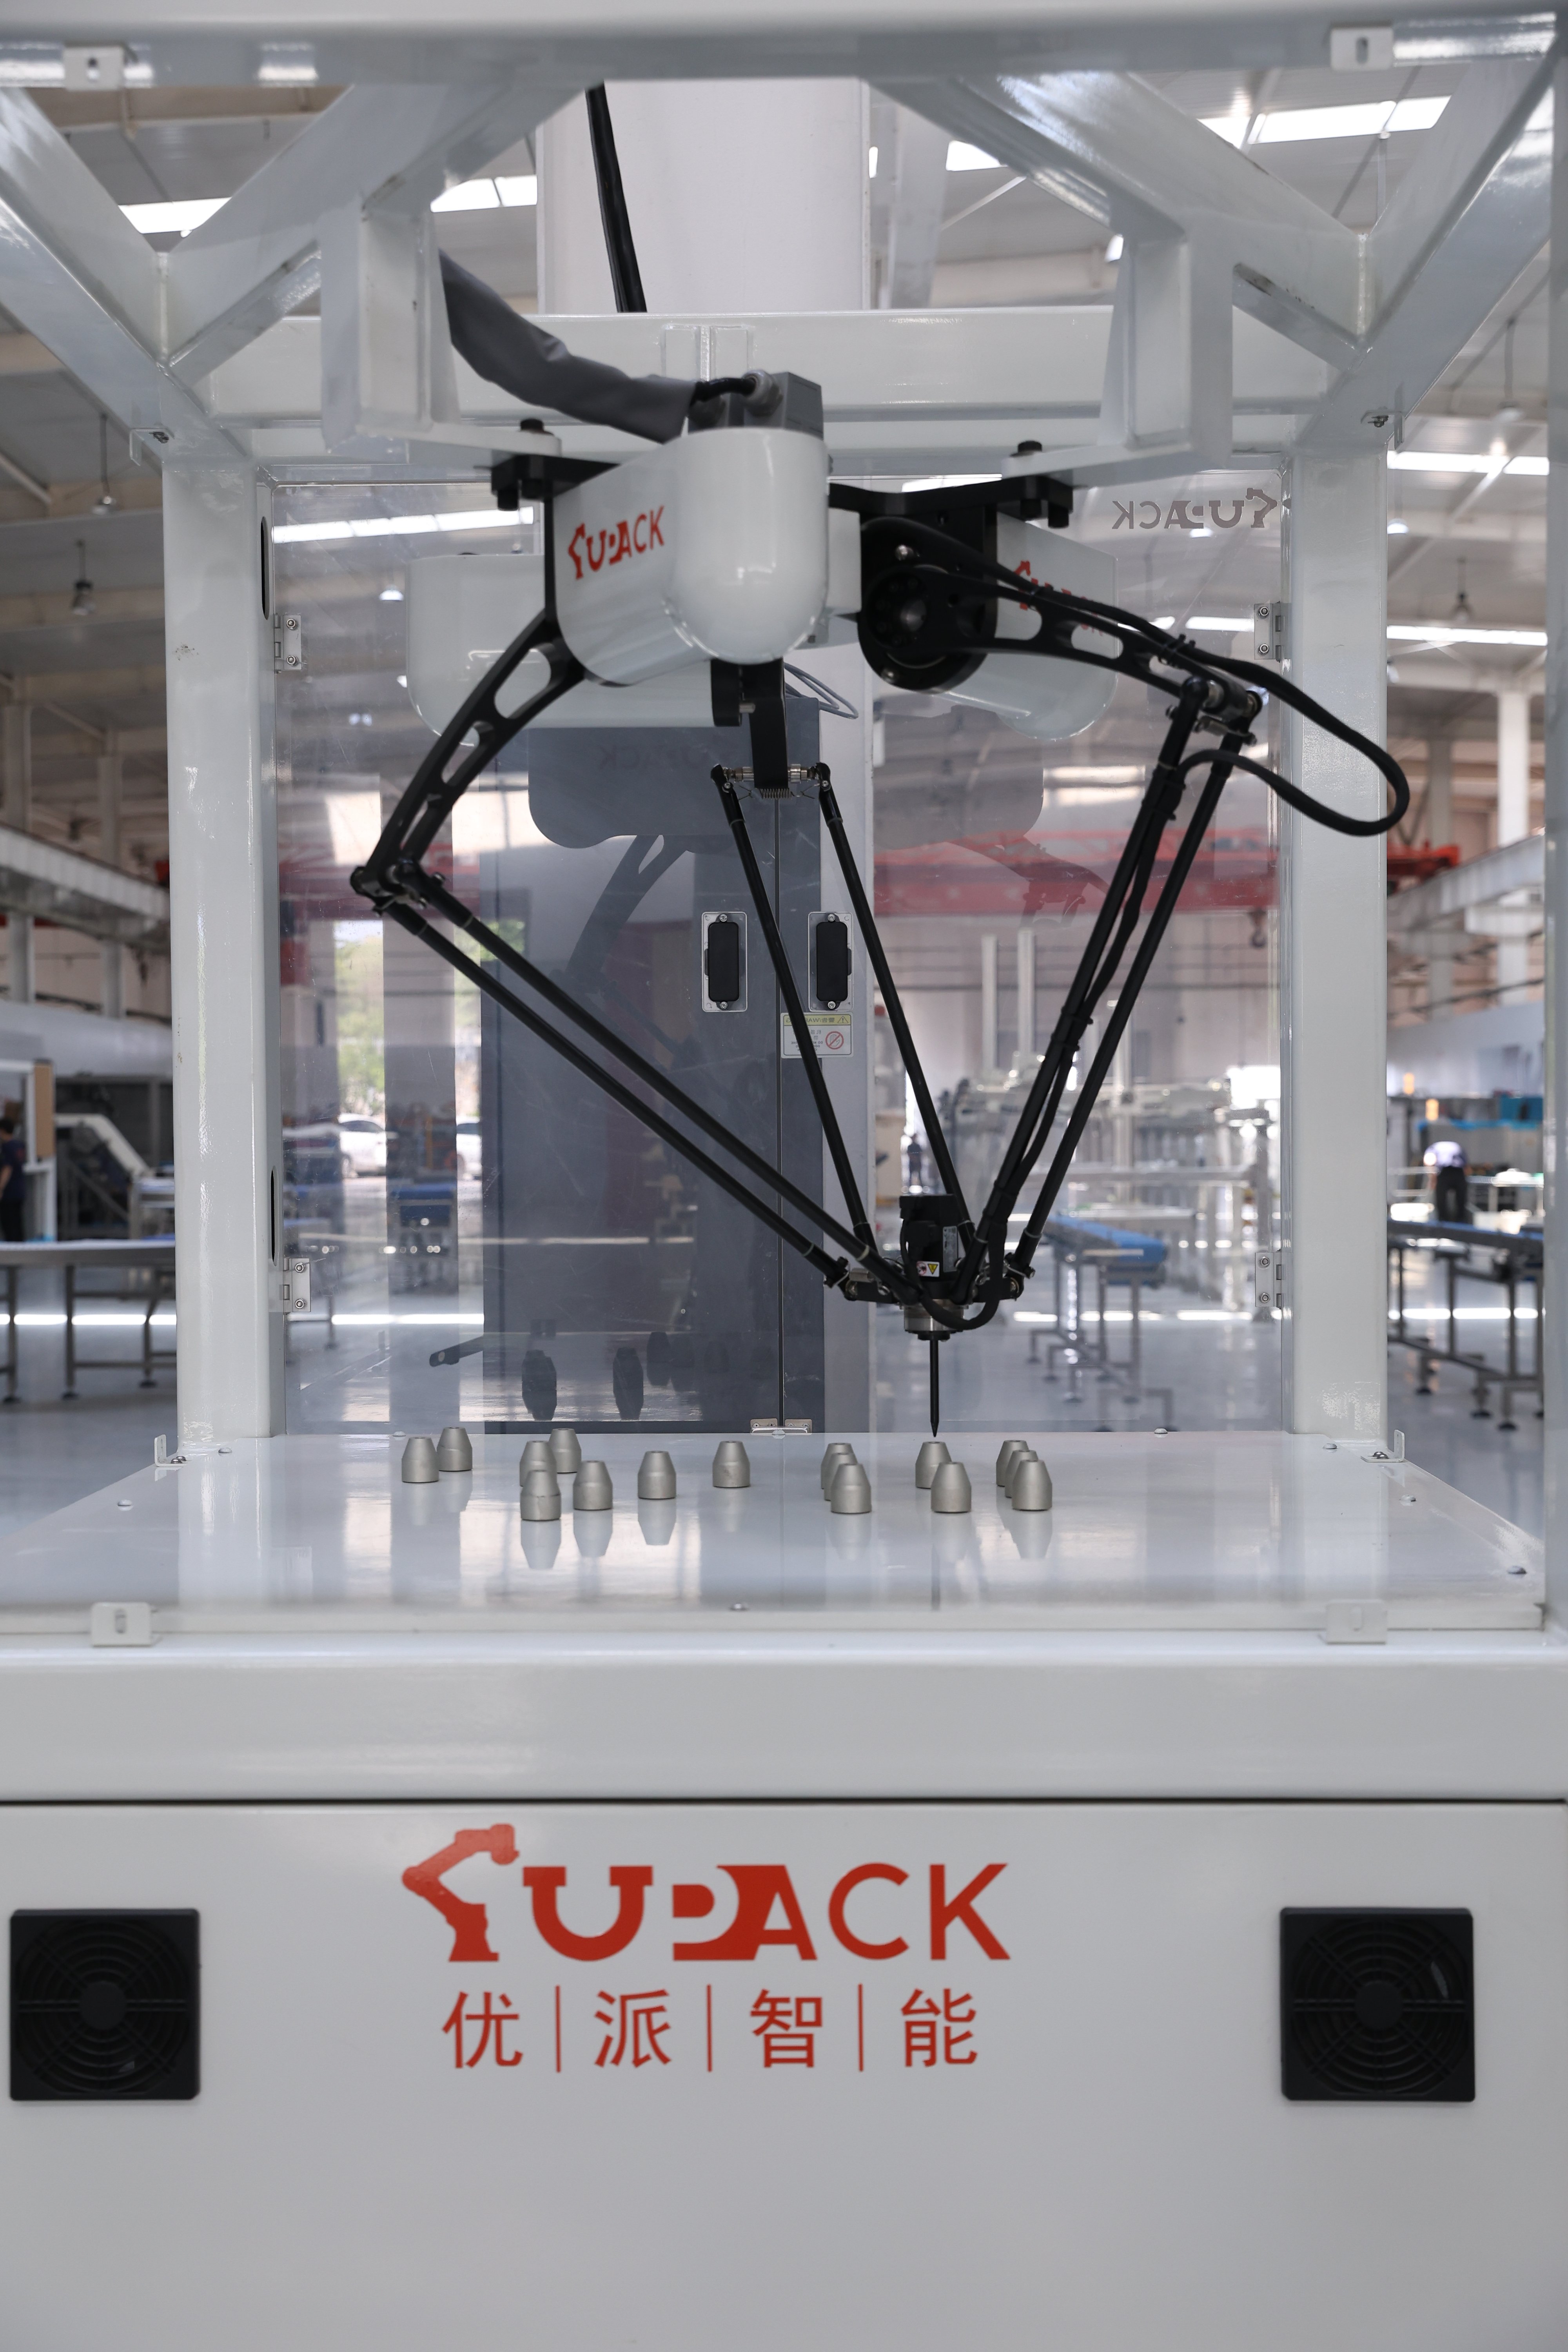
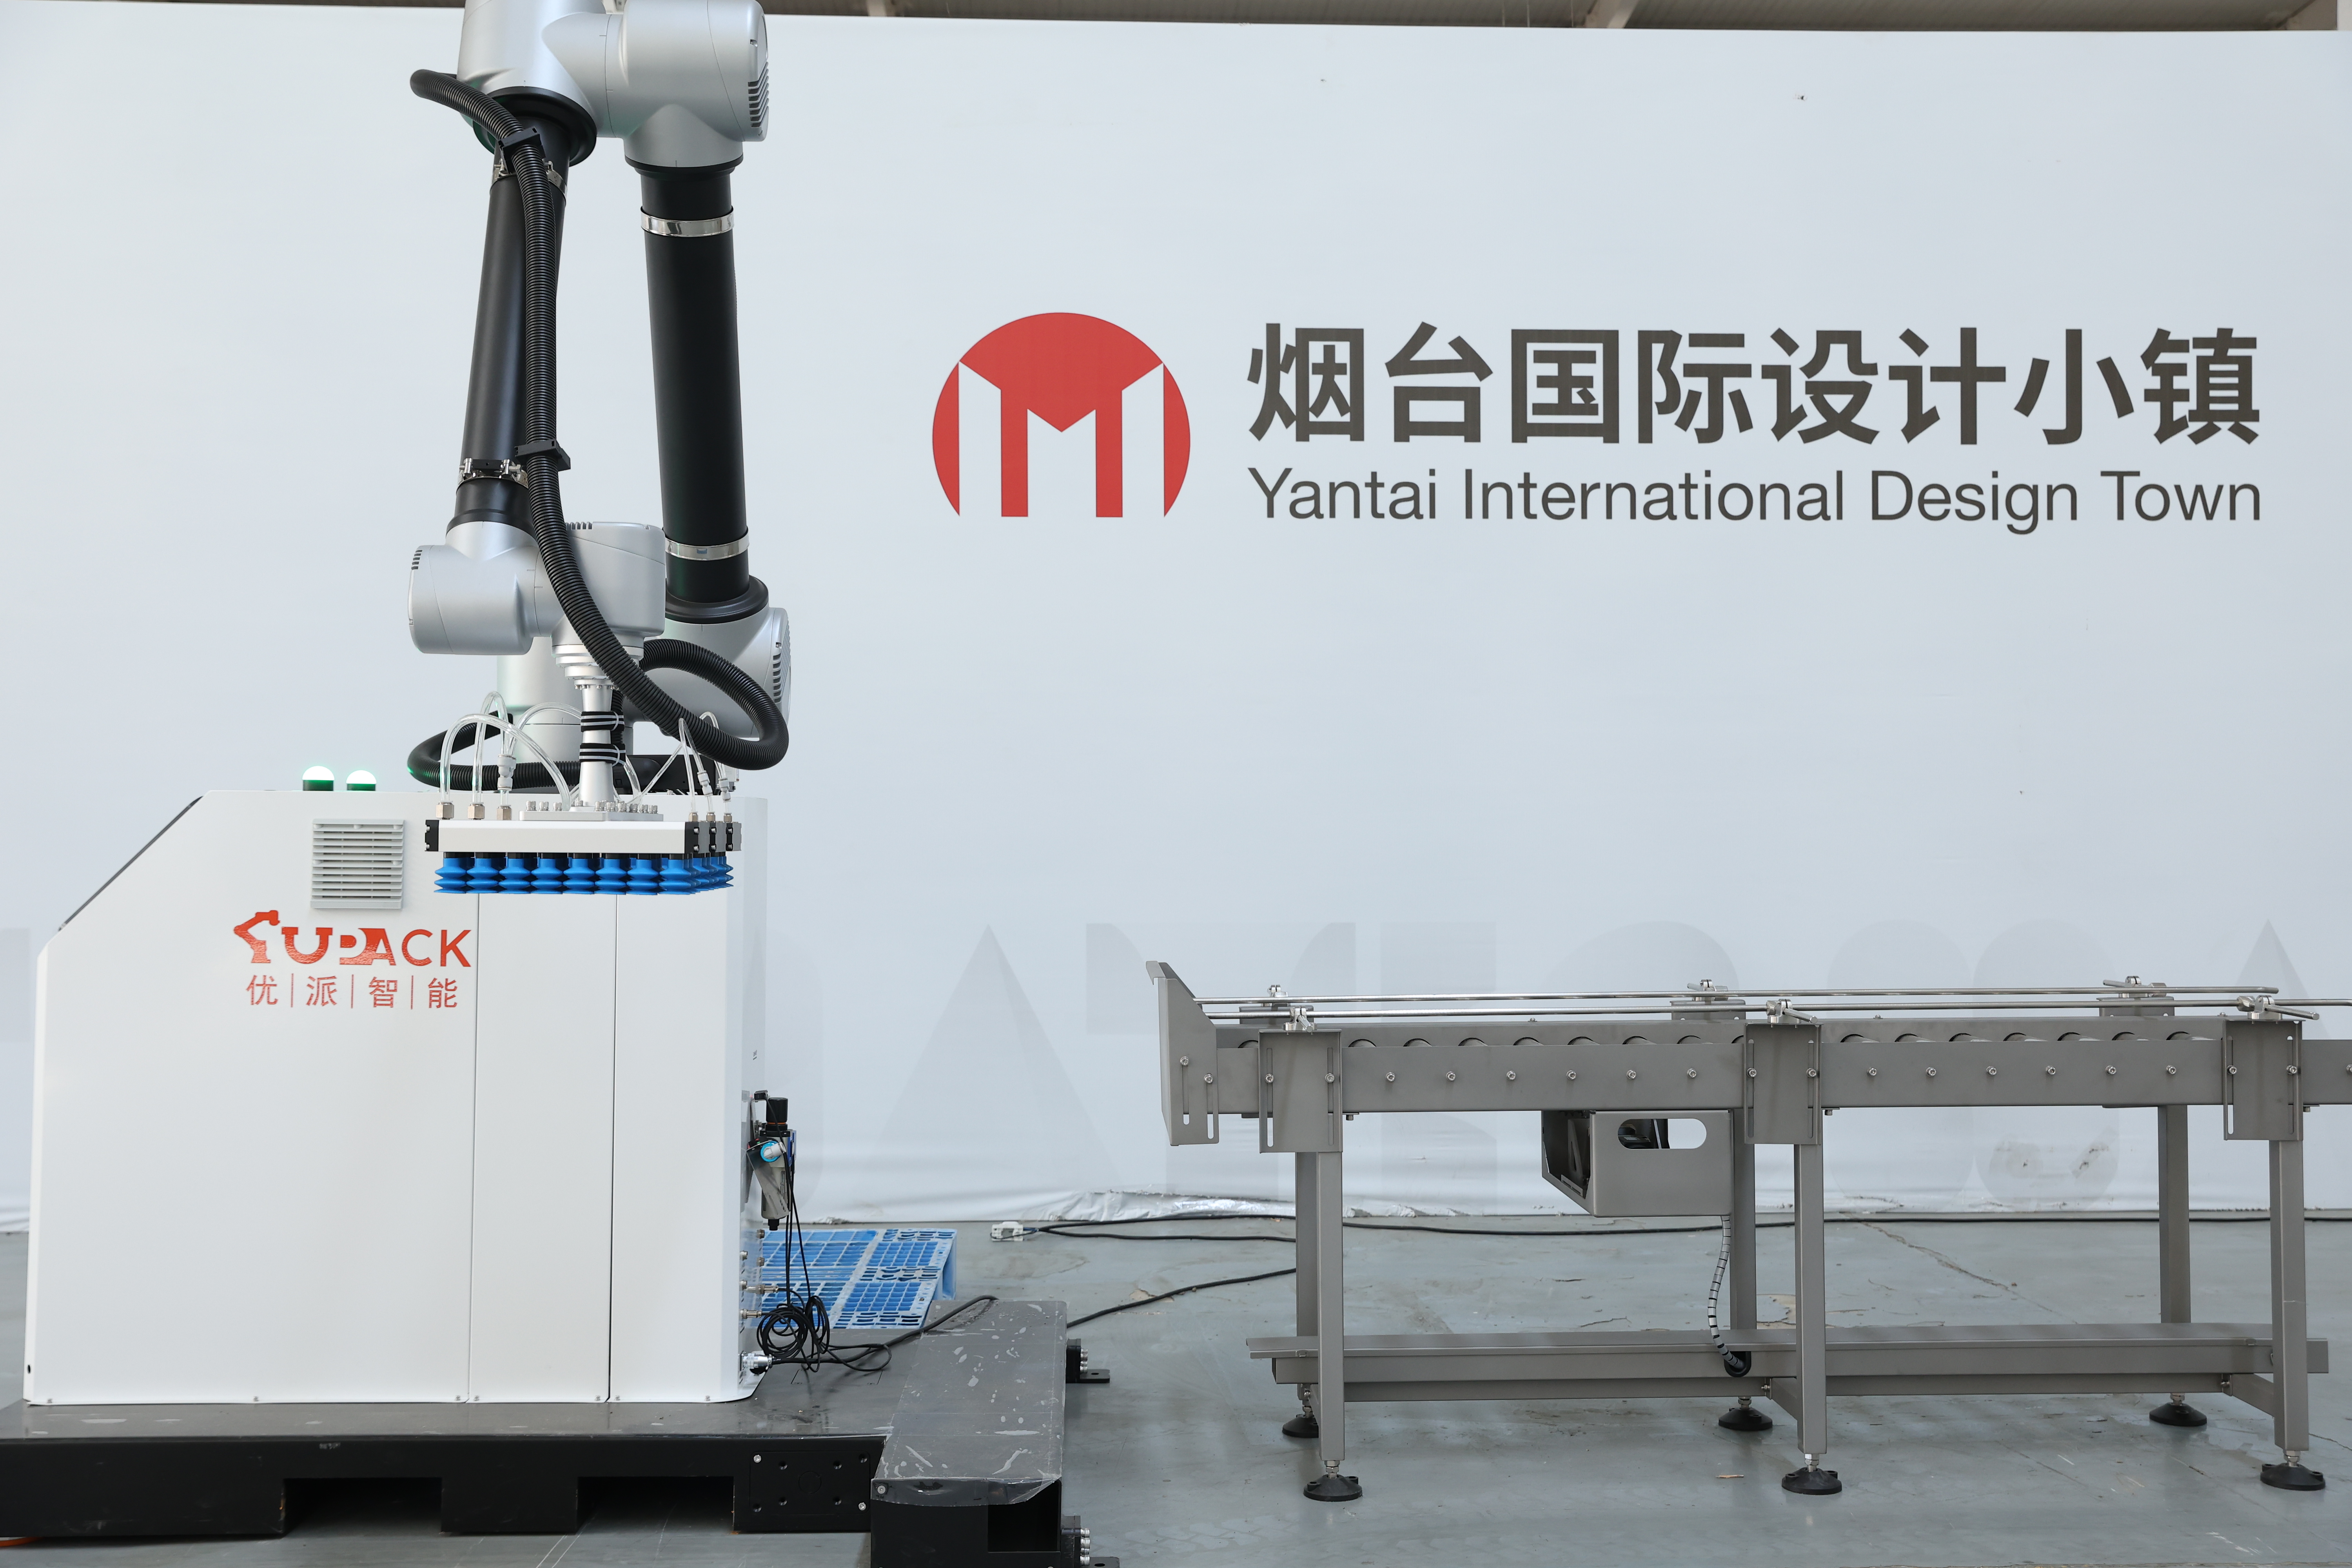
หุ่นยนต์อุตสาหกรรมแบบหยิบและวางคือ ระบบเครื่องจักรอัตโนมัติที่ออกแบบมาเพื่อเลือกวัตถุจากตำแหน่งหนึ่งอย่างแม่นยำ แล้วเคลื่อนย้ายไปยังอีกตำแหน่งหนึ่งด้วยความเร็วและความแม่นยำสูงมาก หุ่นยนต์อุตสาหกรรมแบบหยิบและวางรุ่นล่าสุดนี้ได้เปลี่ยนแปลงกระบวนการทำงานด้านการผลิตและการขนส่งโลจิสติกส์ในหลายภาคอุตสาหกรรมอย่างสิ้นเชิง หน้าที่หลักของหุ่นยนต์อุตสาหกรรมแบบหยิบและวางคือ การระบุวัตถุเป้าหมาย การจับยึดวัตถุอย่างมั่นคง และการจัดวางใหม่ให้อยู่ในตำแหน่งที่กำหนดไว้ตามลำดับขั้นตอนที่เขียนโปรแกรมไว้ ระบบหุ่นยนต์อุตสาหกรรมแบบหยิบและวางรุ่นใหม่ๆ ใช้เซ็นเซอร์ตรวจจับภาพขั้นสูงร่วมกับปัญญาประดิษฐ์ (AI) เพื่อเพิ่มความแม่นยำและความยืดหยุ่นในการทำงาน หุ่นยนต์เหล่านี้สามารถทำงานต่อเนื่องโดยไม่เหนื่อยล้า และรักษาระดับประสิทธิภาพที่สม่ำเสมอตลอดวงจรการผลิตที่ยาวนาน คุณสมบัติทางเทคโนโลยีหลักของหุ่นยนต์อุตสาหกรรมแบบหยิบและวาง ได้แก่ การเคลื่อนไหวแบบหลายแกน (multi-axis articulation) ซึ่งรองรับการเคลื่อนที่สามมิติที่ซับซ้อน เทคโนโลยีปลายแขนกล (end-effector) ขั้นสูงสำหรับการจับยึดวัตถุหลากหลายรูปแบบ และระบบให้ข้อมูลย้อนกลับแบบเรียลไทม์ หุ่นยนต์อุตสาหกรรมแบบหยิบและวางสามารถผสานรวมเข้ากับสายการผลิตที่มีอยู่ได้อย่างไร้รอยต่อ ผ่านอินเทอร์เฟซและโปรโตคอลการเขียนโปรแกรมที่ได้มาตรฐาน การประยุกต์ใช้งานครอบคลุมอุตสาหกรรมหลากหลาย เช่น การผลิตอุปกรณ์อิเล็กทรอนิกส์ การบรรจุภัณฑ์ยา แวดวงการแปรรูปอาหาร และการประกอบรถยนต์ หุ่นยนต์อุตสาหกรรมแบบหยิบและวางมีความสามารถโดดเด่นในการปฏิบัติงานซ้ำๆ ที่ต้องอาศัยความแม่นยำ ความสม่ำเสมอ และความน่าเชื่อถือ อุตสาหกรรมต่างๆ ใช้ศักยภาพของหุ่นยนต์อุตสาหกรรมแบบหยิบและวางเพื่อยกระดับคุณภาพสินค้า เร่งกระบวนการผลิต และลดต้นทุน ระบบเหล่านี้สามารถจัดการชิ้นส่วนได้ตั้งแต่ชิ้นส่วนไมโครอิเล็กทรอนิกส์ที่บอบบางมาก ไปจนถึงชิ้นส่วนอุตสาหกรรมขนาดใหญ่หนักๆ แสดงให้เห็นถึงความหลากหลายและคล่องตัวอย่างน่าทึ่งในสภาพแวดล้อมการผลิตสมัยใหม่



 EN


