průmyslový robot pro uchopení a umístění
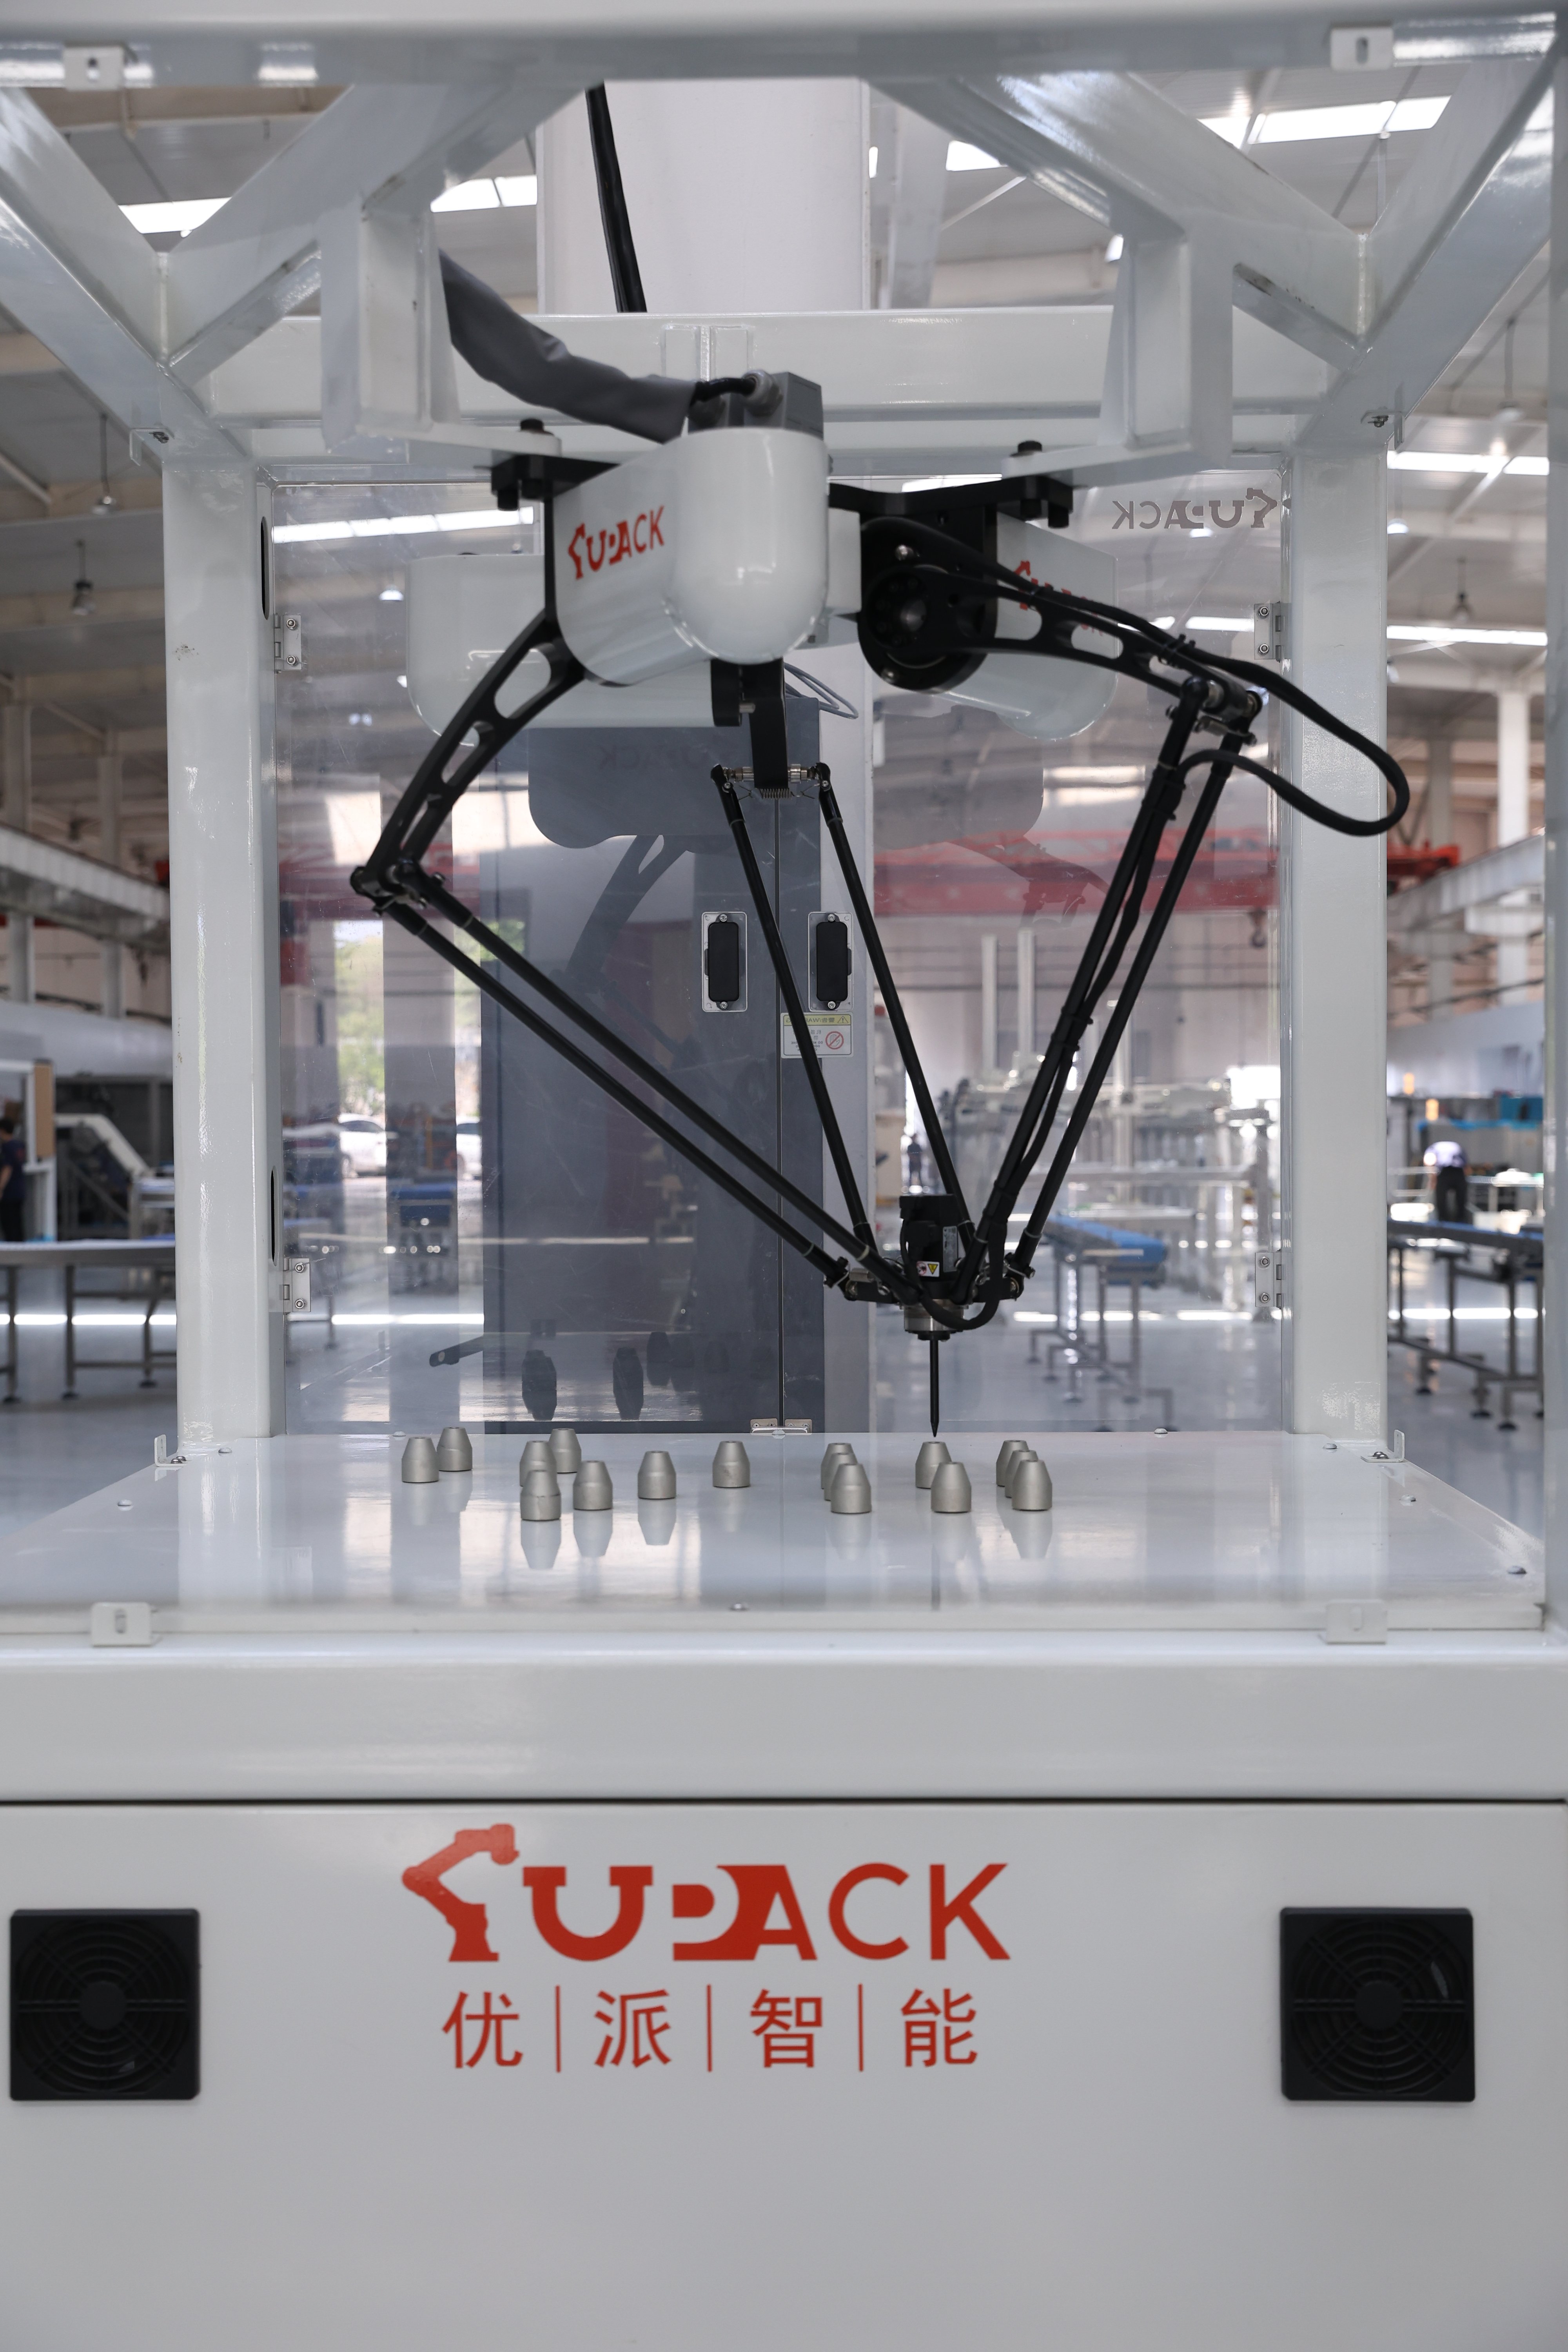
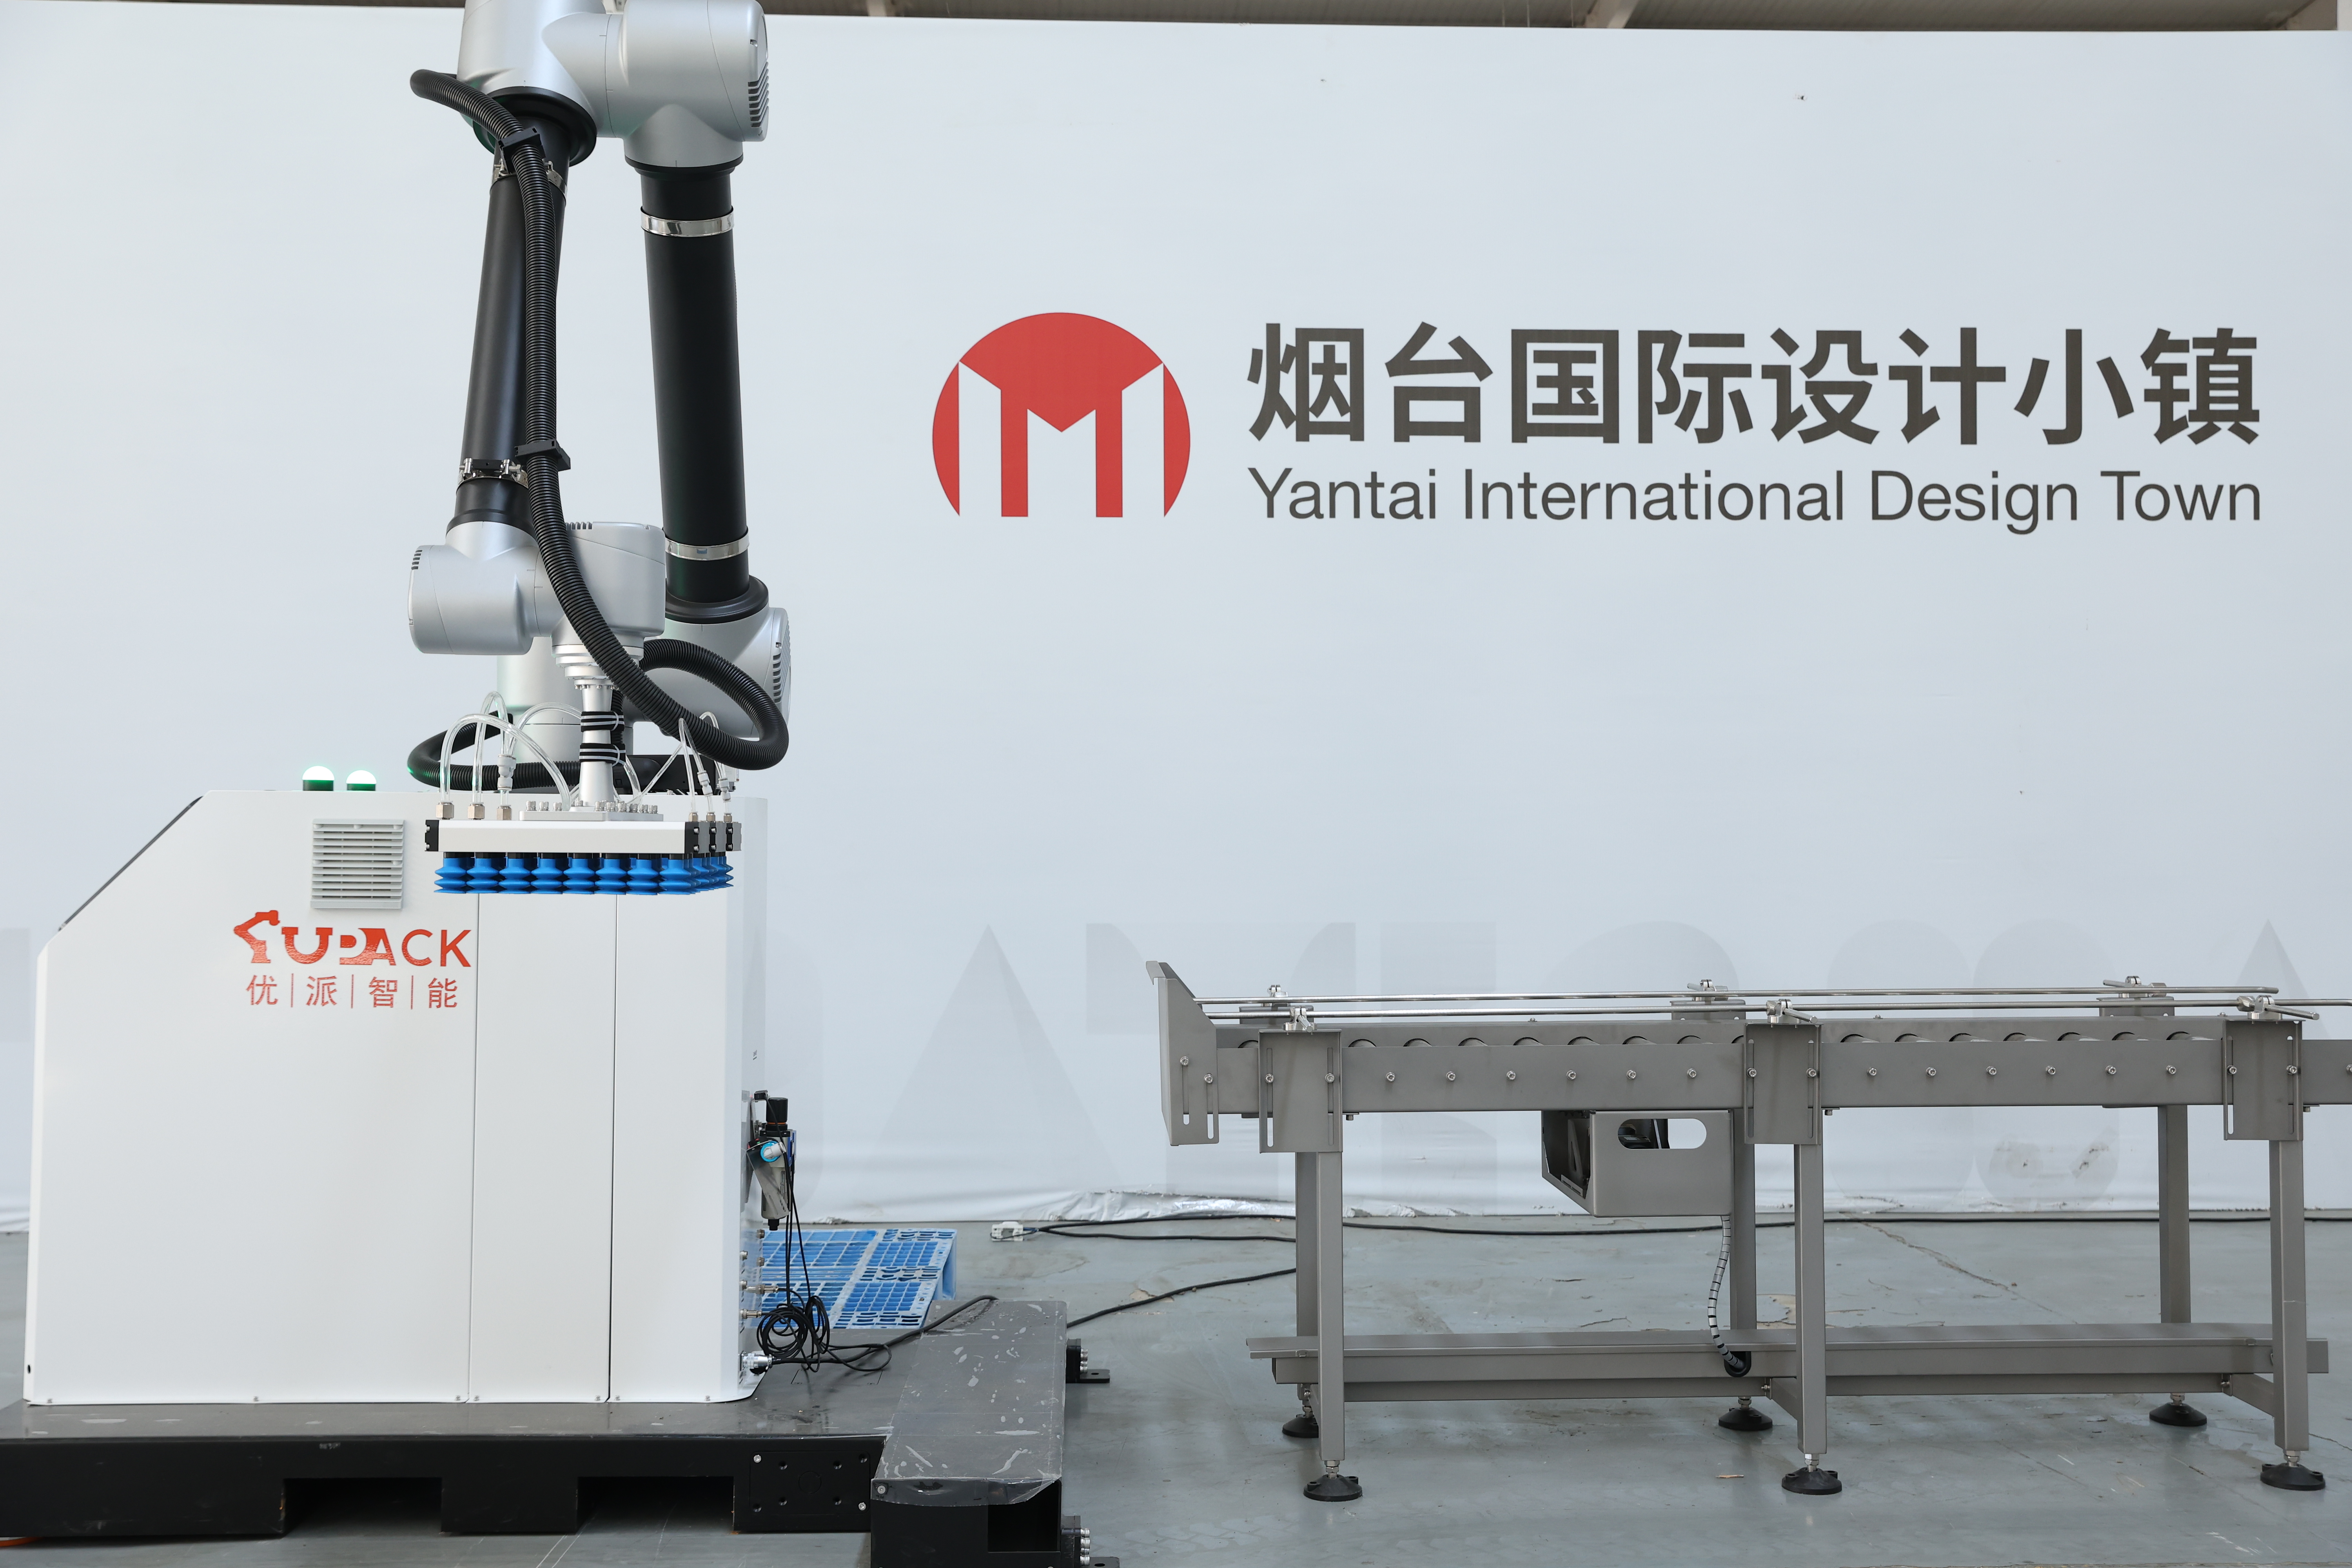
Průmyslový robot pro výběr a umístění je automatický mechanický systém navržený tak, aby přesně vybíral položky z jednoho místa a přepravoval je na jiné místo s mimořádnou rychlostí a přesností. Tato pokročilá technologie průmyslových robotů pro výběr a umístění převrátila výrobní a logistické operace v řadě odvětví. Hlavní funkcí průmyslového robota pro výběr a umístění je identifikace cílových objektů, jejich bezpečné sevření a přemístění na určená místa v rámci naprogramovaných sekvencí. Moderní systémy průmyslových robotů pro výběr a umístění využívají sofistikované senzory vidění a umělou inteligenci ke zlepšení přesnosti a přizpůsobivosti. Tyto stroje pracují nepřetržitě bez únavy a udržují konzistentní výkon po celou dobu dlouhodobých výrobních cyklů. Klíčové technologické vlastnosti průmyslového robota pro výběr a umístění zahrnují víceosovou článkovou konstrukci umožňující složité trojrozměrné pohyby, pokročilou technologii koncových efektorů pro různé typy sevření a systémy zpětné vazby v reálném čase. Průmyslový robot pro výběr a umístění se bezproblémově integruje do stávajících výrobních linek prostřednictvím standardizovaných rozhraní a programovacích protokolů. Aplikace zahrnují širokou škálu odvětví, například výrobu elektroniky, balení farmaceutických výrobků, potravinářský průmysl a montáž automobilů. Průmyslový robot pro výběr a umístění vyniká při opakujících se úkolech vyžadujících přesnost, konzistenci a spolehlivost. Odvětví využívají schopností průmyslových robotů pro výběr a umístění ke zlepšení kvality, urychlení výroby a snížení nákladů. Tyto systémy zpracovávají součástky od jemné mikroelektroniky až po těžké průmyslové díly, čímž prokazují pozoruhodnou univerzálnost v současných výrobních prostředích.



 EN


