หุ่นยนต์เดลต้าสำหรับการหยิบและวาง
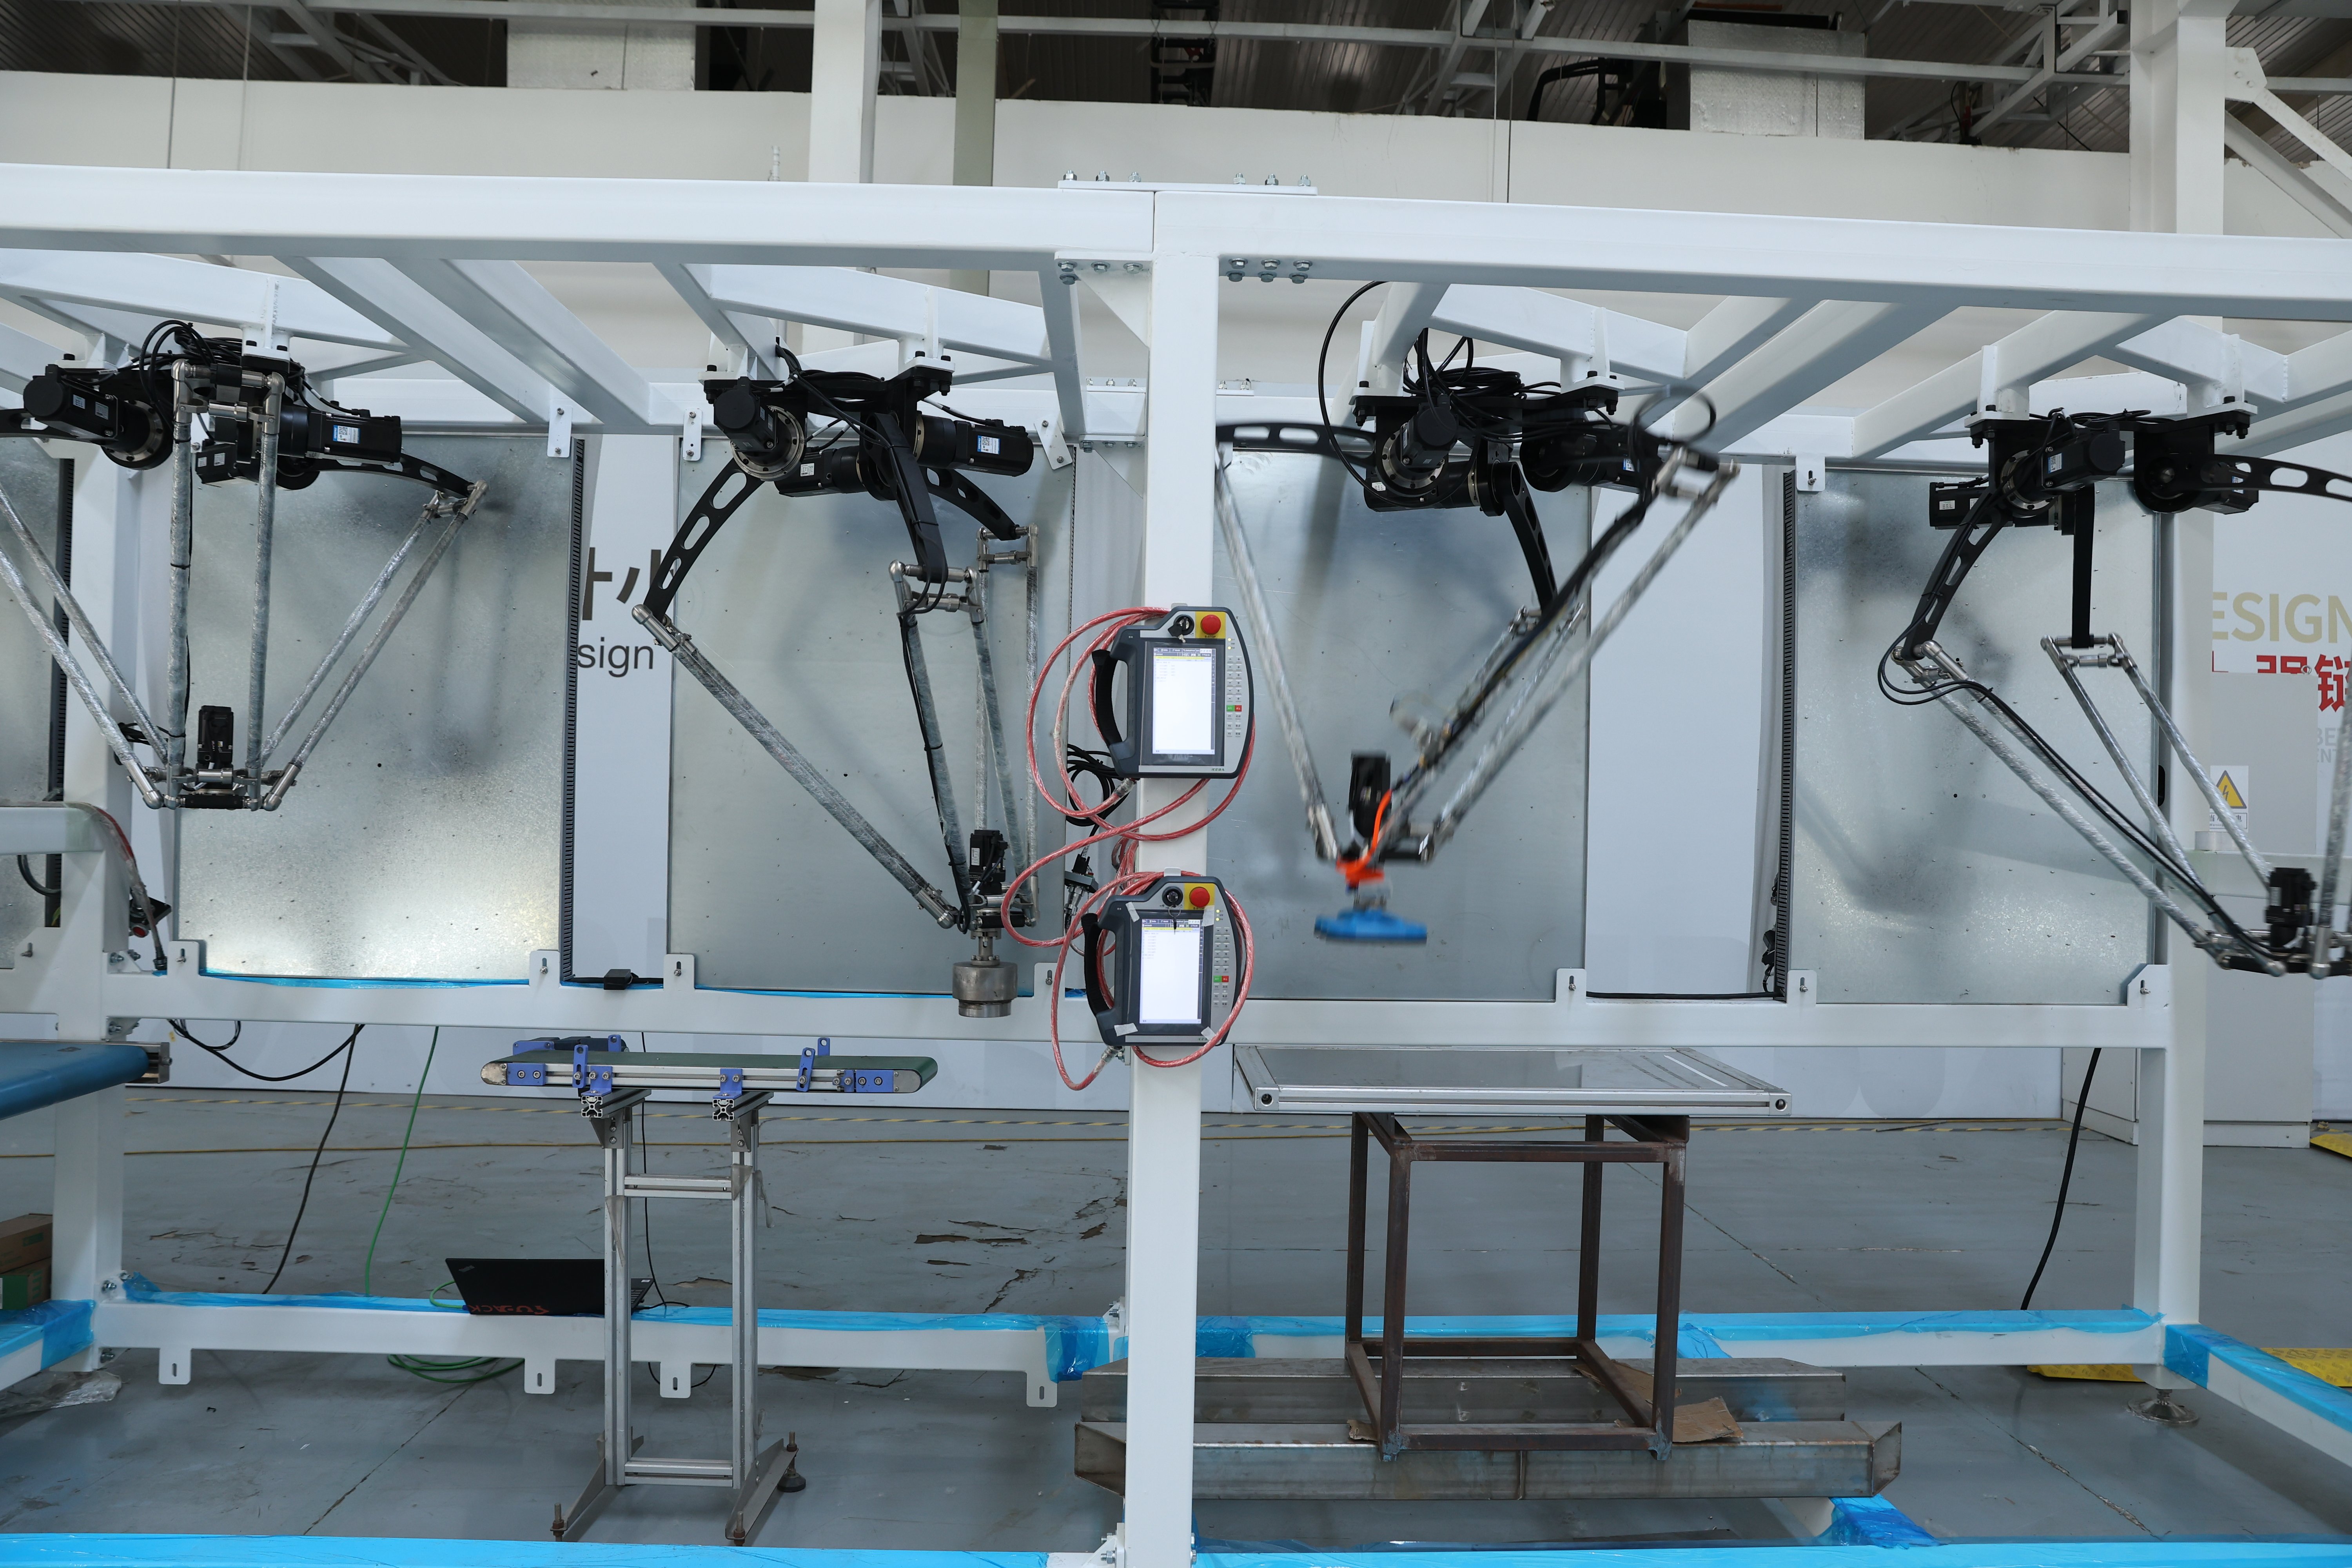
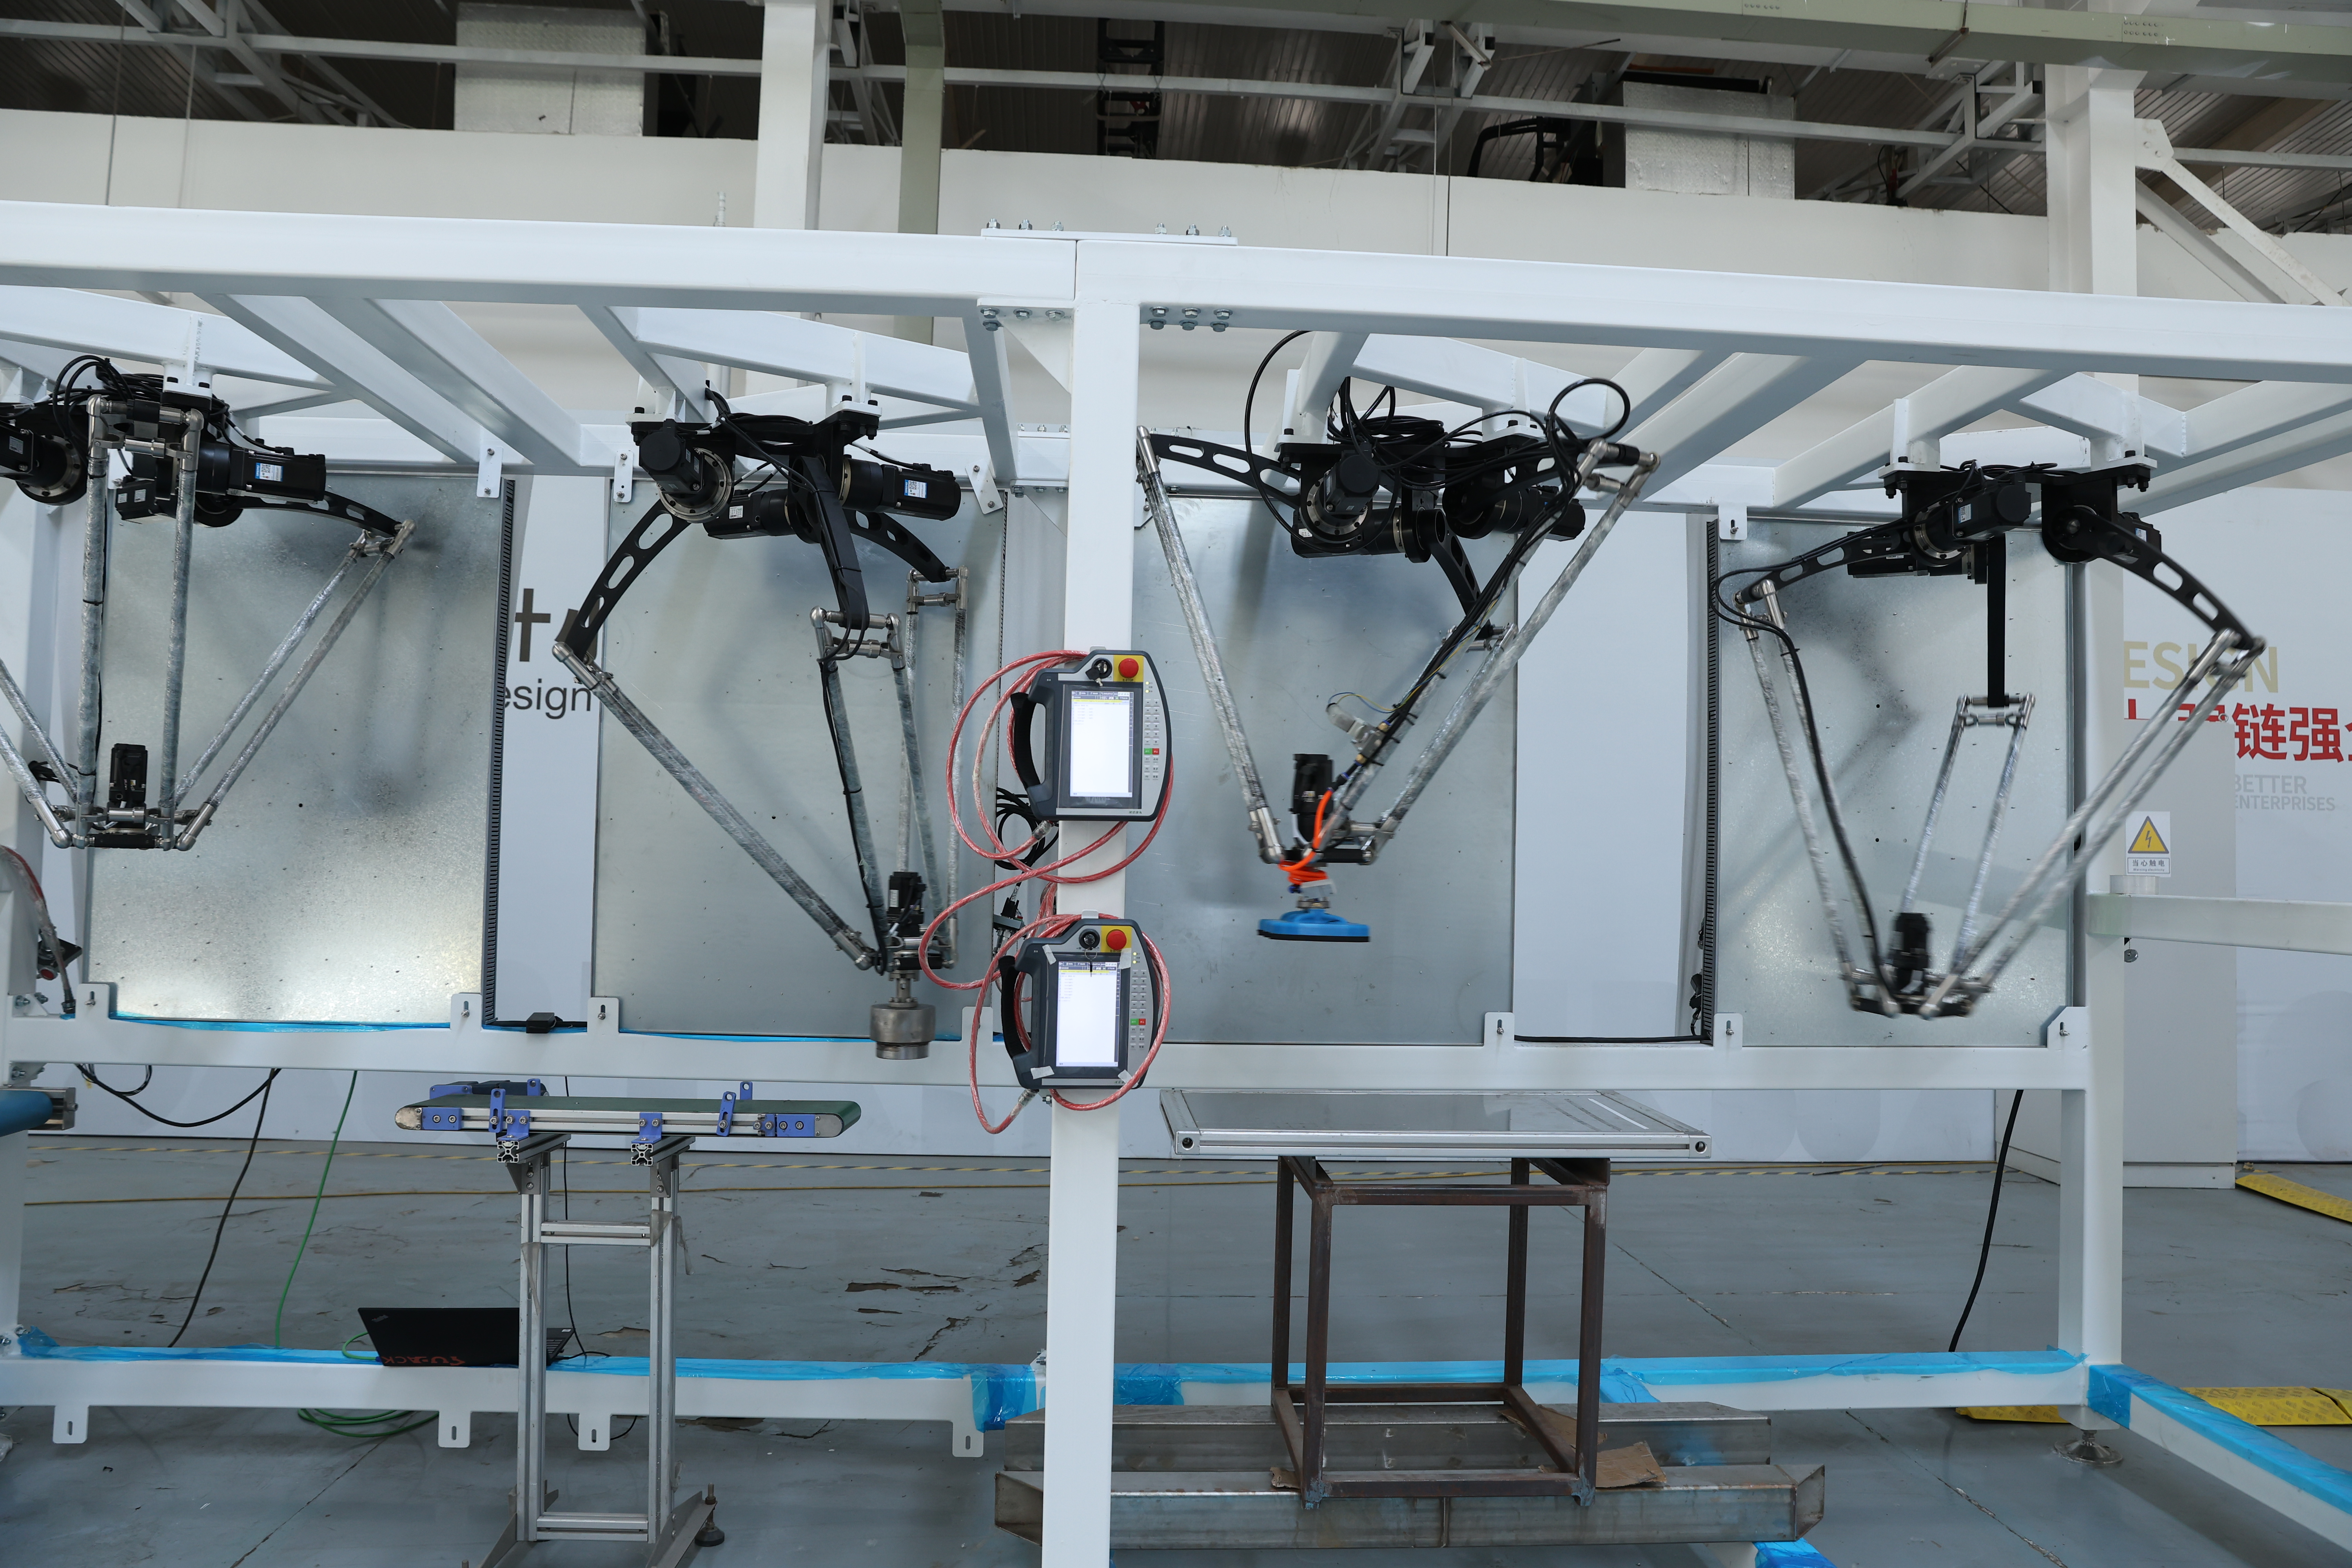
หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางเป็นโซลูชันอัตโนมัติระดับแนวหน้าที่ออกแบบมาเพื่อทำให้กระบวนการประกอบและคัดแยกซ้ำๆ คล่องตัวยิ่งขึ้นในสภาพแวดล้อมการผลิตต่างๆ หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางนี้ทำงานด้วยความเร็วและความแม่นยำสูงมาก โดยใช้โครงสร้างแขนหุ่นยนต์แบบพาราเลลลิงก์ ซึ่งช่วยให้สามารถเคลื่อนไหวได้อย่างรวดเร็วและสอดประสานกันในปรภูมิสามมิติ หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางนี้มีความสามารถทางเทคโนโลยีขั้นสูงที่ทำให้แตกต่างจากอุปกรณ์อัตโนมัติแบบดั้งเดิม โครงสร้างสามแขนของมันสร้างกรอบที่แข็งแรงแต่ยืดหยุ่น ทำให้หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางสามารถดำเนินการหยิบ วาง และคัดแยกได้อย่างรวดเร็วโดยใช้พลังงานน้อยที่สุด ระบบดังกล่าวผสานเซนเซอร์ภาพความละเอียดสูงและอัลกอริทึมควบคุมอัจฉริยะ ซึ่งช่วยให้ระบุและจัดตำแหน่งผลิตภัณฑ์ได้อย่างแม่นยำ แอปพลิเคชันของหุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางครอบคลุมหลายอุตสาหกรรม เช่น การแปรรูปอาหาร อุตสาหกรรมยา อุตสาหกรรมการผลิตอุปกรณ์อิเล็กทรอนิกส์ และการบรรจุภัณฑ์ หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางมีประสิทธิภาพโดดเด่นในสภาพแวดล้อมที่ต้องการงานซ้ำๆ ด้วยความเร็วสูง โดยเฉพาะอย่างยิ่งเมื่อความแม่นยำและความสม่ำเสมอมีผลโดยตรงต่อคุณภาพของผลิตภัณฑ์ จากมุมมองด้านเทคโนโลยี หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางใช้มอเตอร์เซอร์โว ระบบลมขั้นสูง และกลไกการตอบสนองแบบเรียลไทม์ เพื่อรักษาความแม่นยำในการปฏิบัติงาน ด้วยการออกแบบที่กะทัดรัด ทำให้สามารถผสานเข้ากับสายการผลิตที่มีอยู่ได้อย่างไร้รอยต่อ โดยไม่จำเป็นต้องปรับปรุงสถานที่อย่างกว้างขวาง หุ่นยนต์แบบเดลต้าสำหรับการหยิบและวางสามารถปรับตัวอย่างต่อเนื่องต่อข้อกำหนดของผลิตภัณฑ์ที่เปลี่ยนแปลงไปผ่านพารามิเตอร์ที่เขียนโปรแกรมได้และคุณสมบัติด้านการเรียนรู้ของเครื่อง จึงรับประกันประสิทธิภาพสูงสุดในสถานการณ์การผลิตที่หลากหลาย



 EN


