արդյունաբերական պիկ և պլեյս ռոբոտ
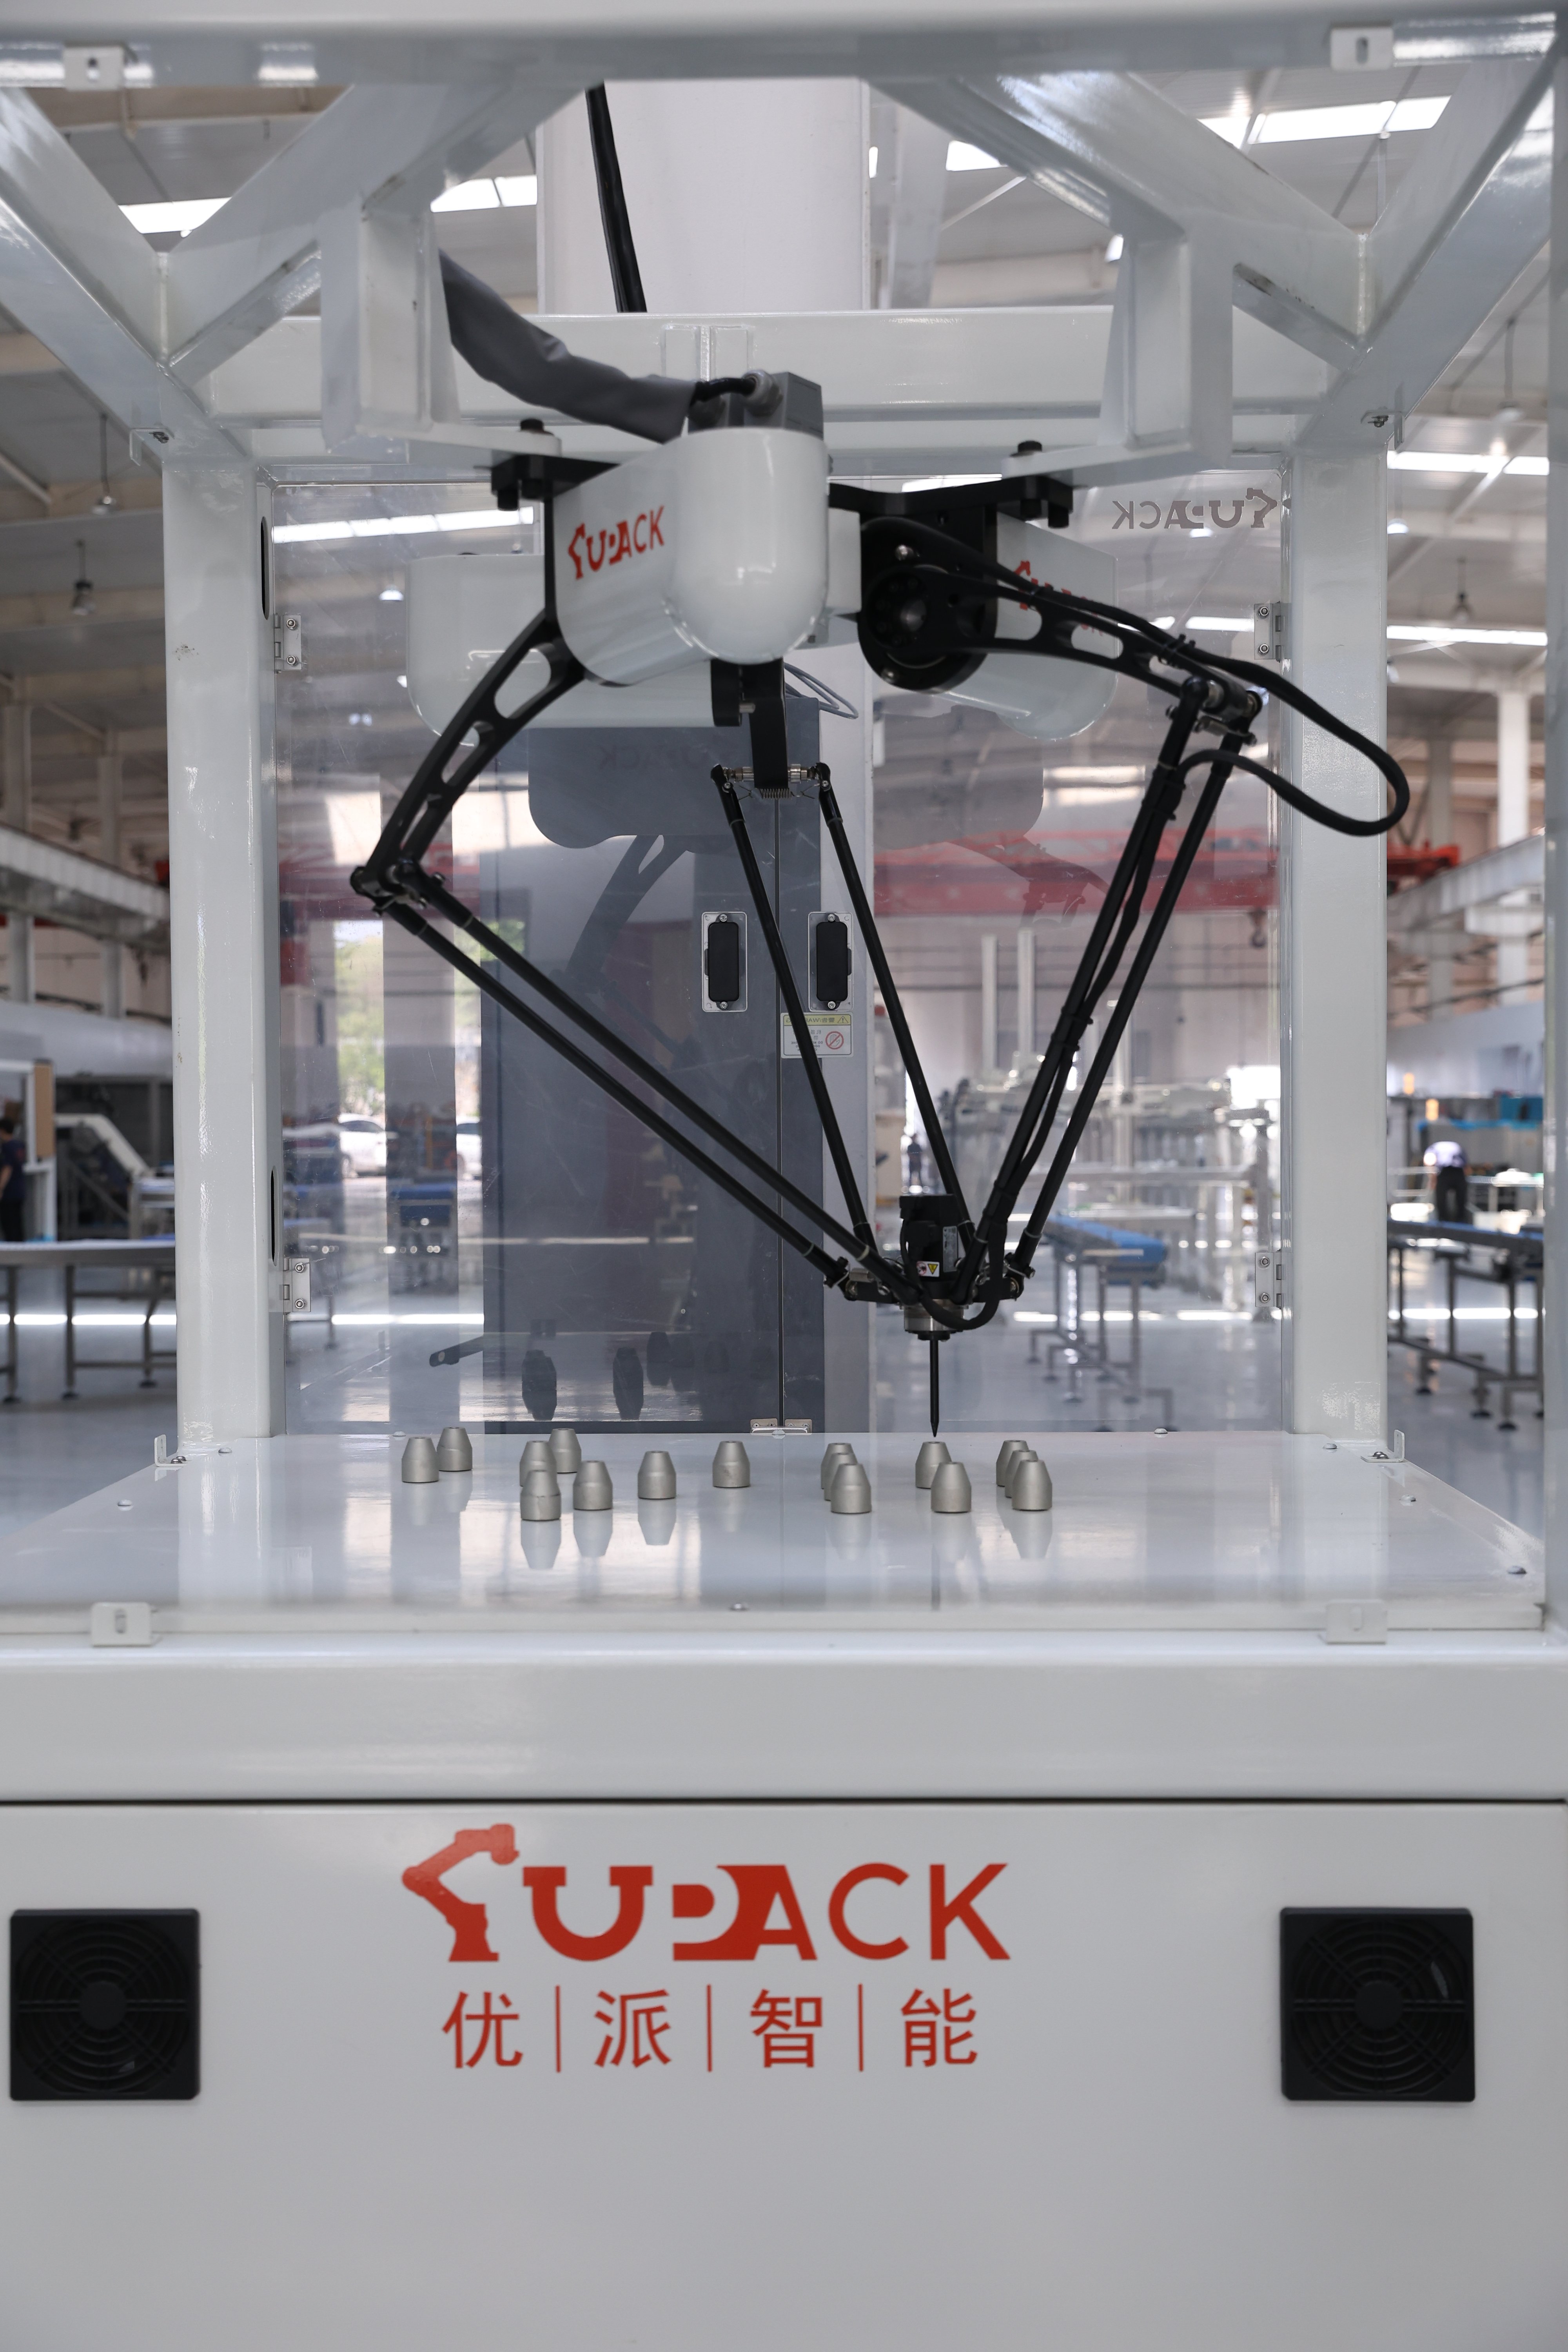
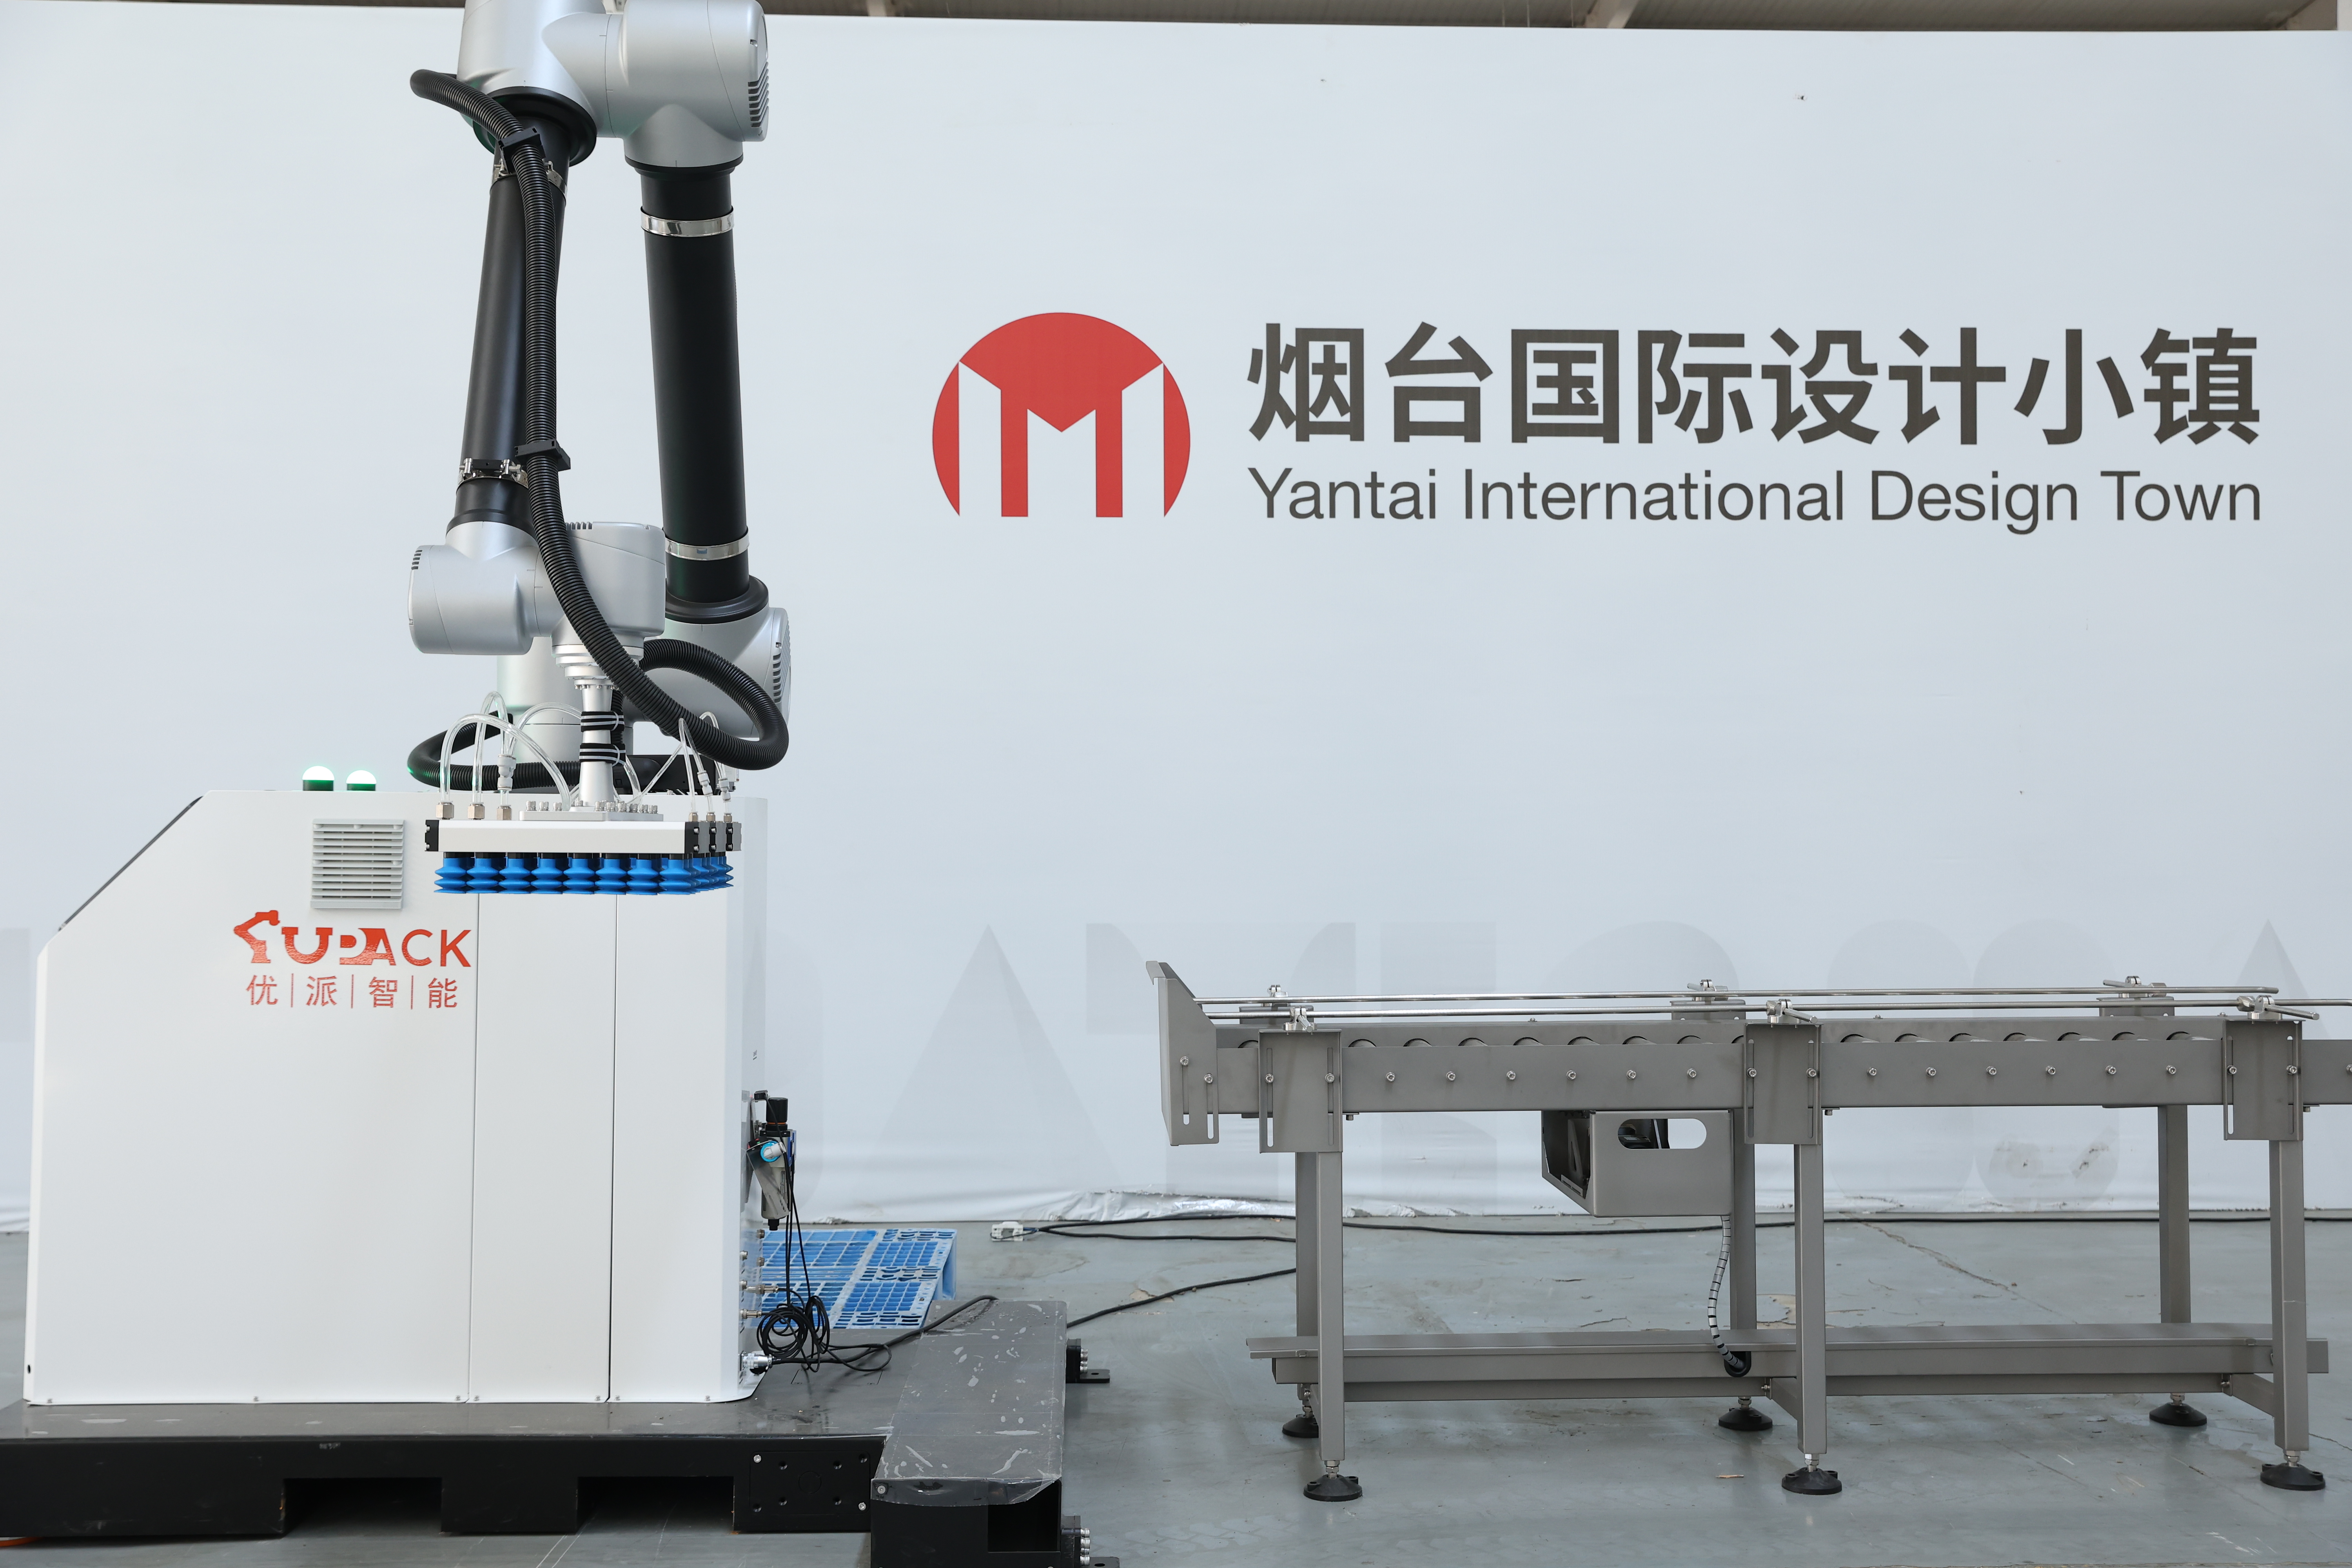
Արդյունաբերական վերցնել-տեղադրել ռոբոտը մեխանիկական ավտոմատացված համակարգ է, որը նախատեսված է ճշգրտորեն ընտրելու առարկաներ մեկ տեղից և տեղափոխելու դրանք մյուս տեղ՝ բացառիկ արագությամբ և ճշգրտությամբ: Այս զարգացած արդյունաբերական վերցնել-տեղադրել ռոբոտների տեխնոլոգիան վերափոխել է արտադրության և տրանսպորտային գործողությունները բազմաթիվ ոլորտներում: Արդյունաբերական վերցնել-տեղադրել ռոբոտի հիմնական գործառույթն է նպատակային առարկաների նույնացումը, դրանց ապահով բռնելը և ծրագրավորված հաջորդականությամբ վերադասավորումը նշված տեղերում: Ժամանակակից արդյունաբերական վերցնել-տեղադրել ռոբոտների համակարգերը ներառում են բարդ տեսողական սենսորներ և արհեստական ինտելեկտ՝ ճշգրտությունն ու հարմարվողականությունը բարձրացնելու համար: Այս մեքենաները աշխատում են անընդհատ՝ առանց հոգնելու, երկար արտադրական ցիկլերի ընթացքում պահպանելով հաստատուն արդյունք: Արդյունաբերական վերցնել-տեղադրել ռոբոտի հիմնական տեխնոլոգիական առանձնահատկություններն են՝ բազմաառանցք միացման համակարգը, որը թույլ է տալիս բարդ եռաչափ շարժումներ, տարբեր բռնման տեսակների համար զարգացած վերջնական էֆեկտորների տեխնոլոգիան և իրական ժամանակում հետադարձ կապի համակարգերը: Արդյունաբերական վերցնել-տեղադրել ռոբոտը համատեղելի է գոյություն ունեցող արտադրական գծերի հետ՝ օգտագործելով ստանդարտացված միջերեսներ և ծրագրավորման պրոտոկոլներ: Կիրառման ոլորտները ընդգրկում են էլեկտրոնիկայի արտադրությունը, դեղագործական փաթեթավորումը, սննդի մշակումը և ավտոմոբիլային հավաքածուն: Արդյունաբերական վերցնել-տեղադրել ռոբոտը առանձնապես հաջողվում է կրկնվող աշխատանքներում, որոնք պահանջում են ճշգրտություն, համապատասխանություն և վստահելիություն: Այս ոլորտները օգտագործում են արդյունաբերական վերցնել-տեղադրել ռոբոտների հնարավորությունները որակի բարելավման, արտադրության արագացման և ծախսերի նվազեցման համար: Այս համակարգերը կարող են մշակել բաղադրիչներ՝ մինչև մանրէլեկտրոնիկայի զգայուն մասերից մինչև ծանր արդյունաբերական մասեր, ինչը ցույց է տալիս դրանց հրաշալի բազմակի կիրառելիությունը ժամանակակից արտադրական միջավայրերում:



 EN


