промышленный робот подборки и размещения
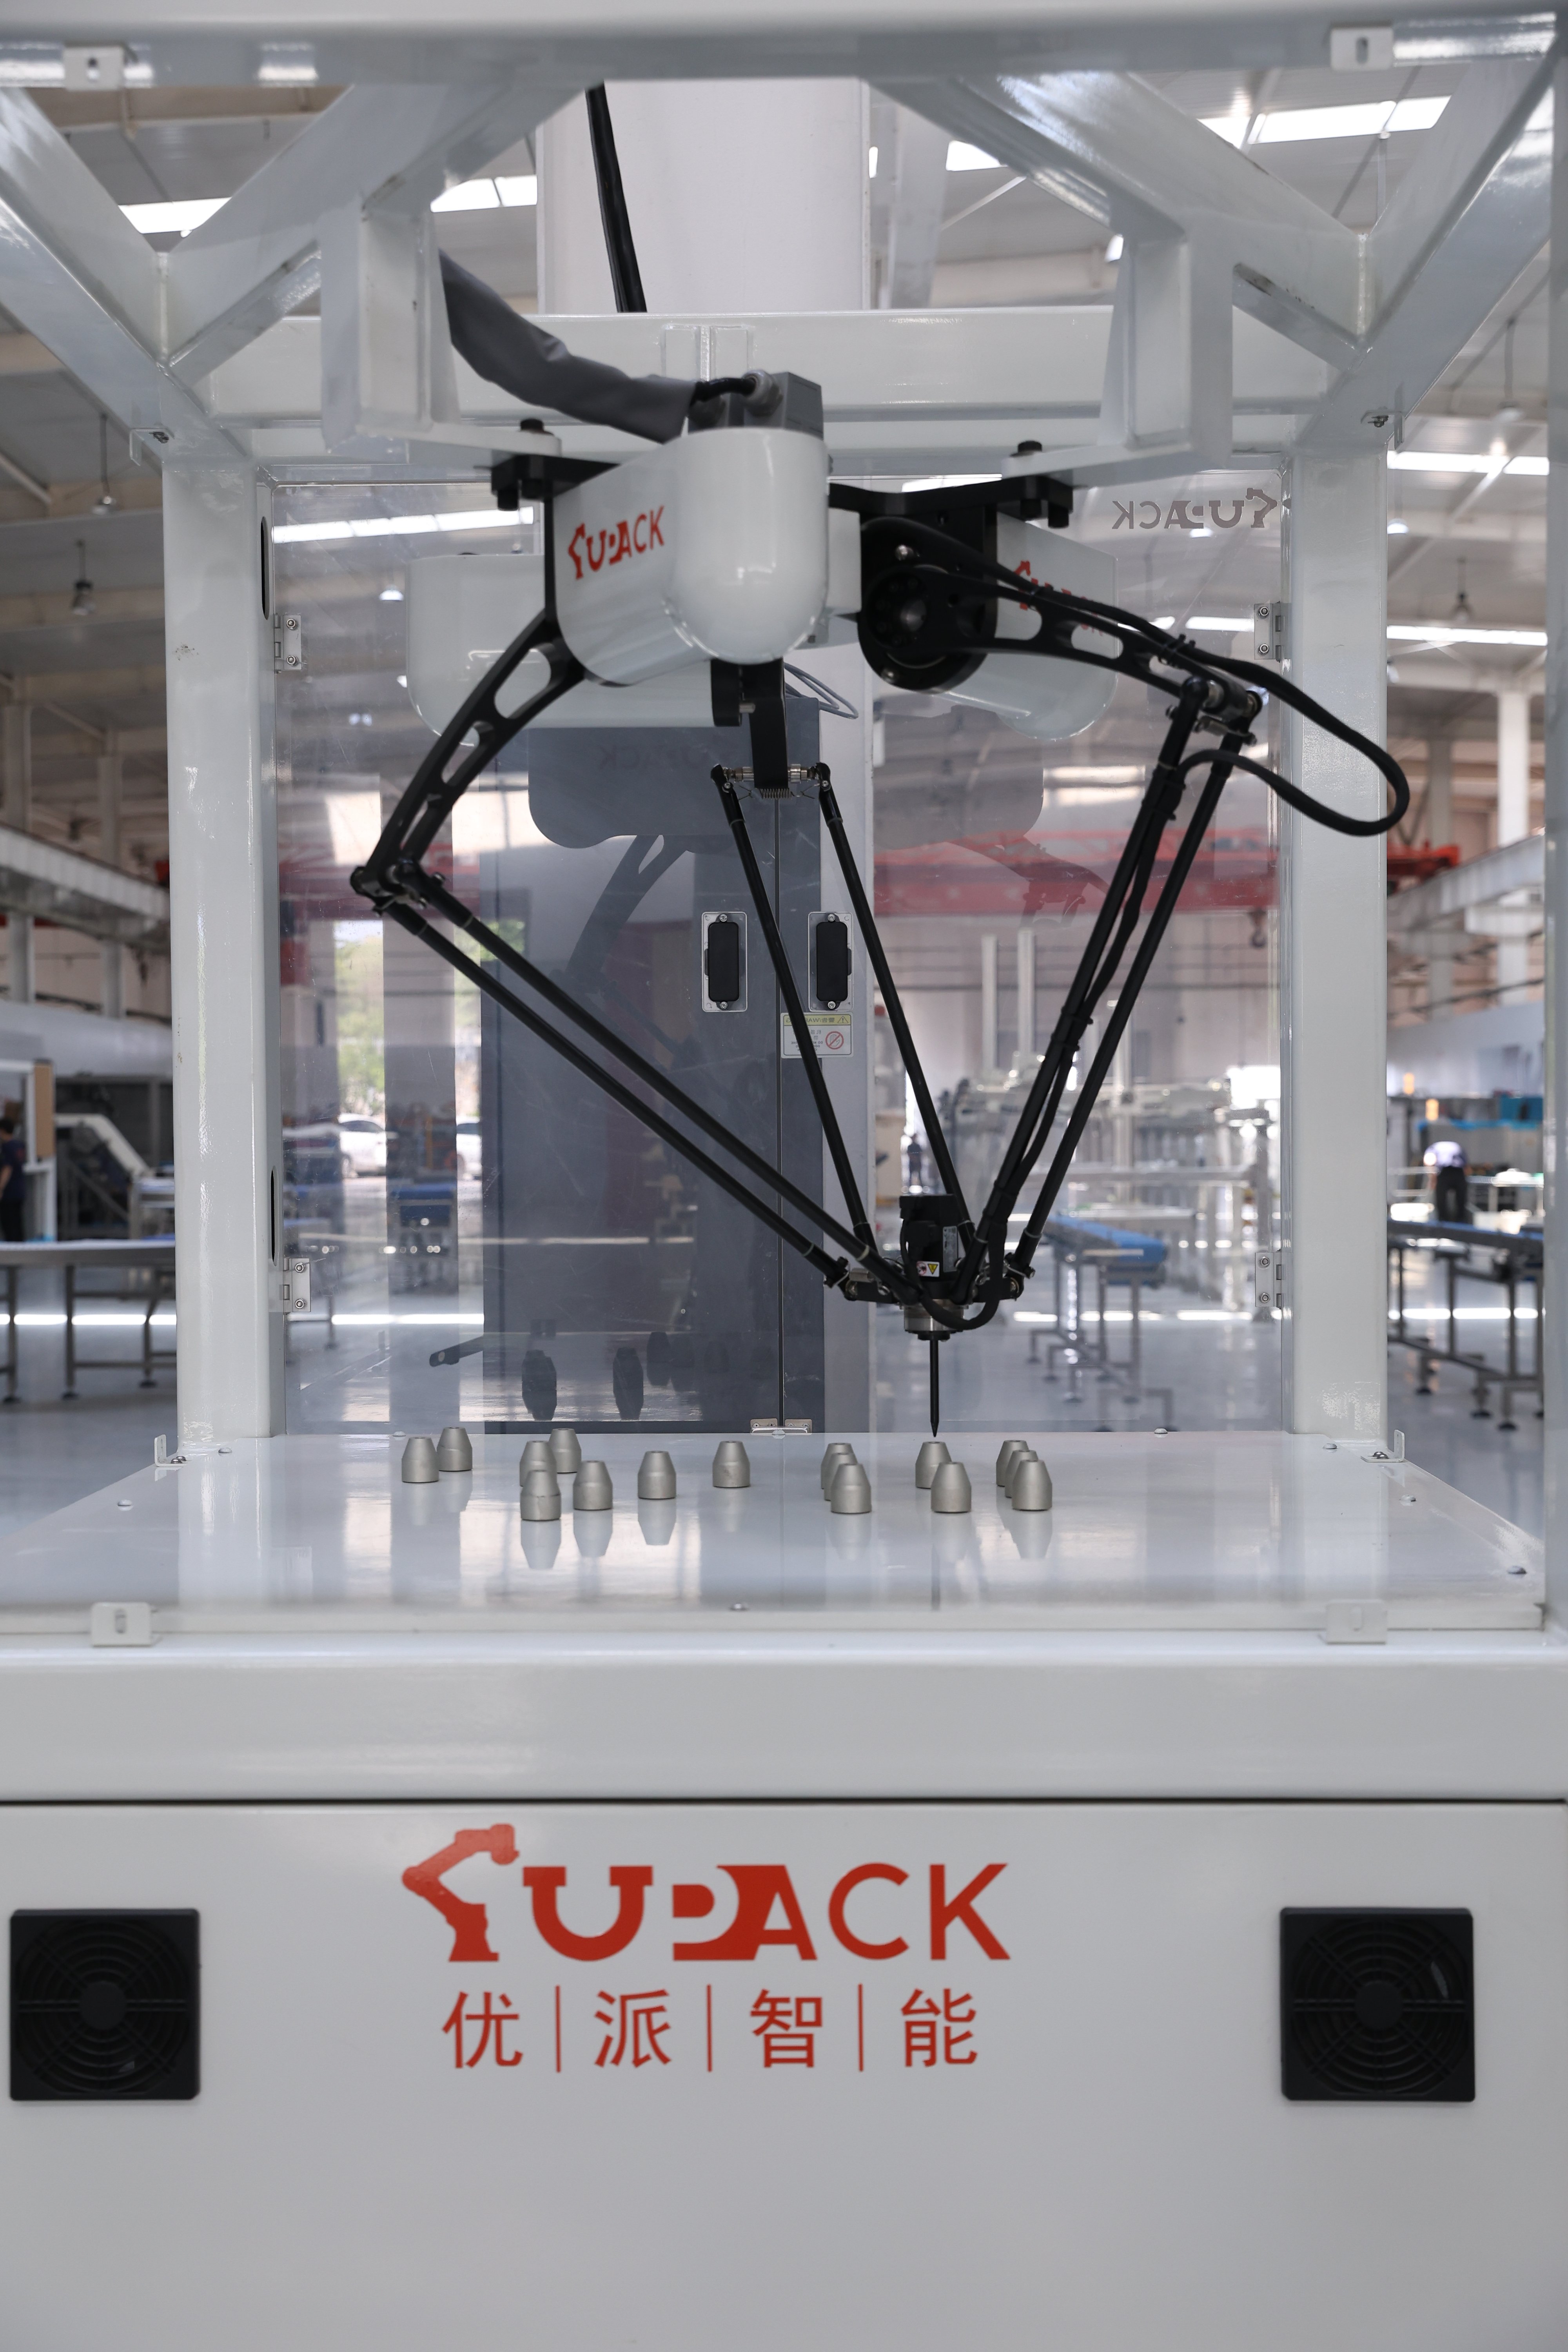
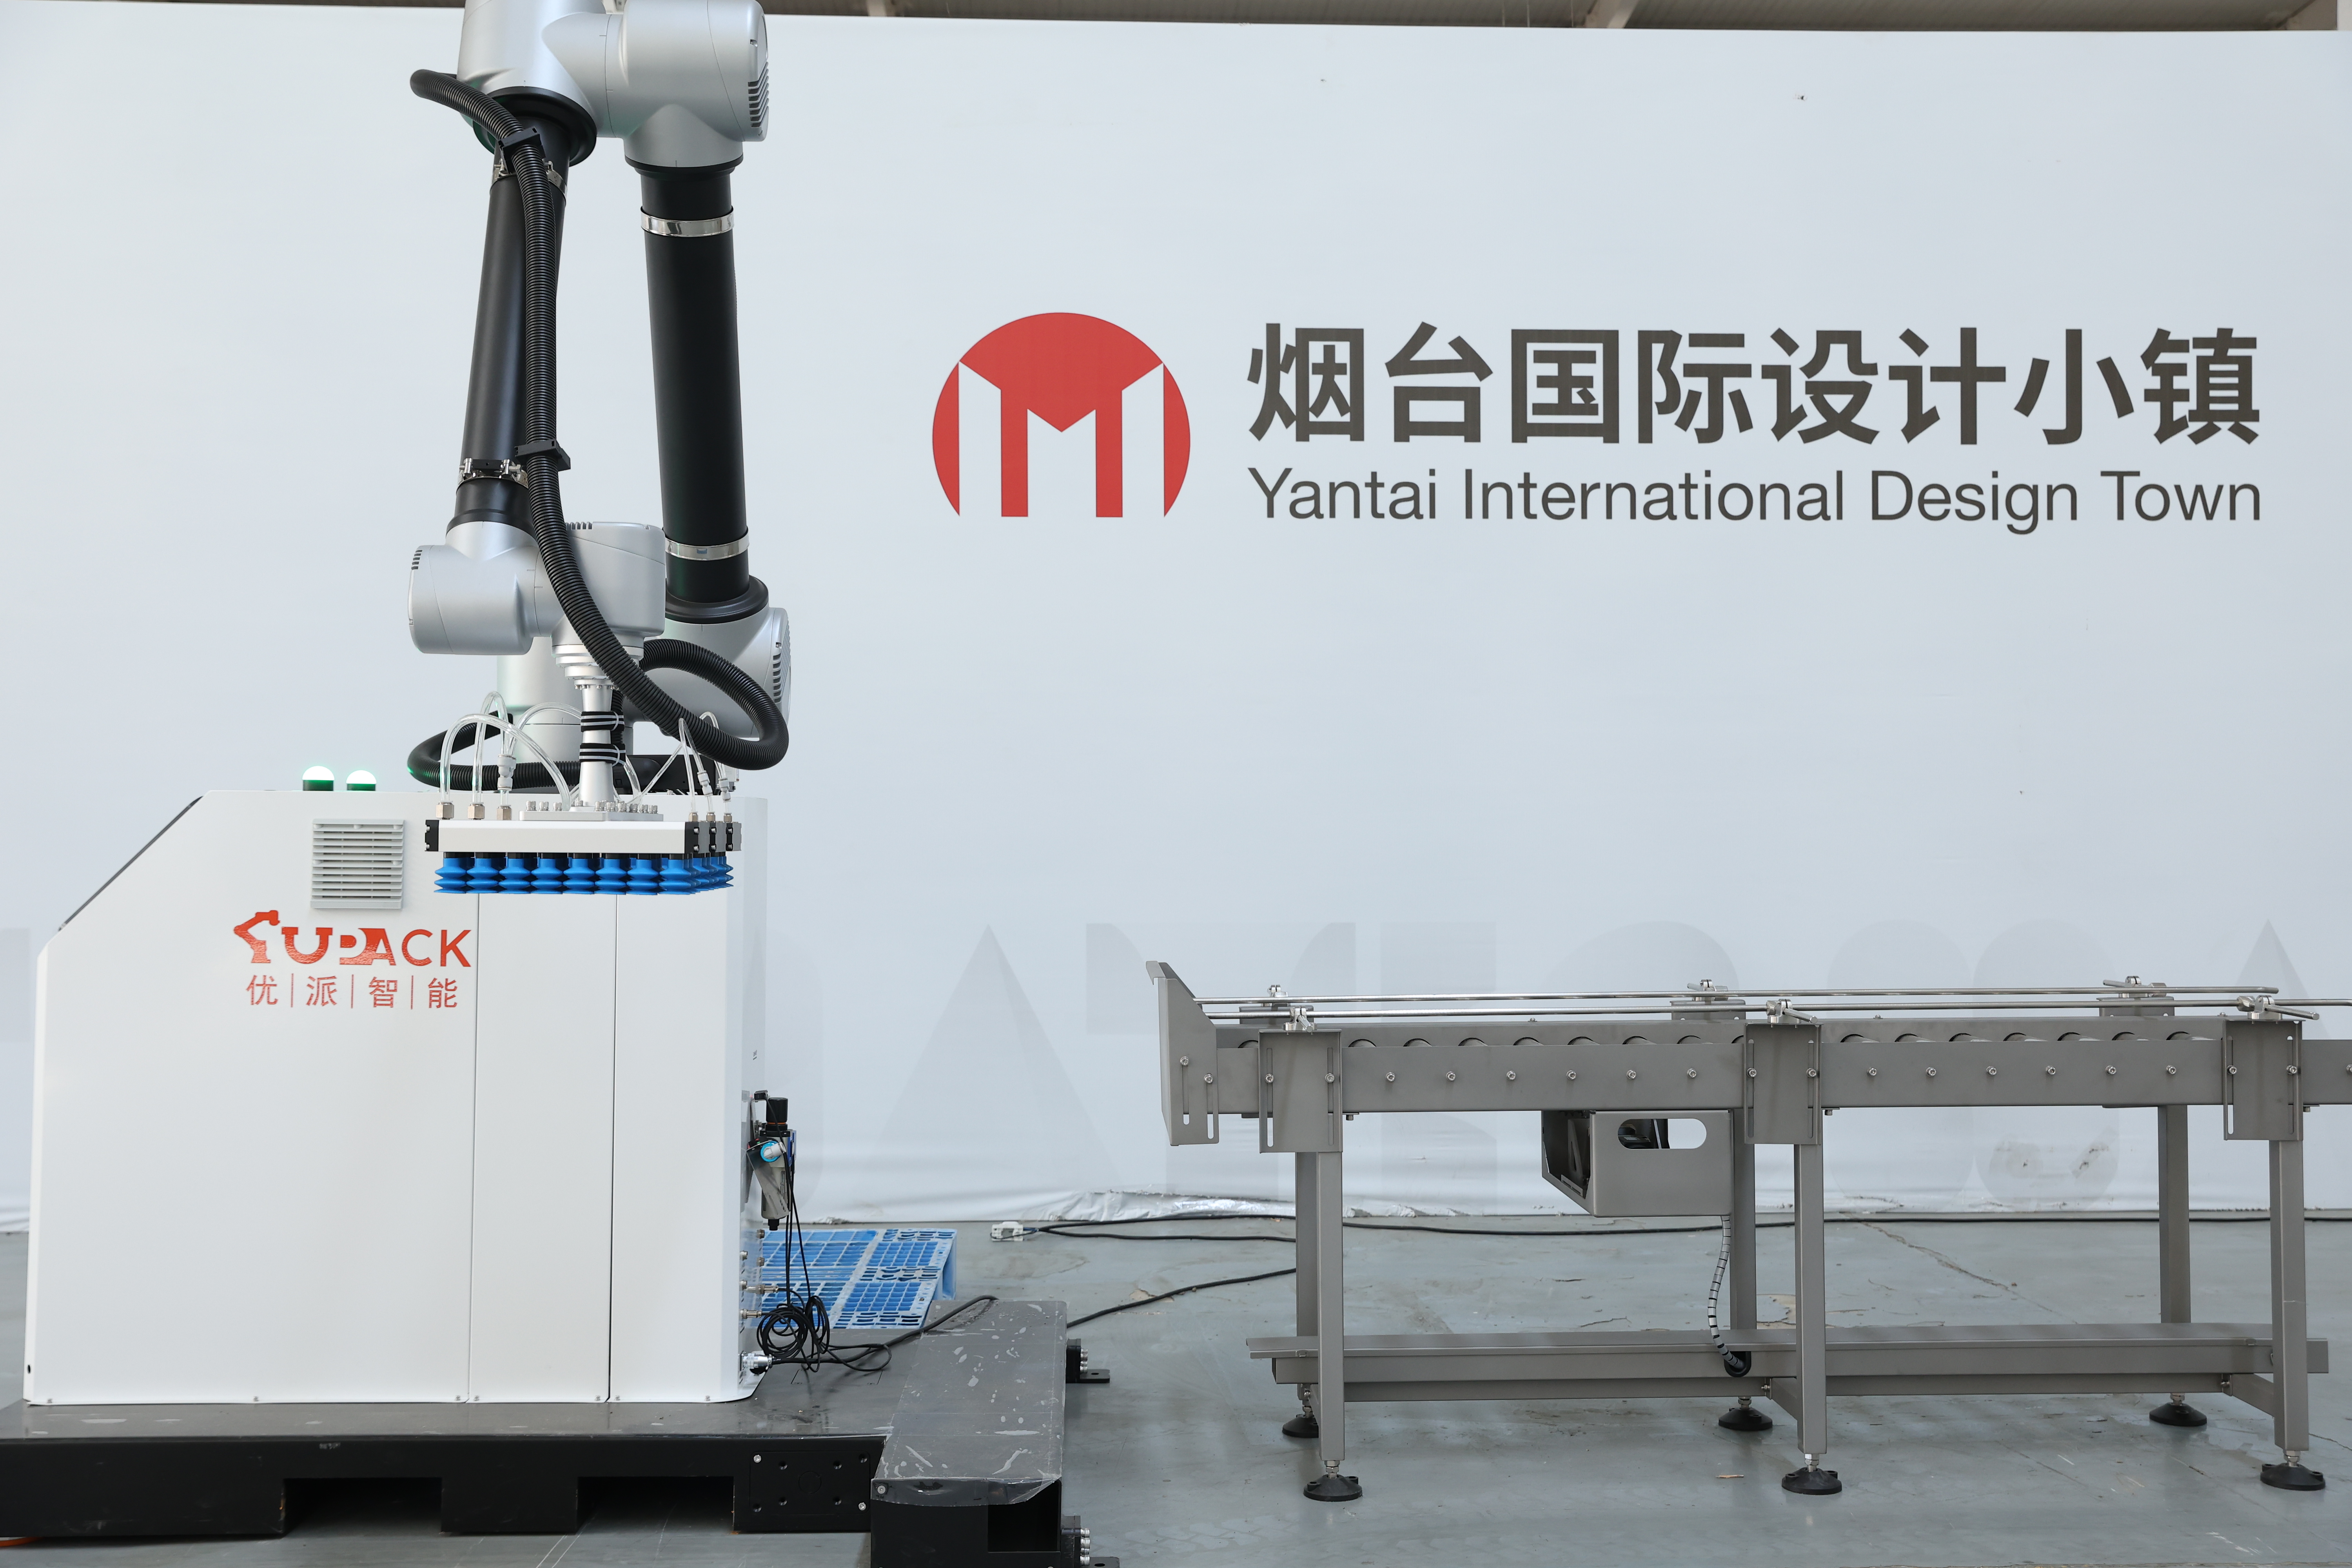
Промышленный робот для захвата и перемещения — это автоматизированная механическая система, предназначенная для точного выбора объектов с одного места и их транспортировки на другое с исключительной скоростью и точностью. Эта передовая технология промышленных роботов для захвата и перемещения произвела революцию в производственных и логистических операциях во многих отраслях. Основная функция такого робота заключается в распознавании целевых объектов, надёжном их захвате и перемещении в заданные места в рамках запрограммированных последовательностей. Современные промышленные роботы для захвата и перемещения оснащаются сложными датчиками технического зрения и системами искусственного интеллекта для повышения точности и адаптивности. Эти машины работают непрерывно без усталости, обеспечивая стабильную производительность в течение длительных циклов производства. Ключевые технологические особенности промышленного робота для захвата и перемещения включают многокоординатную подвижность, позволяющую выполнять сложные трёхмерные движения, передовые технологии конечных эффекторов для различных типов захвата, а также системы обратной связи в реальном времени. Промышленный робот для захвата и перемещения интегрируется в существующие производственные линии без проблем благодаря стандартным интерфейсам и протоколам программирования. Области применения охватывают широкий спектр отраслей: электронное производство, фармацевтическая упаковка, переработка пищевых продуктов и сборка автомобилей. Промышленный робот для захвата и перемещения особенно эффективен при выполнении повторяющихся задач, требующих высокой точности, стабильности и надёжности. Отрасли используют возможности таких роботов для повышения качества продукции, ускорения производства и снижения затрат. Эти системы способны обрабатывать компоненты — от хрупких микроэлектронных изделий до тяжёлых промышленных деталей, демонстрируя выдающуюся универсальность в современных производственных условиях.

 EN


