индустриален робот за вземане и поставяне
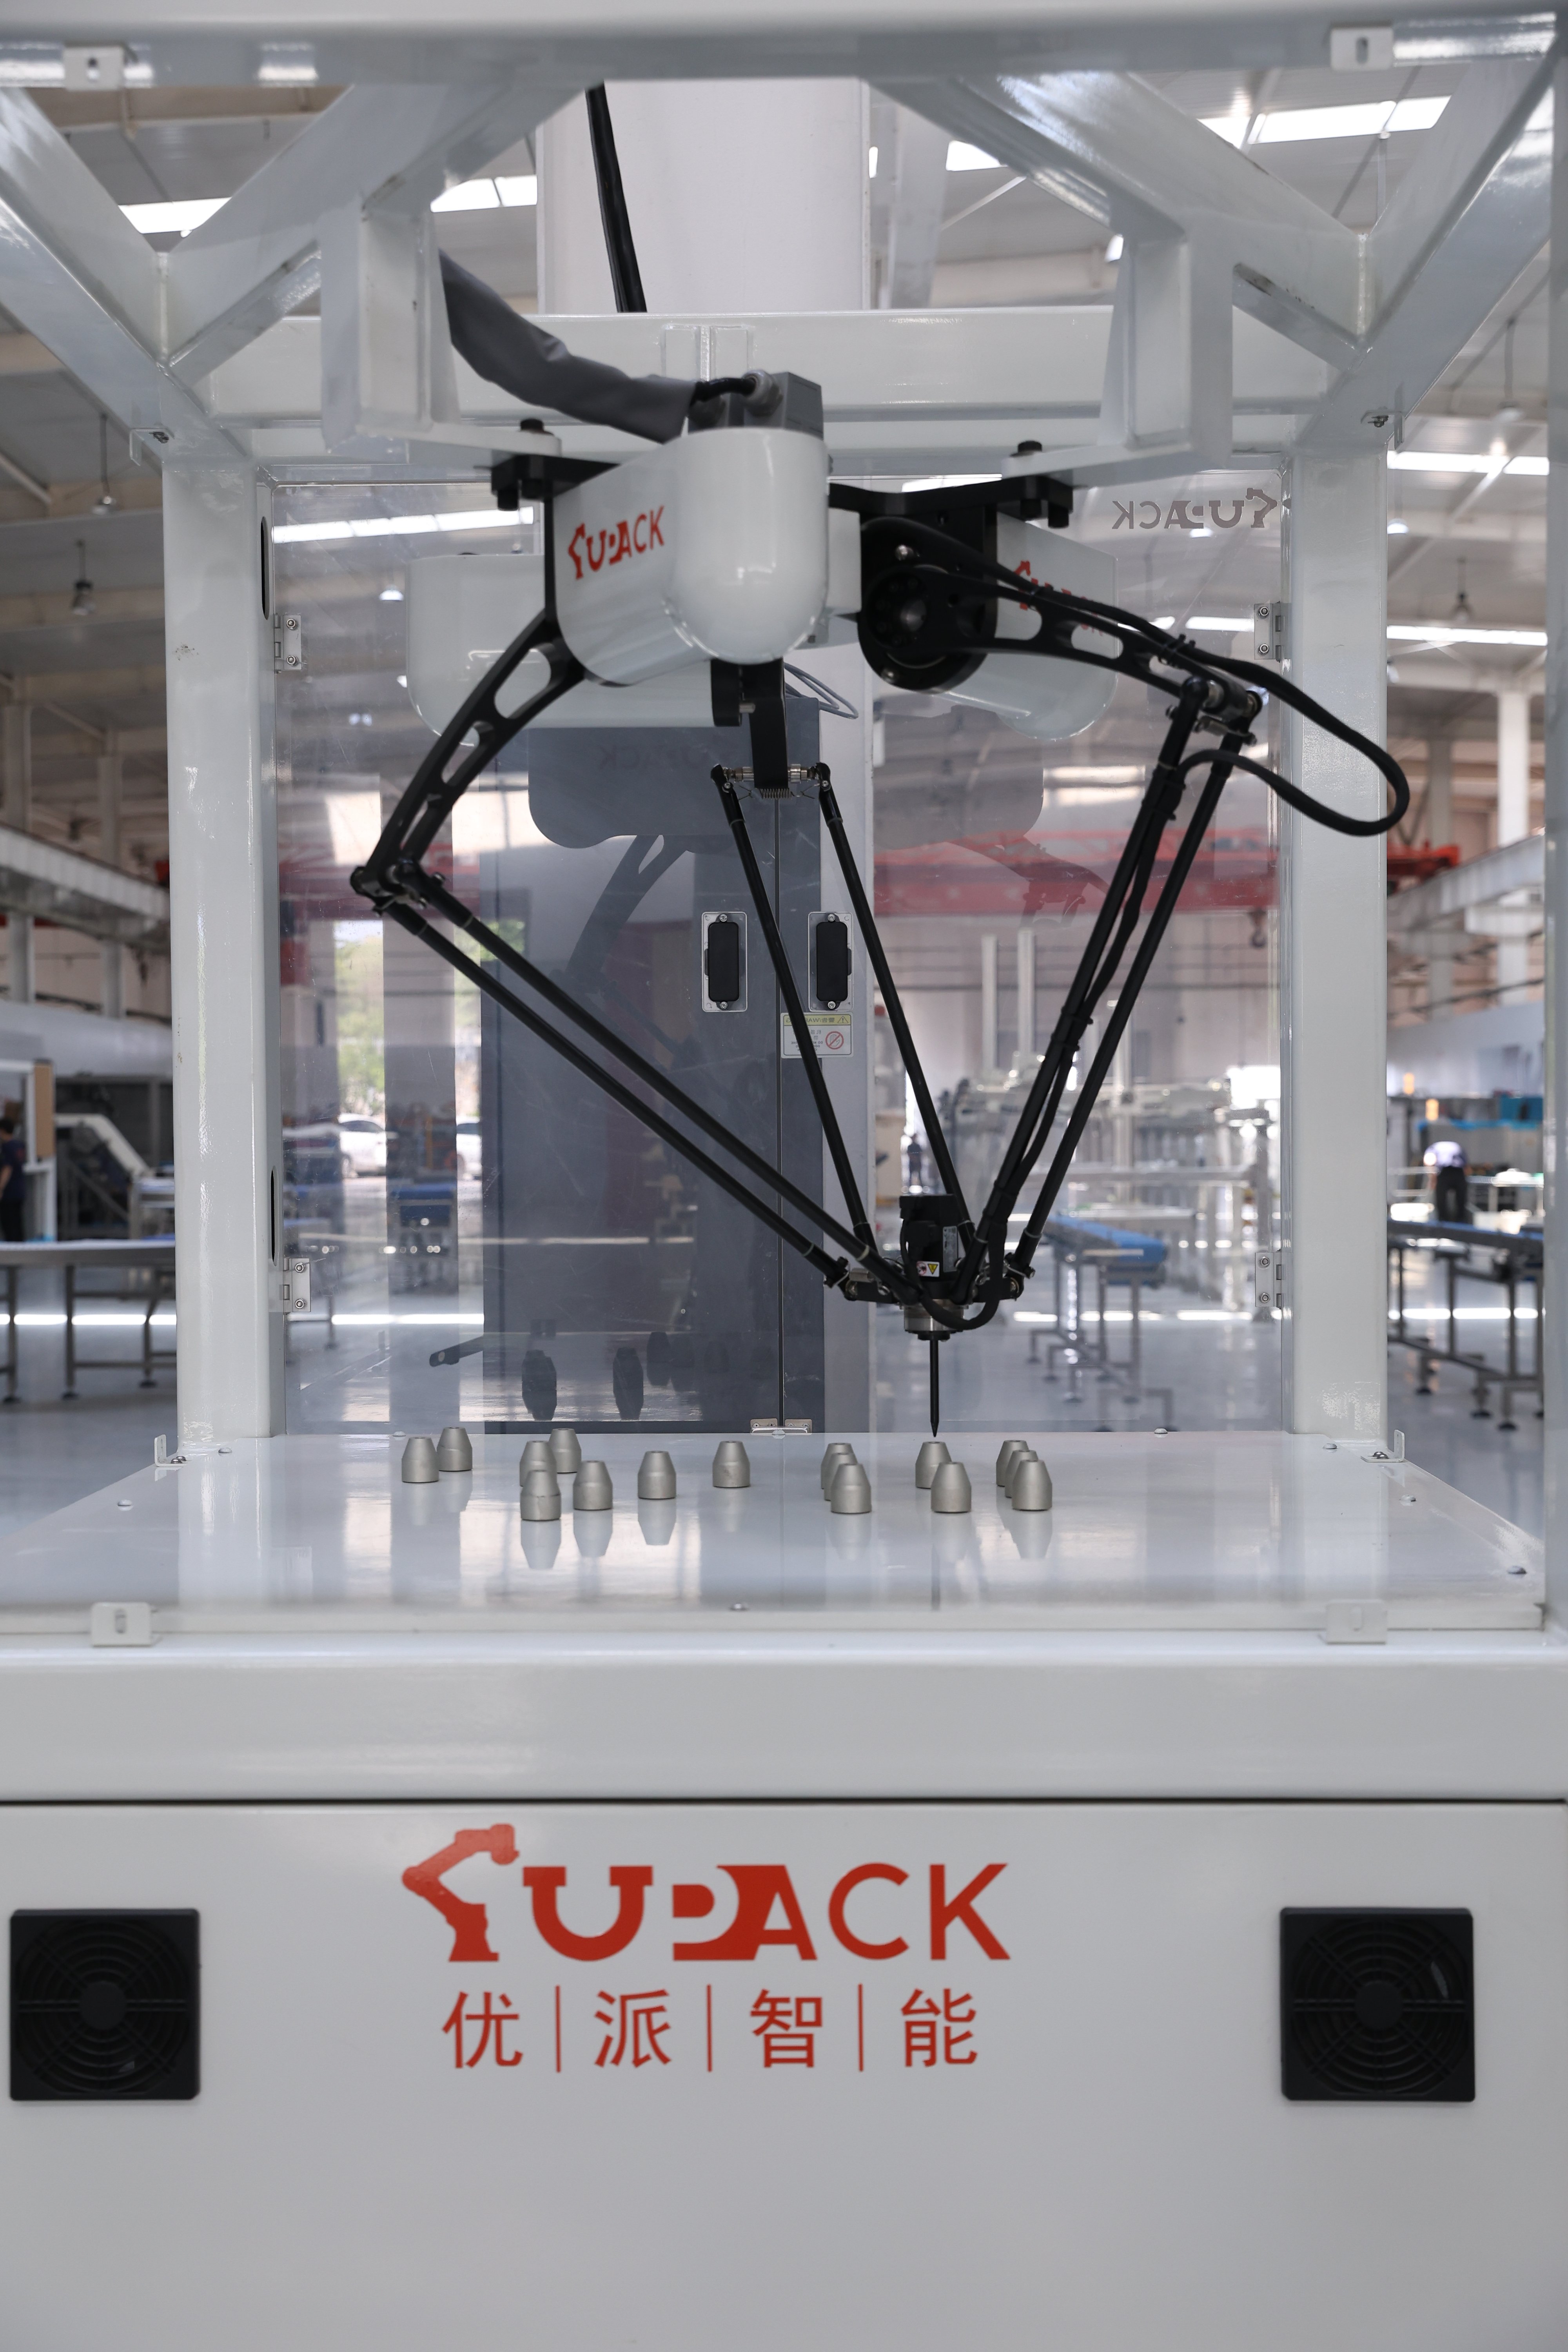
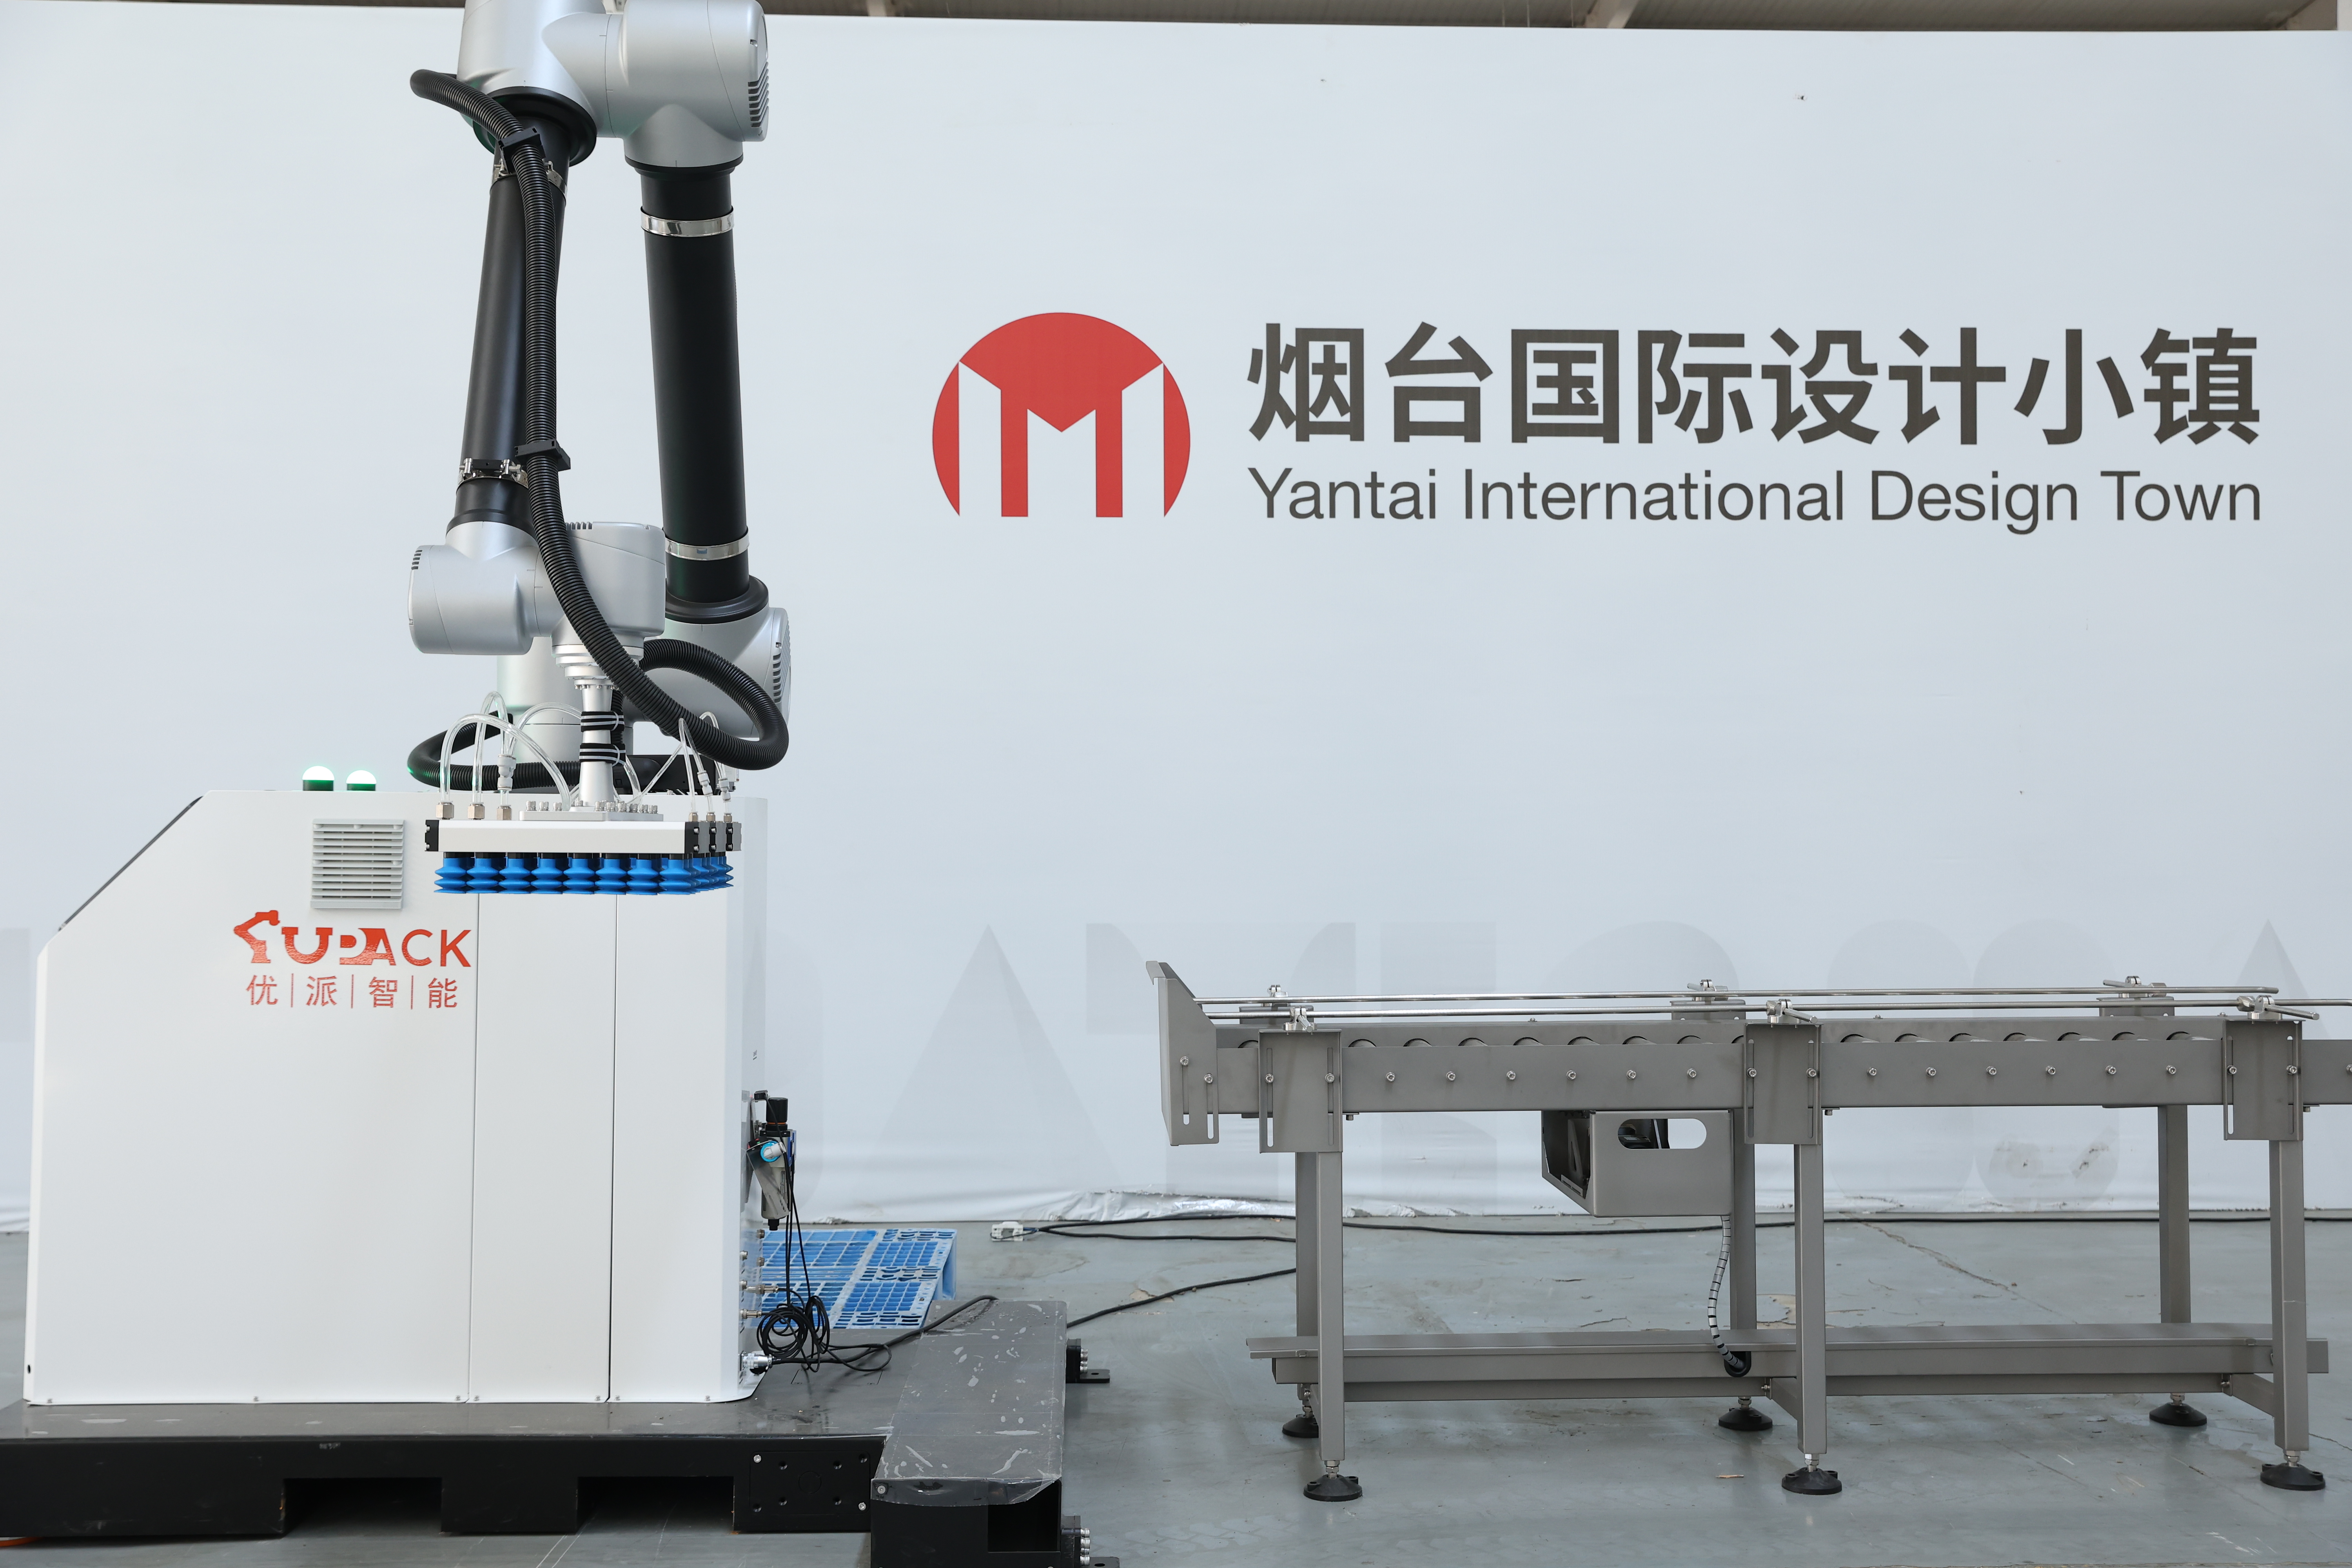
Промишлен робот за вземане и поставяне е автоматизирана механична система, проектирана да избира точно предмети от едно място и да ги пренася до друго с изключителна скорост и точност. Тази напреднала технология за промишлени роботи за вземане и поставяне е революционизирала производствените и логистичните операции в множество сектори. Основната функция на промишления робот за вземане и поставяне включва идентифициране на целеви обекти, сигурно хващане на тях и преместване към предварително определени места в рамките на програмирани последователности. Съвременните системи за промишлени роботи за вземане и поставяне включват сложни визуални сензори и изкуствен интелект, за да подобрят точността и адаптивността си. Тези машини работят непрекъснато без умора и осигуряват постоянна производителност през продължителни производствени цикли. Ключови технологични характеристики на промишления робот за вземане и поставяне включват многосвободно-степенна артикулация, позволяваща сложни триизмерни движения, напреднала технология за крайни ефектори за различни типове хващане и системи за обратна връзка в реално време. Промишленият робот за вземане и поставяне се интегрира безпроблемно със съществуващите производствени линии чрез стандартизирани интерфейси и протоколи за програмиране. Приложенията му обхващат разнообразни индустрии, включително производството на електроника, фармацевтично опаковане, хранителна промишленост и автомобилна сглобка. Промишленият робот за вземане и поставяне се отличава при повтарящи се задачи, които изискват точност, последователност и надеждност. Отраслите използват възможностите на промишлените роботи за вземане и поставяне за подобряване на качеството, ускоряване на производството и намаляване на разходите. Тези системи обработват компоненти – от деликатни микроелектронни части до тежки промишлени детайли – и демонстрират забележителна универсалност в съвременните производствени среди.



 EN


