teollinen nouto- ja asetusrobotti
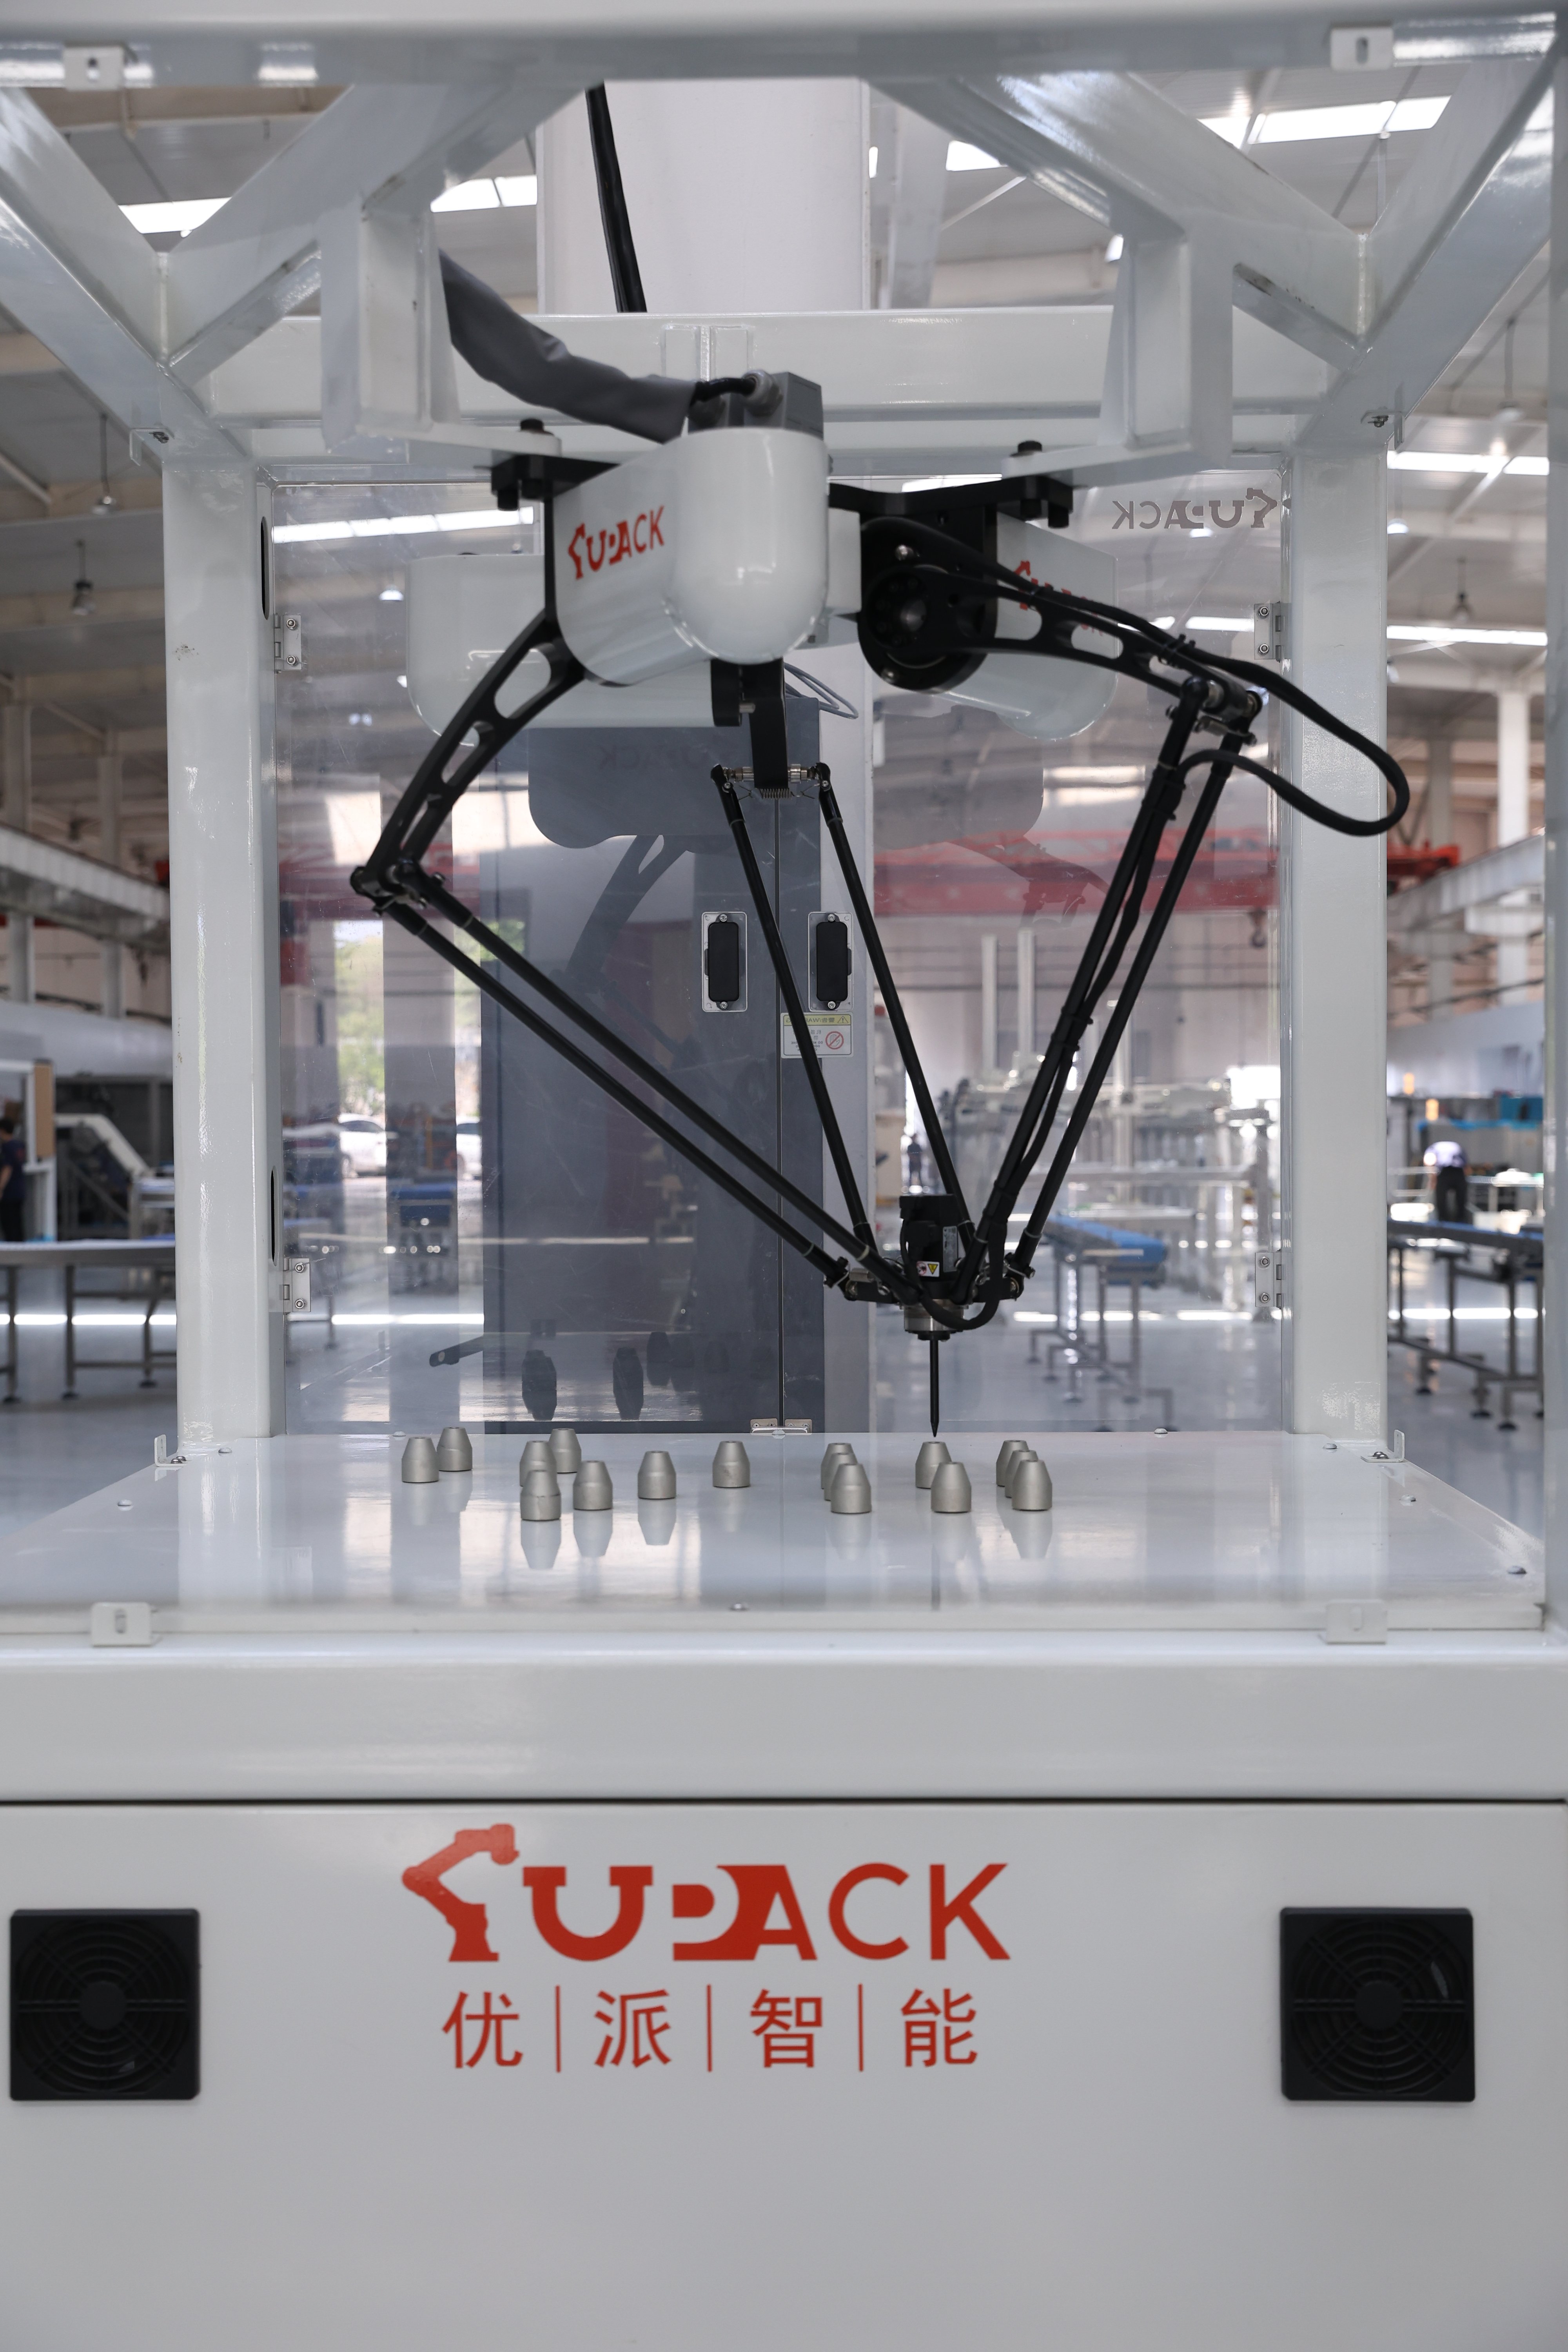
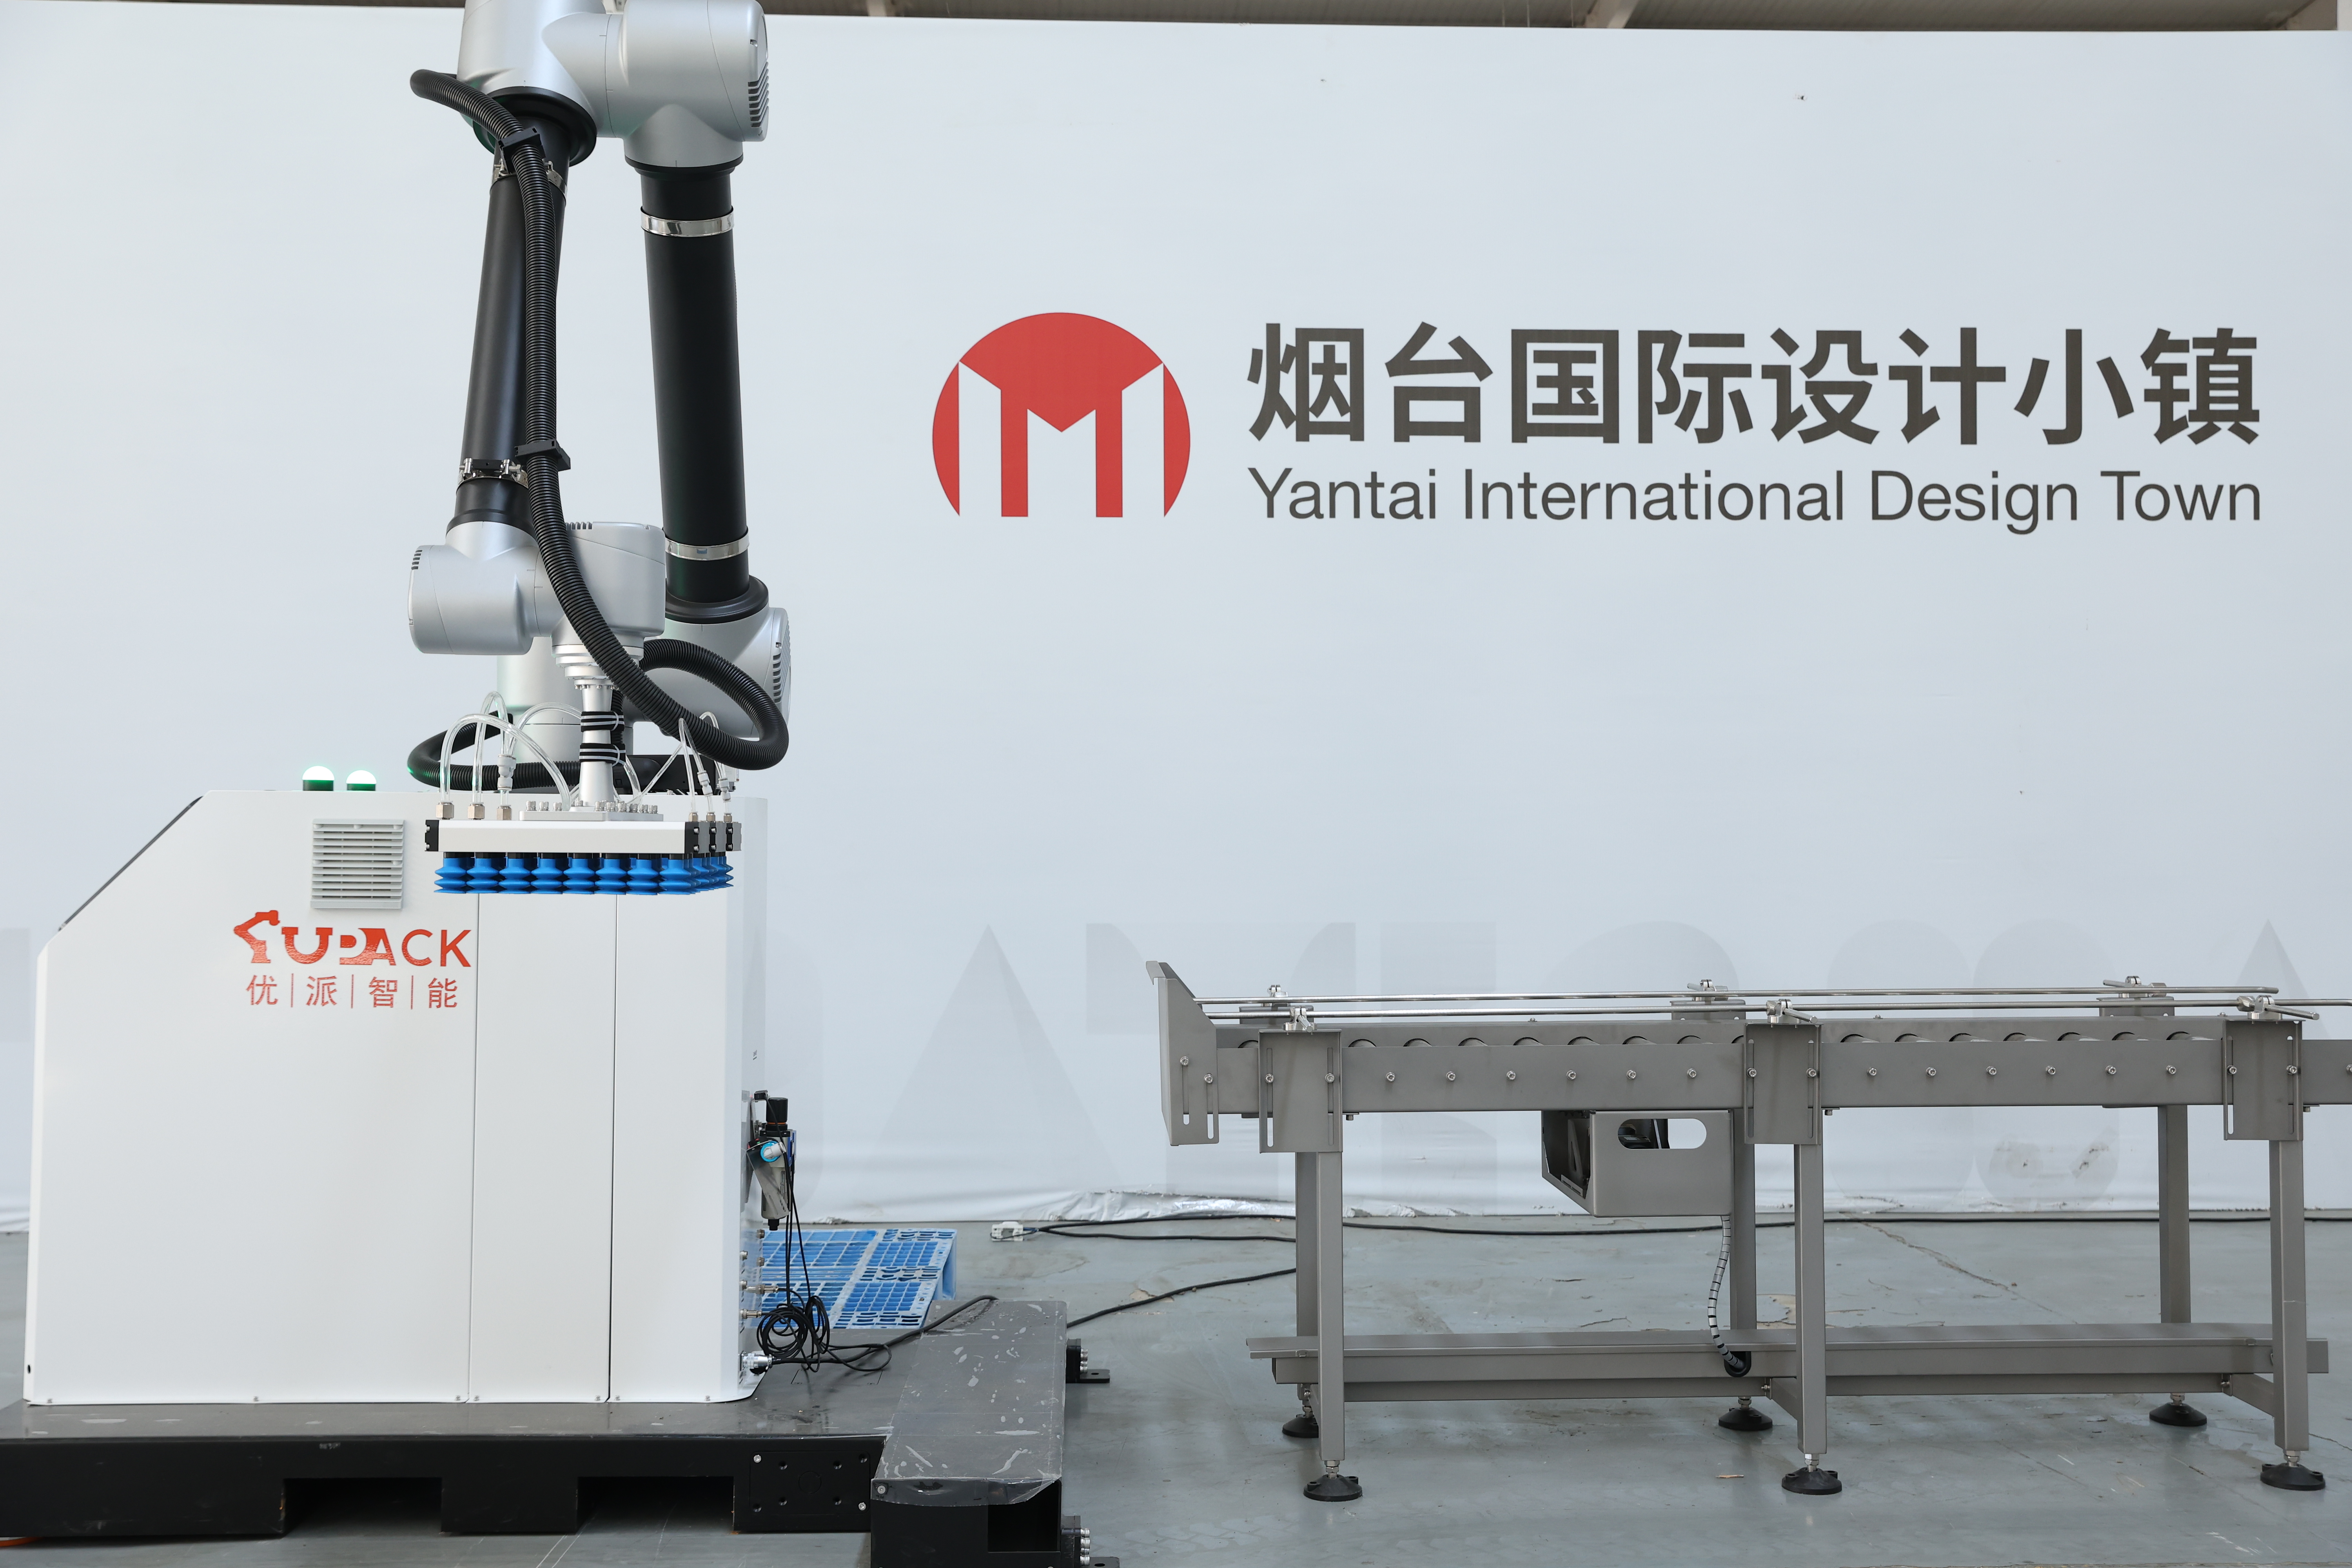
Teollinen nouto- ja asettorobotti on automatisoitu mekaaninen järjestelmä, joka on suunniteltu valitsemaan tarkasti esineitä yhdestä paikasta ja siirtämään ne toiseen paikkaan erinomaisella nopeudella ja tarkkuudella. Tämä edistynyt teollisten nouto- ja asettorobottien teknologia on muuttanut valmistus- ja logistiikkatoimintoja useilla aloilla. Teollisen nouto- ja asettorobottien päätehtävä on tunnistaa kohde-esineet, ottaa ne turvallisesti kiinni ja siirtää ne ohjelmoituun sijaintiin sarjassa. Nykyaikaiset teolliset nouto- ja asettorobottijärjestelmät käyttävät monitasoisia näköantureita ja tekoälyä tarkkuuden ja sopeutumiskyvyn parantamiseksi. Nämä koneet toimivat jatkuvasti ilman väsymystä ja säilyttävät yhtenäisen suorituskykynsä pitkillä tuotantokausilla. Keskeisiä teknologisia ominaisuuksia teollisessa nouto- ja asettorobottijärjestelmässä ovat moniakselinen liukuminen, joka mahdollistaa monimutkaiset kolmiulotteiset liikkeet, edistynyt loppuvaippateknologia erilaisten tarttumien varmistamiseksi sekä reaaliaikaiset palautteet järjestelmät. Teollinen nouto- ja asettorobotti integroituu saumattomasti olemassa oleviin tuotantolinjoihin standardoidun rajapinnan ja ohjelmointiprotokollien kautta. Sovellukset kattavat monia eri aloja, kuten elektroniikan valmistuksen, lääkkeiden pakkausten, elintarviketeollisuuden ja autoteollisuuden kokoonpanon. Teollinen nouto- ja asettorobotti erikoistuu toistuvien tehtävien suorittamiseen, joissa vaaditaan tarkkuutta, tasaisuutta ja luotettavuutta. Teollisuus hyödyntää teollisten nouto- ja asettorobottien kykyjä laadun parantamiseen, tuotannon nopeuttamiseen ja kustannusten vähentämiseen. Nämä järjestelmät käsittelevät komponentteja, jotka vaihtelevat hauraisista mikroelektroniikasta raskaisiin teollisiin osiin, ja osoittavat merkittävää monipuolisuutta nykyaikaisissa valmistusympäristöissä.



 EN


