industriële ophaal-en-plaasrobot
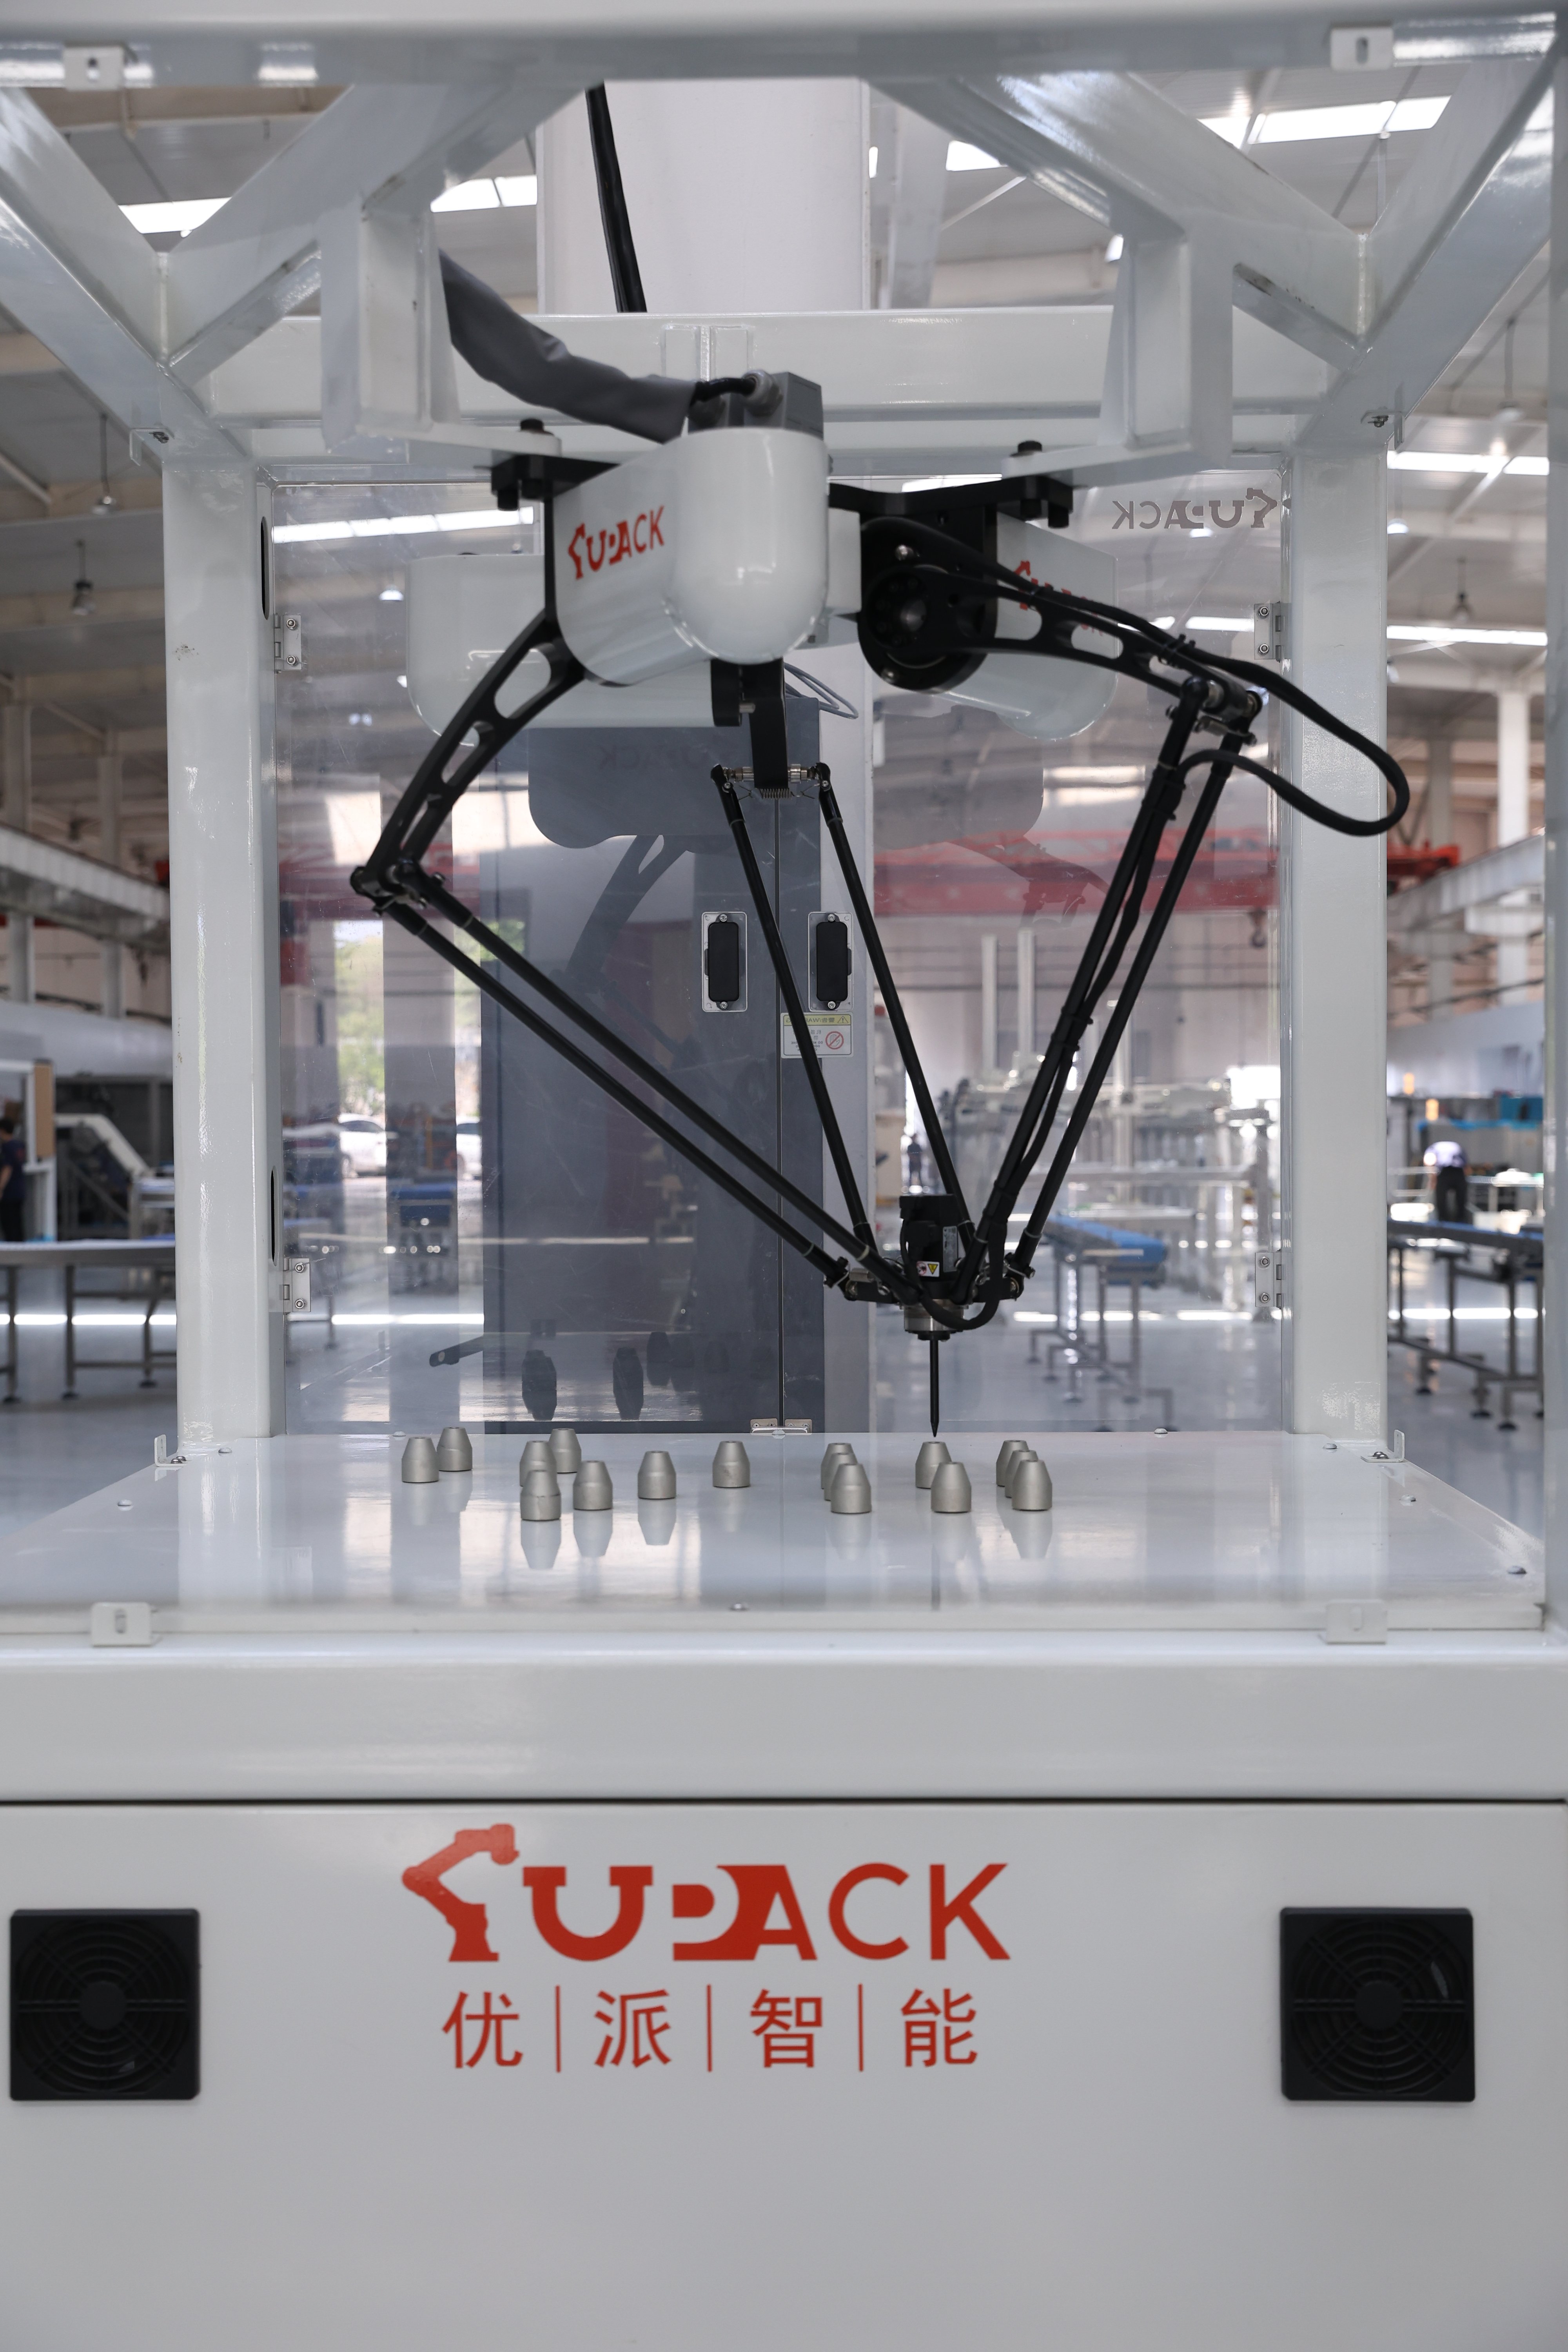
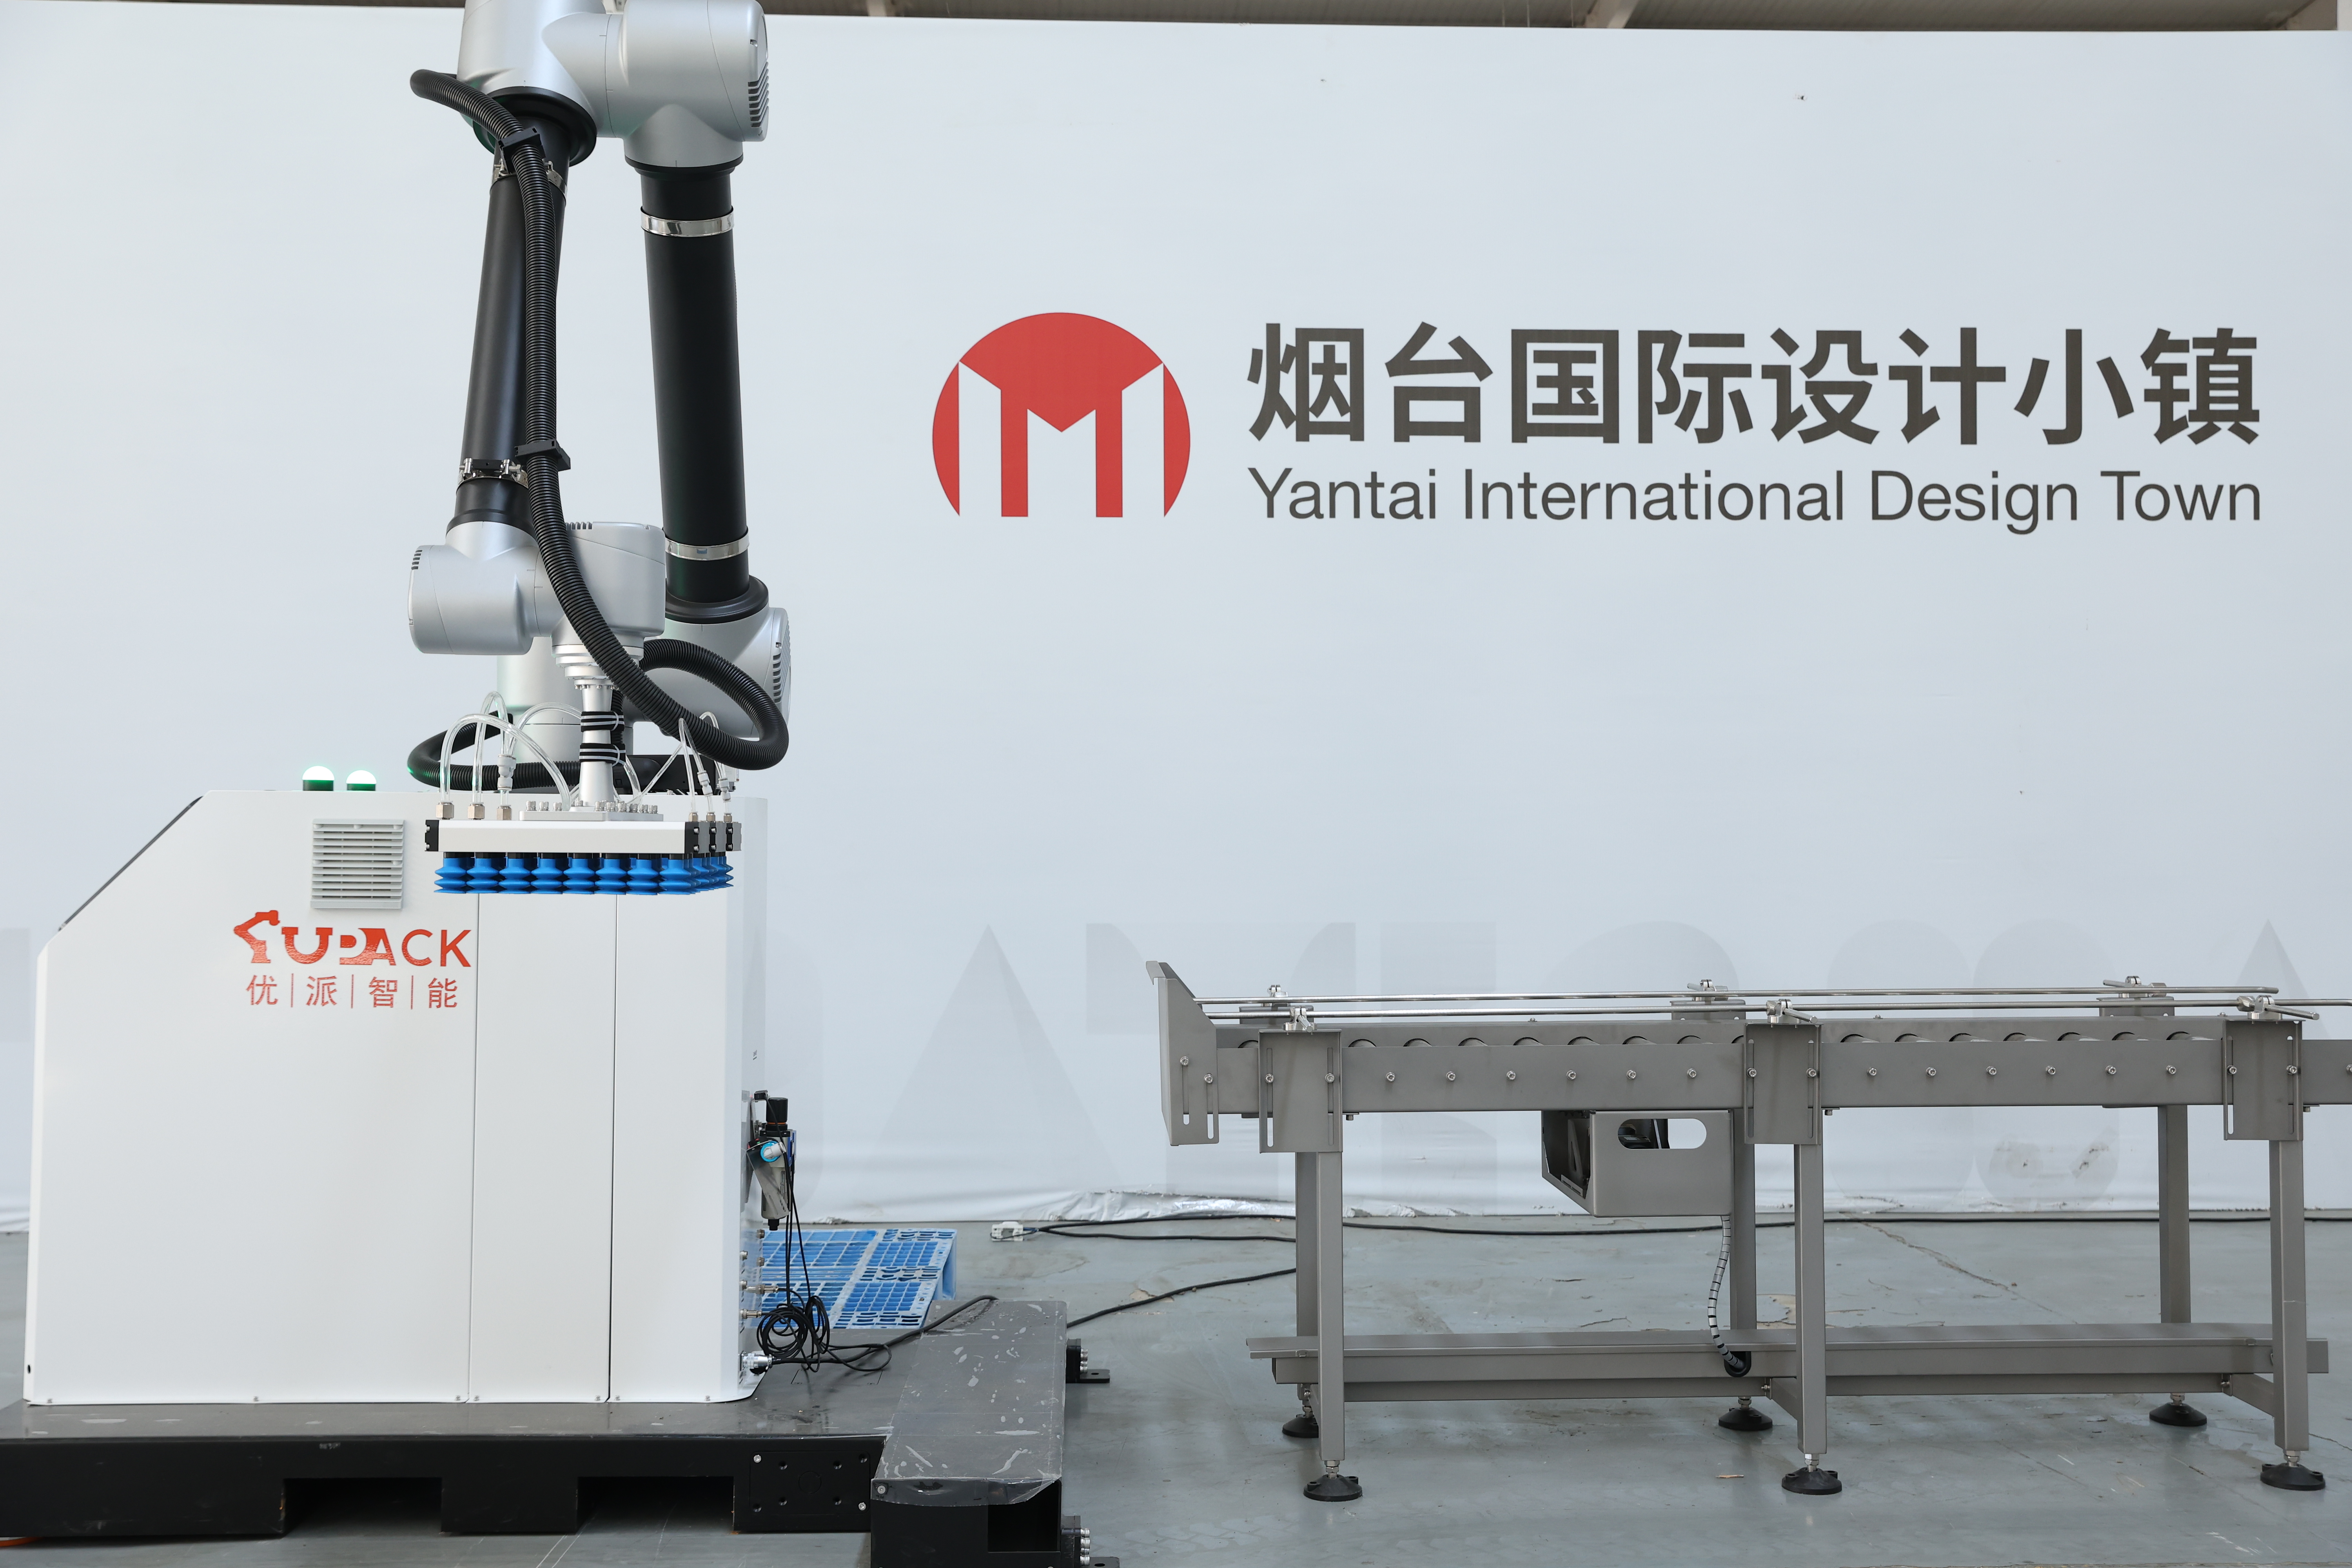
’n Industriële opneem- en plaasrobot is ’n outomatiese meganiese stelsel wat ontwerp is om items met uitstekende spoed en akkuraatheid presies van een plek te kies en na ’n ander plek te vervoer. Hierdie gevorderde tegnologie vir industriele opneem- en plaasrobots het vervaardigings- en logistieke bedrywighede in baie sektore gewysig. Die primêre funksie van ’n industriele opneem- en plaasrobot behels die identifisering van teikenvoorwerpe, die veilige vasvatting daarvan en die herposisionering daarvan na aangewese plekke binne geprogrammeerde volgordes. Moderne industriele opneem- en plaasrobotsisteem sluit gesofistikeerde sigsensore en kunsmatige intelligensie in om akkuraatheid en aanpasbaarheid te verbeter. Hierdie masjiene werk sonder onderbreking sonder vermoeidheid en handhaaf konsekwente prestasie gedurende lang produksiesiklusse. Belangrike tegnologiese kenmerke van ’n industriele opneem- en plaasrobot sluit meer-as-asse bewegingsvermoë in wat komplekse driedimensionele bewegings moontlik maak, gevorderde eind-effektor-tegnologie vir verskeie greepsoorte, en real-time terugvoerstelsels. Die industriele opneem- en plaasrobot integreer naadloos met bestaande produksielyn deur gestandaardiseerde koppeling en programmeerprotokolle. Toepassings strek oor verskeie nywe, insluitend elektronika-vervaardiging, farmaseutiese verpakking, voedselverwerking en motorvoertuigmontasie. Die industriele opneem- en plaasrobot tree uit in herhalende take wat presisie, konsekwentheid en betroubaarheid vereis. Nywe benut die vermoëns van industriele opneem- en plaasrobots vir gehalteverbetering, produksieversnelling en kostevermindering. Hierdie stelsels hanteer komponente wat wissel van delikate mikro-elektronika tot swaar industriële dele, wat buitengewone veelvoudigheid in moderne vervaardigingsomgewings demonstreer.



 EN


