industriell plock-och-placerarobot
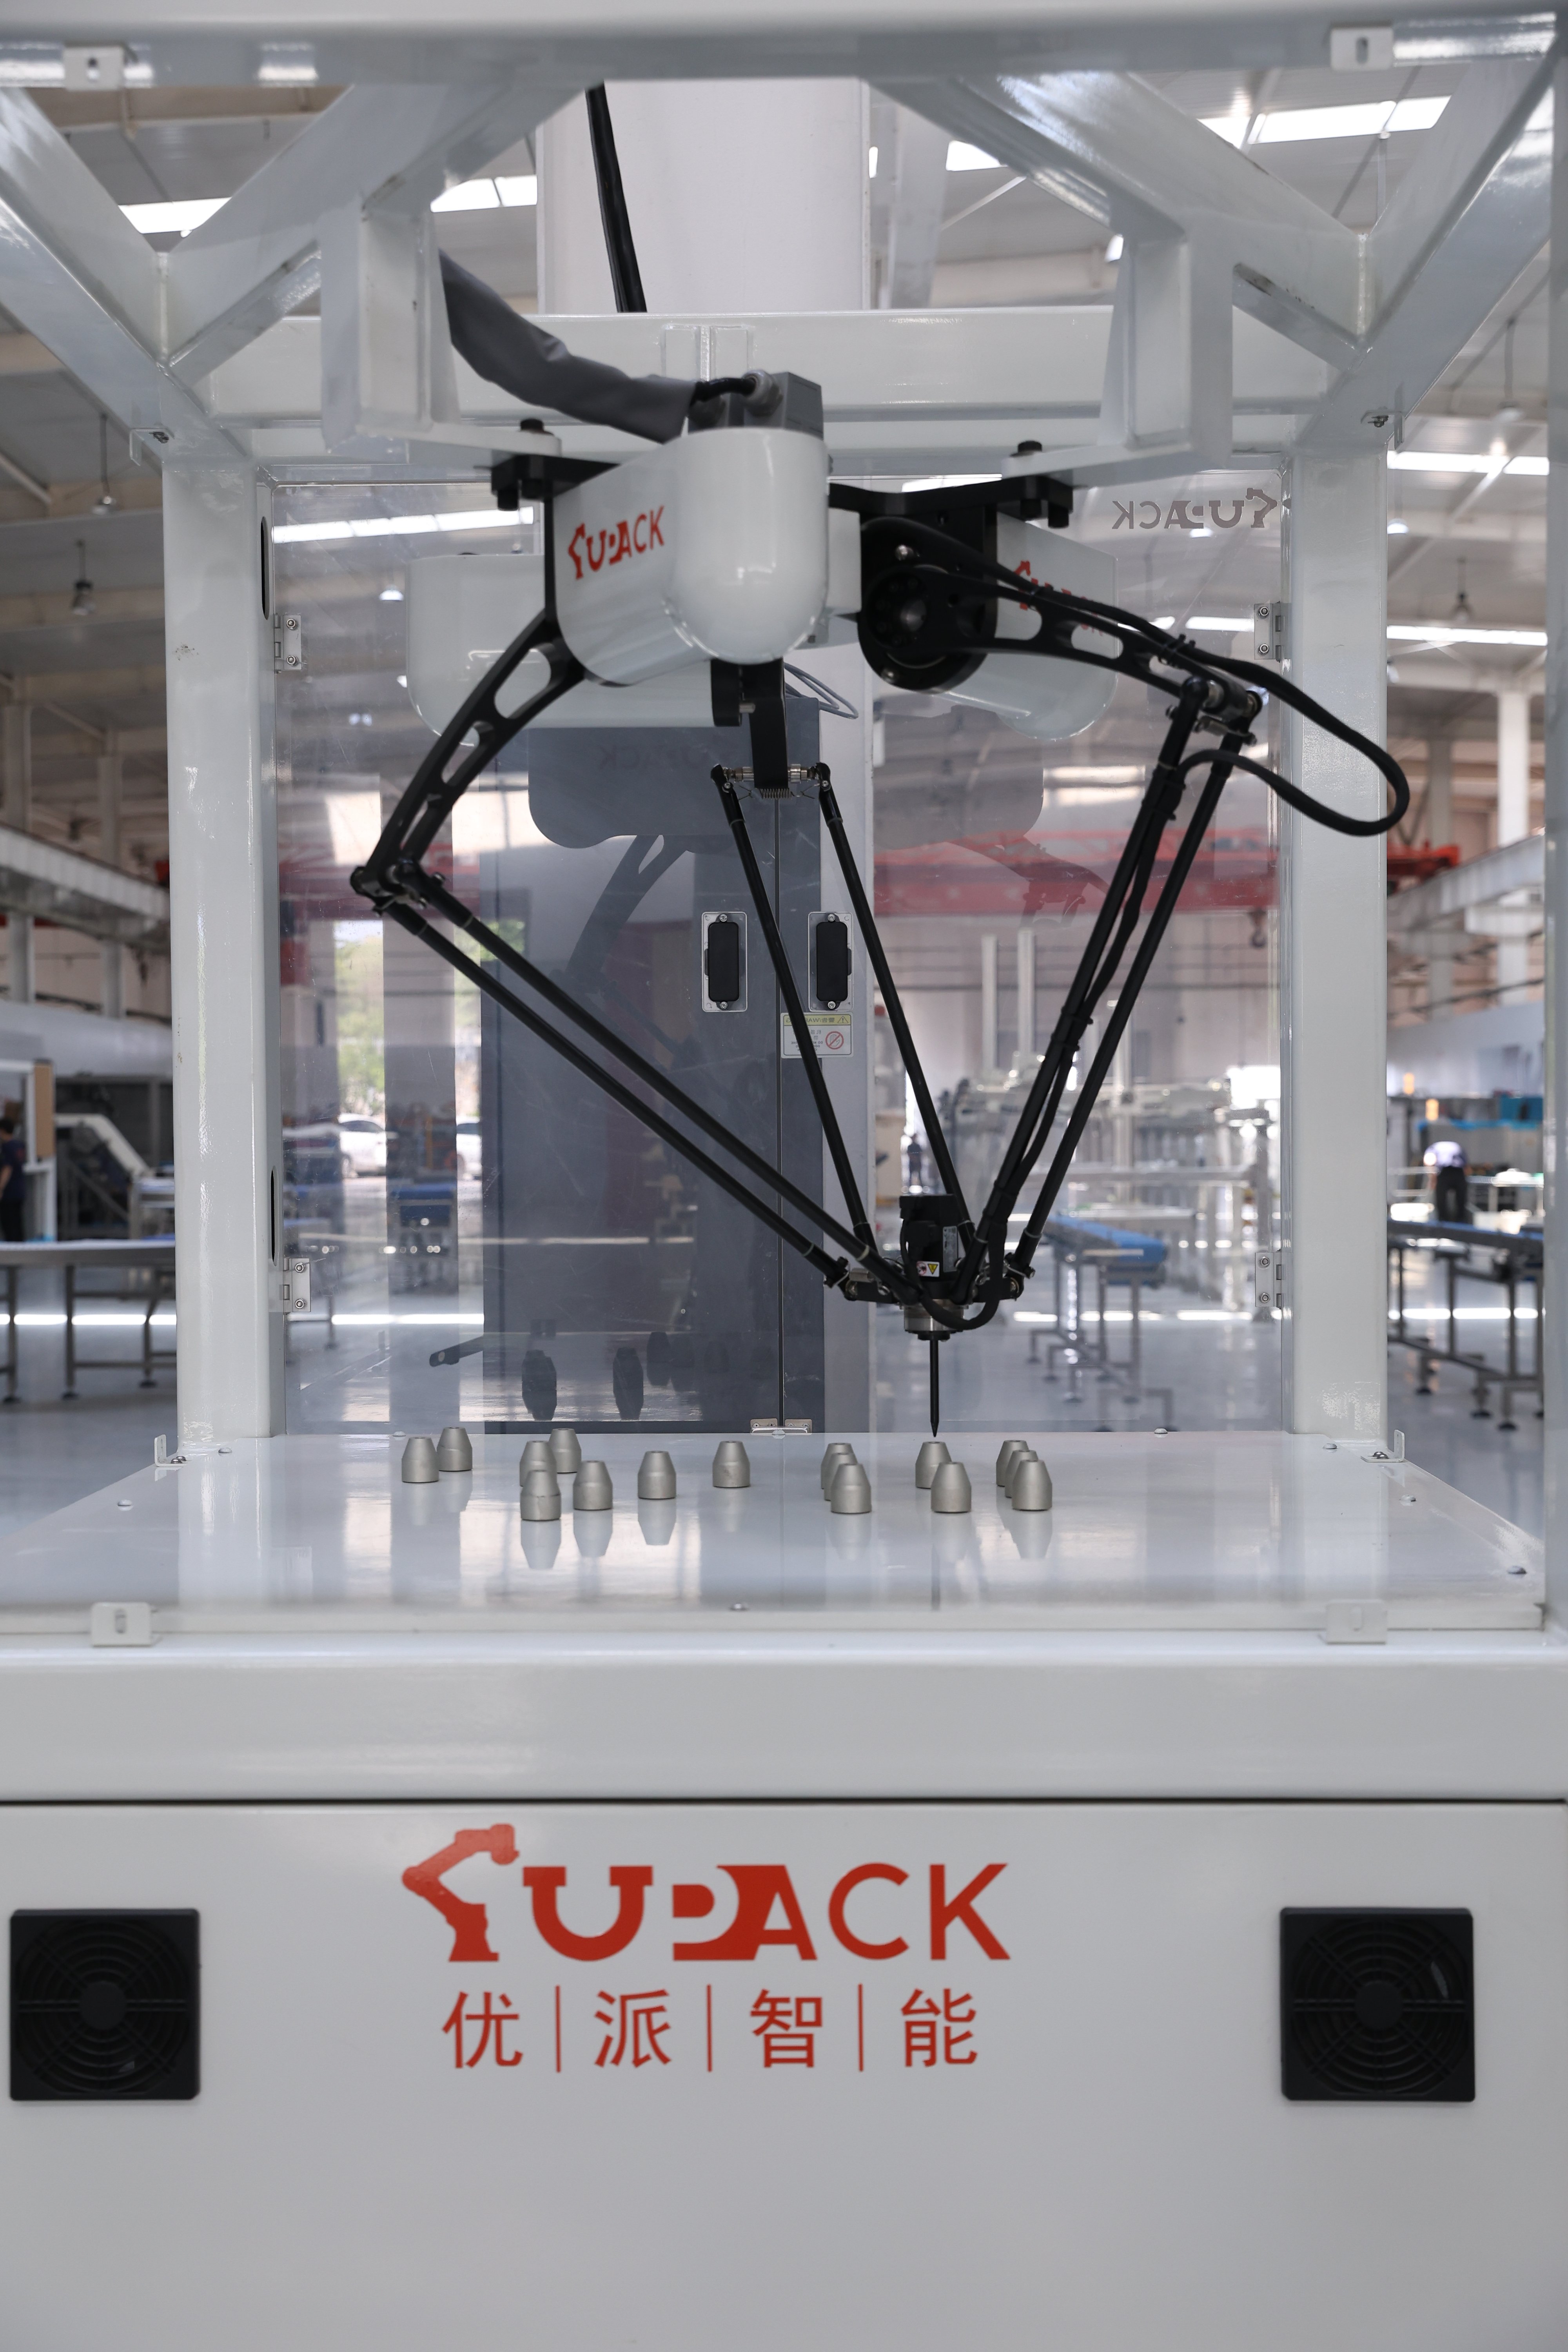
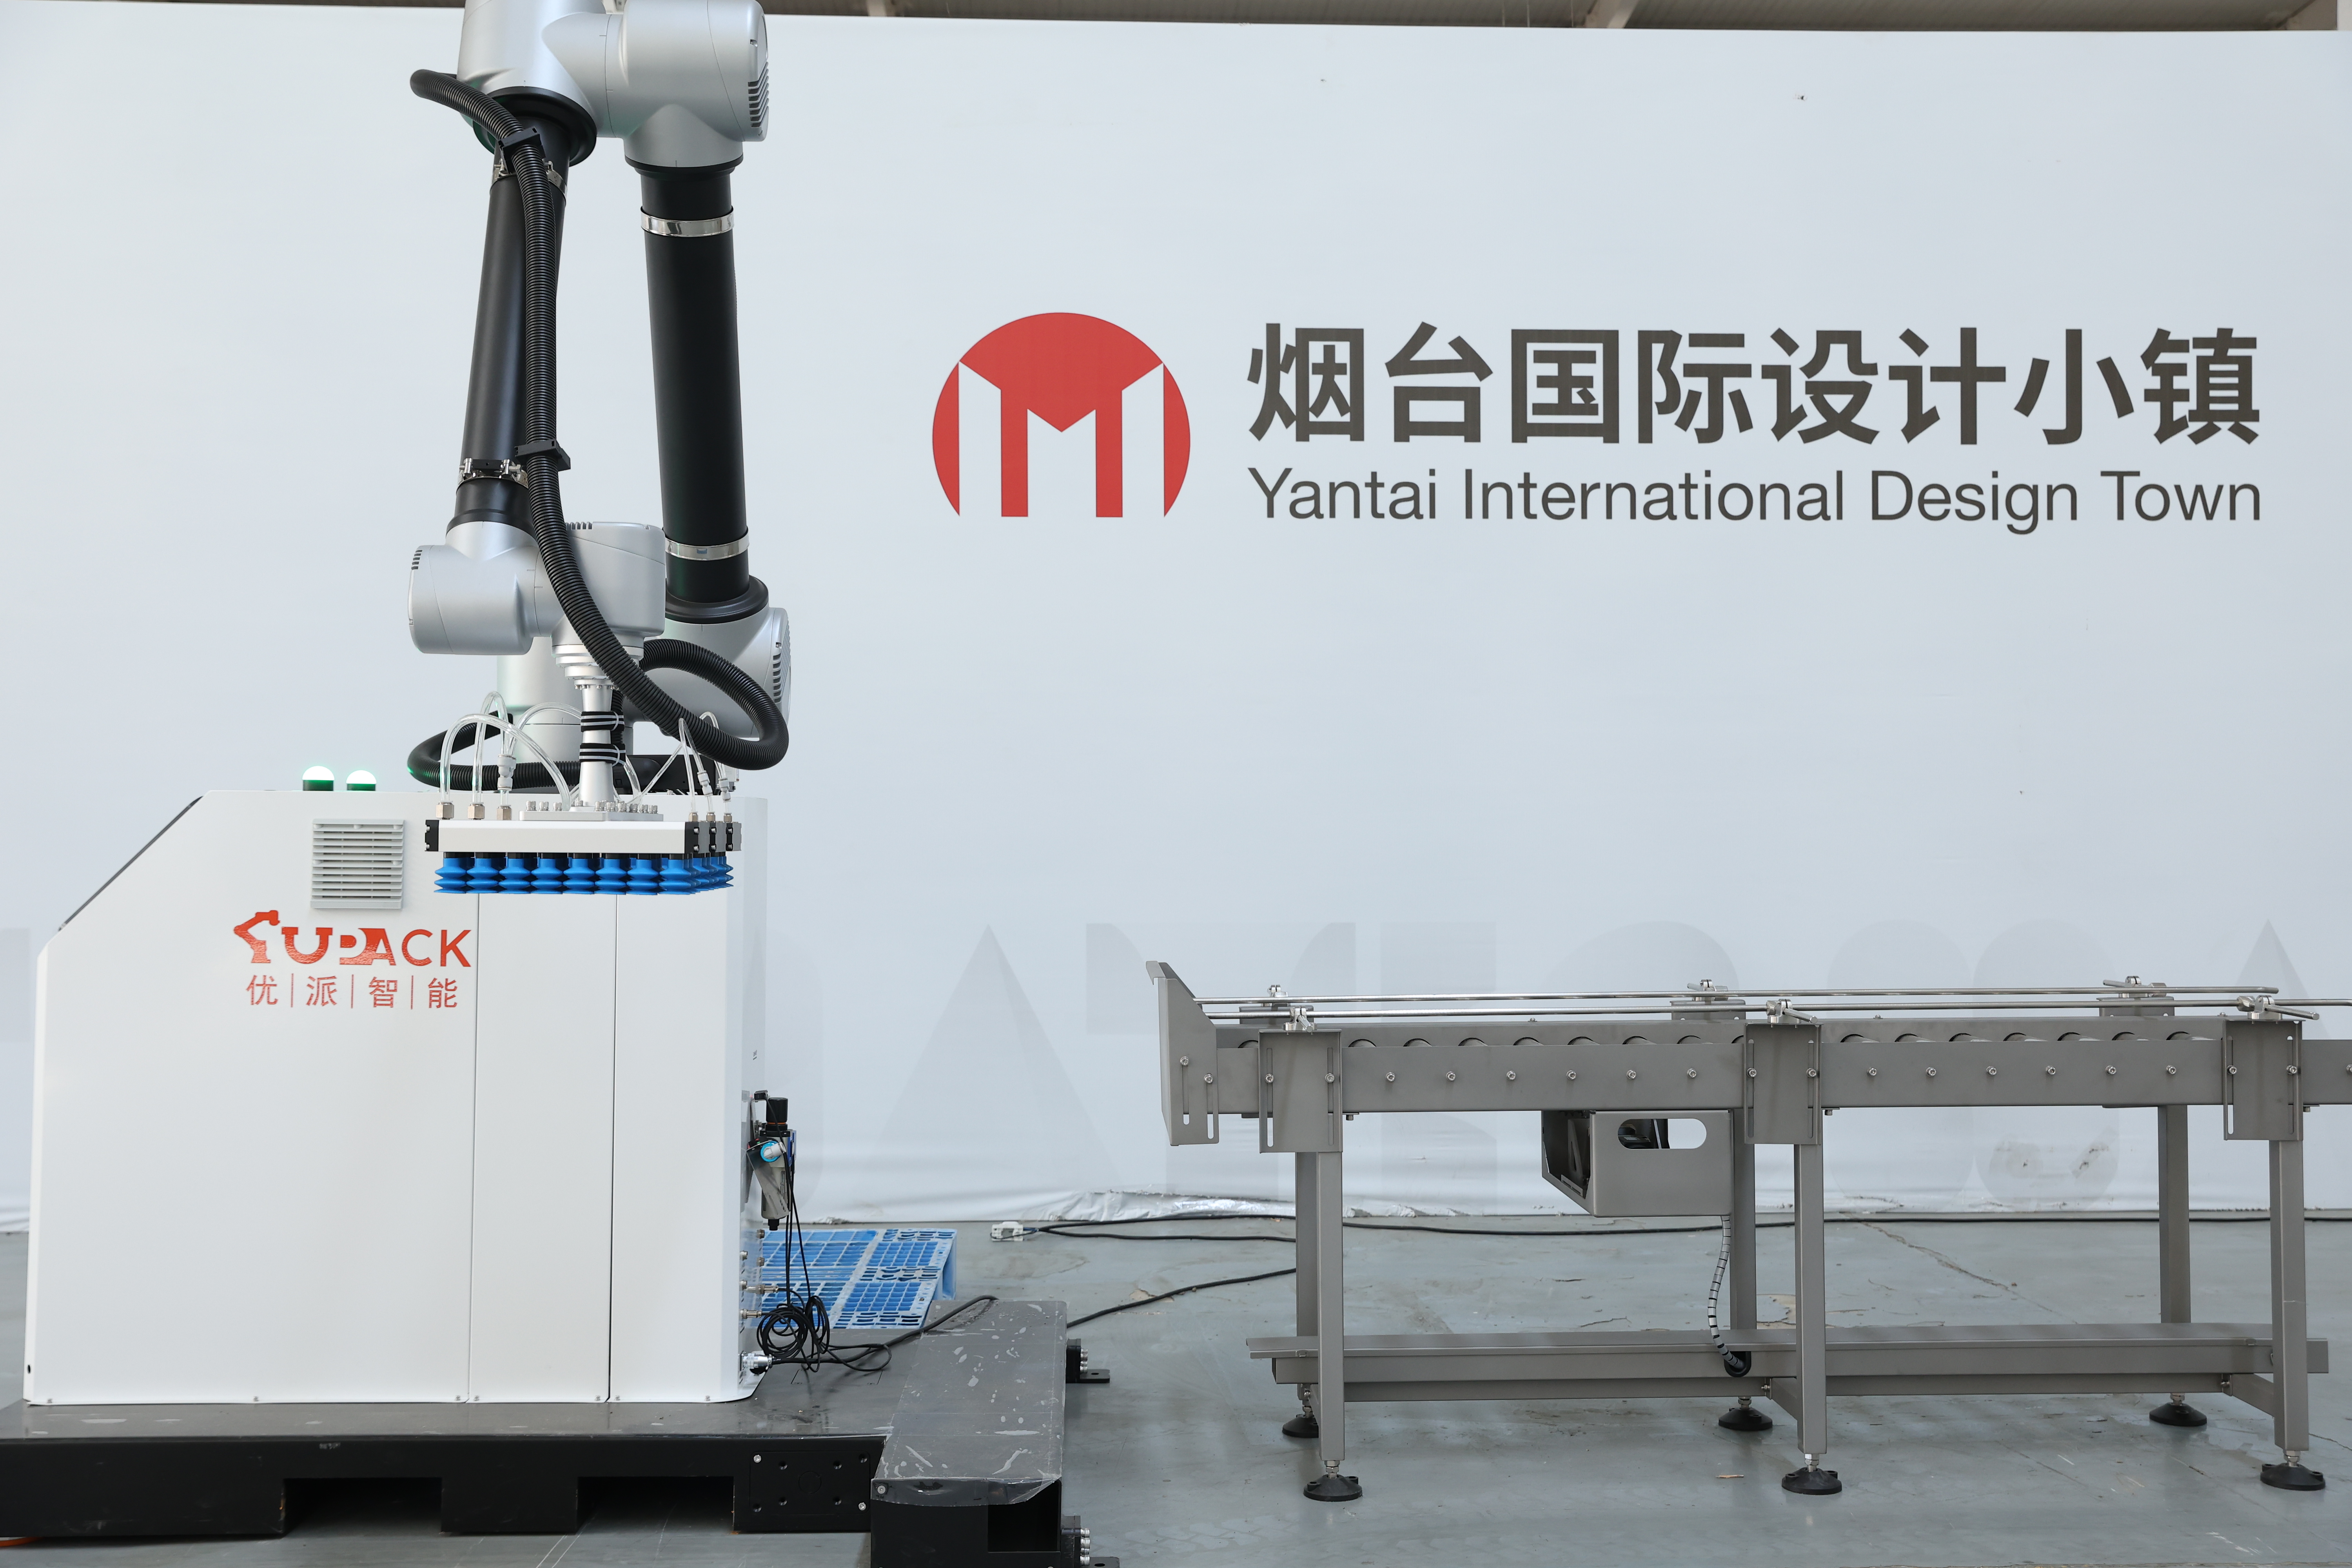
En industriell plock-och-placera-robot är ett automatiserat mekaniskt system som är utformat för att exakt välja ut föremål från en plats och transportera dem till en annan med exceptionell hastighet och precision. Denna avancerade teknik för industriella plock-och-placera-robotar har revolutionerat tillverknings- och logistikoperationer inom många branscher. Den primära funktionen hos en industriell plock-och-placera-robot innebär att identifiera målföremål, gripa dem säkert och placera om dem på förprogrammerade platser i definierade sekvenser. Moderna industriella plock-och-placera-robotsystem integrerar sofistikerade visionssensorer och artificiell intelligens för att förbättra precision och anpassningsförmåga. Dessa maskiner kan arbeta kontinuerligt utan trötthet och bibehåller konsekvent prestanda under långa produktionsscykler. Viktiga tekniska egenskaper hos en industriell plock-och-placera-robot inkluderar fleraxlig artikulation, vilket möjliggör komplexa rörelser i tre dimensioner, avancerad end-effektor-teknik för olika typer av grepp och realtidsåterkopplingssystem. Den industriella plock-och-placera-roboten integreras sömlöst med befintliga produktionslinjer via standardiserade gränssnitt och programmeringsprotokoll. Tillämpningarna omfattar många olika branscher, bland annat elektroniktillverkning, läkemedelsförpackning, livsmedelsbearbetning och biltillverkning. Den industriella plock-och-placera-roboten är särskilt effektiv vid upprepade uppgifter som kräver precision, konsekvens och pålitlighet. Branscher utnyttjar kapaciteten hos industriella plock-och-placera-robotar för att förbättra kvaliteten, öka produktionstakten och minska kostnaderna. Dessa system hanterar komponenter som sträcker sig från känsliga mikroelektronikkomponenter till tunga industriella delar, vilket visar på en imponerande mångsidighet i moderna tillverkningsmiljöer.

 EN


