industriell pakk-og-plasser-robot
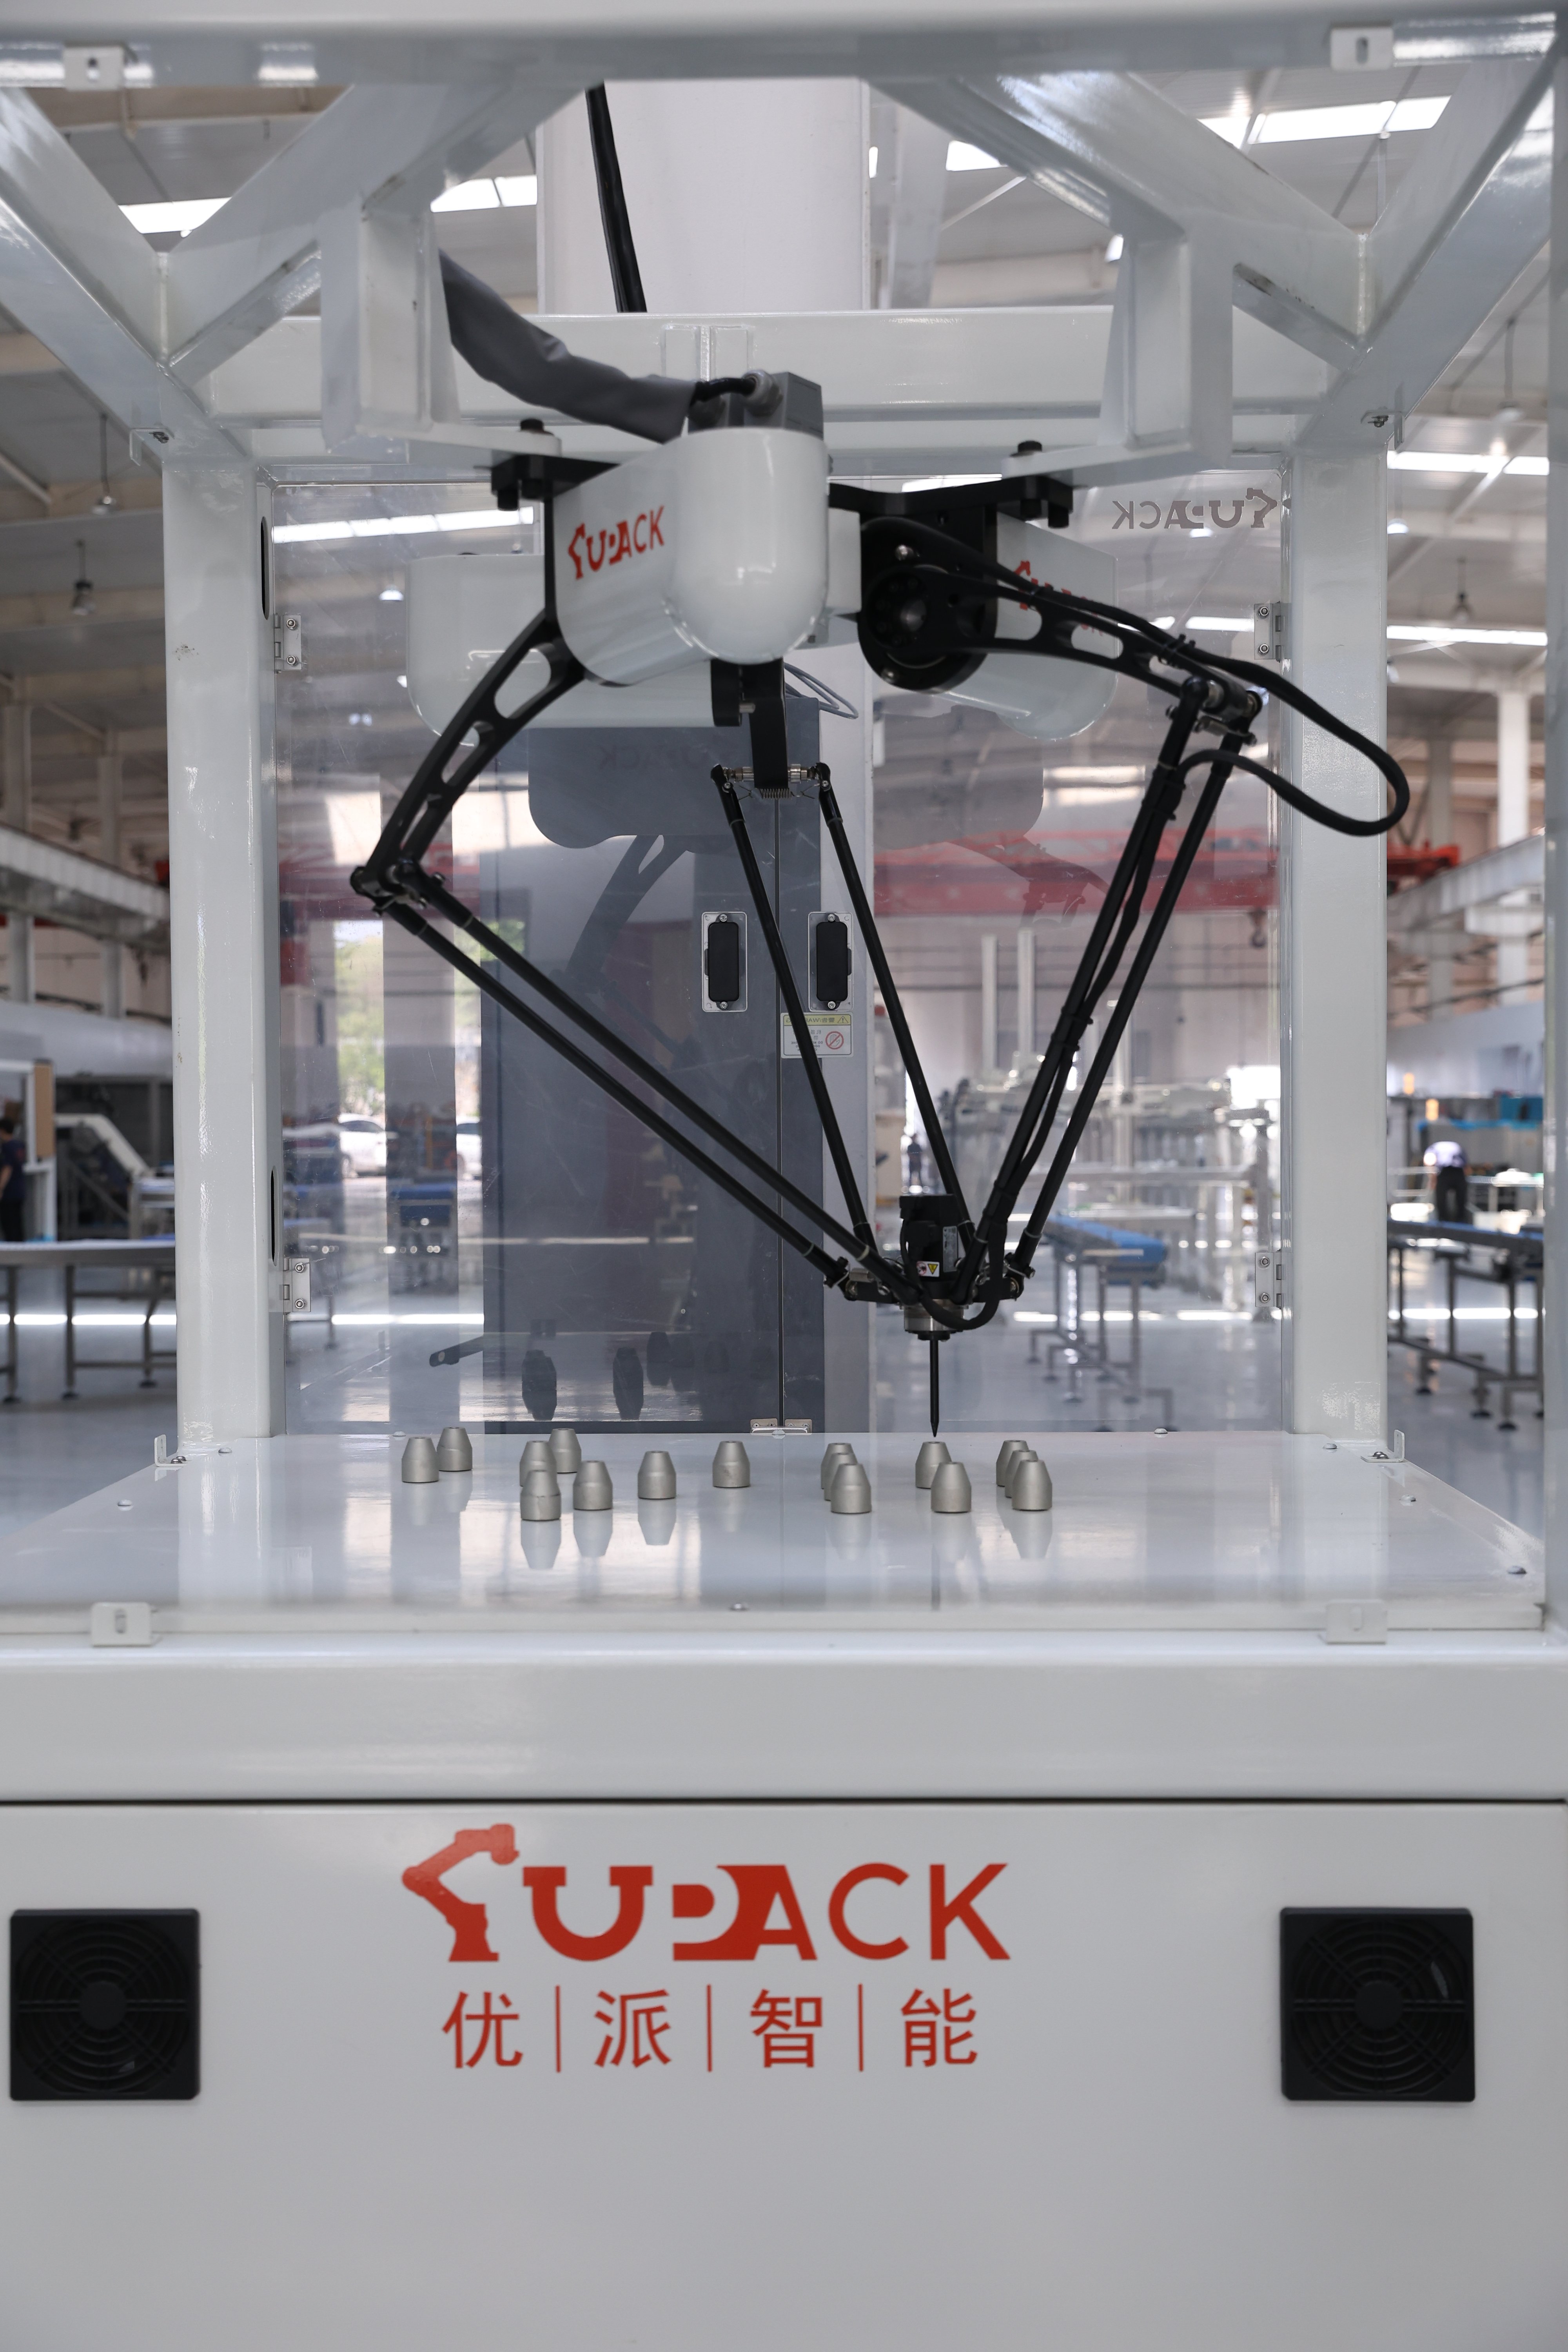
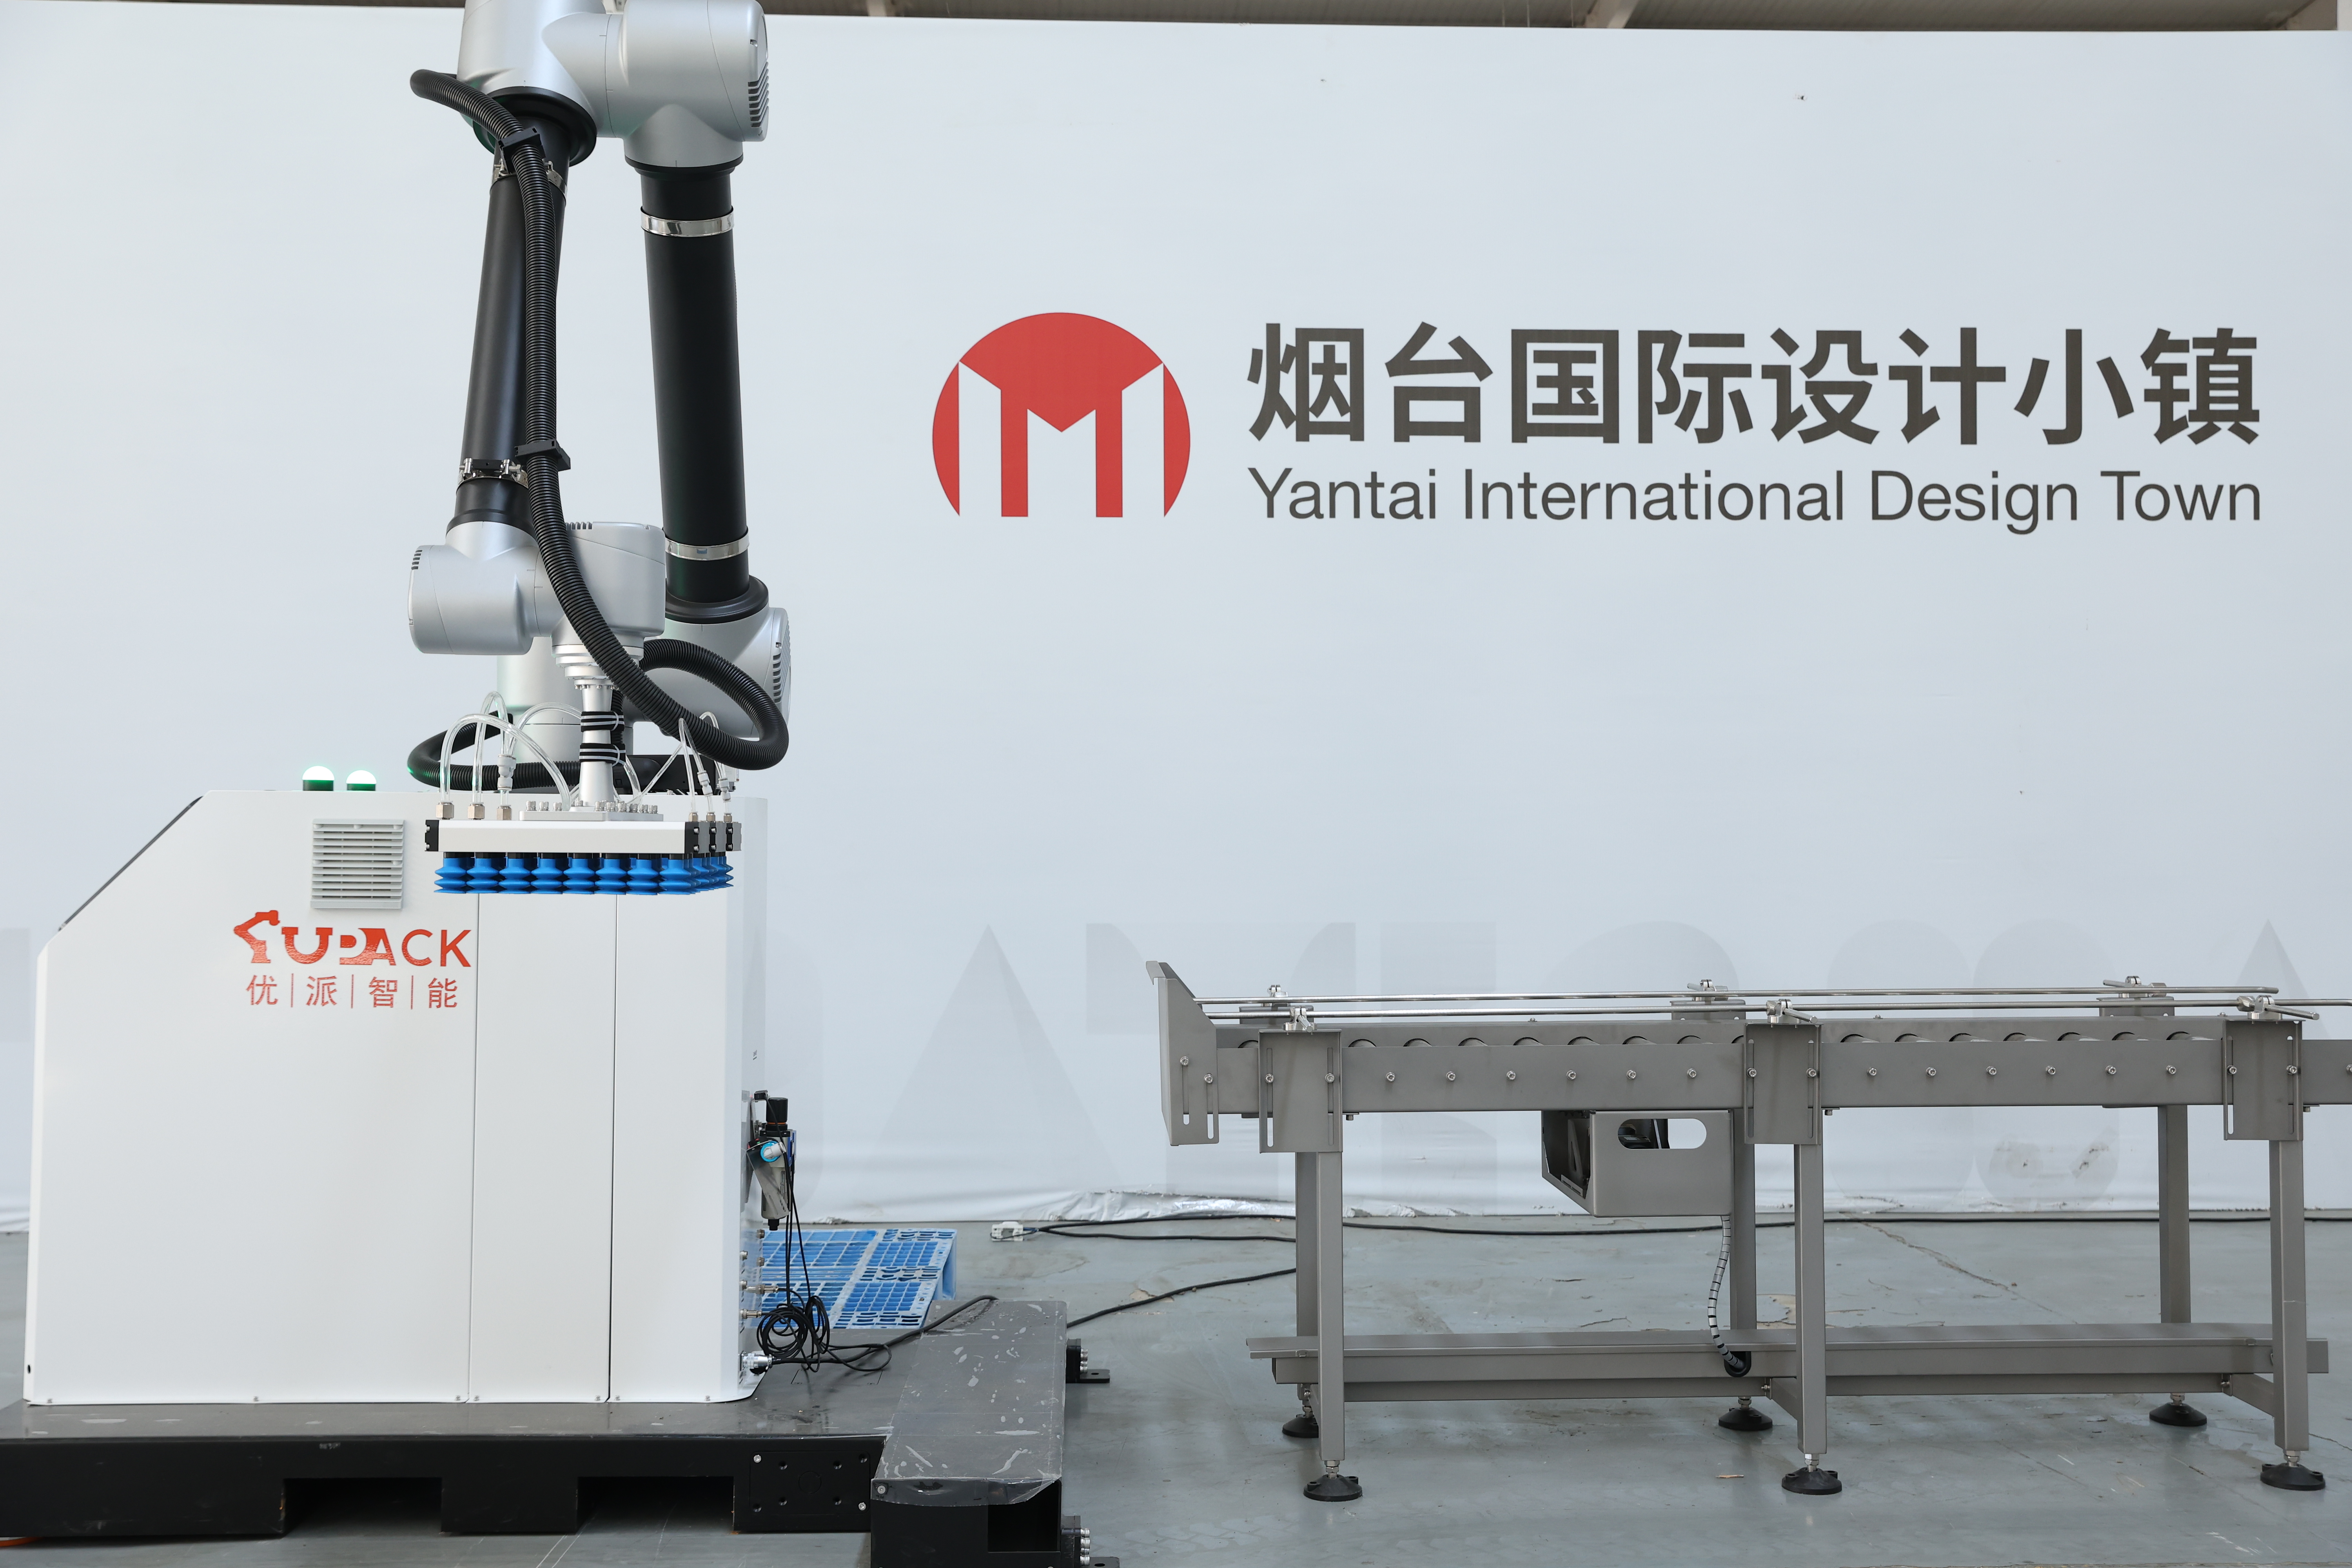
En industriell ‘pick-and-place’-robot er et automatisert mekanisk system som er utformet for å nøyaktig plukke ut gjenstander fra én plass og transportere dem til en annen med eksepsjonell hastighet og nøyaktighet. Denne avanserte teknologien for industrielle ‘pick-and-place’-roboter har revolusjonert produksjons- og logistikkoperasjoner i mange sektorer. Hovedfunksjonen til en industriell ‘pick-and-place’-robot består i å identifisere målgjenstander, gripe dem på en sikker måte og plassere dem på forhåndsbestemte steder i programmerte sekvenser. Moderne industrielle ‘pick-and-place’-robotsystemer inneholder sofistikerte visjonssensorer og kunstig intelligens for å forbedre nøyaktighet og tilpasningsevne. Disse maskinene opererer kontinuerlig uten trøtthet og opprettholder konsekvent ytelse gjennom lange produksjonsperioder. Viktige teknologiske egenskaper ved en industriell ‘pick-and-place’-robot inkluderer multiakse-artikulasjon, som tillater komplekse tredimensjonale bevegelser, avansert end-effektor-teknologi for ulike typer grep og sanntids-tilbakemeldingssystemer. Den industrielle ‘pick-and-place’-roboten integreres sømløst med eksisterende produksjonslinjer gjennom standardiserte grensesnitt og programmeringsprotokoller. Anvendelsesområdene omfatter mange industrier, blant annet elektronikkproduksjon, farmasøytisk emballasje, matprosessering og bilmontering. Den industrielle ‘pick-and-place’-roboten presterer svært godt ved repetitivt arbeid som krever nøyaktighet, konsekvens og pålitelighet. Industrier benytter evnene til industrielle ‘pick-and-place’-roboter for å forbedre kvaliteten, akselerere produksjonen og redusere kostnadene. Disse systemene håndterer komponenter som spenner fra skjøre mikroelektroniske deler til tunge industrielle deler, og demonstrerer bemerkelsesverdig mangfoldighet i moderne produksjonsmiljøer.

 EN


