robot industrial pentru alegere și plasare
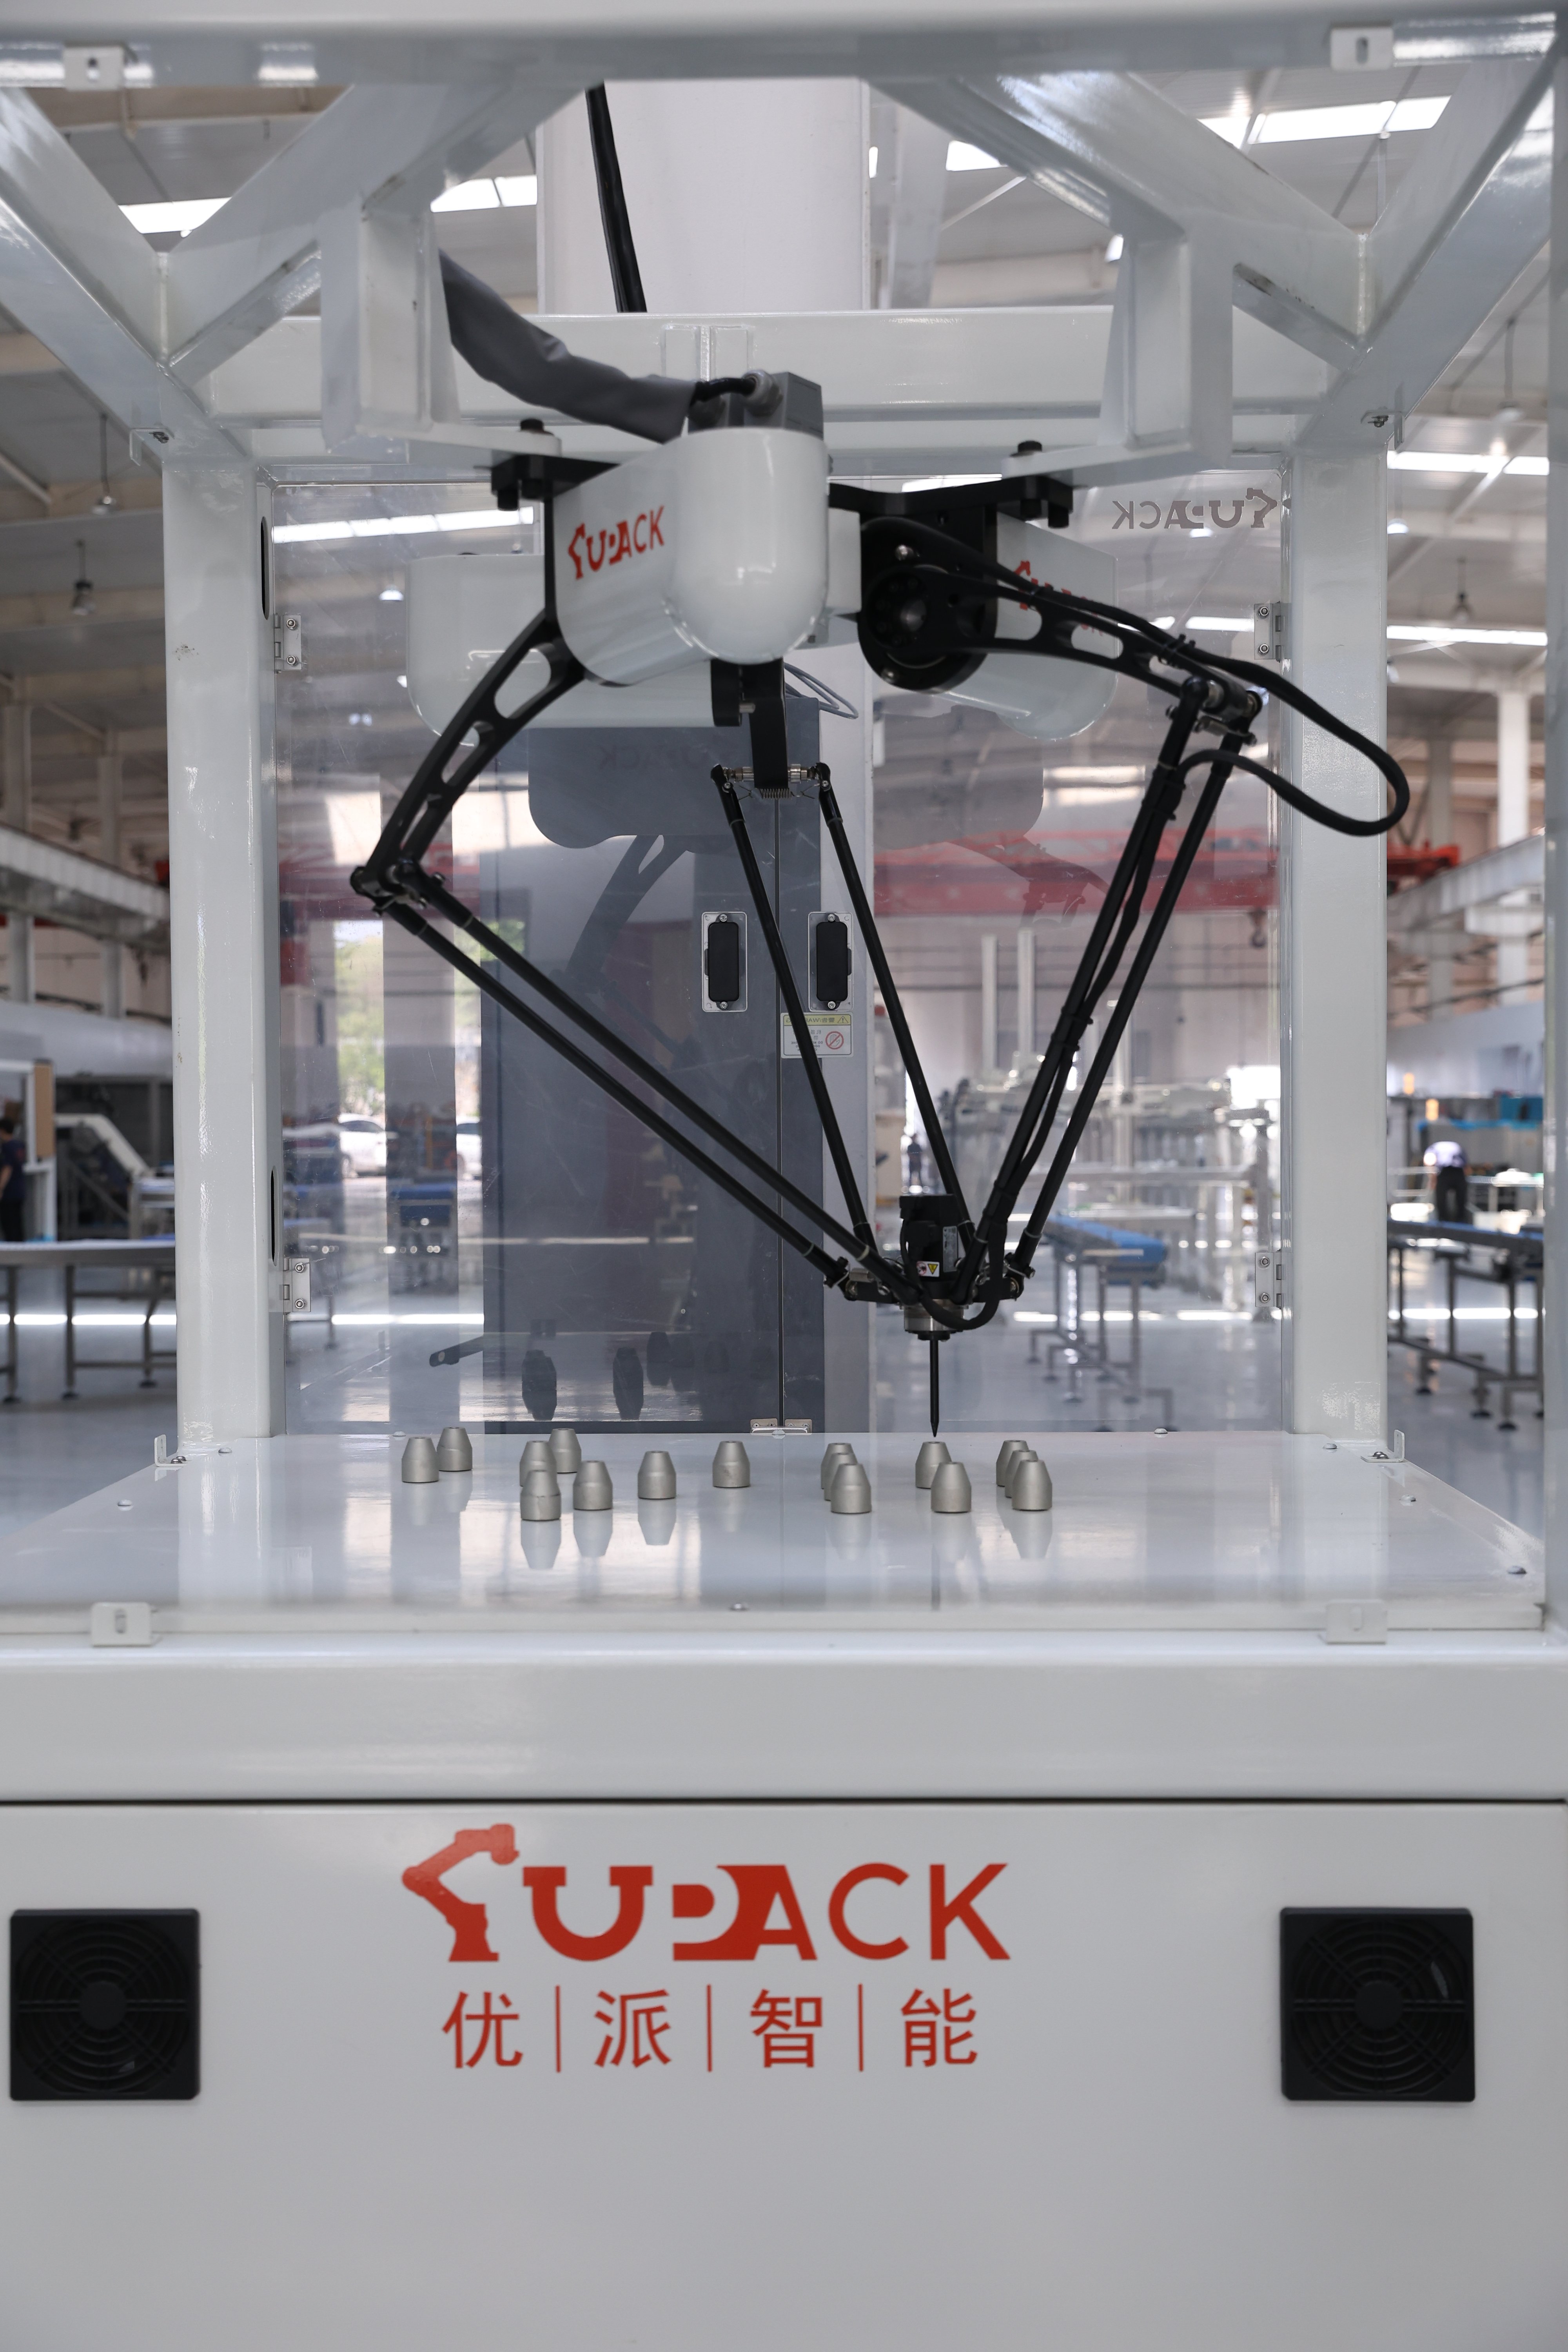
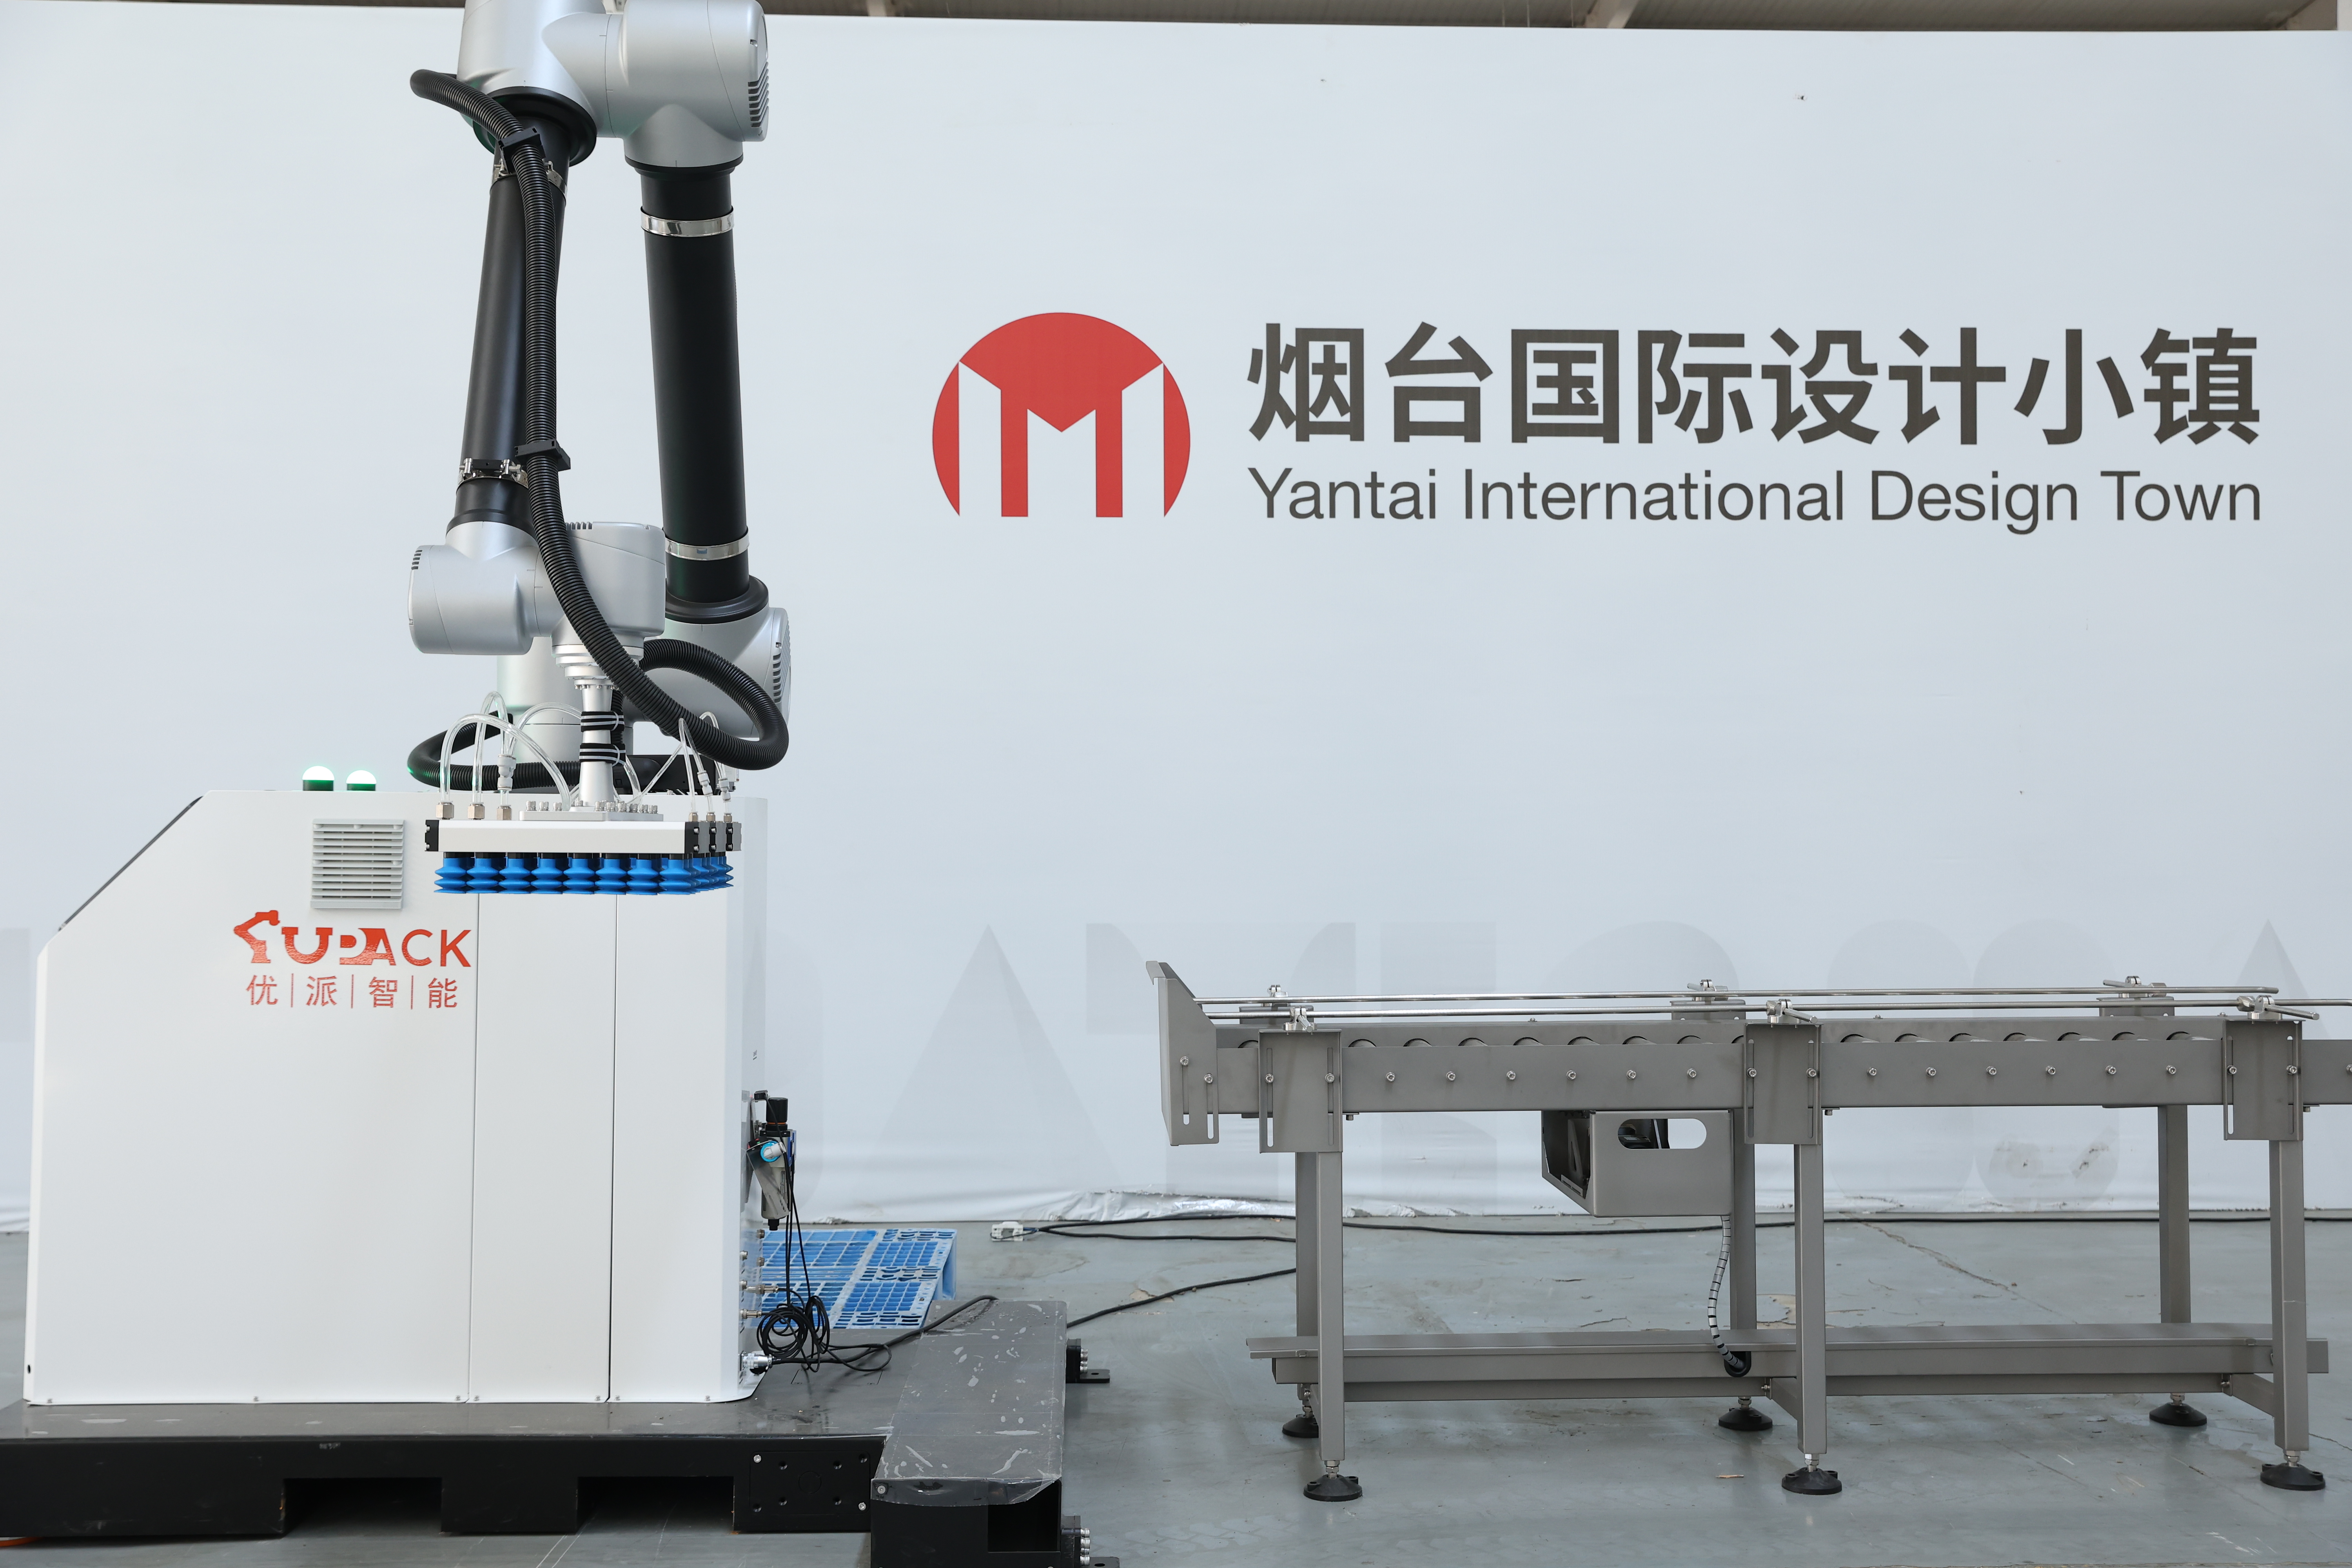
Un robot industrial de tip pick-and-place este un sistem mecanic automatizat conceput pentru a selecta cu precizie obiecte dintr-o locație și a le transporta într-alta, cu viteză și acuratețe excepționale. Această tehnologie avansată de robot industrial de tip pick-and-place a revoluționat operațiunile de producție și logistice în numeroase sectoare. Funcția principală a unui robot industrial de tip pick-and-place constă în identificarea obiectelor țintă, prinderea lor în mod sigur și reașezarea lor în locații stabilite, în cadrul secvențelor programate. Sistemele moderne de robot industrial de tip pick-and-place integrează senzori de viziune sofisticați și inteligență artificială pentru a îmbunătăți precizia și adaptabilitatea. Aceste mașini funcționează continuu, fără oboseală, menținând un nivel constant de performanță pe întreaga durată a ciclurilor extinse de producție. Caracteristicile tehnologice cheie ale unui robot industrial de tip pick-and-place includ articulație multi-axială, care permite mișcări complexe în trei dimensiuni, tehnologie avansată de end-effector pentru diverse tipuri de prindere și sisteme de feedback în timp real. Robotul industrial de tip pick-and-place se integrează fără probleme în liniile de producție existente, prin intermediul interfețelor și protocoalelor de programare standardizate. Aplicațiile acoperă o gamă variată de industrii, inclusiv producția de echipamente electronice, ambalarea produselor farmaceutice, prelucrarea alimentelor și asamblarea autovehiculelor. Robotul industrial de tip pick-and-place se remarcă în sarcinile repetitive care necesită precizie, consistență și fiabilitate. Industriile valorifică capacitățile robotului industrial de tip pick-and-place pentru îmbunătățirea calității, accelerarea producției și reducerea costurilor. Aceste sisteme manipulează componente care variază de la microelectronica delicată până la piese industriale grele, demonstrând o versatilitate remarcabilă în mediile moderne de producție.



 EN


