industriële pick-and-place-robot
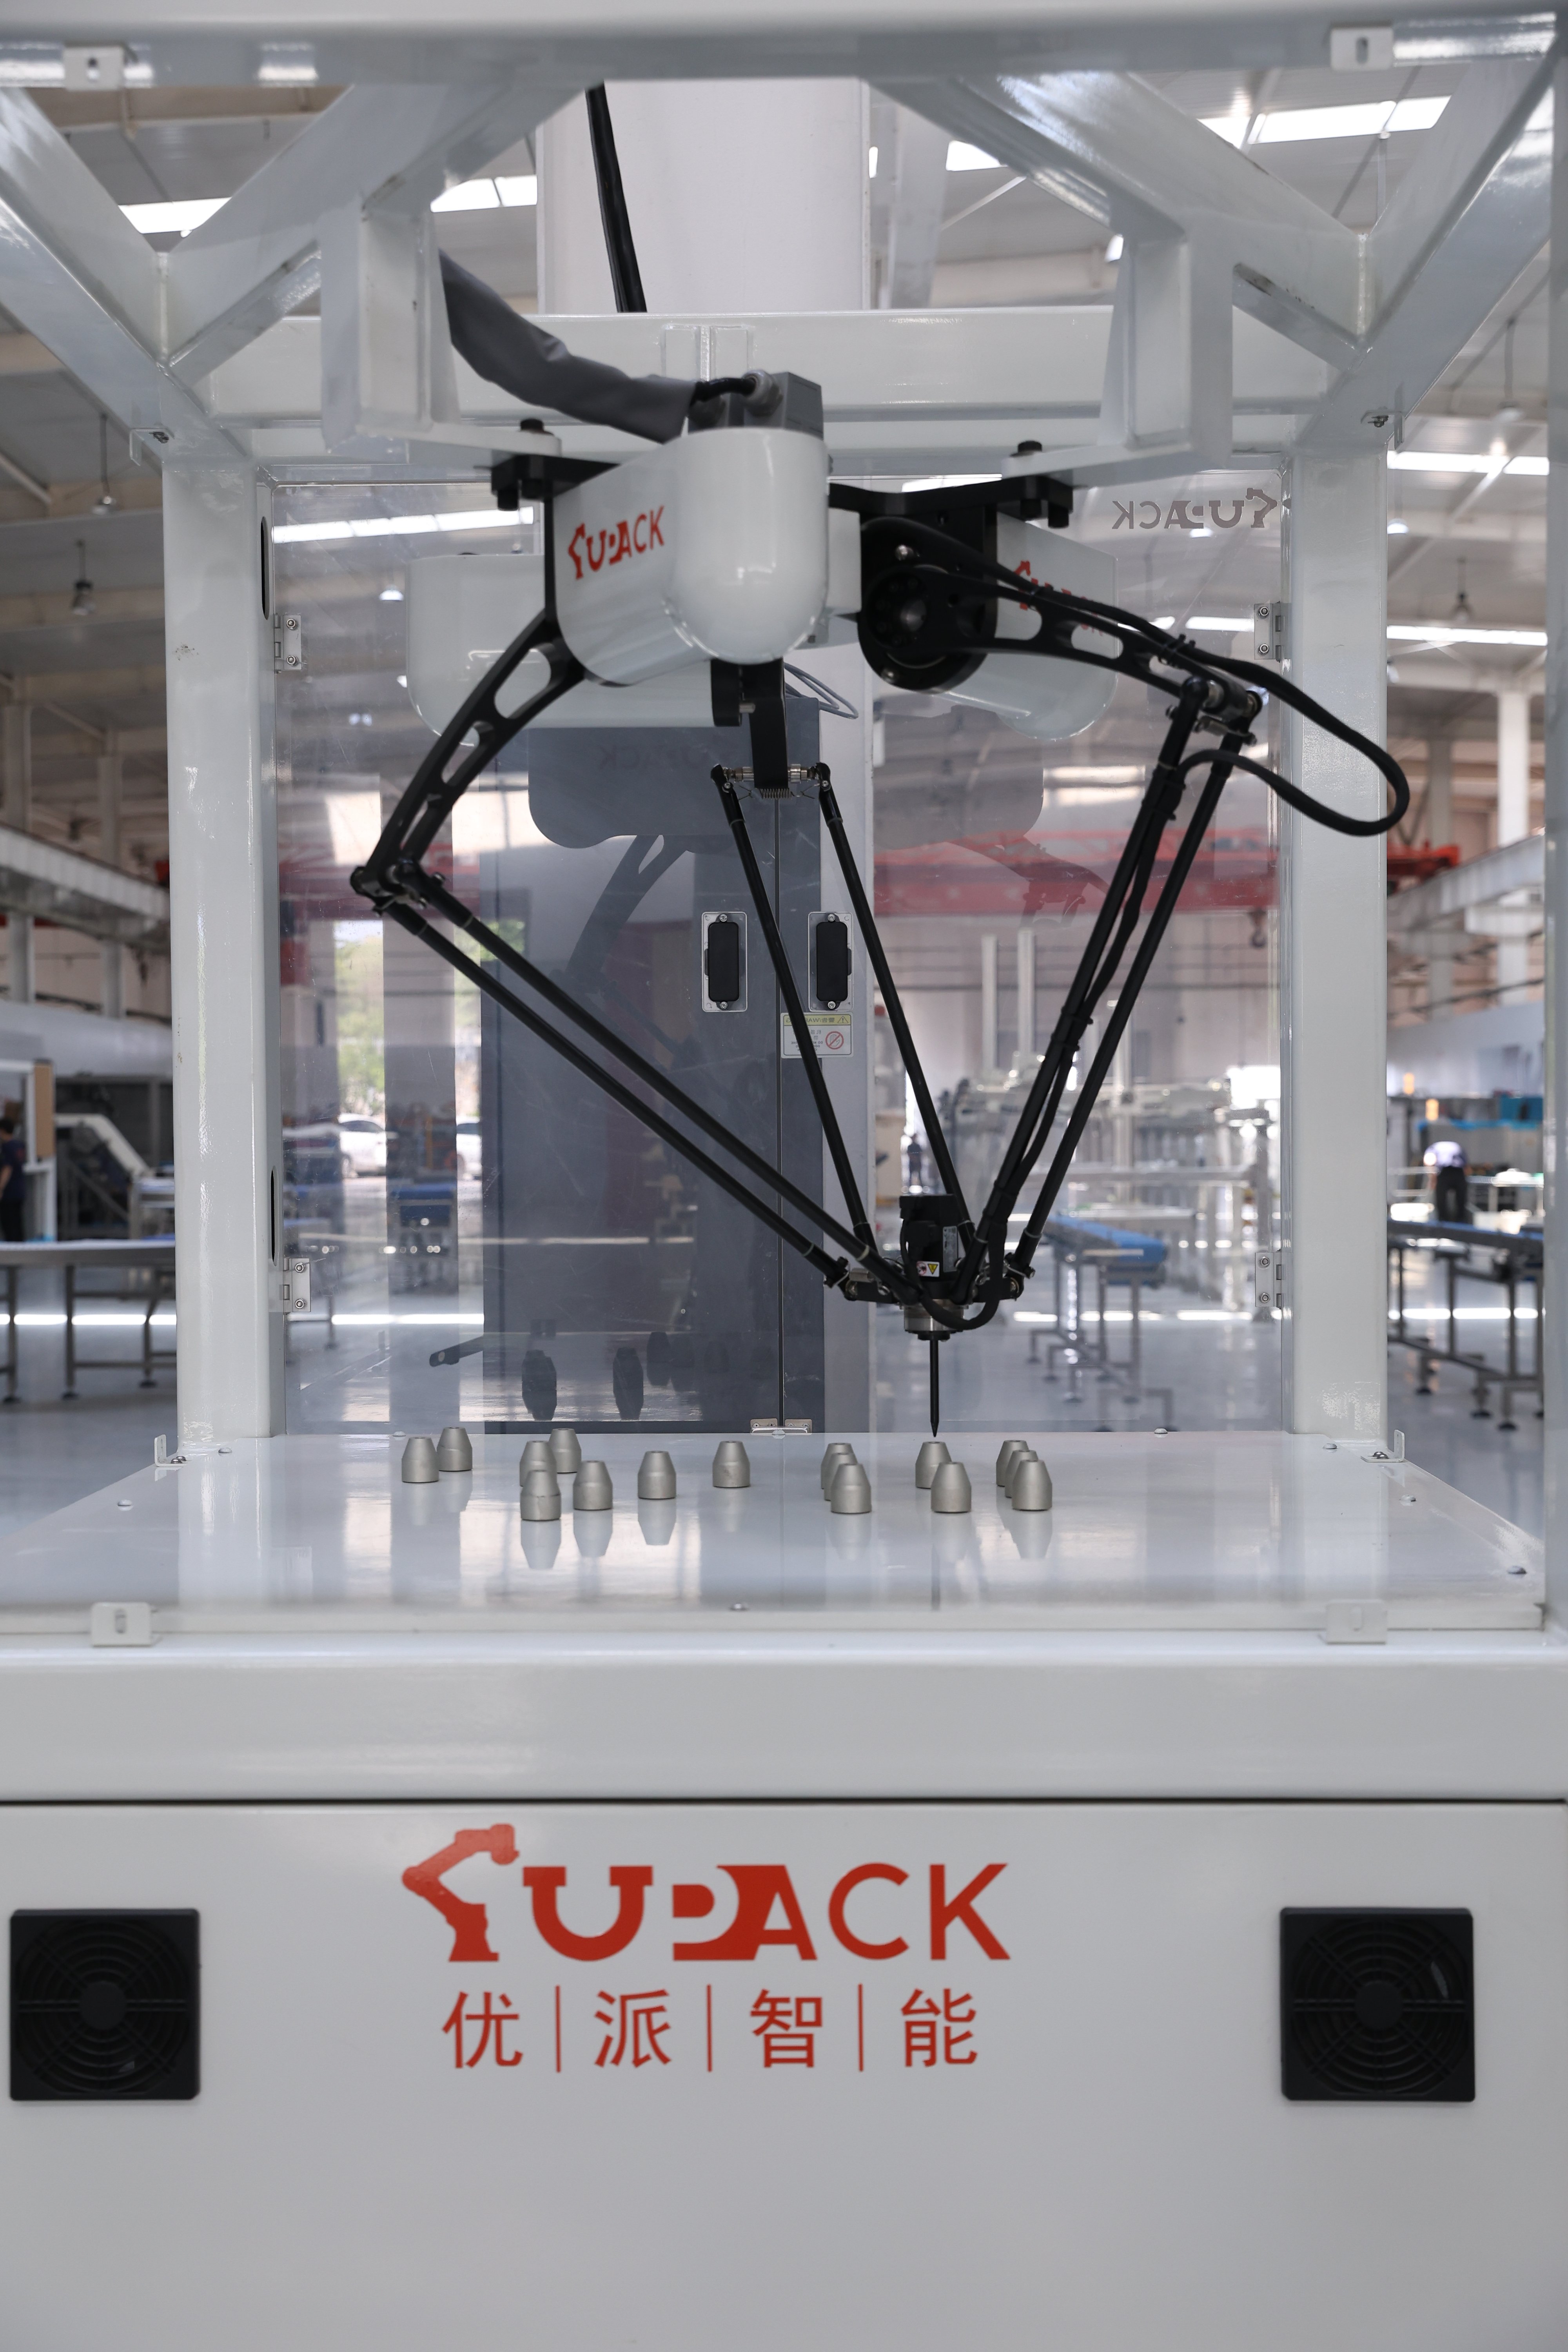
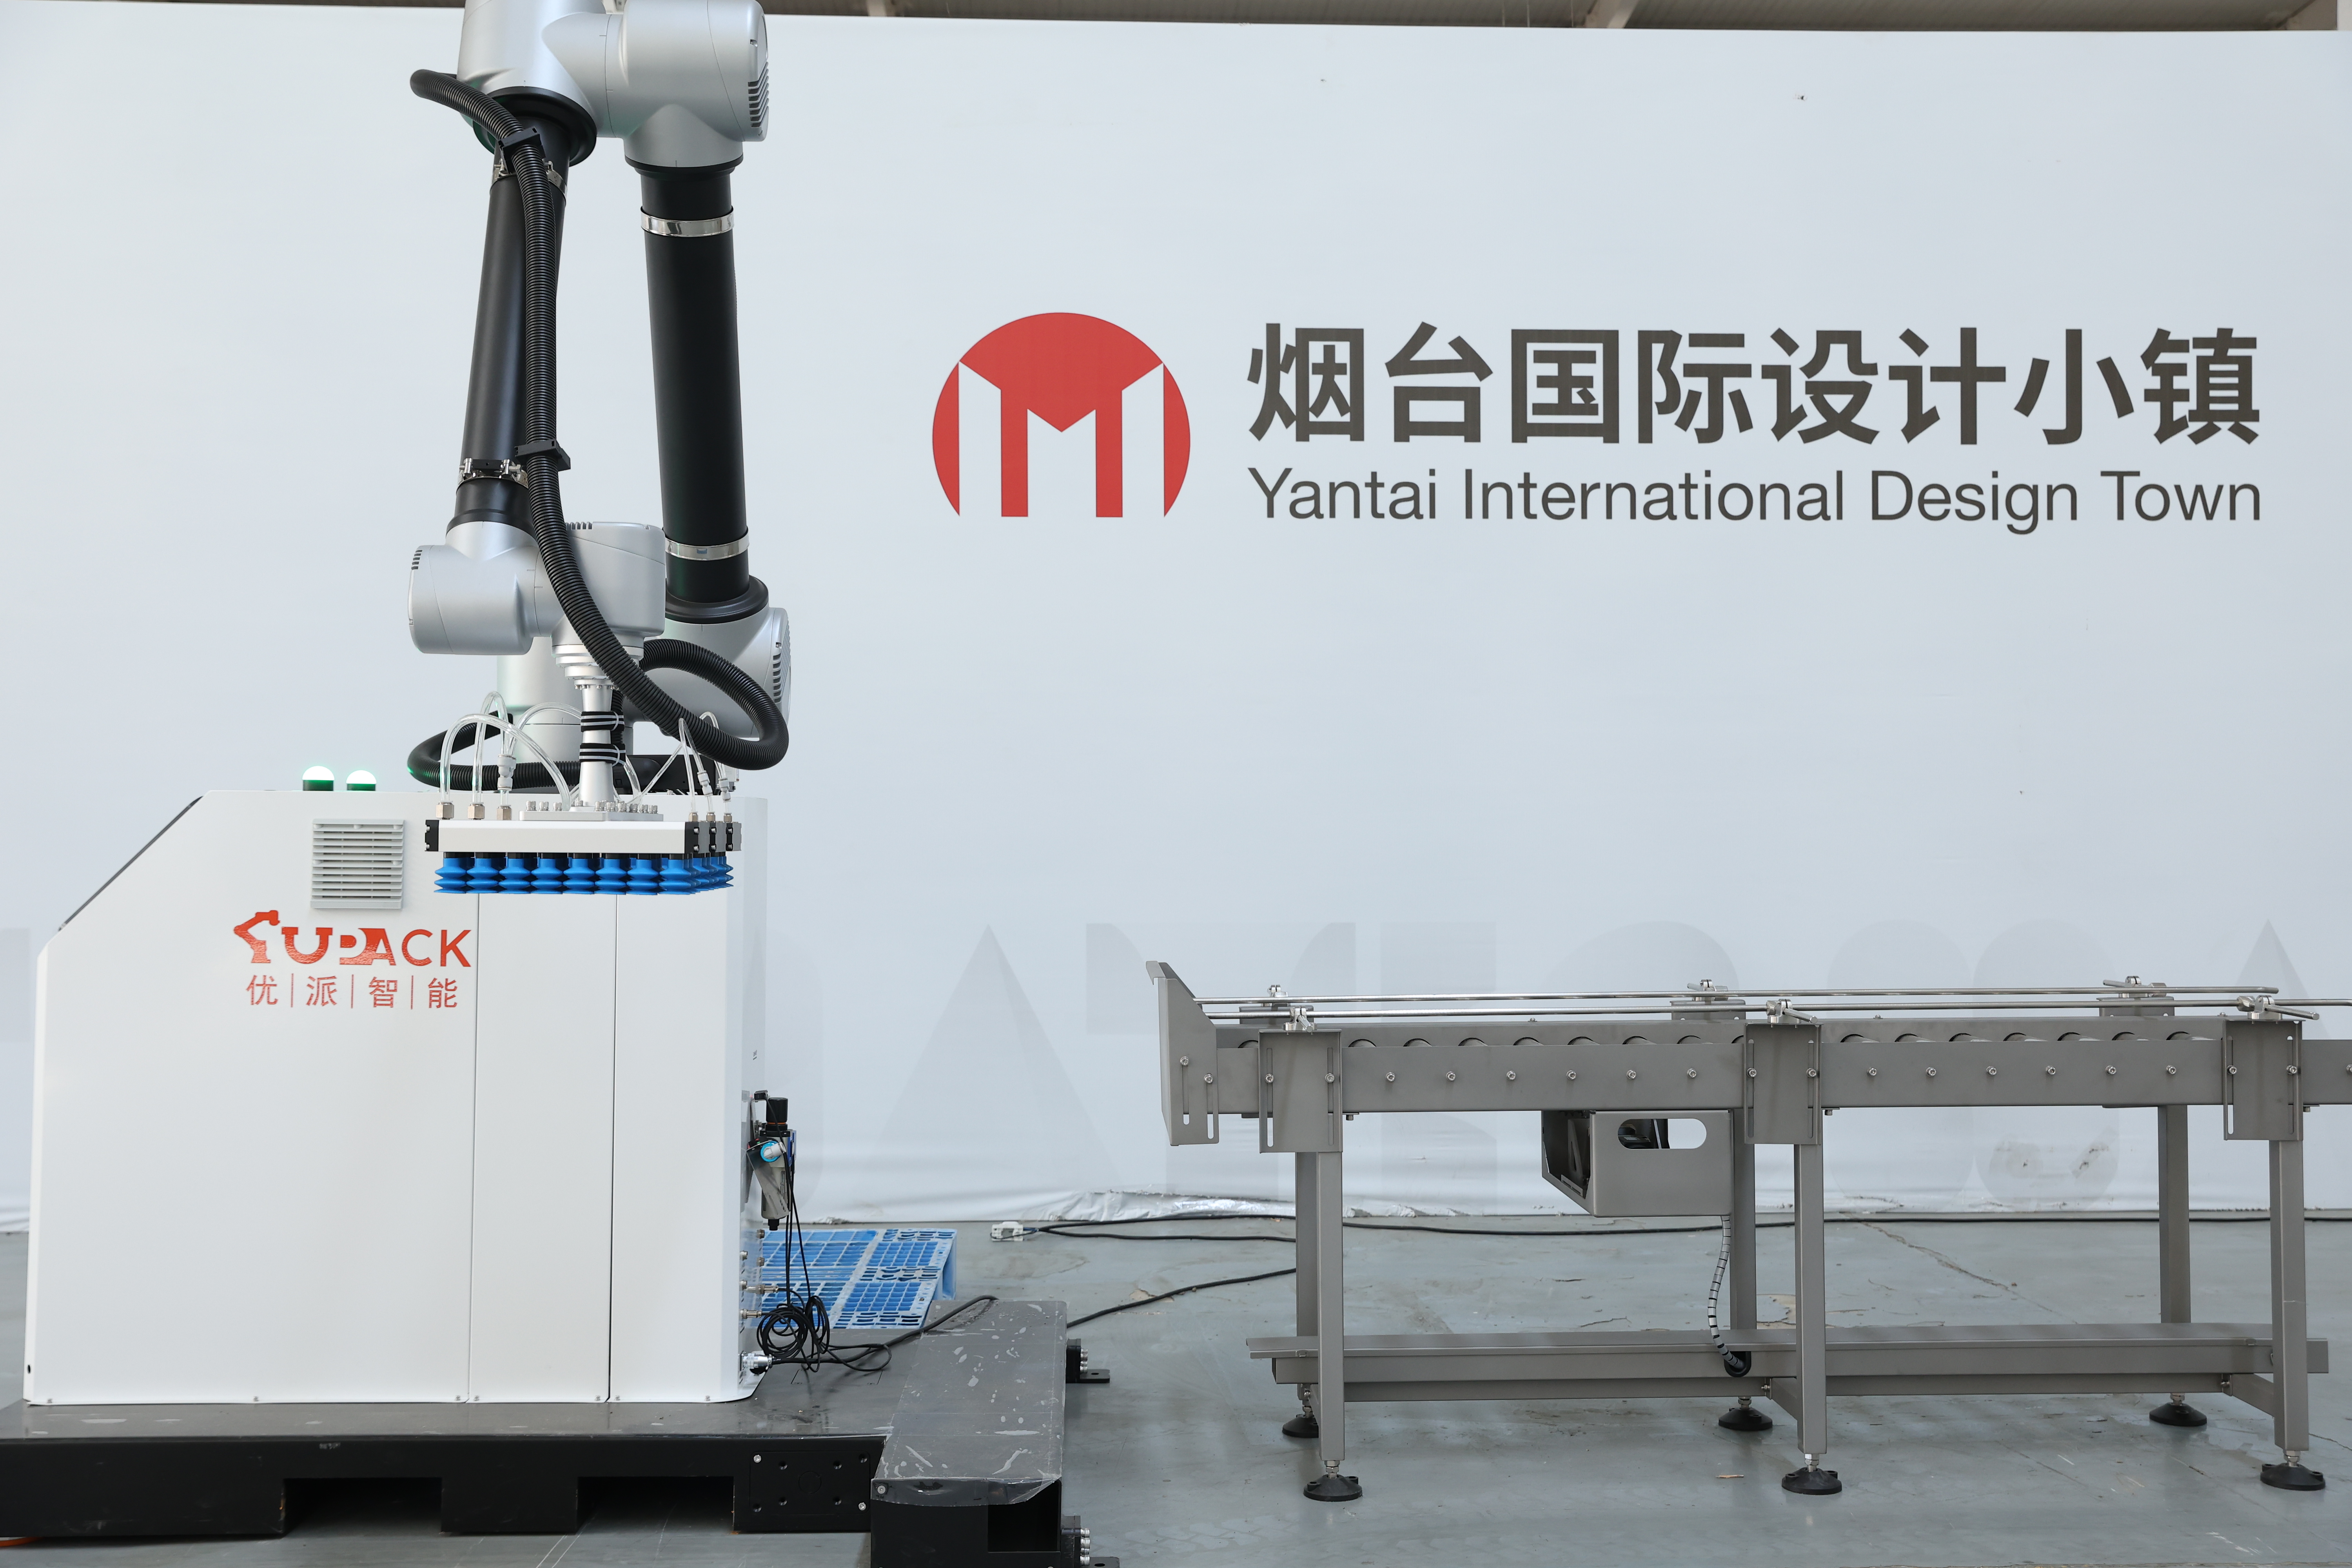
Een industriële pick-and-place-robot is een geautomatiseerd mechanisch systeem dat is ontworpen om items met uitzonderlijke snelheid en nauwkeurigheid precies te selecteren op één locatie en ze naar een andere locatie te transporteren. Deze geavanceerde technologie voor industriële pick-and-place-robots heeft productie- en logistieke processen in talloze sectoren volledig veranderd. De primaire functie van een industriële pick-and-place-robot bestaat uit het identificeren van doelobjecten, ze veilig vastgrijpen en ze op voorprogrammeerde wijze naar aangewezen locaties te verplaatsen. Moderne industriële pick-and-place-robotsystemen zijn uitgerust met geavanceerde visiesensoren en kunstmatige intelligentie om precisie en aanpasbaarheid te verbeteren. Deze machines werken continu zonder vermoeidheid en behouden gedurende langdurige productiecycli een consistente prestatie. Belangrijke technologische kenmerken van een industriële pick-and-place-robot zijn multi-assige articulatie, waardoor complexe driedimensionale bewegingen mogelijk zijn, geavanceerde end-effector-technologie voor diverse greepvormen en real-time feedbacksystemen. De industriële pick-and-place-robot integreert naadloos met bestaande productielijnen via gestandaardiseerde interfaces en programmeerprotocollen. Toepassingsgebieden strekken zich uit over diverse sectoren, waaronder elektronica-productie, farmaceutische verpakking, voedselverwerking en auto-assemblage. De industriële pick-and-place-robot blinkt uit bij repetitieve taken die precisie, consistentie en betrouwbaarheid vereisen. Bedrijfstakken maken gebruik van de mogelijkheden van industriële pick-and-place-robots om kwaliteit te verbeteren, productie te versnellen en kosten te verlagen. Deze systemen kunnen componenten verwerken die variëren van delicate micro-elektronica tot zware industriële onderdelen, wat hun opmerkelijke veelzijdigheid in moderne productieomgevingen aantoont.



 EN


