industriel robot til at vælge og placere
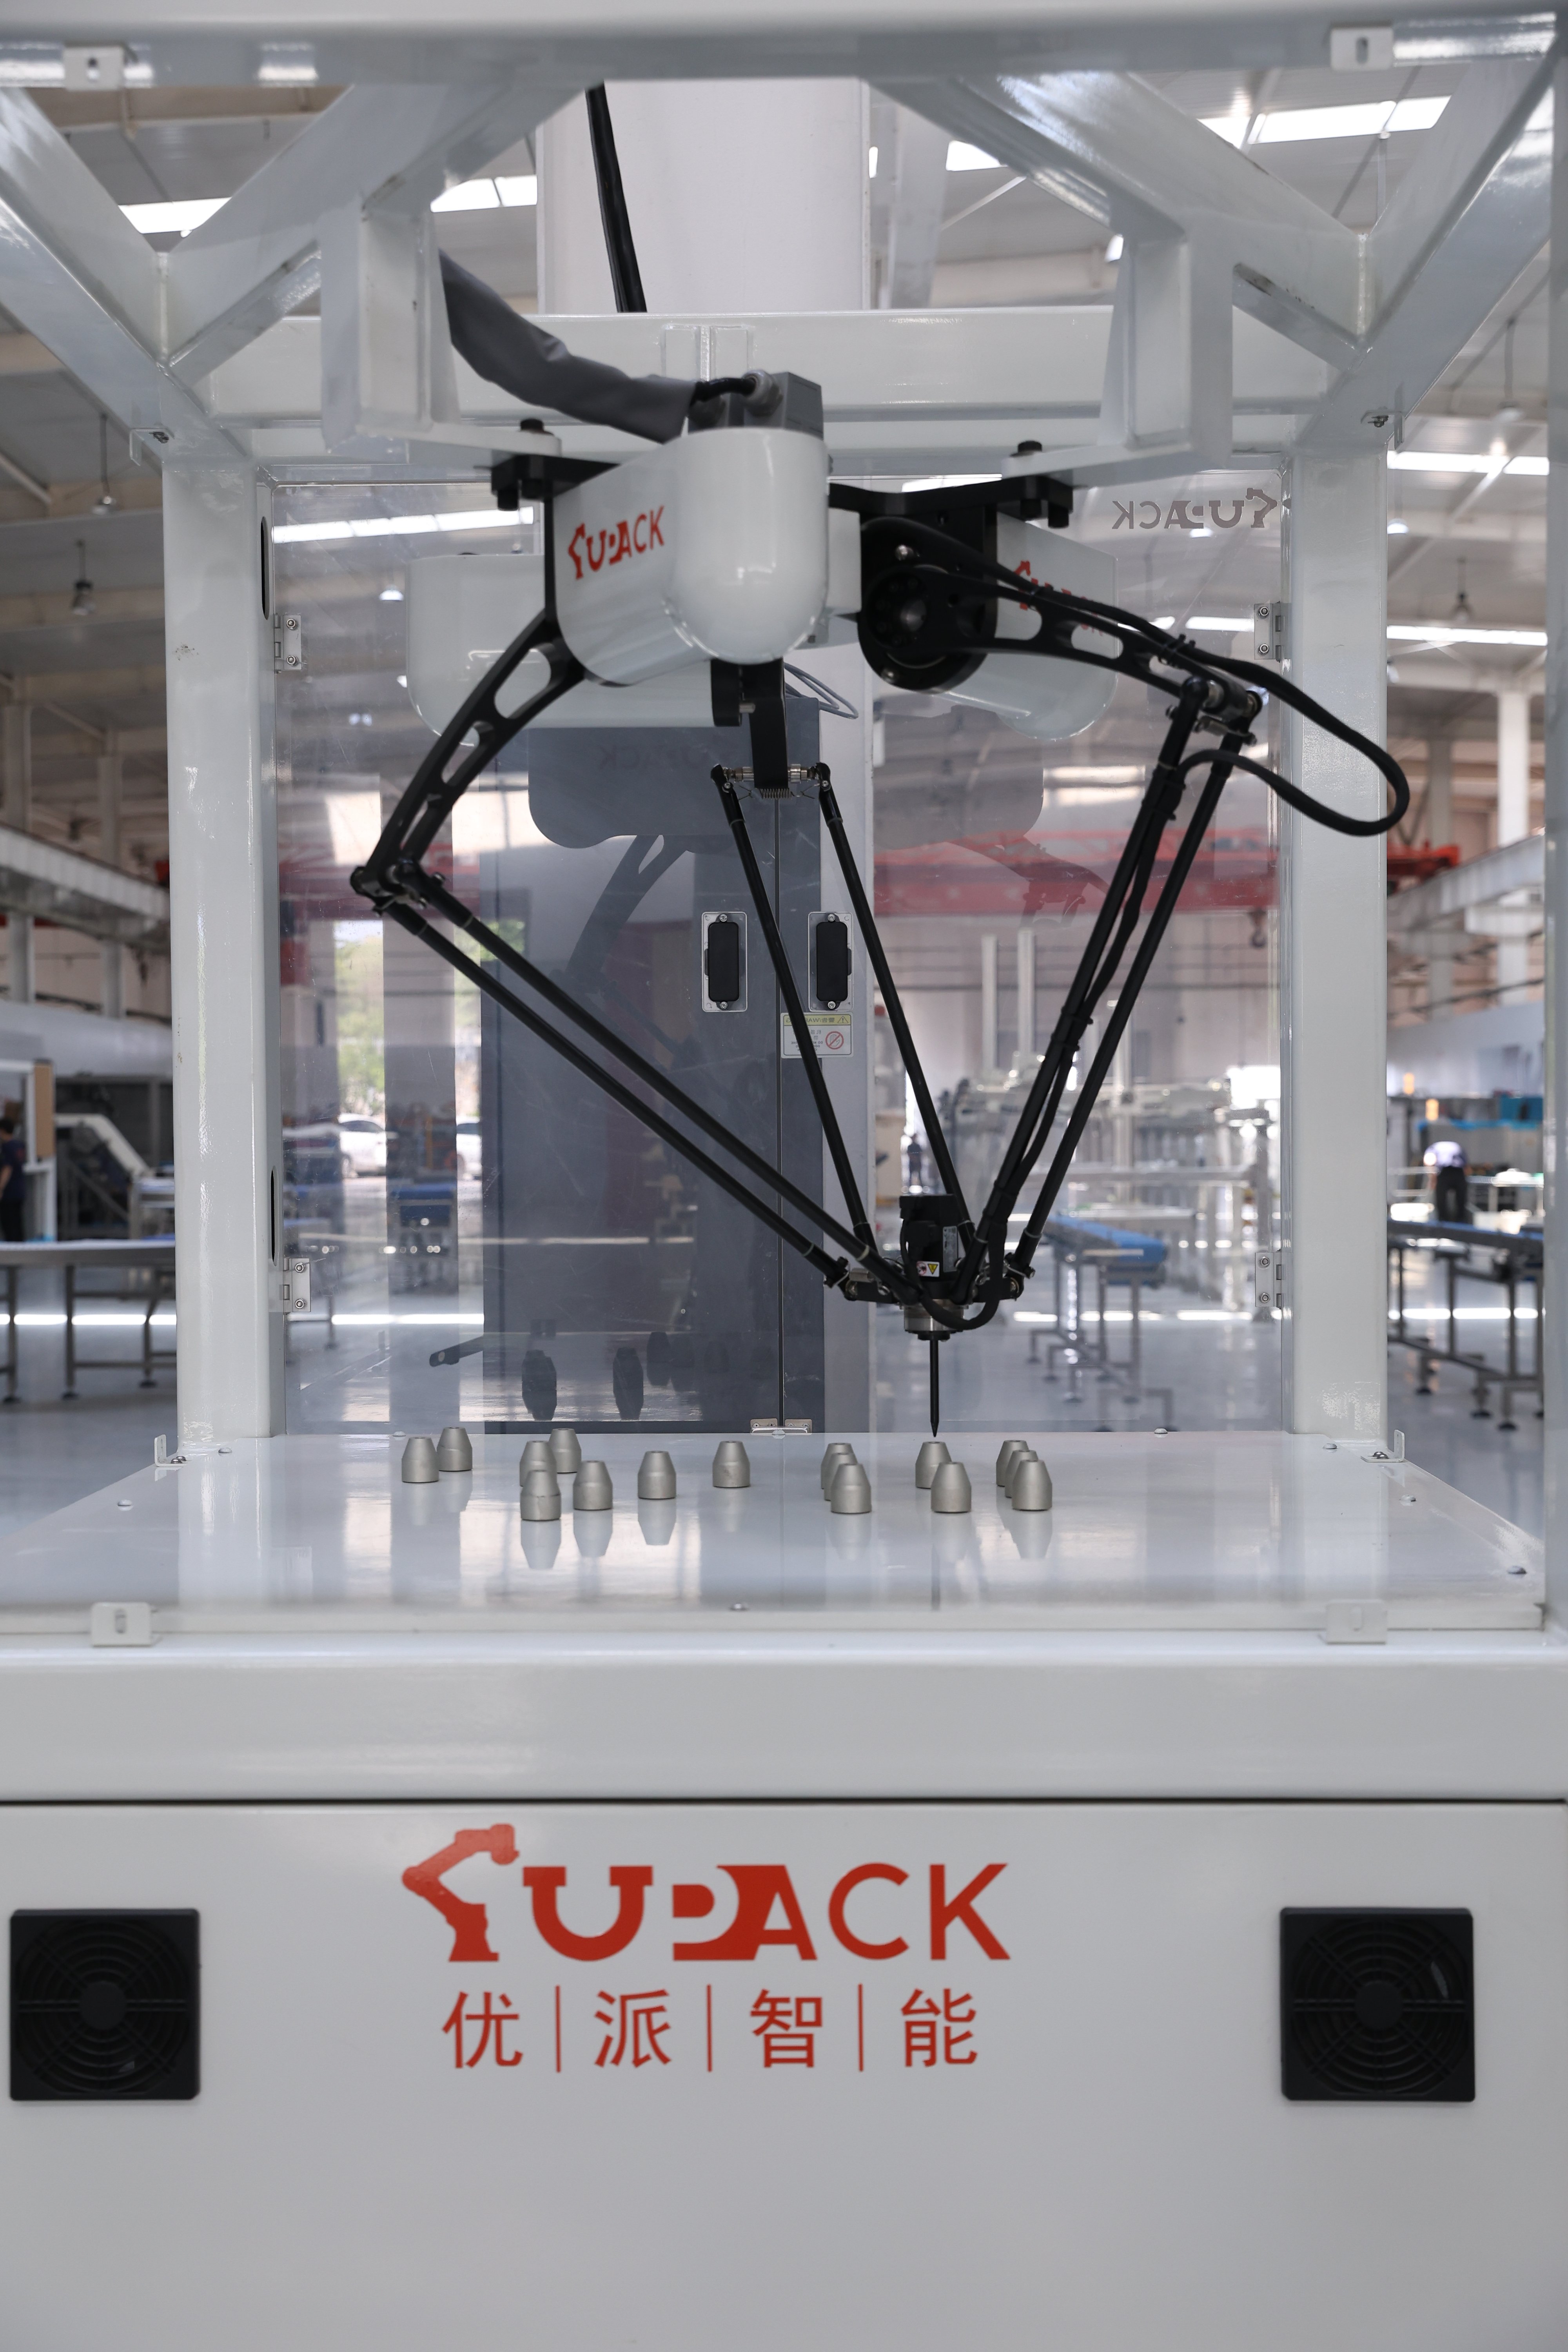
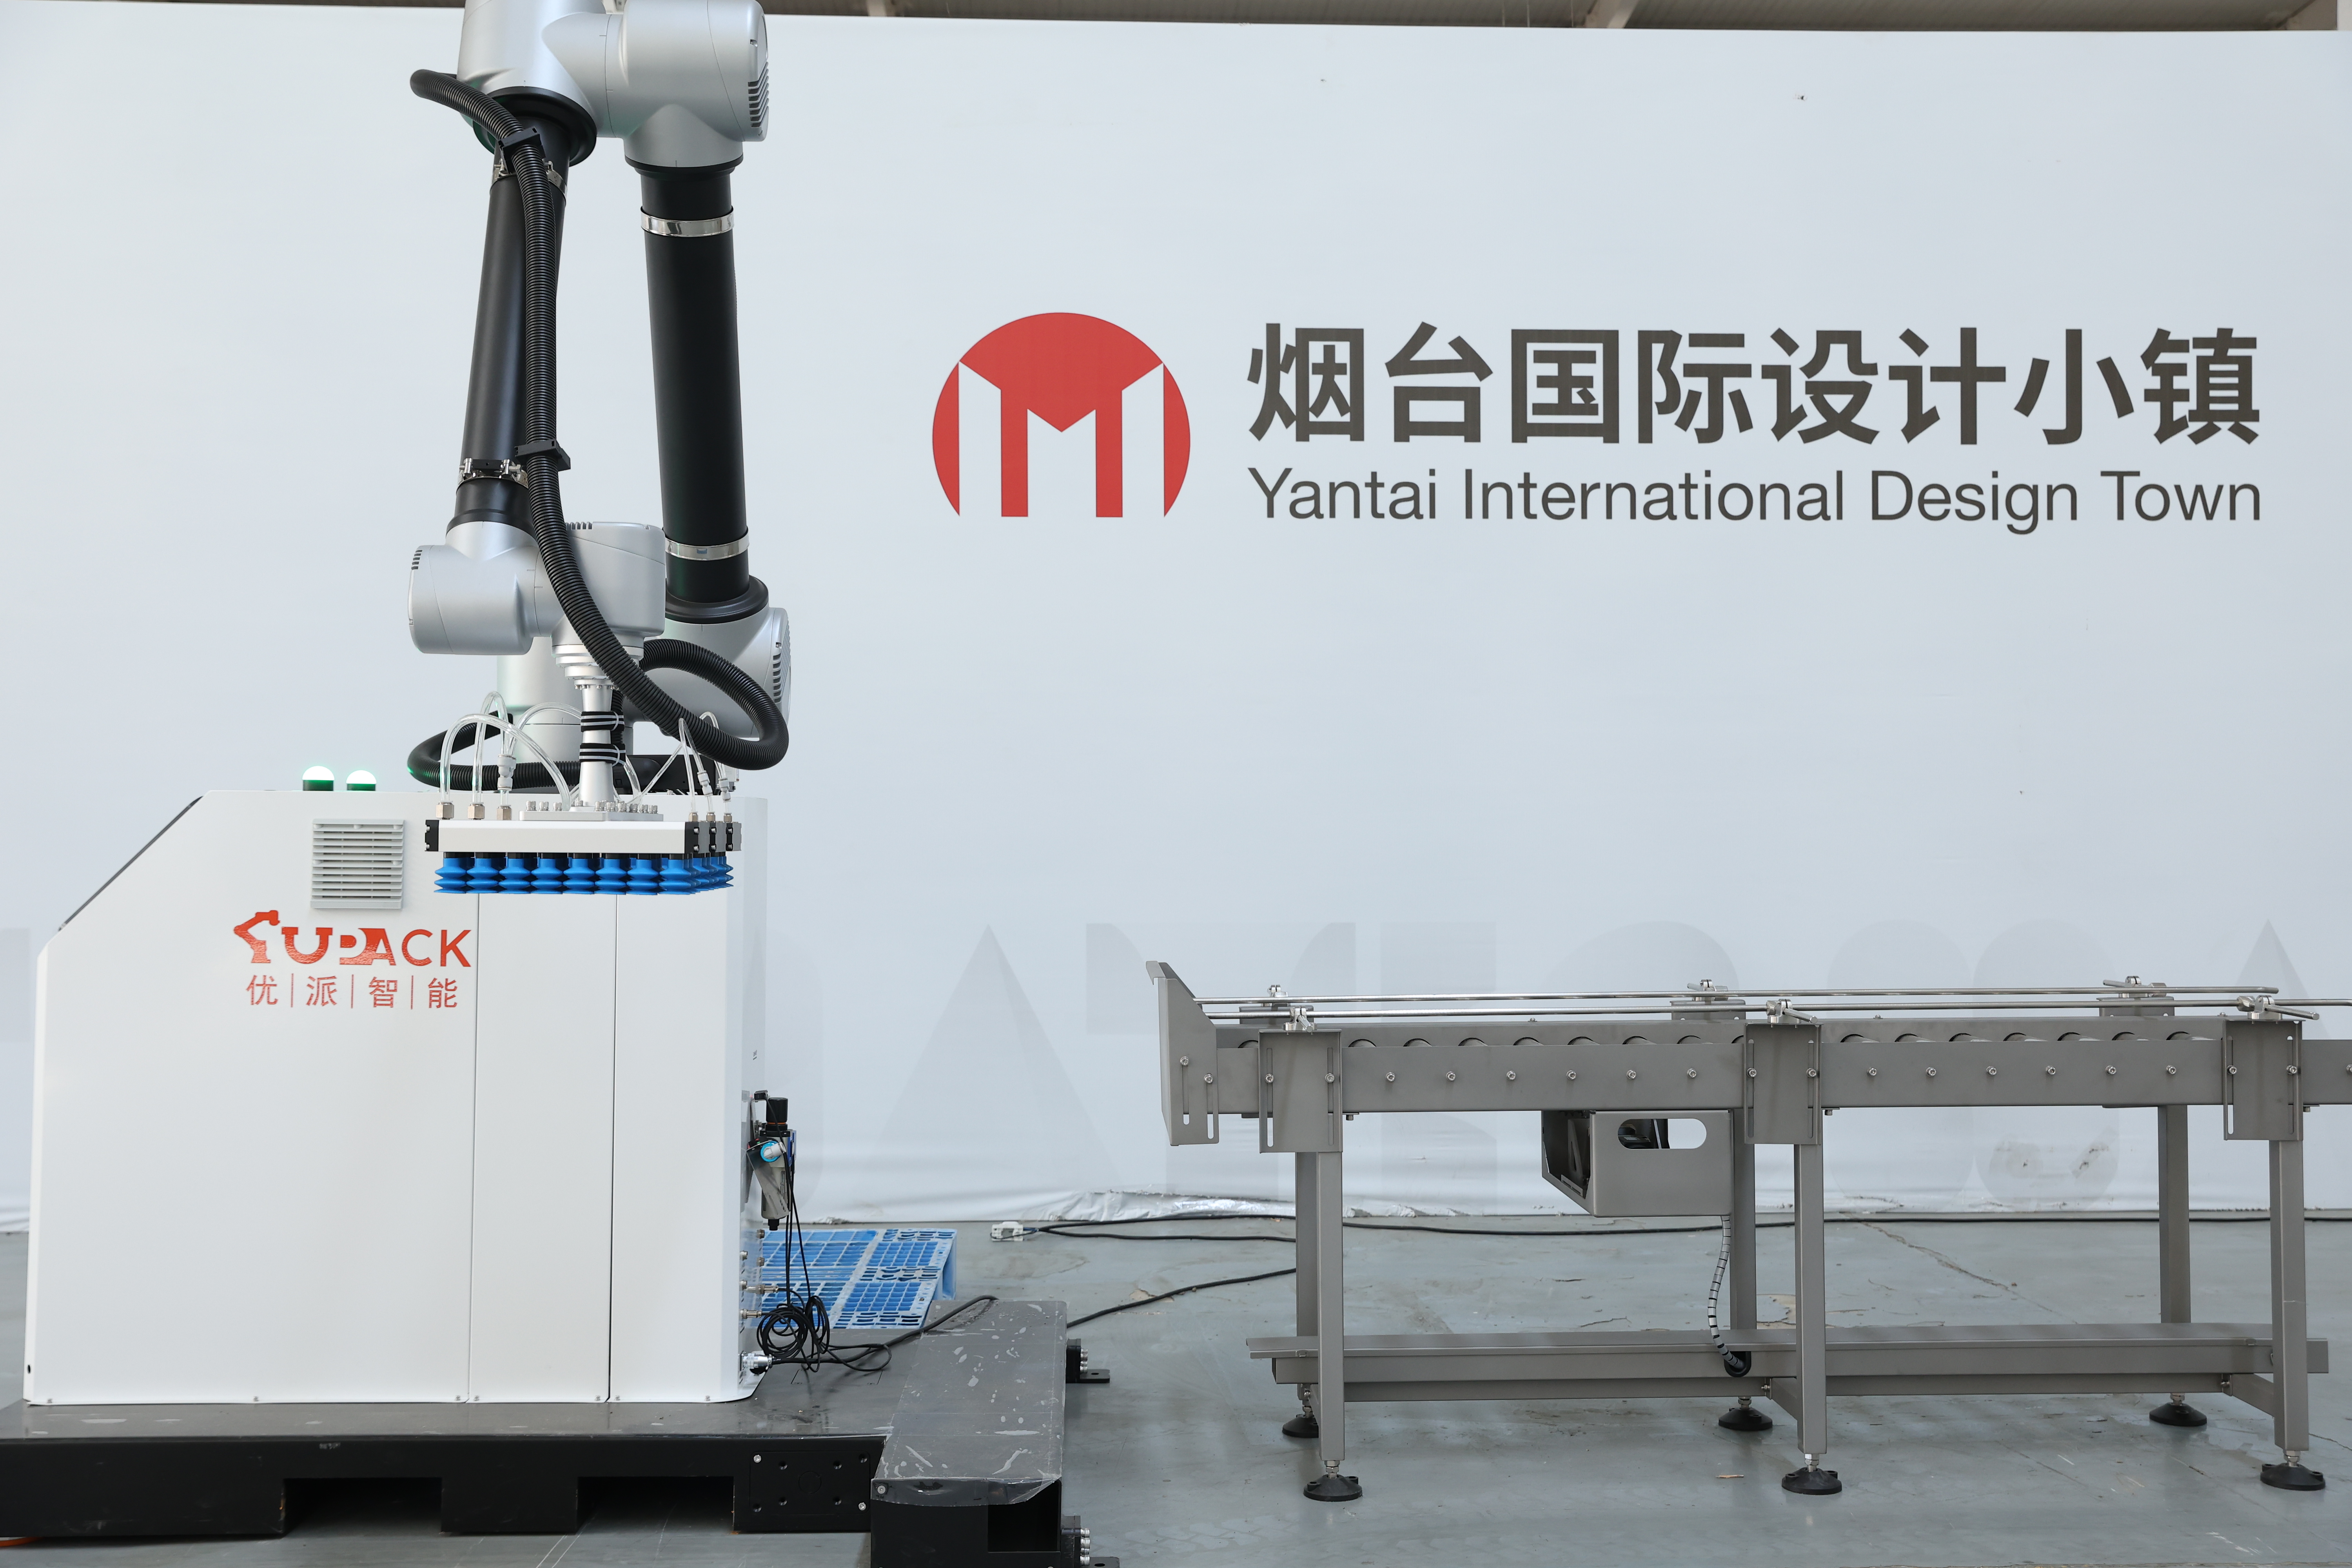
En industrielt anvendt pick-and-place-robot er et automatiseret mekanisk system, der er designet til præcist at vælge genstande fra én position og transportere dem til en anden med ekstraordinær hastighed og nøjagtighed. Denne avancerede teknologi inden for industrielle pick-and-place-robotter har revolutioneret fremstilling og logistikoperationer i mange sektorer. Den primære funktion af en industrielt anvendt pick-and-place-robot består i at identificere målgenstande, gribe dem sikkert og placere dem på forudbestemte positioner i programmerede sekvenser. Moderne industrielle pick-and-place-robotsystemer integrerer sofistikerede visionssensorer og kunstig intelligens for at forbedre nøjagtighed og tilpasningsevne. Disse maskiner kører kontinuerligt uden træthed og opretholder konsekvent ydeevne gennem længerevarende produktionscyklusser. Nøgleteknologiske funktioner i en industrielt anvendt pick-and-place-robot omfatter multiakse-artikulation, hvilket muliggør komplekse tredimensionale bevægelser, avanceret end-effektor-teknologi til forskellige typer greb samt realtidsfeedbacksystemer. Den industrielt anvendte pick-and-place-robot integreres nahtløst med eksisterende produktionslinjer via standardiserede grænseflader og programmeringsprotokoller. Anvendelsesområderne omfatter mange brancher, herunder elektronikfremstilling, farmaceutisk emballage, fødevareforarbejdning og bilmontering. Den industrielt anvendte pick-and-place-robot udmærker sig ved gentagne opgaver, der kræver præcision, konsekvens og pålidelighed. Brancher udnytter kapaciteterne i industrielle pick-and-place-robotter til at forbedre kvaliteten, accelerere produktionen og reducere omkostningerne. Disse systemer håndterer komponenter fra skrøbelige mikroelektroniske dele til tunge industrielle dele og demonstrerer bemærkelsesværdig alsidighed i moderne fremstillingsmiljøer.

 EN


