промисловий робот для захоплення та розміщення
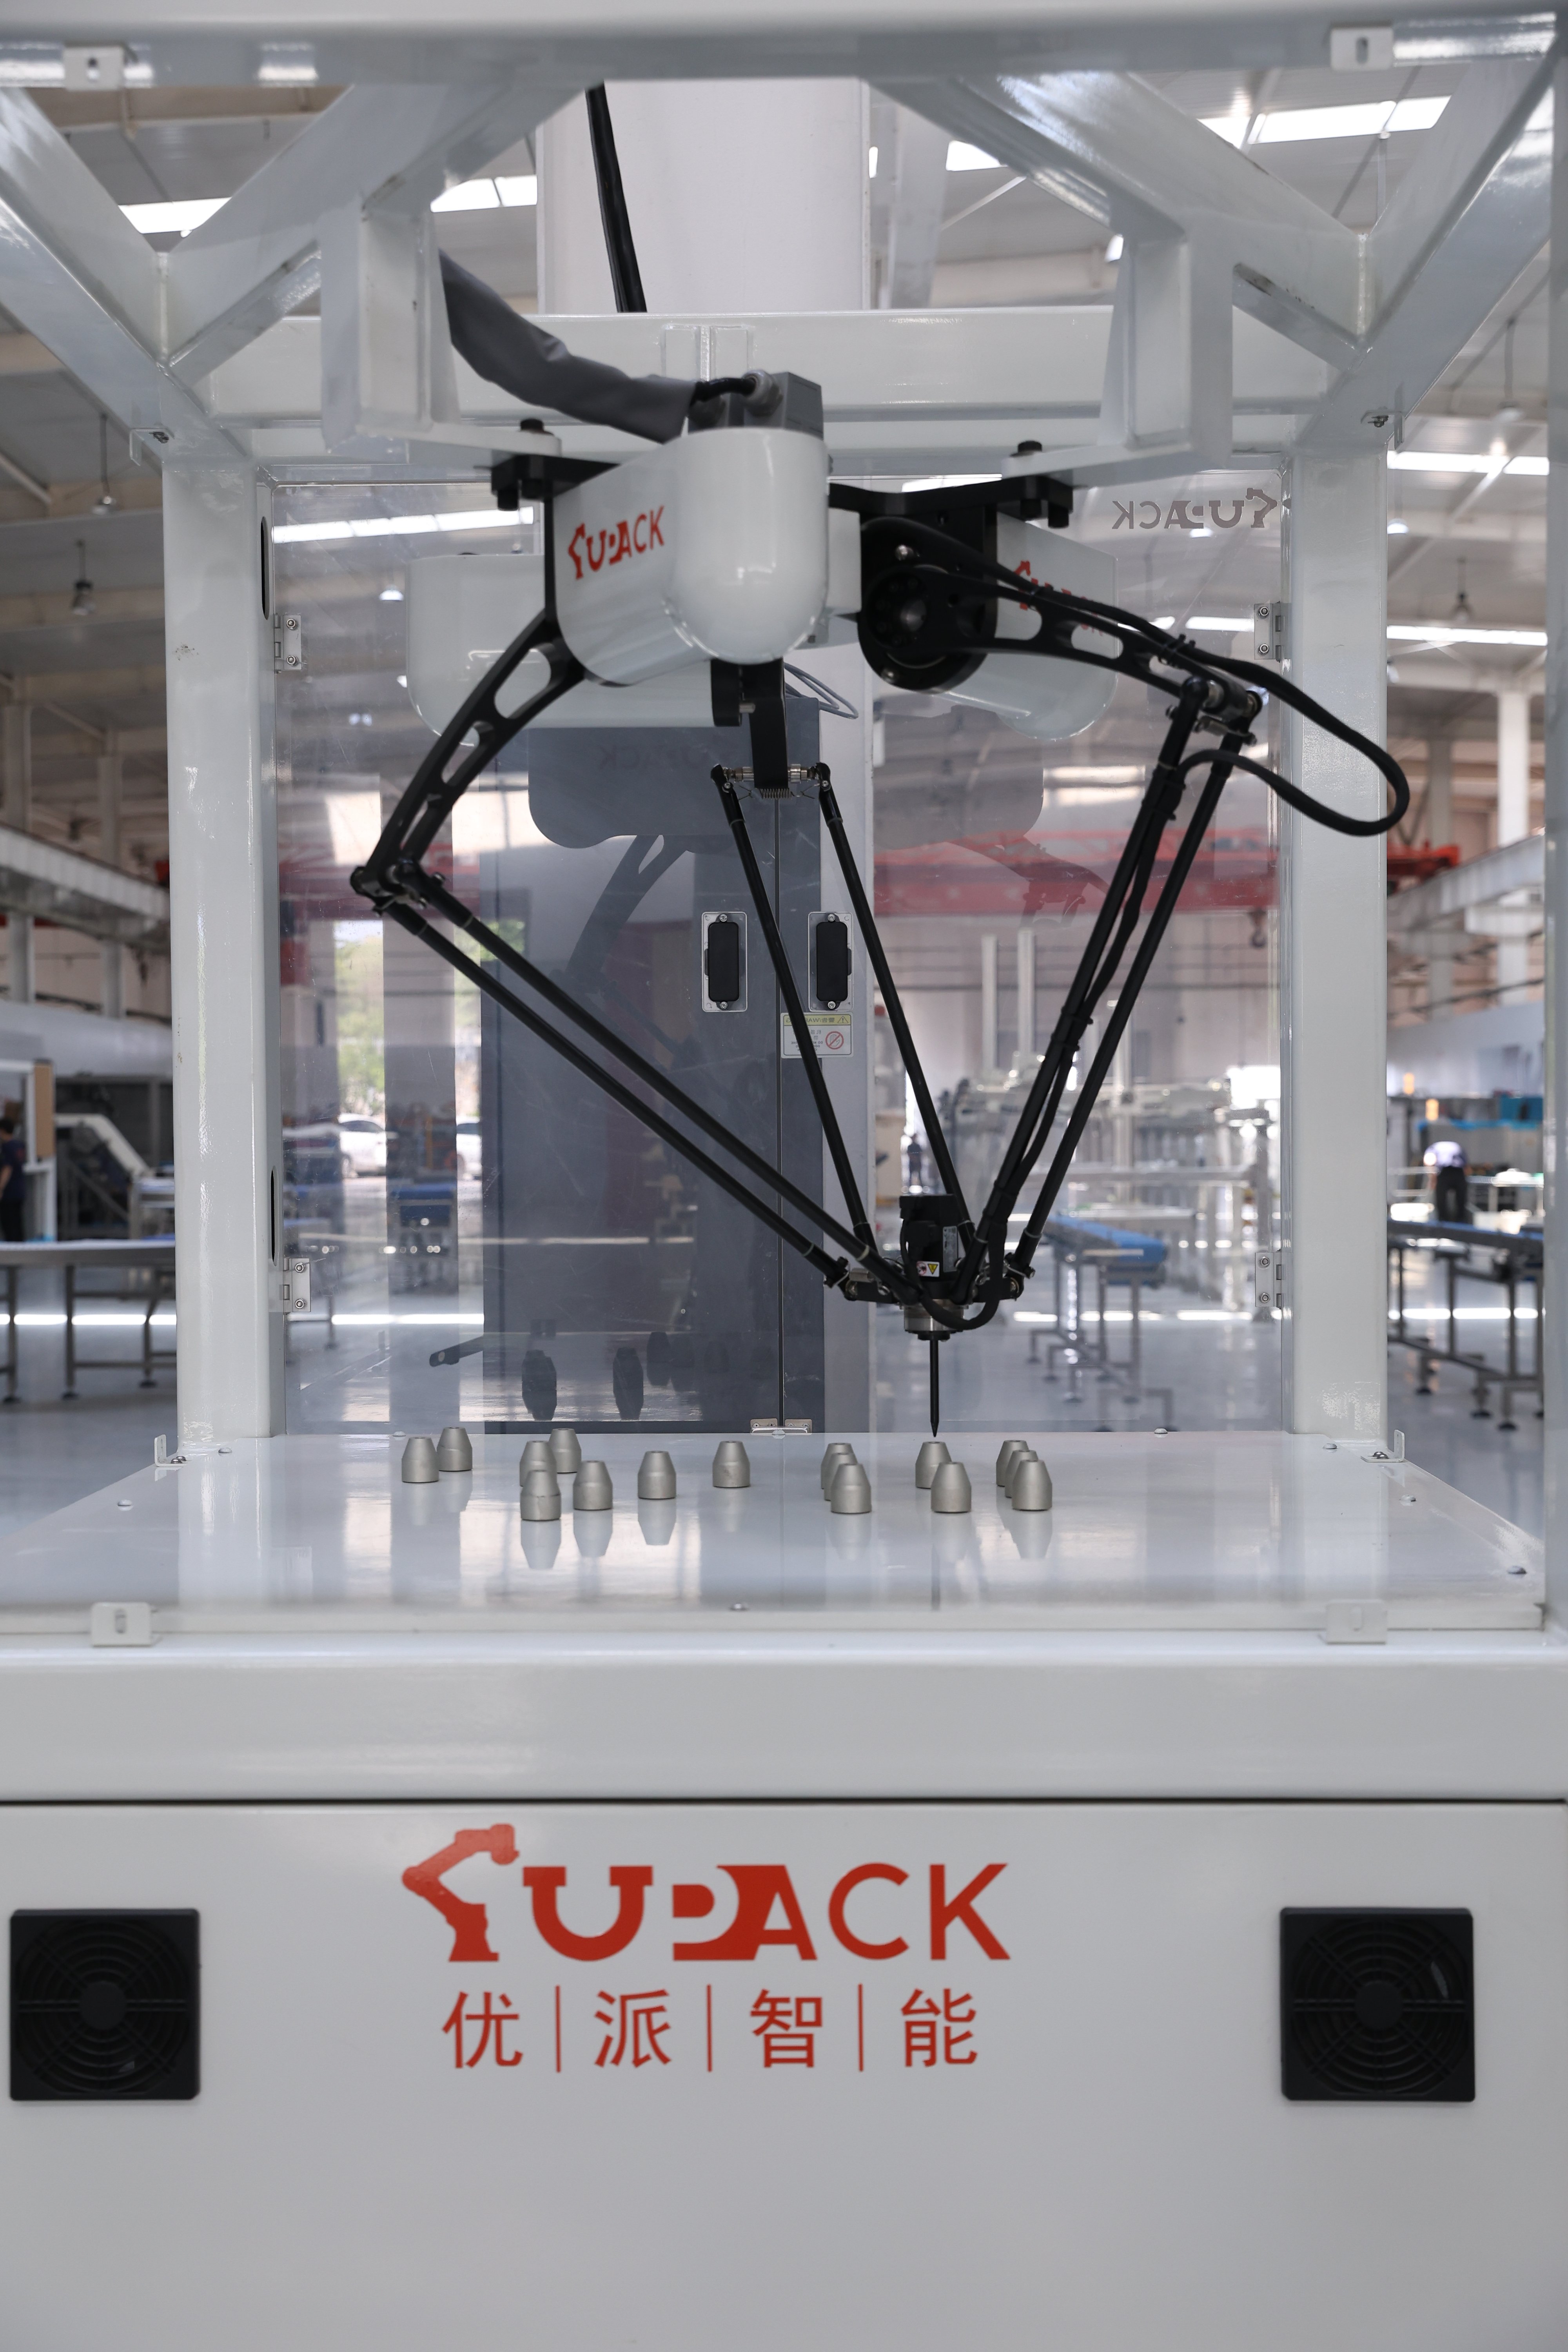
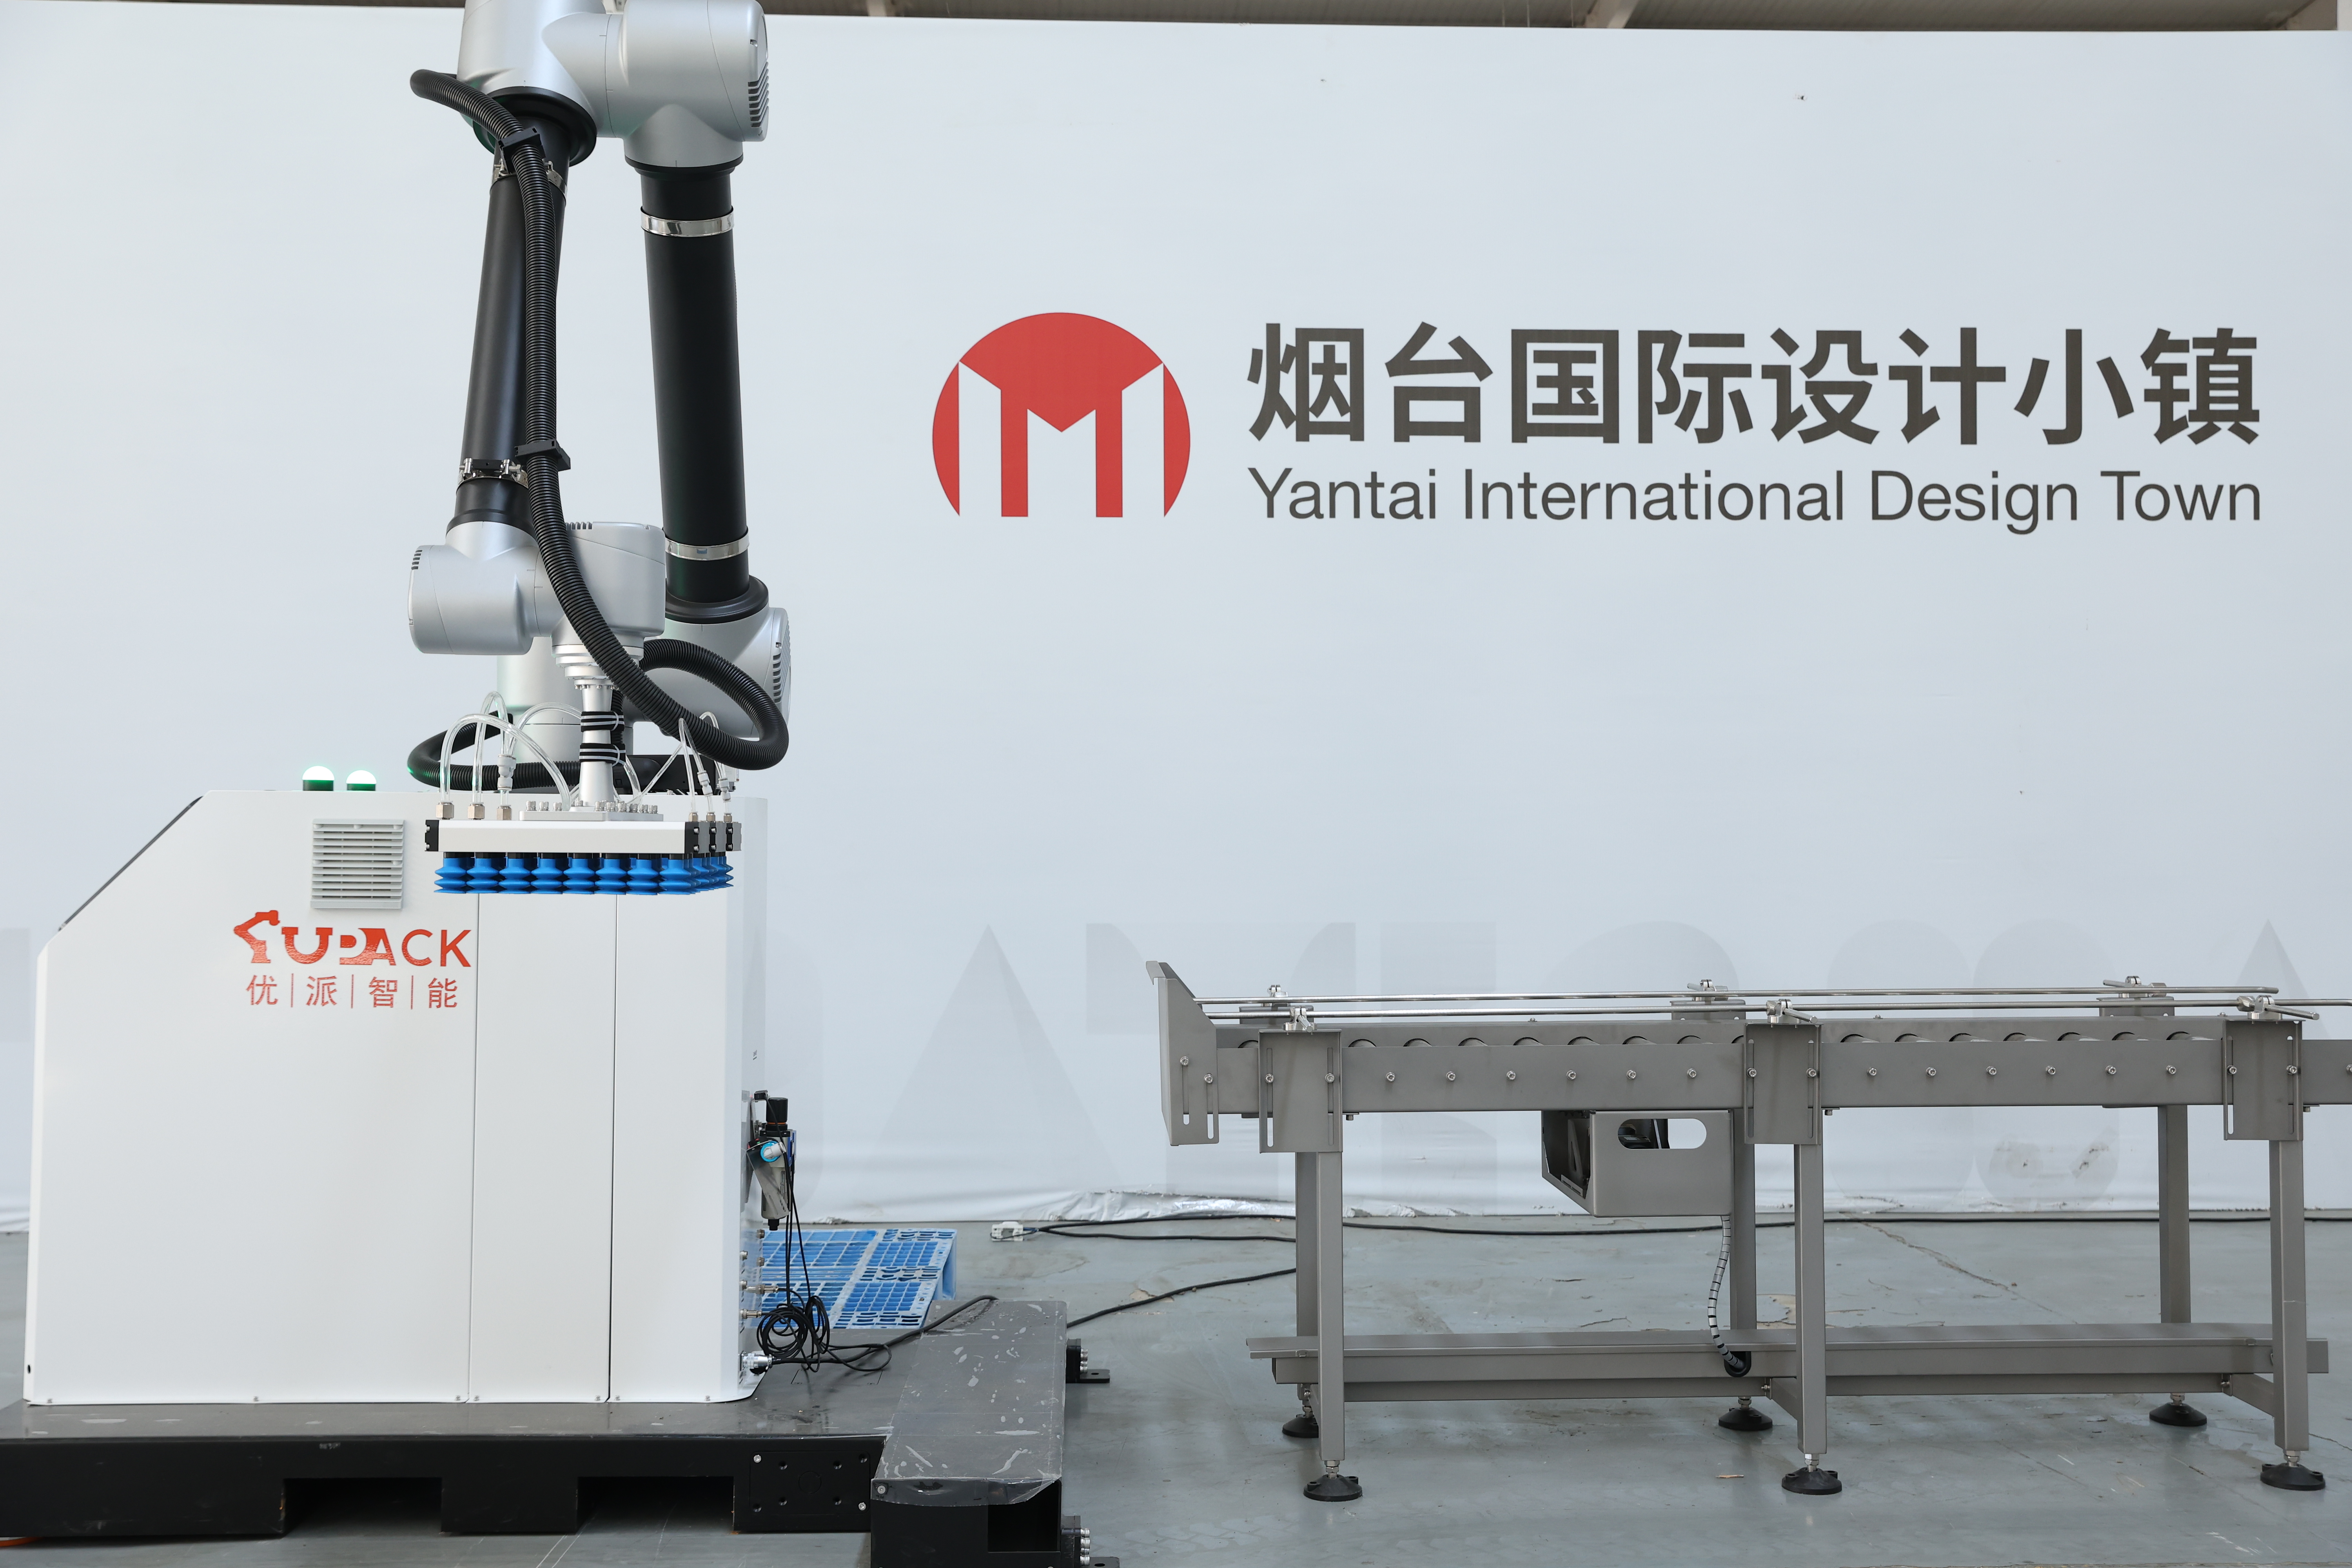
Промисловий робот для вибору та розміщення — це автоматизована механічна система, призначена для точного вибору предметів із одного місця й їхнього переміщення в інше з надзвичайною швидкістю та точністю. Ця передова технологія промислових роботів для вибору та розміщення кардинально змінила процеси виробництва та логістики у багатьох галузях. Основна функція такого робота полягає у виявленні цільових об’єктів, надійному захопленні їх та переміщенні до заданих місць у рамках запрограмованих послідовностей. Сучасні системи промислових роботів для вибору та розміщення оснащені складними датчиками зору та штучним інтелектом для підвищення точності й адаптивності. Такі машини працюють безперервно, не втомлюючись, й забезпечують стабільну продуктивність протягом тривалих виробничих циклів. До ключових технологічних характеристик промислового робота для вибору та розміщення належать багатовісна шарнірна конструкція, що дозволяє виконувати складні тривимірні рухи, передові технології кінцевих ефекторів для різних типів захоплення та системи зворотного зв’язку в реальному часі. Промисловий робот для вибору та розміщення інтегрується безперешкодно в існуючі виробничі лінії завдяки стандартизованим інтерфейсам та протоколам програмування. Застосування охоплює різні галузі: виробництво електроніки, фармацевтичне пакування, переробку харчових продуктів та збірку автомобілів. Промисловий робот для вибору та розміщення відзначається виконанням повторюваних завдань, які вимагають точності, стабільності та надійності. Галузі використовують можливості таких роботів для покращення якості, прискорення виробництва та зниження витрат. Ці системи обробляють компоненти — від ніжної мікроелектроніки до важких промислових деталей, демонструючи вражаючу багатофункційність у сучасних виробничих середовищах.



 EN


