робот delta для захоплення та розміщення
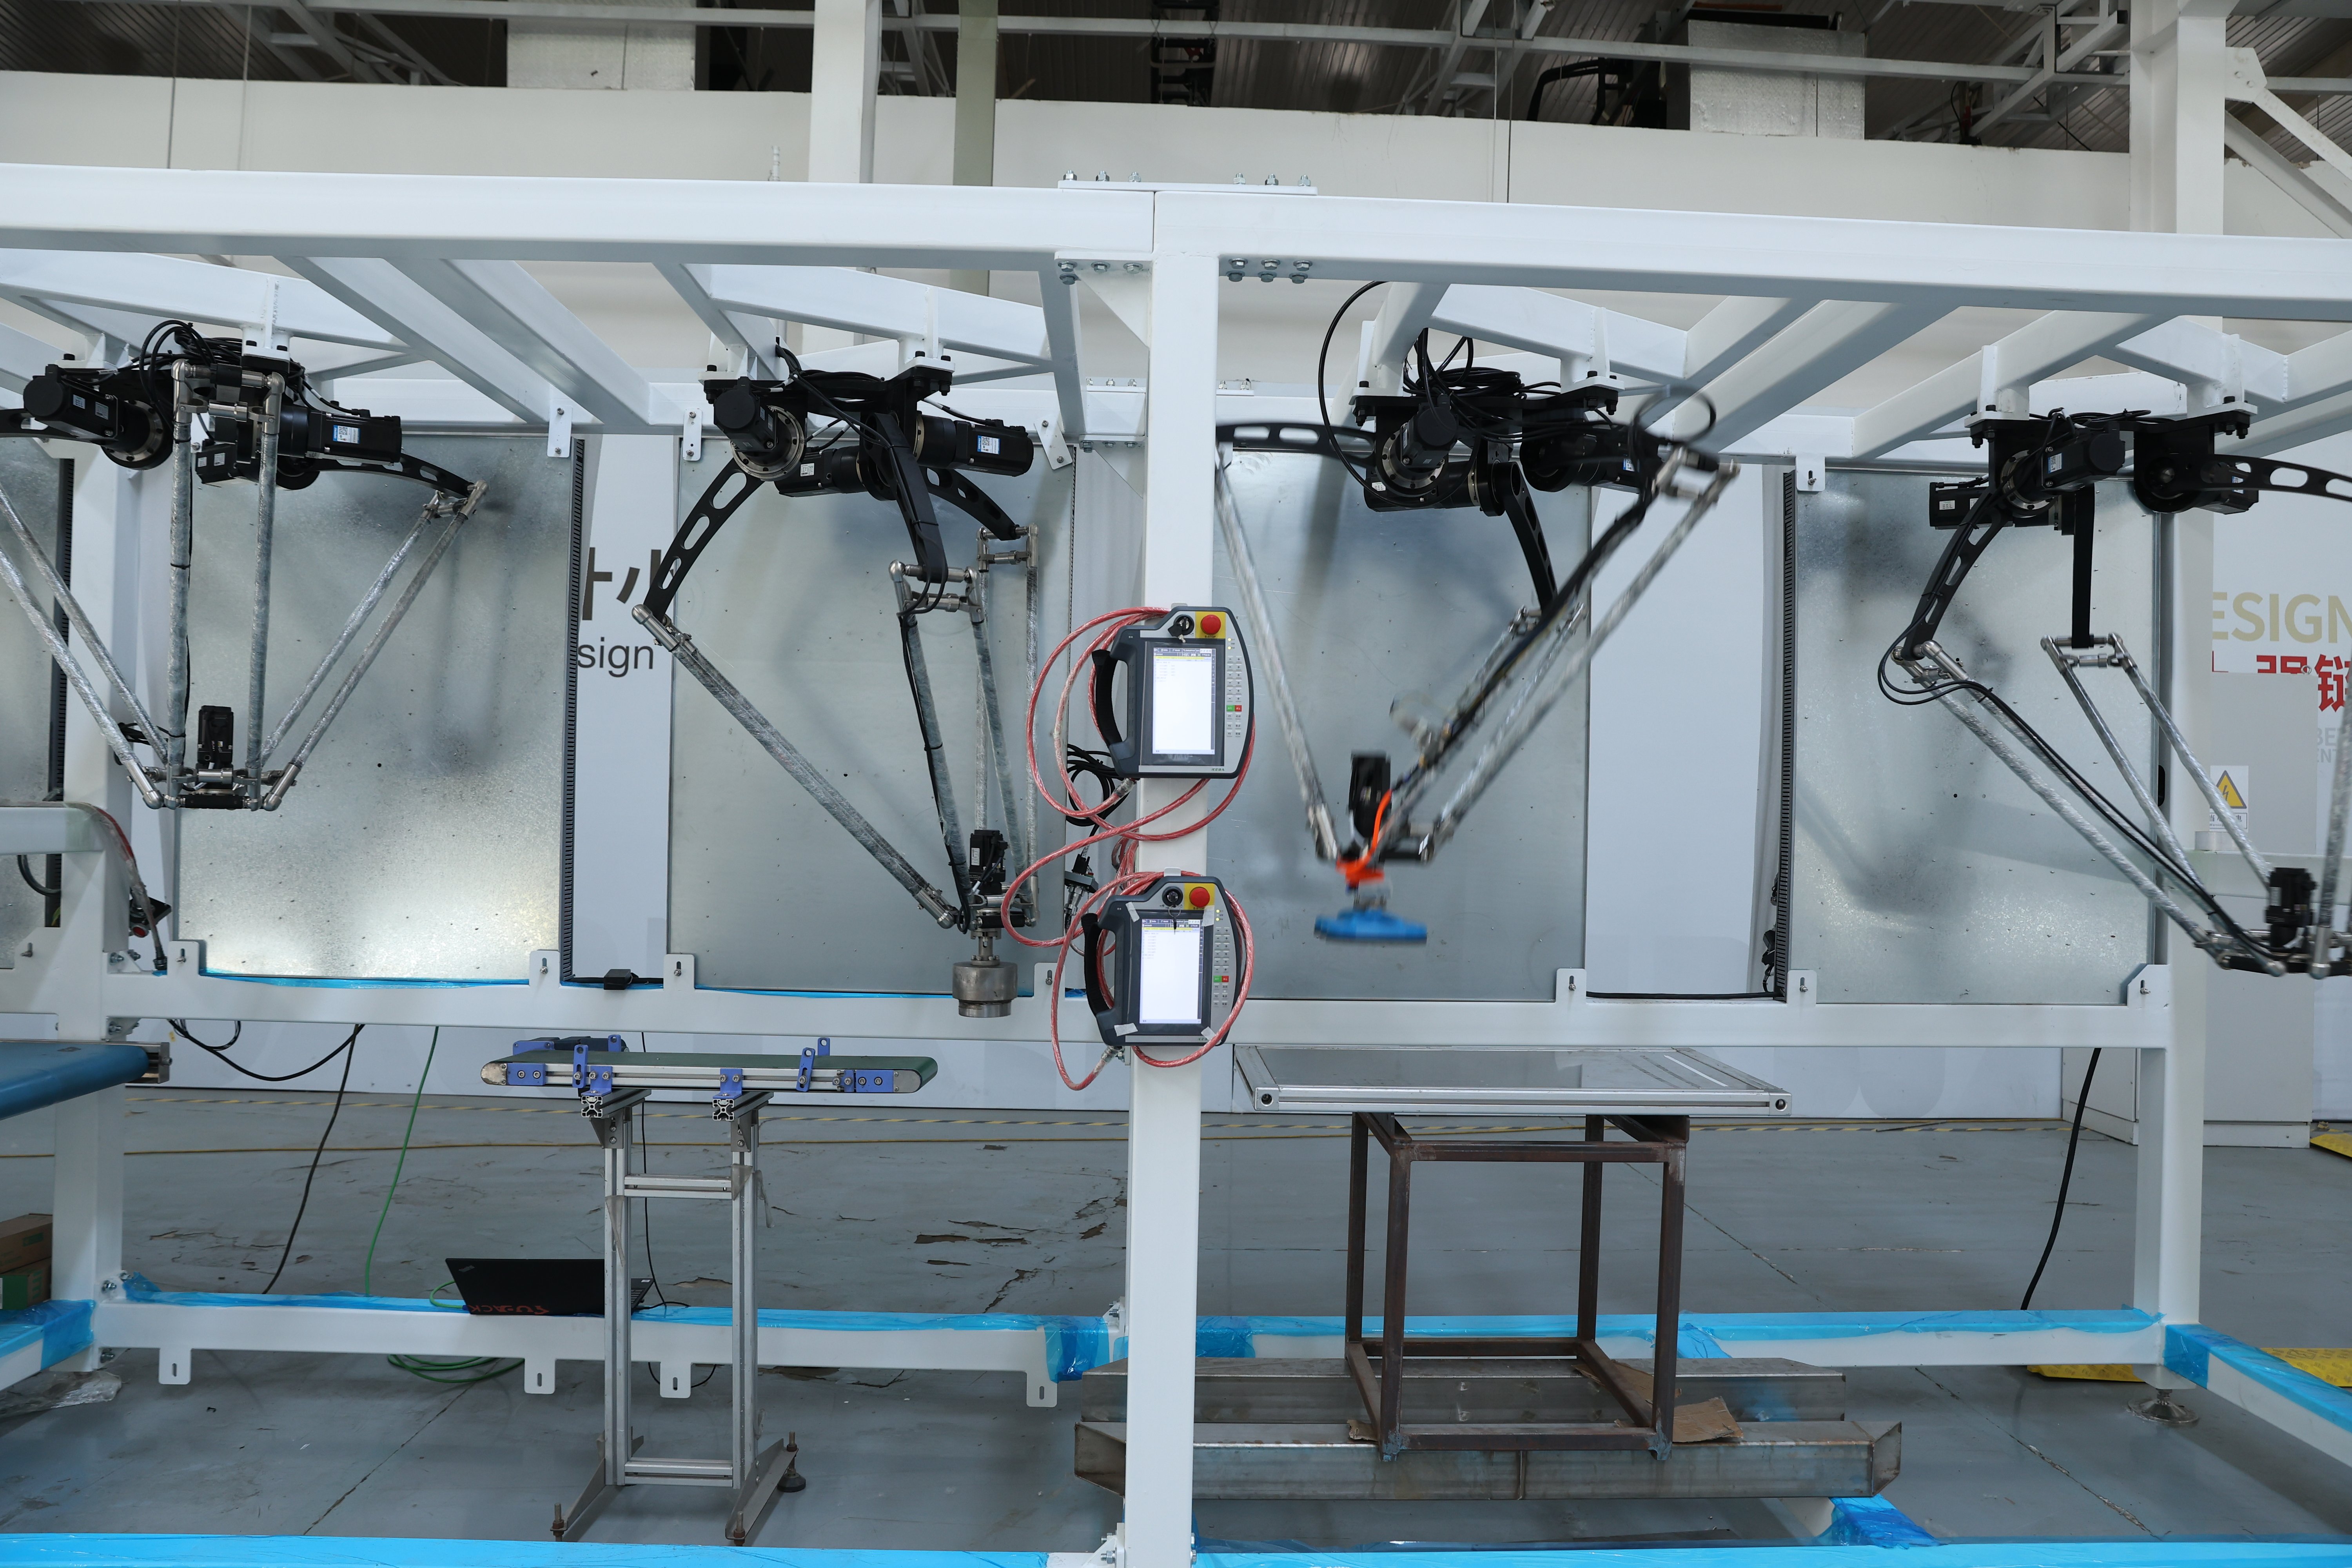
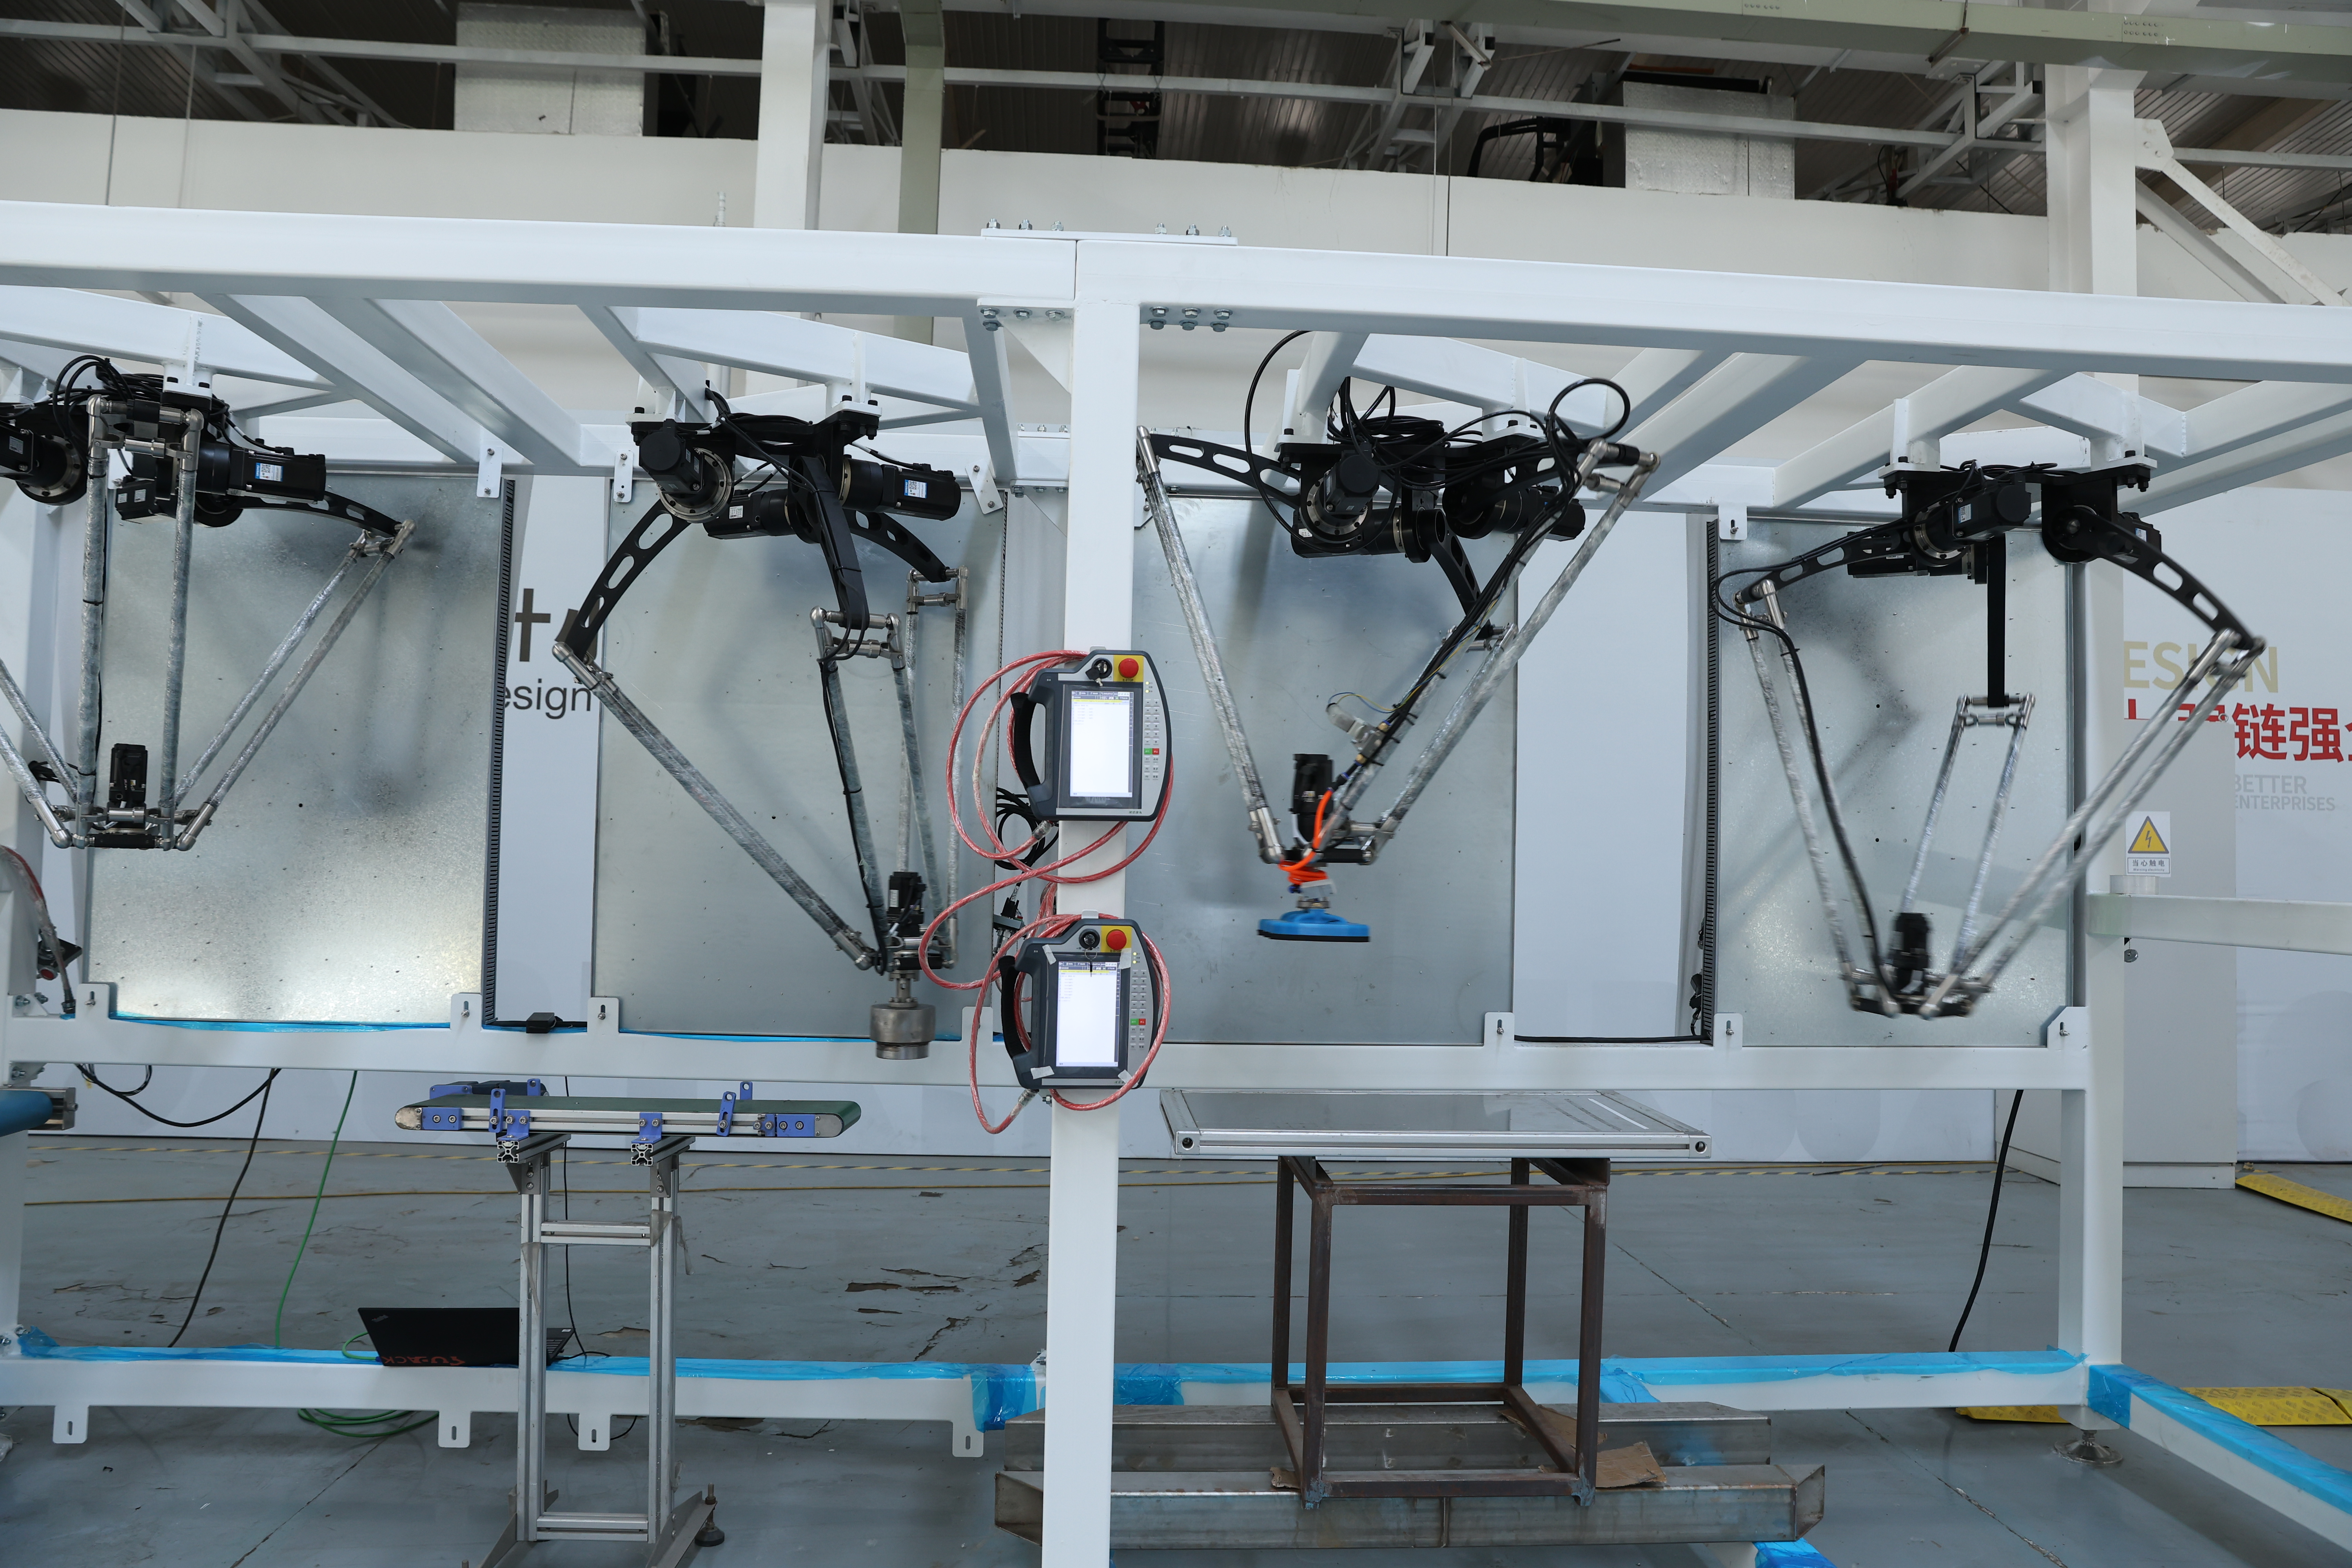
Дельта-робот для захоплення та розміщення — це передовий рішення в галузі автоматизації, призначене для оптимізації повторюваних завдань збірки та сортування у виробничих середовищах. Цей дельта-робот для захоплення та розміщення працює з надзвичайною швидкістю та точністю, використовуючи паралельну роботизовану руку, що забезпечує швидкі, скоординовані рухи в тривимірному просторі. Дельта-робот для захоплення та розміщення має передові технологічні можливості, які відрізняють його від традиційного автоматичного обладнання. Його триручна конструкція створює жорстку, але водночас гнучку раму, що дозволяє дельта-роботу для захоплення та розміщення виконувати швидке захоплення, розміщення та сортування з мінімальним споживанням енергії. Система оснащена високороздільними сенсорами зору та інтелектуальними алгоритмами керування, які забезпечують точне розпізнавання та позиціонування продукції. Застосування дельта-робота для захоплення та розміщення охоплює багато галузей, зокрема переробку харчових продуктів, фармацевтику, виробництво електроніки та упакувальні операції. Дельта-робот для захоплення та розміщення особливо ефективний у середовищах, де потрібні високошвидкісні повторювані операції, зокрема там, де точність та стабільність безпосередньо впливають на якість продукції. Технологічно дельта-робот для захоплення та розміщення використовує сервомотори, передові пневматичні системи та механізми зворотного зв’язку в реальному часі для забезпечення точності роботи. Його компактна конструкція дозволяє безперешкодно інтегрувати його в існуючі виробничі лінії без потреби в масштабних модифікаціях виробничих приміщень. Дельта-робот для захоплення та розміщення постійно адаптується до змінних специфікацій продукції за допомогою програмованих параметрів та можливостей машинного навчання, забезпечуючи оптимальну продуктивність у різноманітних виробничих сценаріях.



 EN


