robotisk pakk- og plasseringssystem
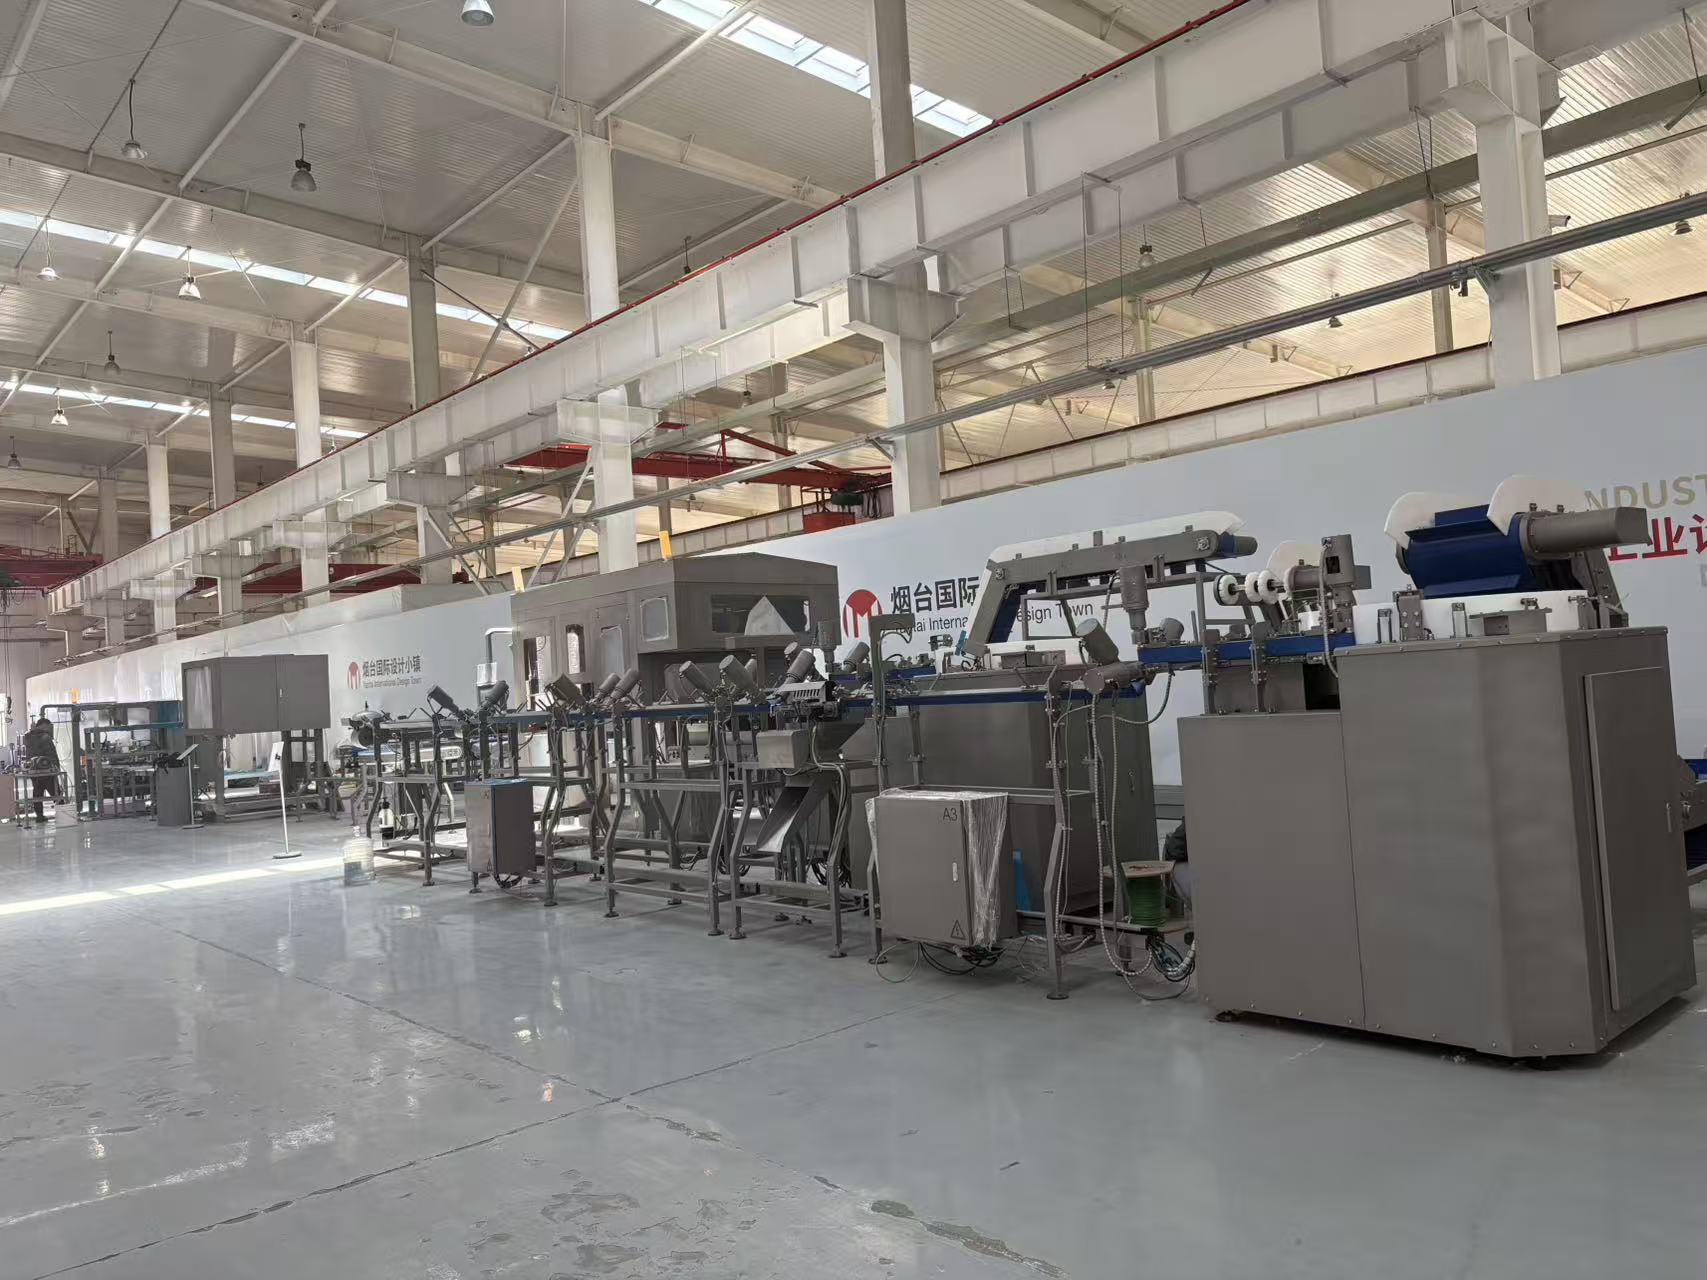
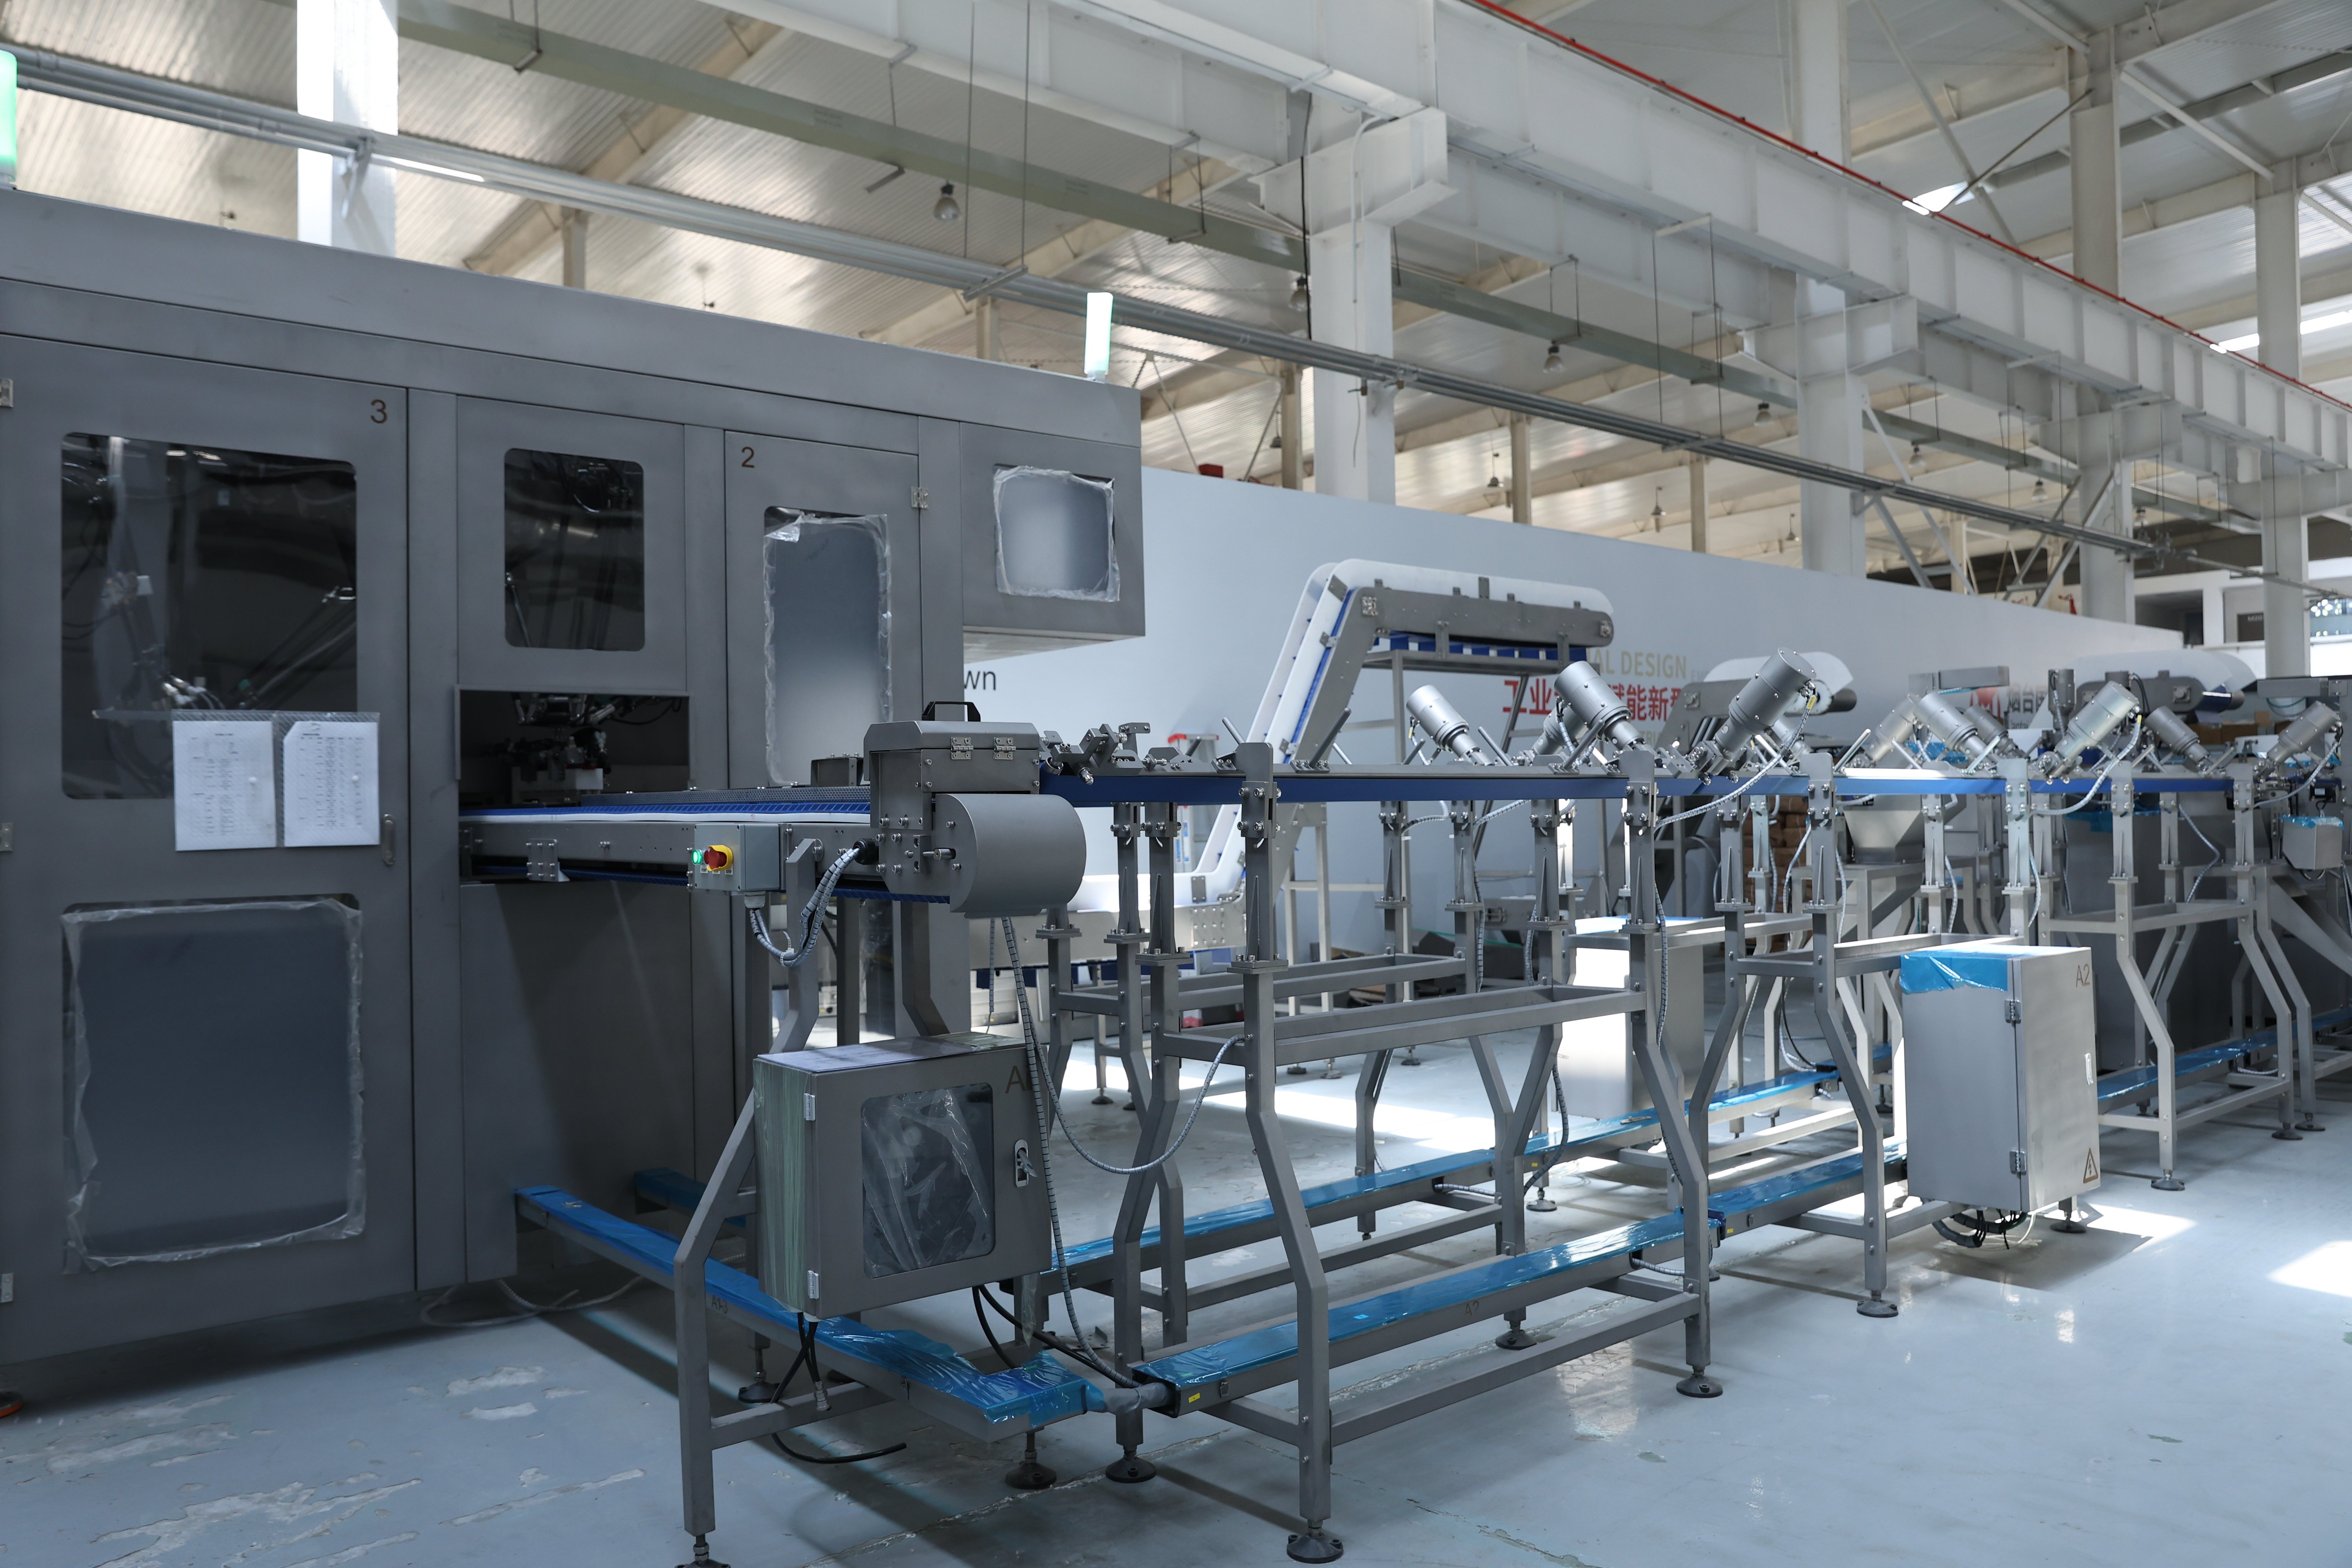
Et robotbasert system for å plukke og plassere representerer en revolusjonerende automatiseringsløsning som er utformet for å forenkle lageroperasjoner, produksjonsprosesser og distribusjonssentre. Denne avanserte teknologien gir bedrifter mulighet til å automatisere gjentagende plukk- og plasseringsoppgaver med eksepsjonell nøyaktighet og hastighet. Systemet integrerer sofistikerte sensorer, kunstig intelligens og mekaniske komponenter for å identifisere, gripe og omlokalisere gjenstander effektivt i ulike miljøer. Kjernefunksjonaliteten til et robotbasert plukk- og plasseringssystem innebär bruk av datamaskinens syn og maskinlæringsalgoritmer for å gjenkjenne objekter, fastslå optimale grepunkter og utføre bevegelser med minimale feil. Disse systemene har adaptiv greperteknologi som justerer grepstyrken basert på gjenstandens sårbarhet, slik at produkter forblir uskadde under håndtering. Et robotbasert plukk- og plasseringssystem kan behandle hundrevis av gjenstander per time, noe som betydelig overgår manuell arbeidskraft samtidig som det opprettholder konsekvent kvalitetsstandard. Moderne robotbaserte plukk- og plasseringssystemer bruker samarbeidsrobotikk, noe som tillater sømløs samhandling mellom mennesker og roboter i felles arbeidsområder. Avanserte programmeringsgrensesnitt gjør det mulig å raskt omkonfigurere systemet for ulike produkttyper uten omfattende nedetid. Anvendelsesområdene omfatter elektronikkmontasje, farmasøytisk emballasje, matvareprosessering, e-handelsoppfylling og bilproduksjon. Det robotbaserte plukk- og plasseringssystemet lærer kontinuerlig fra driftsdata, og forbedrer nøyaktighet og effektivitet over tid gjennom sine maskinlæringsfunksjoner, som tilpasser seg miljøendringer og nye produktspesifikasjoner.

 EN


