robotisk pick-and-place-system
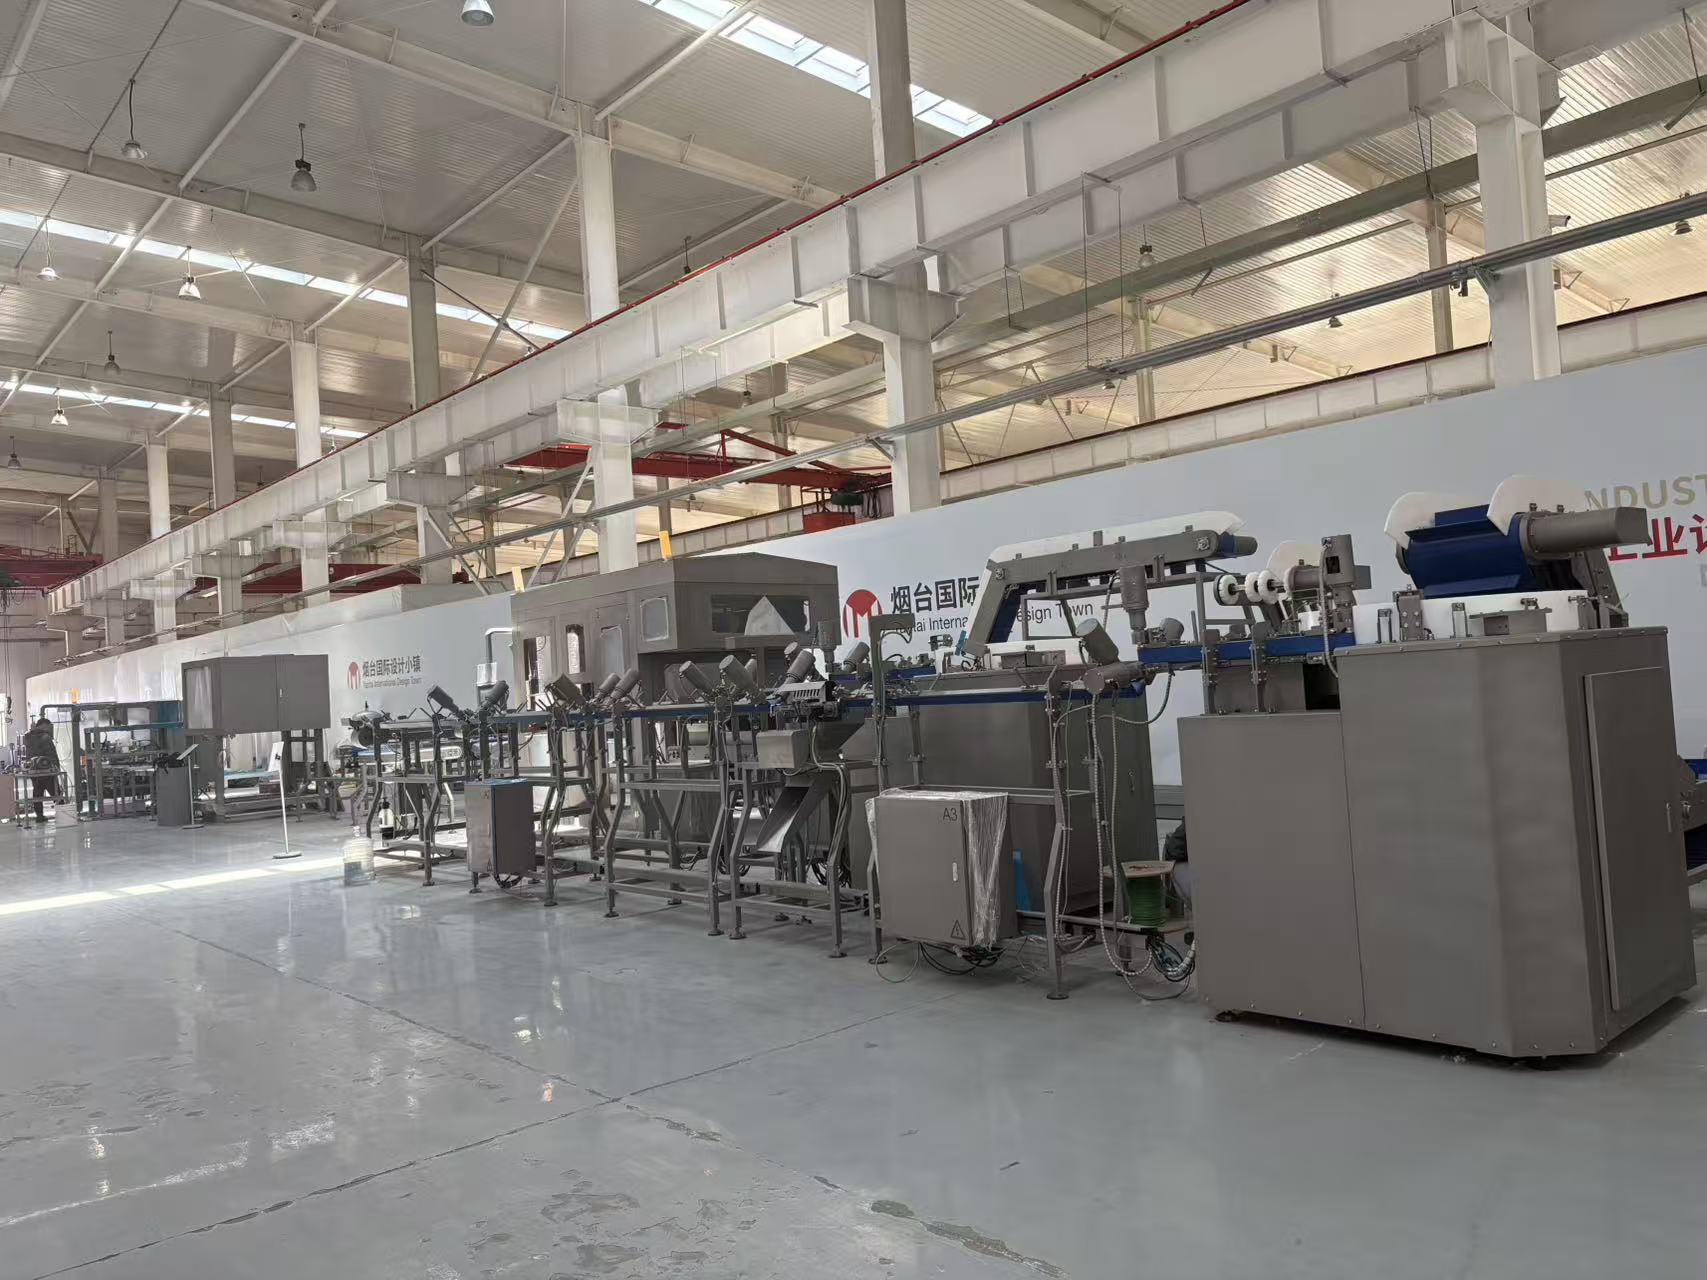
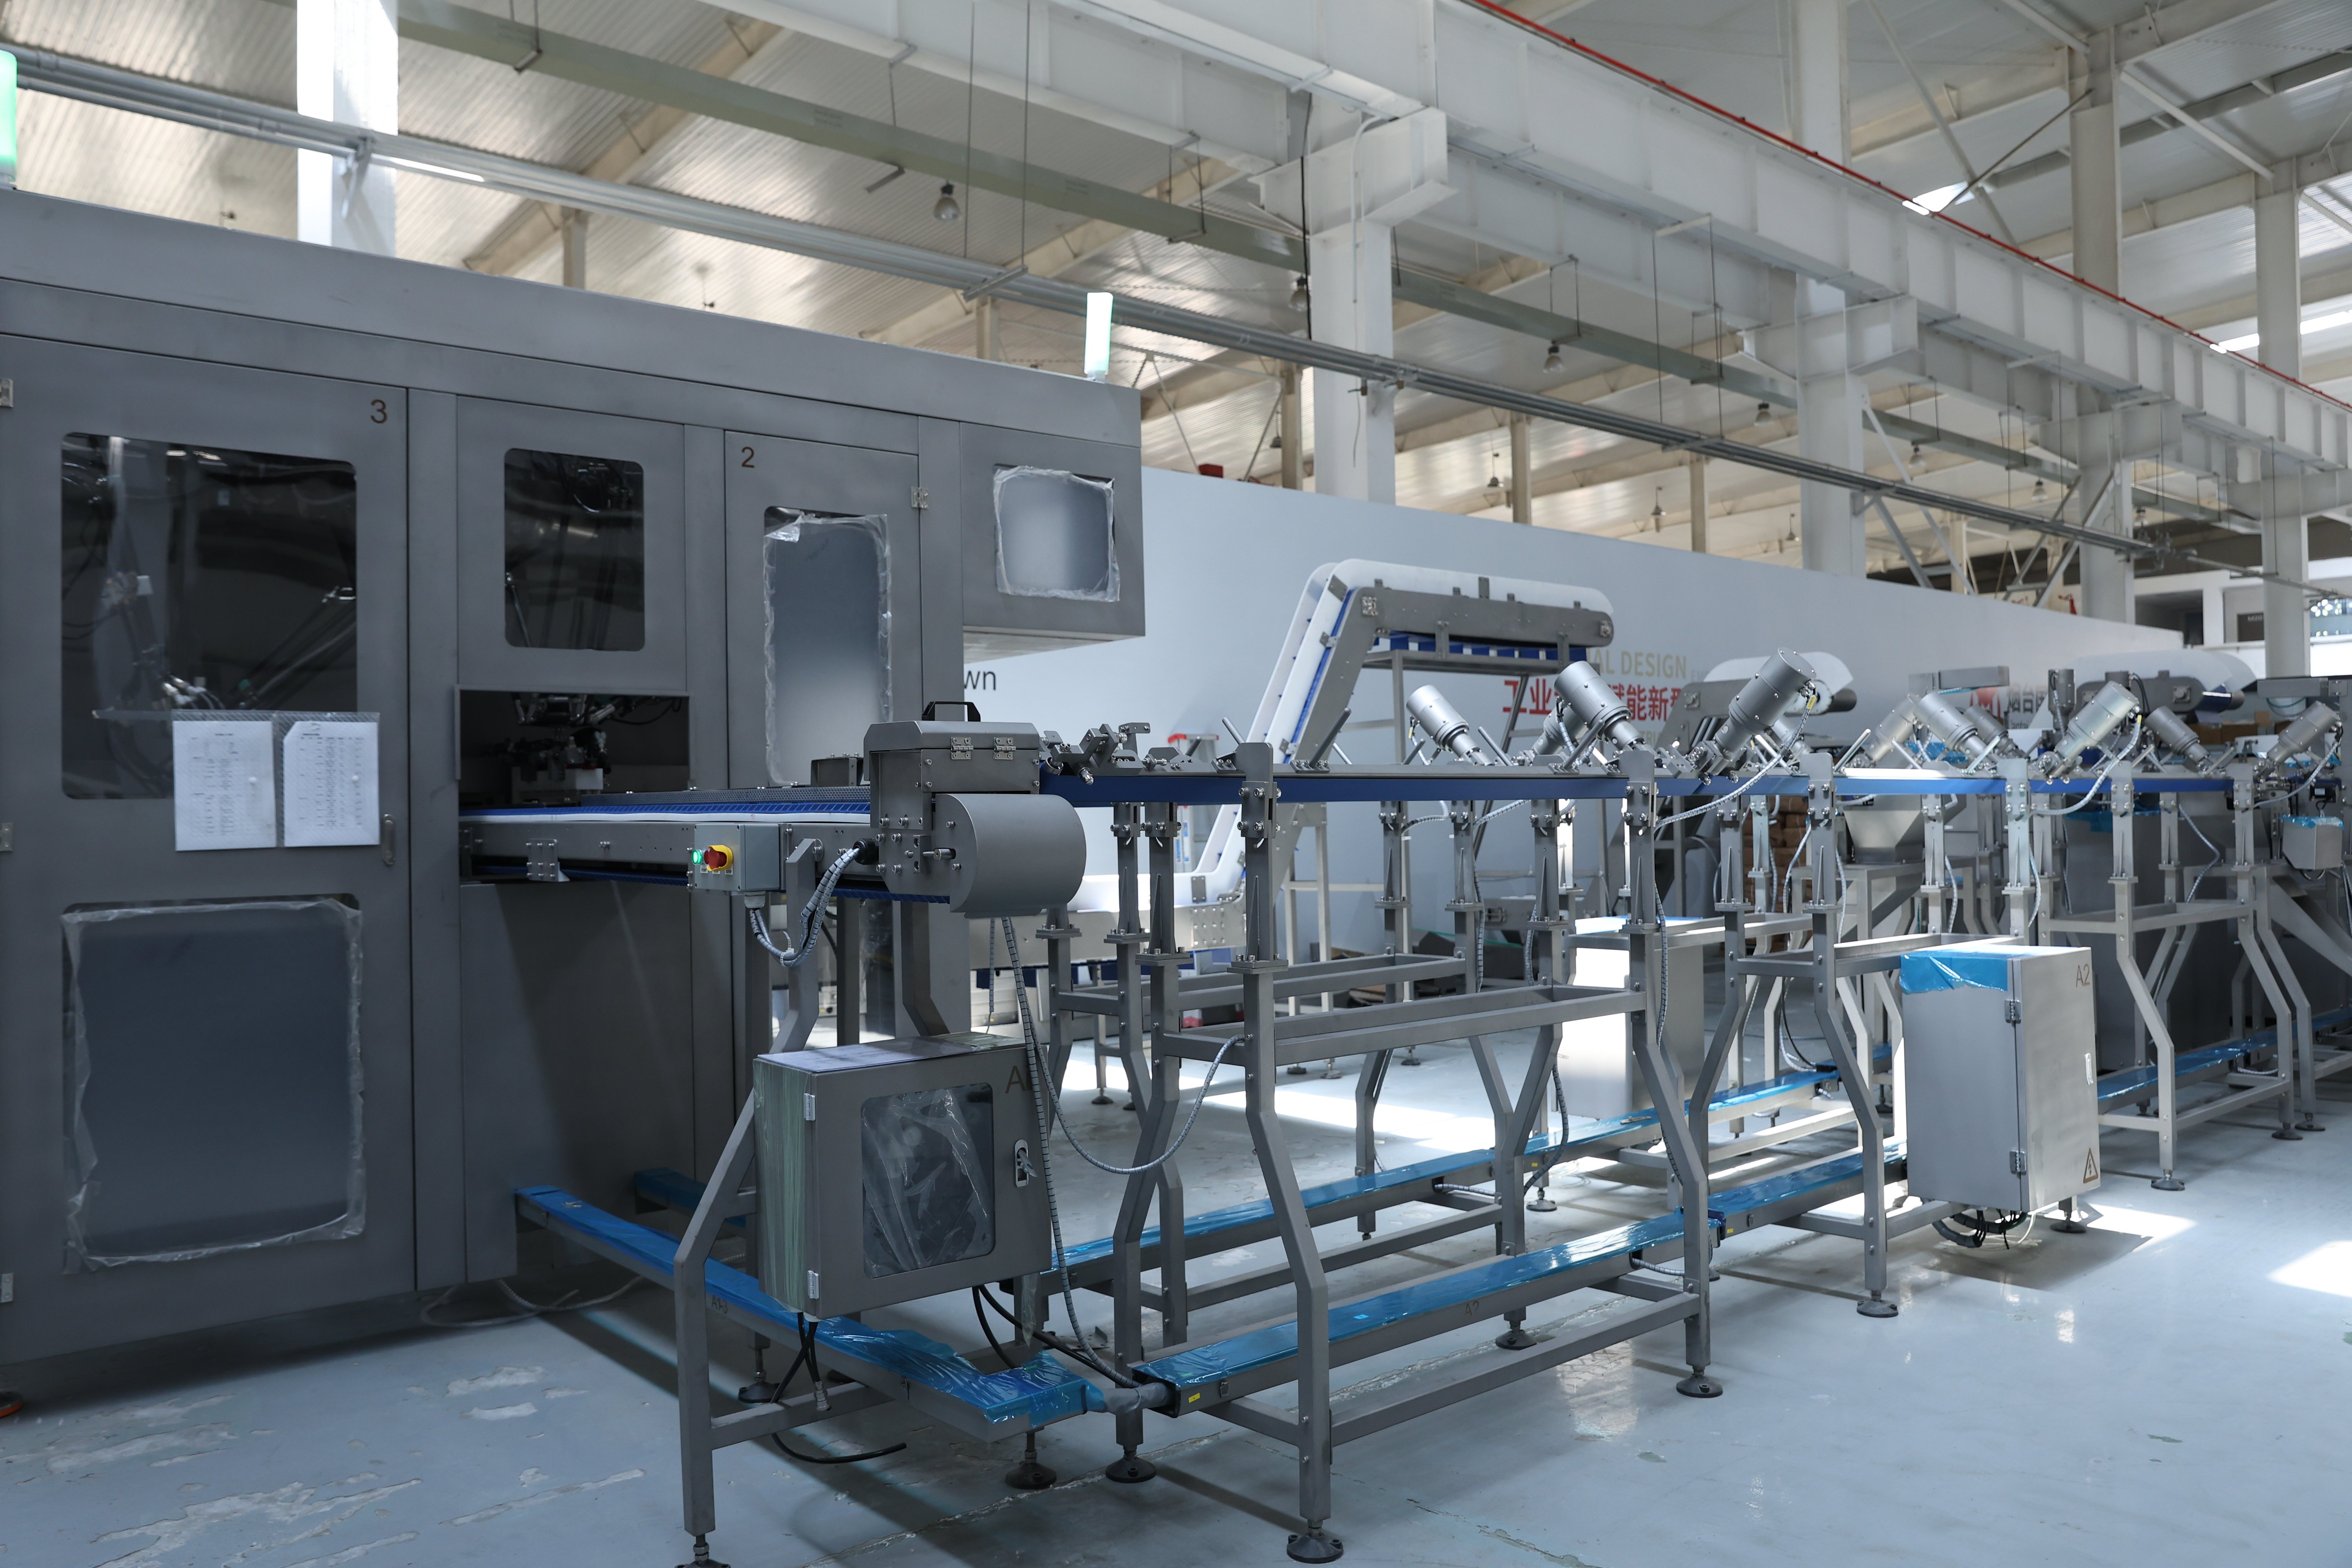
Et robotbaseret pick-and-place-system repræsenterer en revolutionerende automatiseringsløsning, der er designet til at rationalisere lagerdrift, fremstillingsprocesser og distributionscentre. Denne avancerede teknologi gør det muligt for virksomheder at automatisere gentagne udpluknings- og placeringstasks med ekstraordinær præcision og hastighed. Det robotbaserede pick-and-place-system integrerer sofistikerede sensorer, kunstig intelligens og mekaniske komponenter til effektiv identifikation, greb og omplacering af genstande i forskellige miljøer. Kernefunktionen i et robotbaseret pick-and-place-system består i brug af computervision og maskinlæringsalgoritmer til genstandsgenkendelse, bestemmelse af optimale grebepunkter samt udførelse af bevægelser med minimal fejlrate. Disse systemer er udstyret med adaptiv grebeteknologi, der justerer grebestyrken efter genstandens skrøbelighed, så produkterne forbliver uskadede under håndtering. Det robotbaserede pick-and-place-system kan behandle flere hundrede genstande i timen – betydeligt hurtigere end manuel arbejdskraft – samtidig med at det opretholder konstant høj kvalitet. Moderne robotbaserede pick-and-place-systemer anvender collaborativ robotteknologi, hvilket tillader problemfri menneske-robot-interaktion i fælles arbejdsområder. Avancerede programmeringsgrænseflader gør det muligt at hurtigt genkonfigurere systemet til forskellige produkttyper uden betydelig nedetid. Anvendelsesområder omfatter elektronikmontage, farmaceutisk emballage, fødevareforarbejdning, e-handelsopfyldning og bilproduktion. Det robotbaserede pick-and-place-system lærer kontinuerligt af driftsdata og forbedrer sin nøjagtighed og effektivitet over tid ved hjælp af maskinlæringsfunktioner, der tilpasser sig miljømæssige variationer og nye produktspecifikationer.

 EN


