robotisk plock-och-placera-system
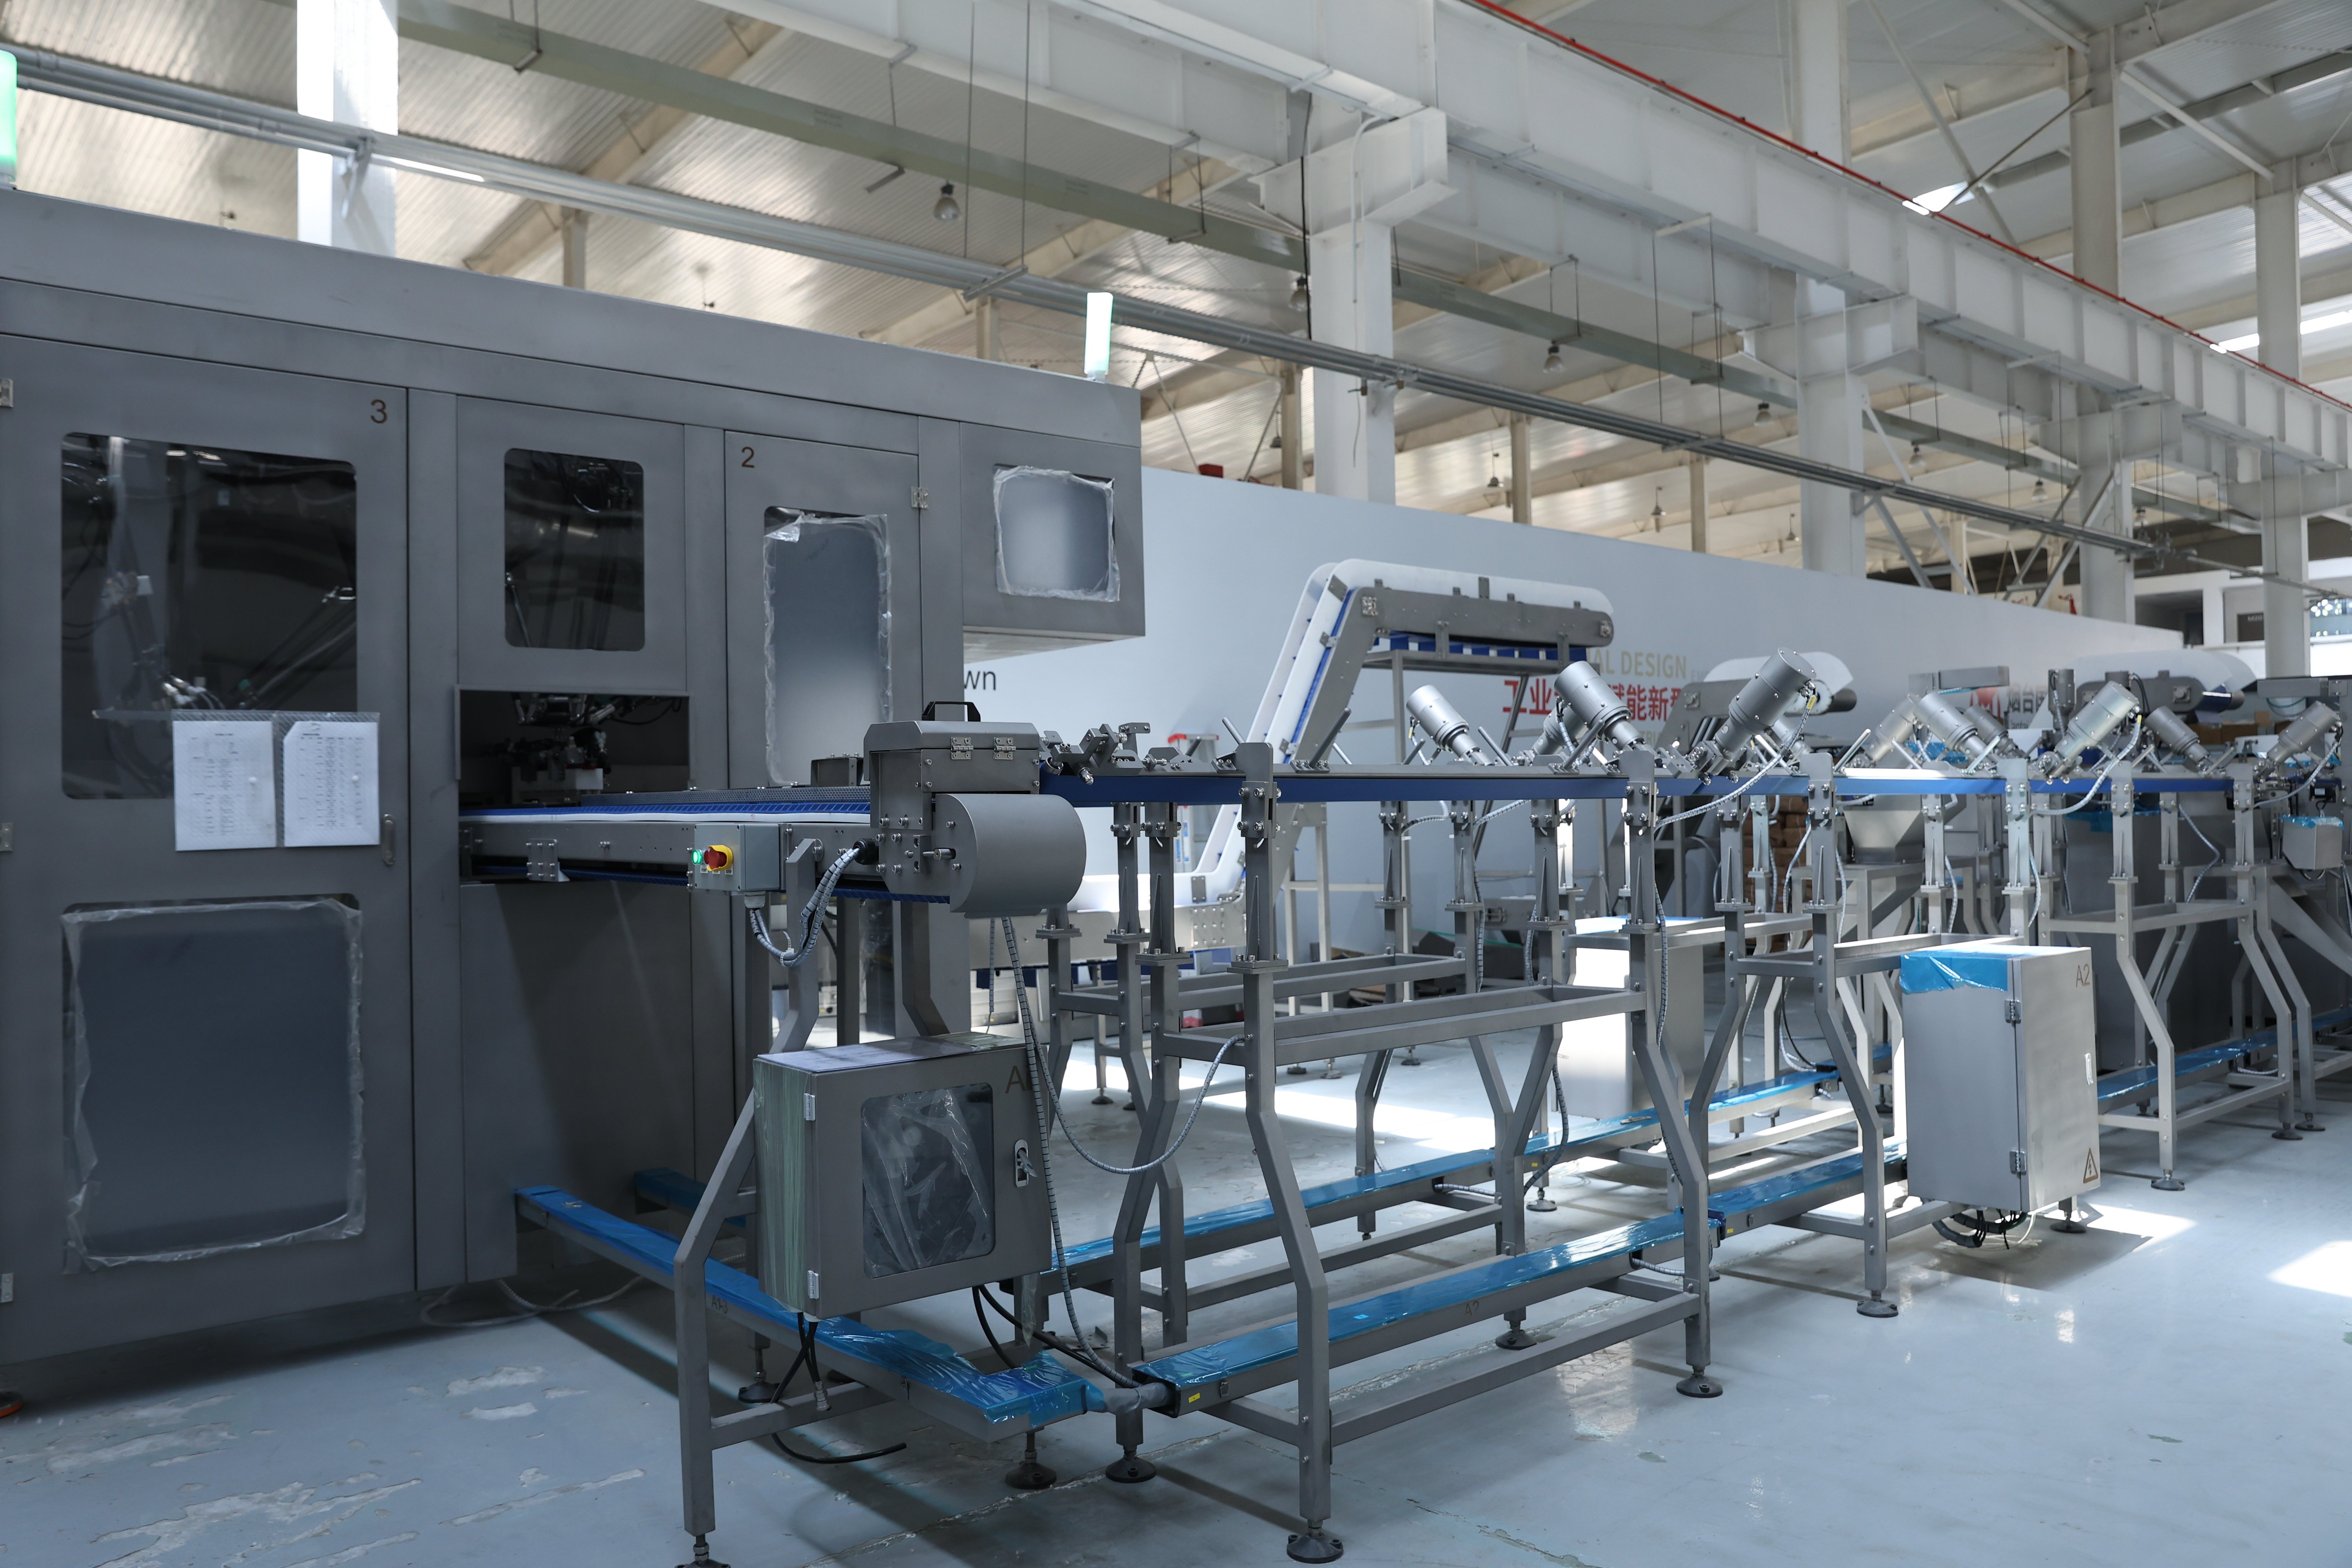
Ett robotbaserat plock- och placeringssystem utgör en banbrytande automatiseringslösning som är utformad för att effektivisera lagerdrift, tillverkningsprocesser och distributionscenter. Denna avancerade teknik gör det möjligt for företag att automatisera upprepade plock- och placementsuppgifter med exceptionell precision och hastighet. Det robotbaserade plock- och placementsystemet integrerar sofistikerade sensorer, artificiell intelligens och mekaniska komponenter för att identifiera, gripa och flytta objekt effektivt i olika miljöer. Kärnfunktionen hos ett robotbaserat plock- och placementsystem innebär användning av datorsyn och maskininlärningsalgoritmer för att känna igen objekt, fastställa optimala grepppunkter och utföra rörelser med minimala fel. Dessa system är utrustade med anpassningsbar grepperteknologi som justerar greppstyrkan beroende på objektets skörhet, vilket säkerställer att produkter inte skadas under hantering. Det robotbaserade plock- och placementsystemet kan bearbeta hundratals objekt per timme, vilket betydligt överträffar manuell arbetskraft samtidigt som konsekventa kvalitetsstandarder bibehålls. Moderna robotbaserade plock- och placementsystem använder kollaborativ robotik, vilket möjliggör sömlös interaktion mellan människor och robotar i gemensamma arbetsområden. Avancerade programmeringsgränssnitt möjliggör snabb omkonfigurering för olika produkttyper utan omfattande driftstopp. Tillämpningarna omfattar elektronikmontering, farmaceutisk förpackning, livsmedelsbearbetning, e-handelsfullfilment och bilindustrin. Det robotbaserade plock- och placementsystemet lär sig kontinuerligt från driftsdata och förbättrar sin noggrannhet och effektivitet över tid genom sina maskininlärningsfunktioner, som anpassar sig till miljöförändringar och nya produktspecifikationer.

 EN


