дельта-робот для захвата и установки
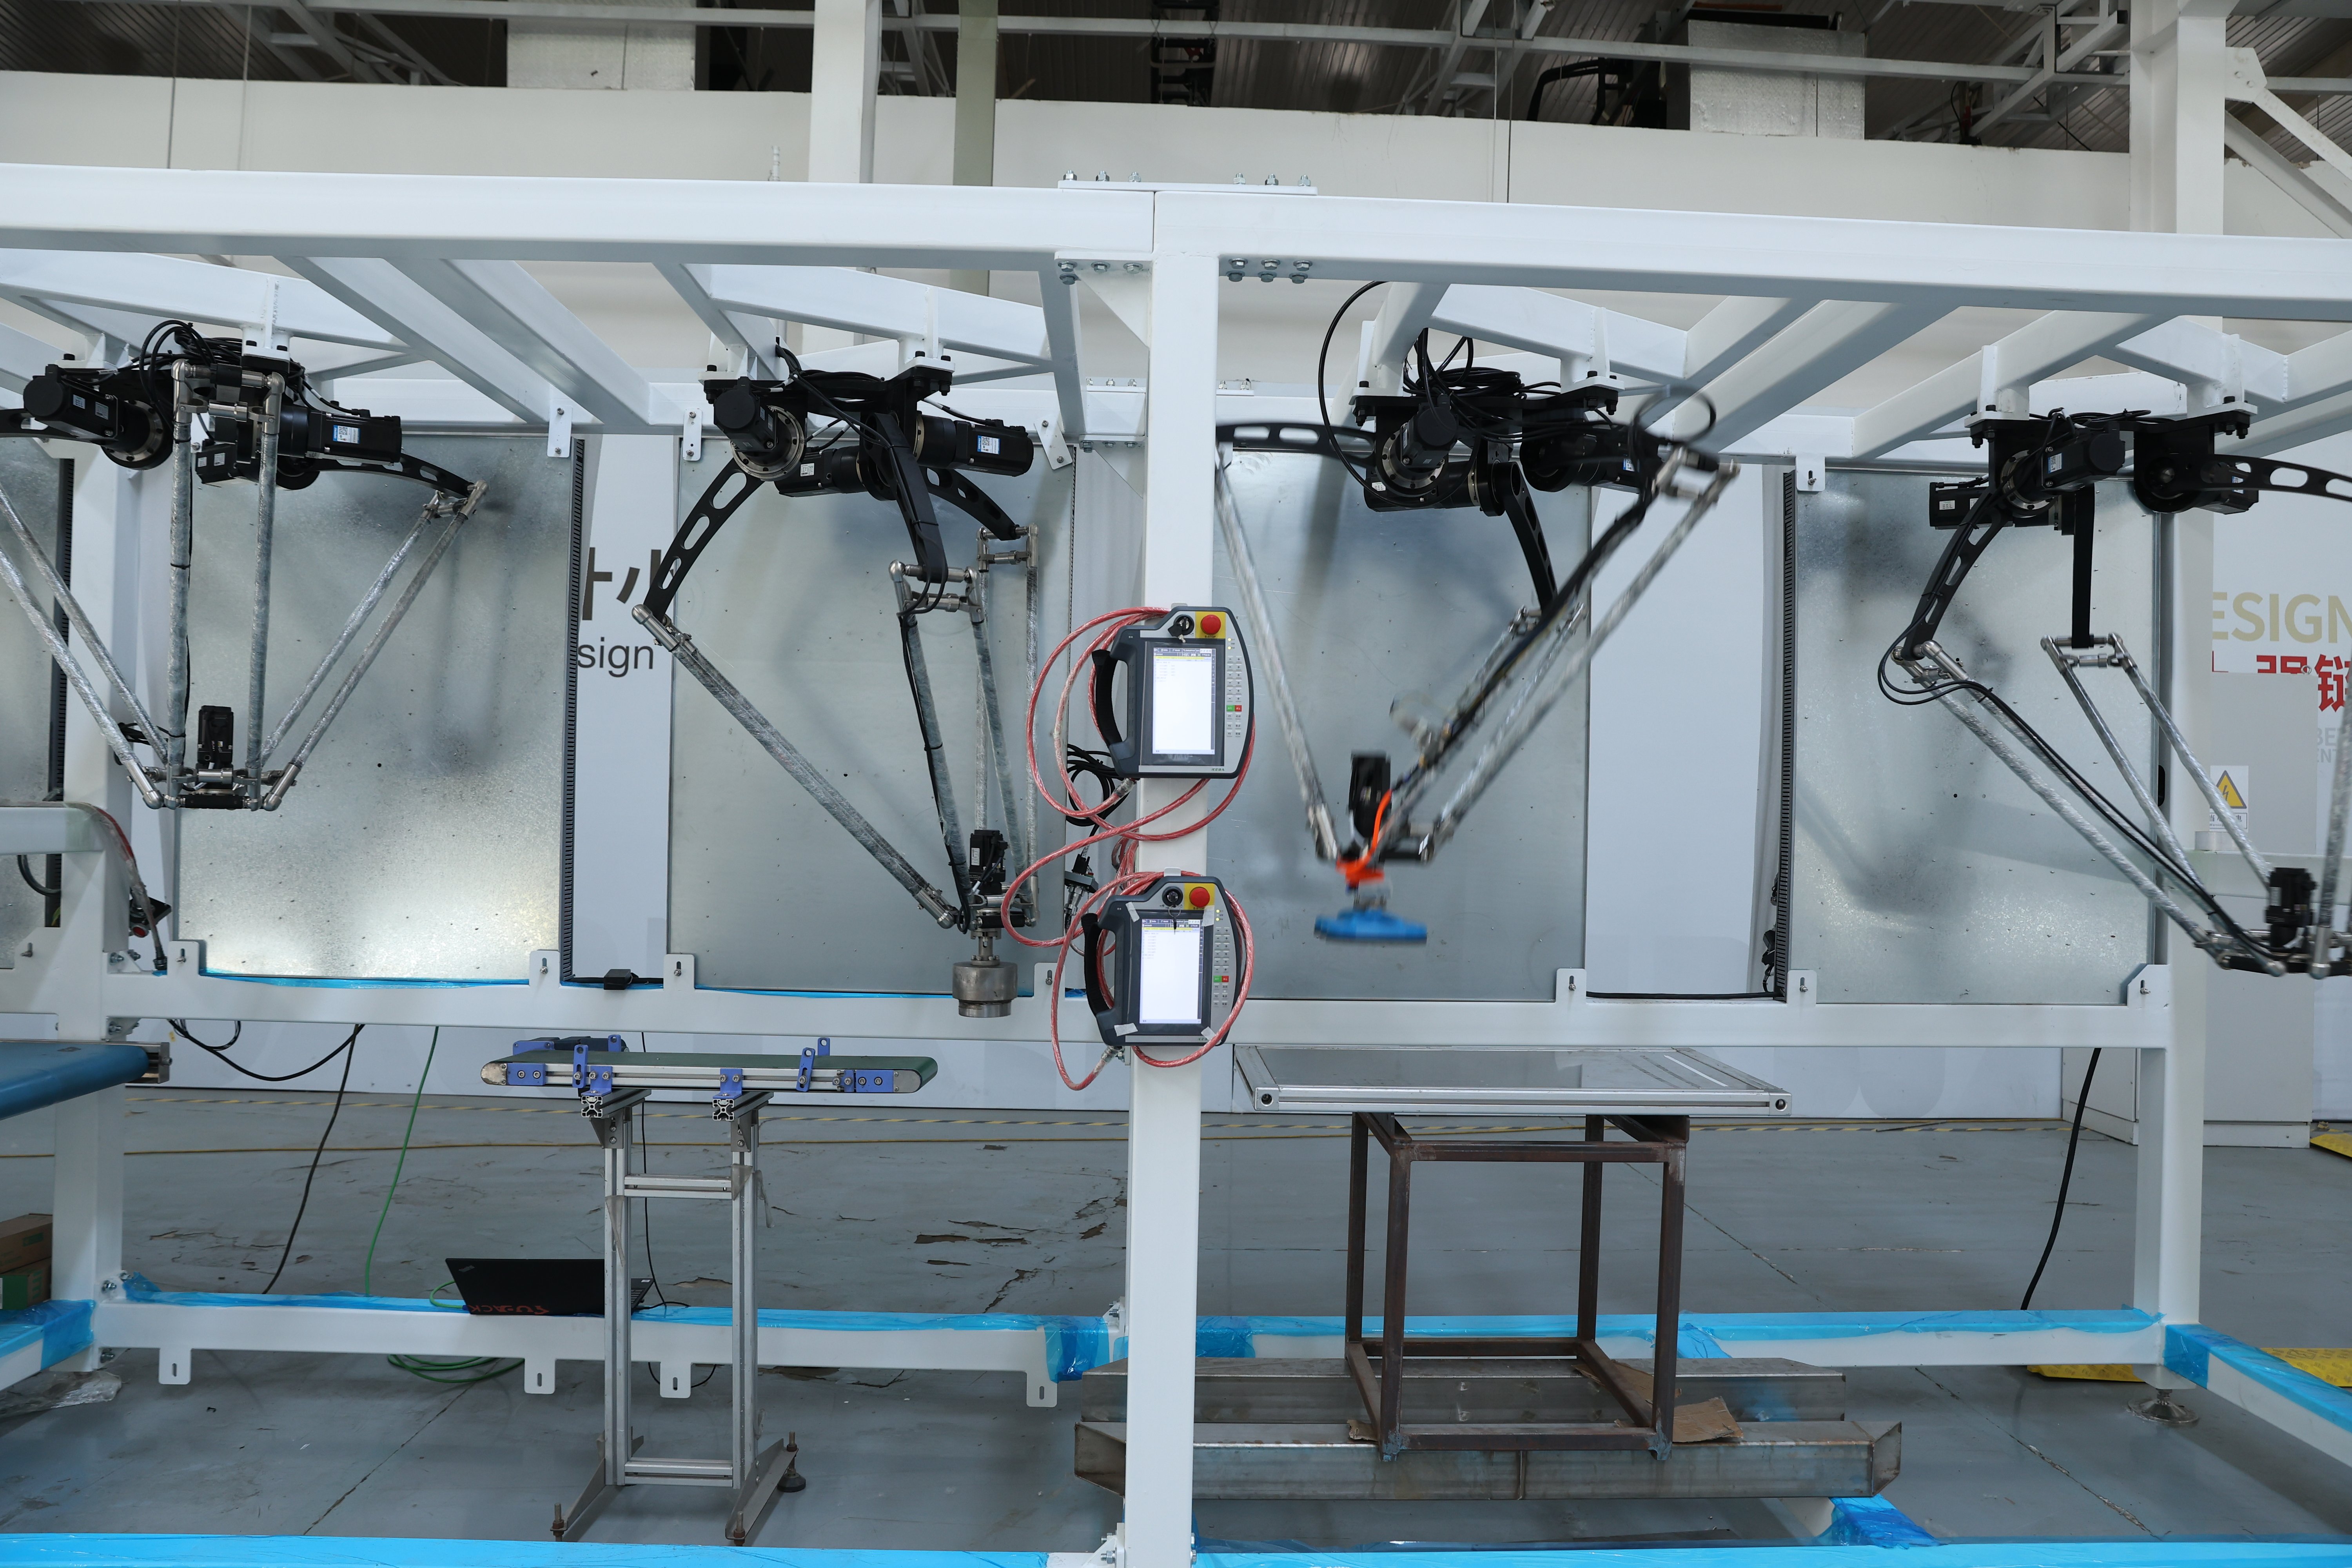
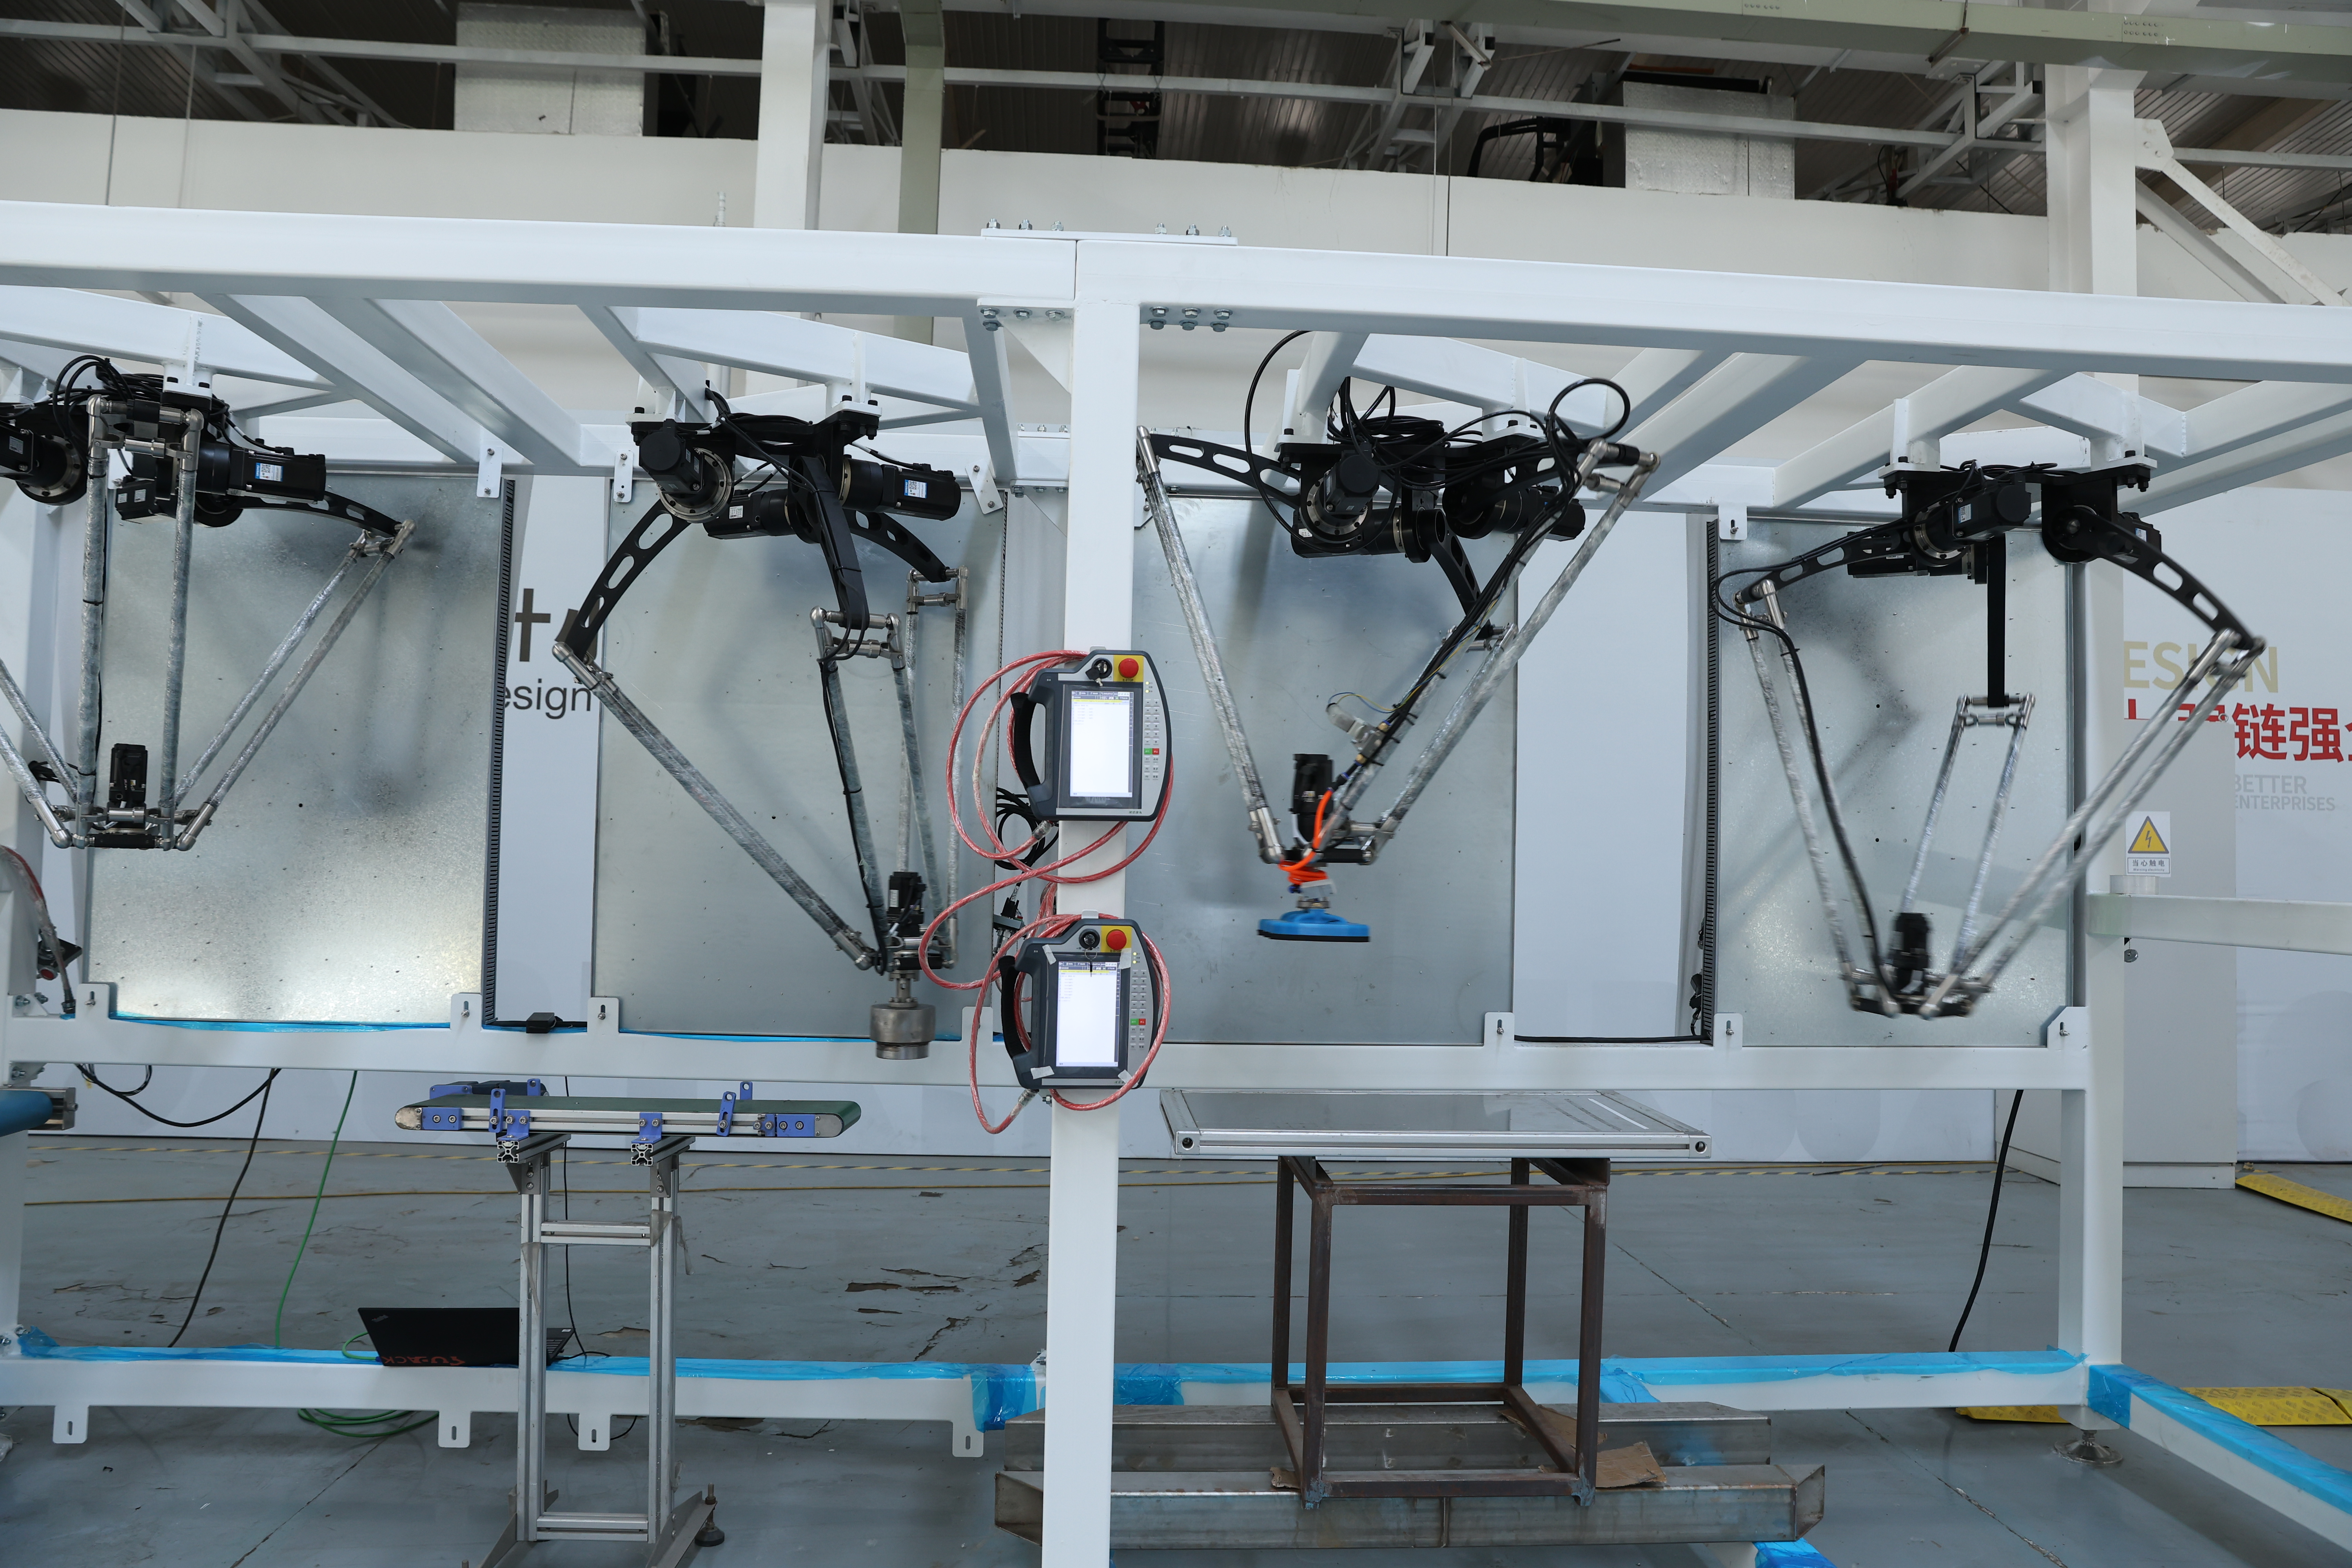
Дельта-робот для захвата и размещения представляет собой передовое решение в области автоматизации, предназначенное для оптимизации повторяющихся задач сборки и сортировки в производственных условиях. Этот дельта-робот для захвата и размещения работает с исключительной скоростью и точностью, используя параллельную роботизированную конструкцию манипулятора, обеспечивающую быстрые и скоординированные перемещения в трёхмерном пространстве. Дельта-робот для захвата и размещения обладает передовыми технологическими возможностями, которые выделяют его среди традиционного автоматизированного оборудования. Его трёхрычажная конструкция создаёт жёсткую, но одновременно гибкую основу, позволяя дельта-роботу для захвата и размещения выполнять операции захвата, размещения и сортировки с высокой скоростью и минимальным энергопотреблением. Система оснащена высокоточными датчиками технического зрения и интеллектуальными алгоритмами управления, обеспечивающими точную идентификацию и позиционирование изделий. Области применения дельта-робота для захвата и размещения охватывают множество отраслей, включая переработку пищевых продуктов, фармацевтику, производство электроники и упаковочные операции. Дельта-робот для захвата и размещения особенно эффективен в средах, где требуются высокоскоростные повторяющиеся операции, особенно там, где точность и стабильность напрямую влияют на качество продукции. Технологически дельта-робот для захвата и размещения использует серводвигатели, передовые пневматические системы и механизмы обратной связи в реальном времени для поддержания точности работы. Его компактная конструкция обеспечивает беспрепятственную интеграцию в существующие производственные линии без необходимости масштабных изменений в инфраструктуре объекта. Дельта-робот для захвата и размещения постоянно адаптируется к изменяющимся характеристикам изделий благодаря программируемым параметрам и возможностям машинного обучения, гарантируя оптимальную производительность в самых разных производственных сценариях.

 EN


