robotisches Pick-and-Place-System
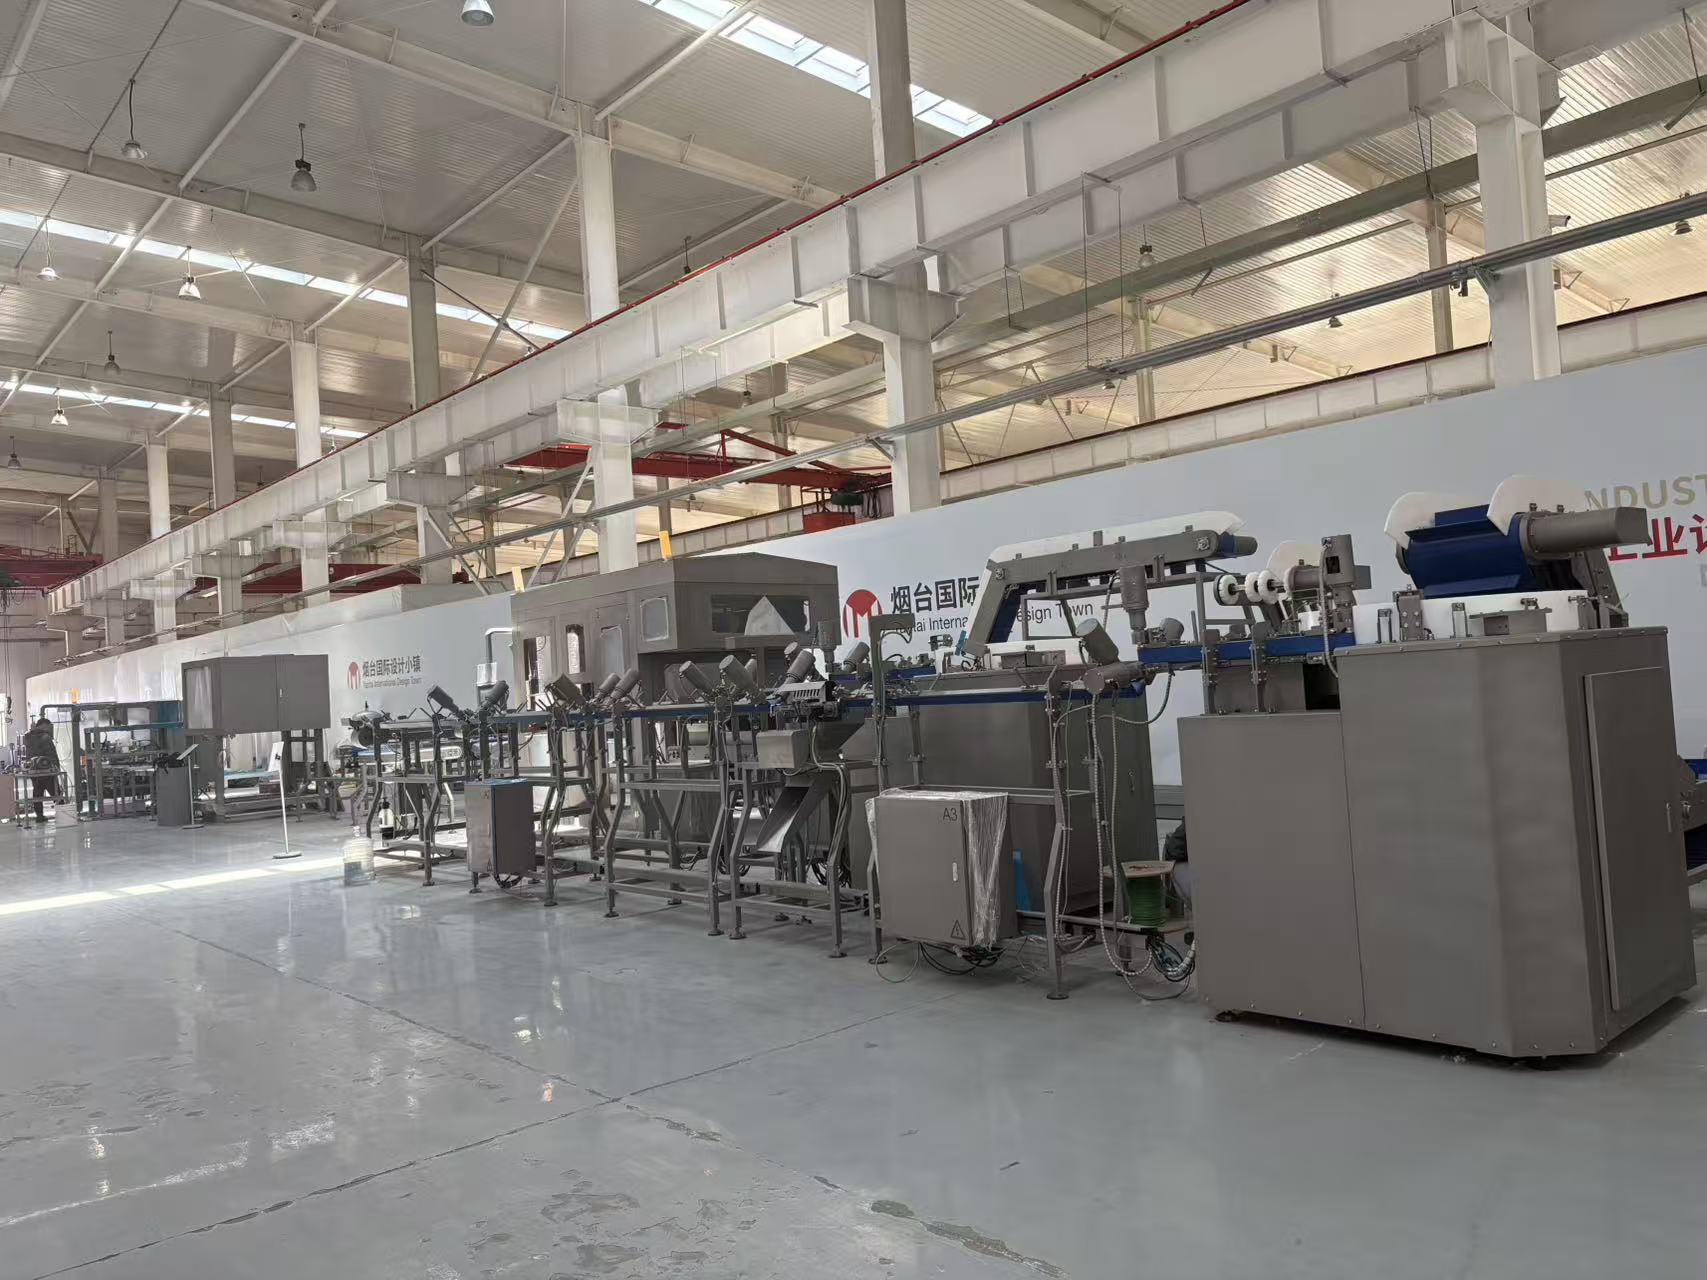
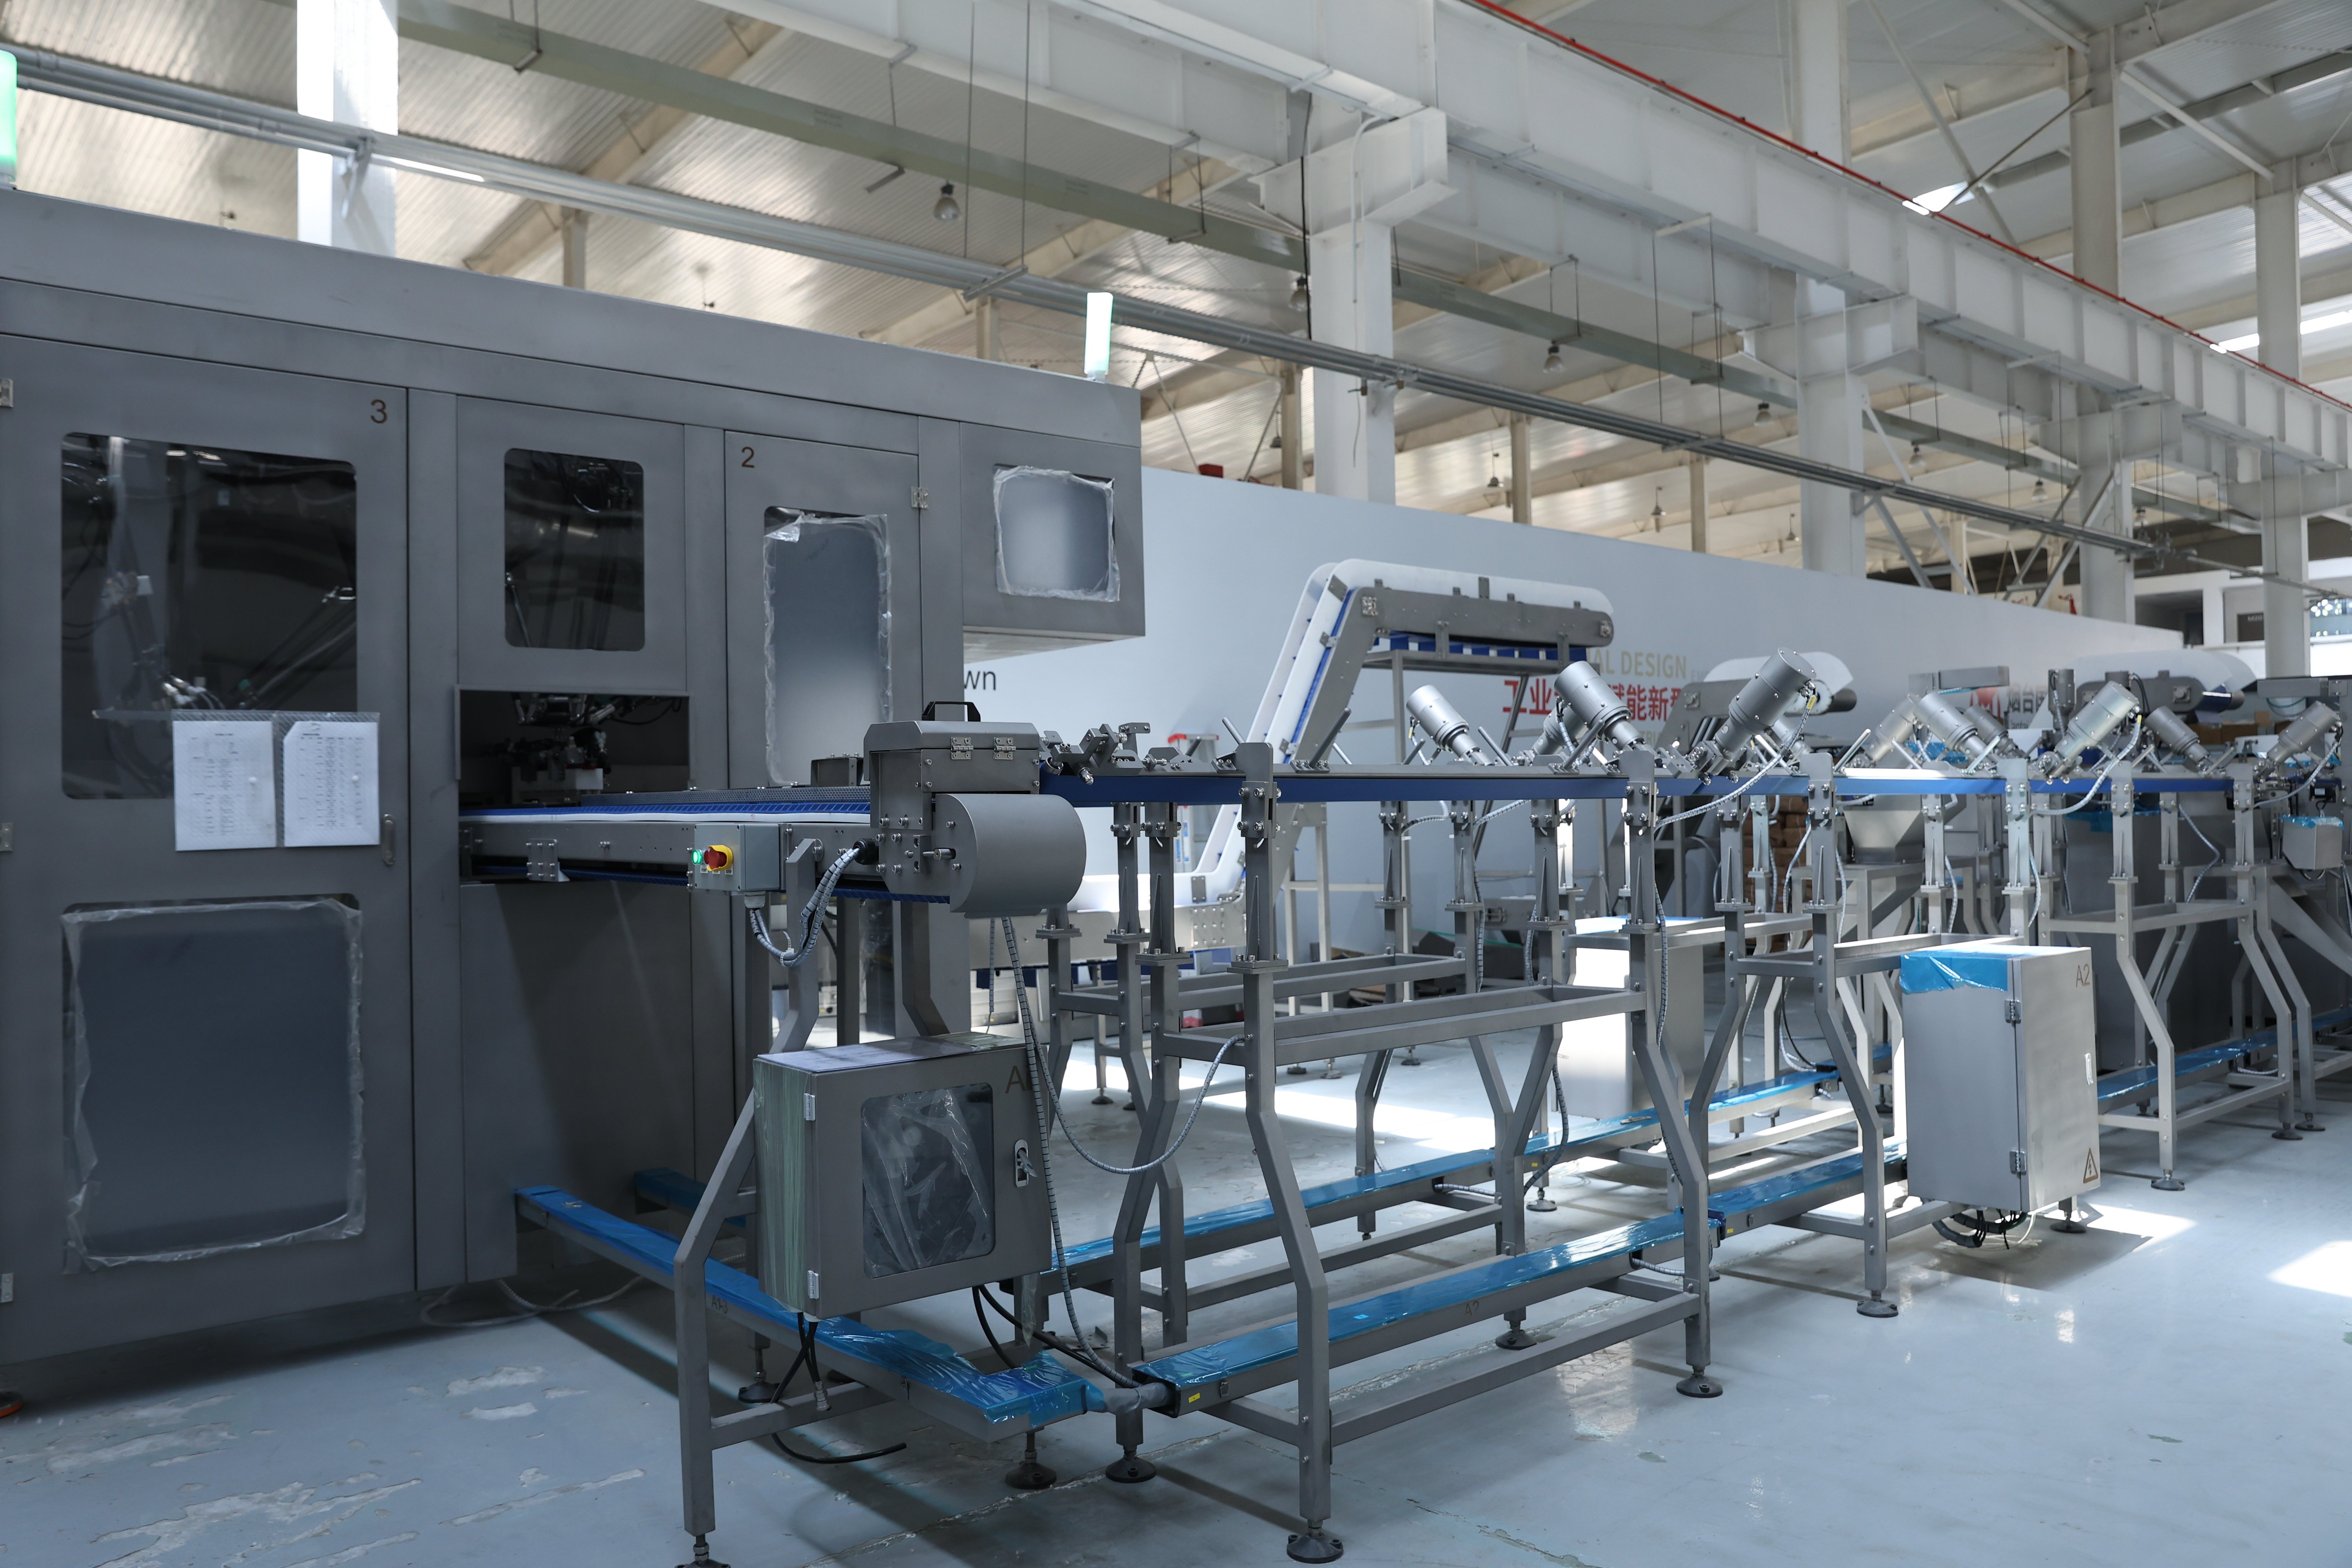
Ein robotergestütztes Pick-and-Place-System stellt eine revolutionäre Automatisierungslösung dar, die darauf ausgelegt ist, Lagerbetriebe, Fertigungsprozesse und Distributionszentren zu optimieren. Diese fortschrittliche Technologie ermöglicht es Unternehmen, sich wiederholende Pick-and-Place-Aufgaben mit außergewöhnlicher Präzision und Geschwindigkeit zu automatisieren. Das robotergestützte Pick-and-Place-System integriert hochentwickelte Sensoren, künstliche Intelligenz sowie mechanische Komponenten, um Gegenstände in verschiedenen Umgebungen zuverlässig zu identifizieren, zu greifen und umzulagern. Die zentrale Funktionalität eines solchen Systems beruht auf Computer-Vision- und Machine-Learning-Algorithmen, die Objekte erkennen, optimale Greifpunkte bestimmen und Bewegungen mit minimalen Fehlerraten ausführen. Diese Systeme verfügen über adaptive Greifertechnologie, die die Greifkraft je nach Empfindlichkeit des jeweiligen Gegenstands anpasst, wodurch Beschädigungen während der Handhabung vermieden werden. Ein robotergestütztes Pick-and-Place-System kann pro Stunde Hunderte von Artikeln verarbeiten und übertrifft damit manuelle Arbeitsleistungen deutlich, ohne dabei Konsistenz oder Qualitätsstandards einzubüßen. Moderne robotergestützte Pick-and-Place-Systeme nutzen kollaborative Robotik (Cobots), sodass eine nahtlose Interaktion zwischen Mensch und Roboter in gemeinsam genutzten Arbeitsbereichen möglich ist. Fortschrittliche Programmierschnittstellen erlauben eine schnelle Neukonfiguration für unterschiedliche Produkttypen ohne nennenswerte Ausfallzeiten. Einsatzgebiete umfassen die Elektronikmontage, die pharmazeutische Verpackung, die Lebensmittelverarbeitung, die E-Commerce-Fulfillment-Prozesse sowie die Automobilfertigung. Das robotergestützte Pick-and-Place-System lernt kontinuierlich aus Betriebsdaten und verbessert im Laufe der Zeit durch seine Machine-Learning-Funktionen Genauigkeit und Effizienz – angepasst an Umgebungsveränderungen sowie neue Produktspezifikationen.



 EN


