høyhastighets-plasseringsrobot
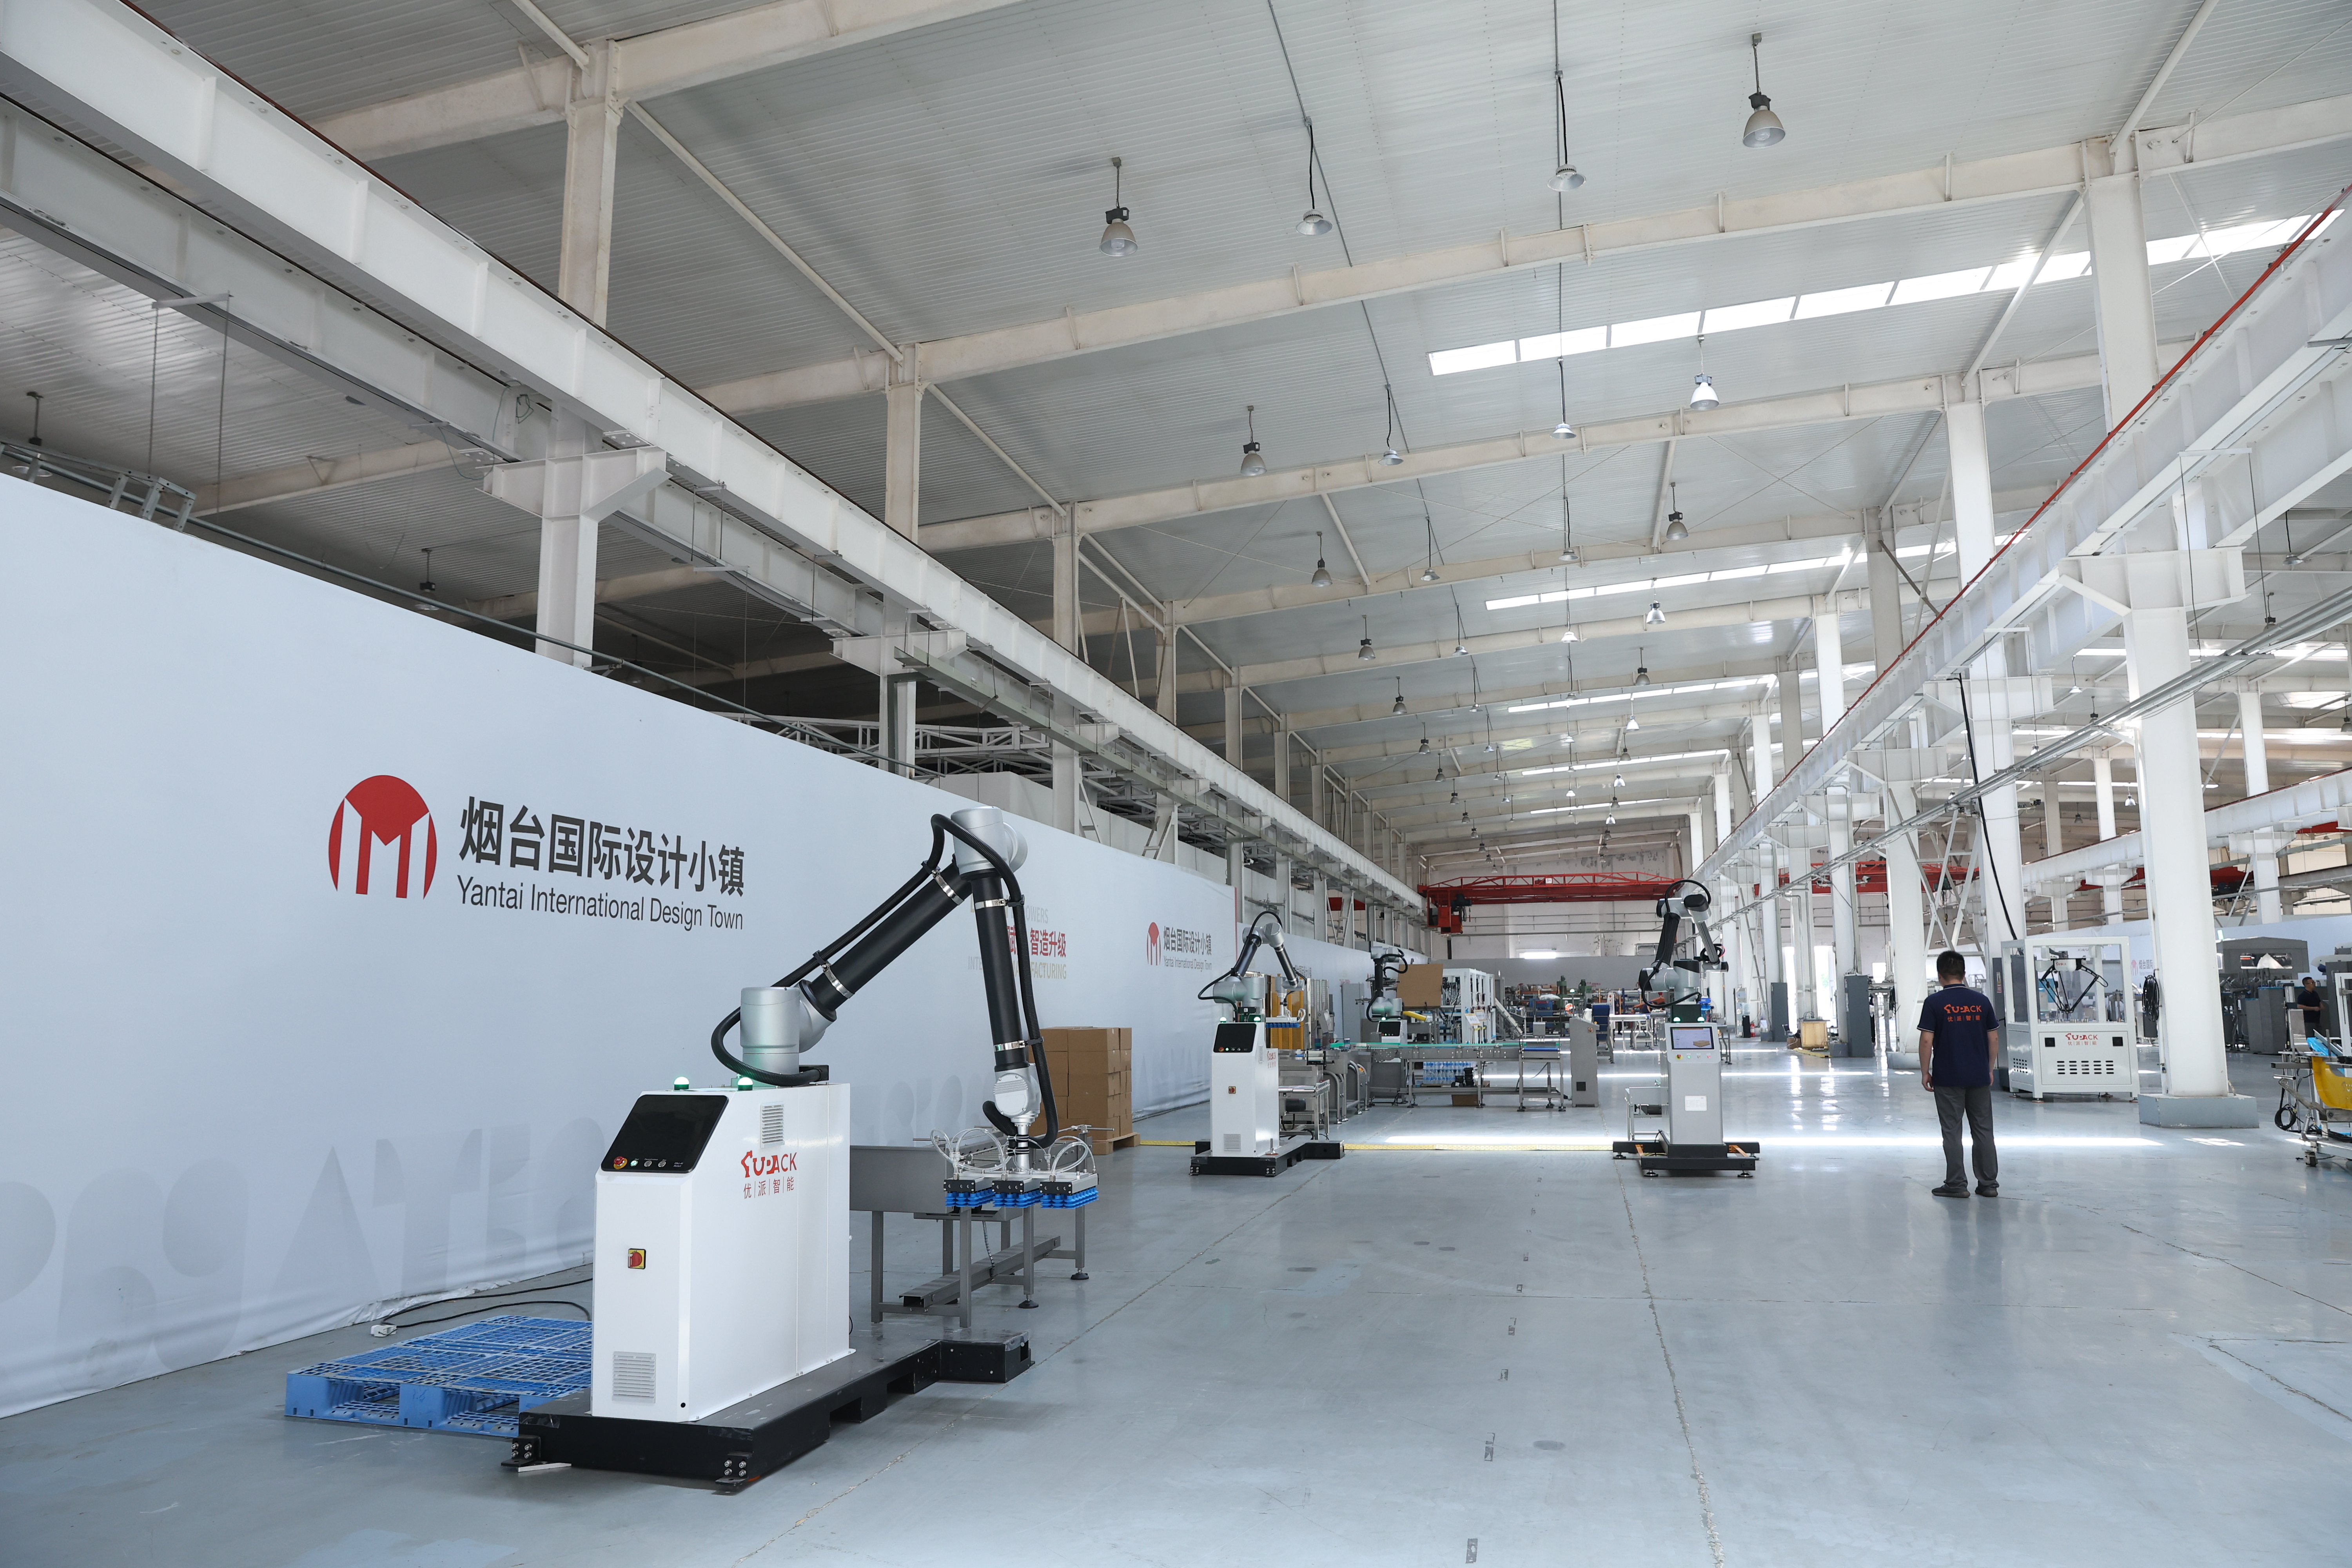
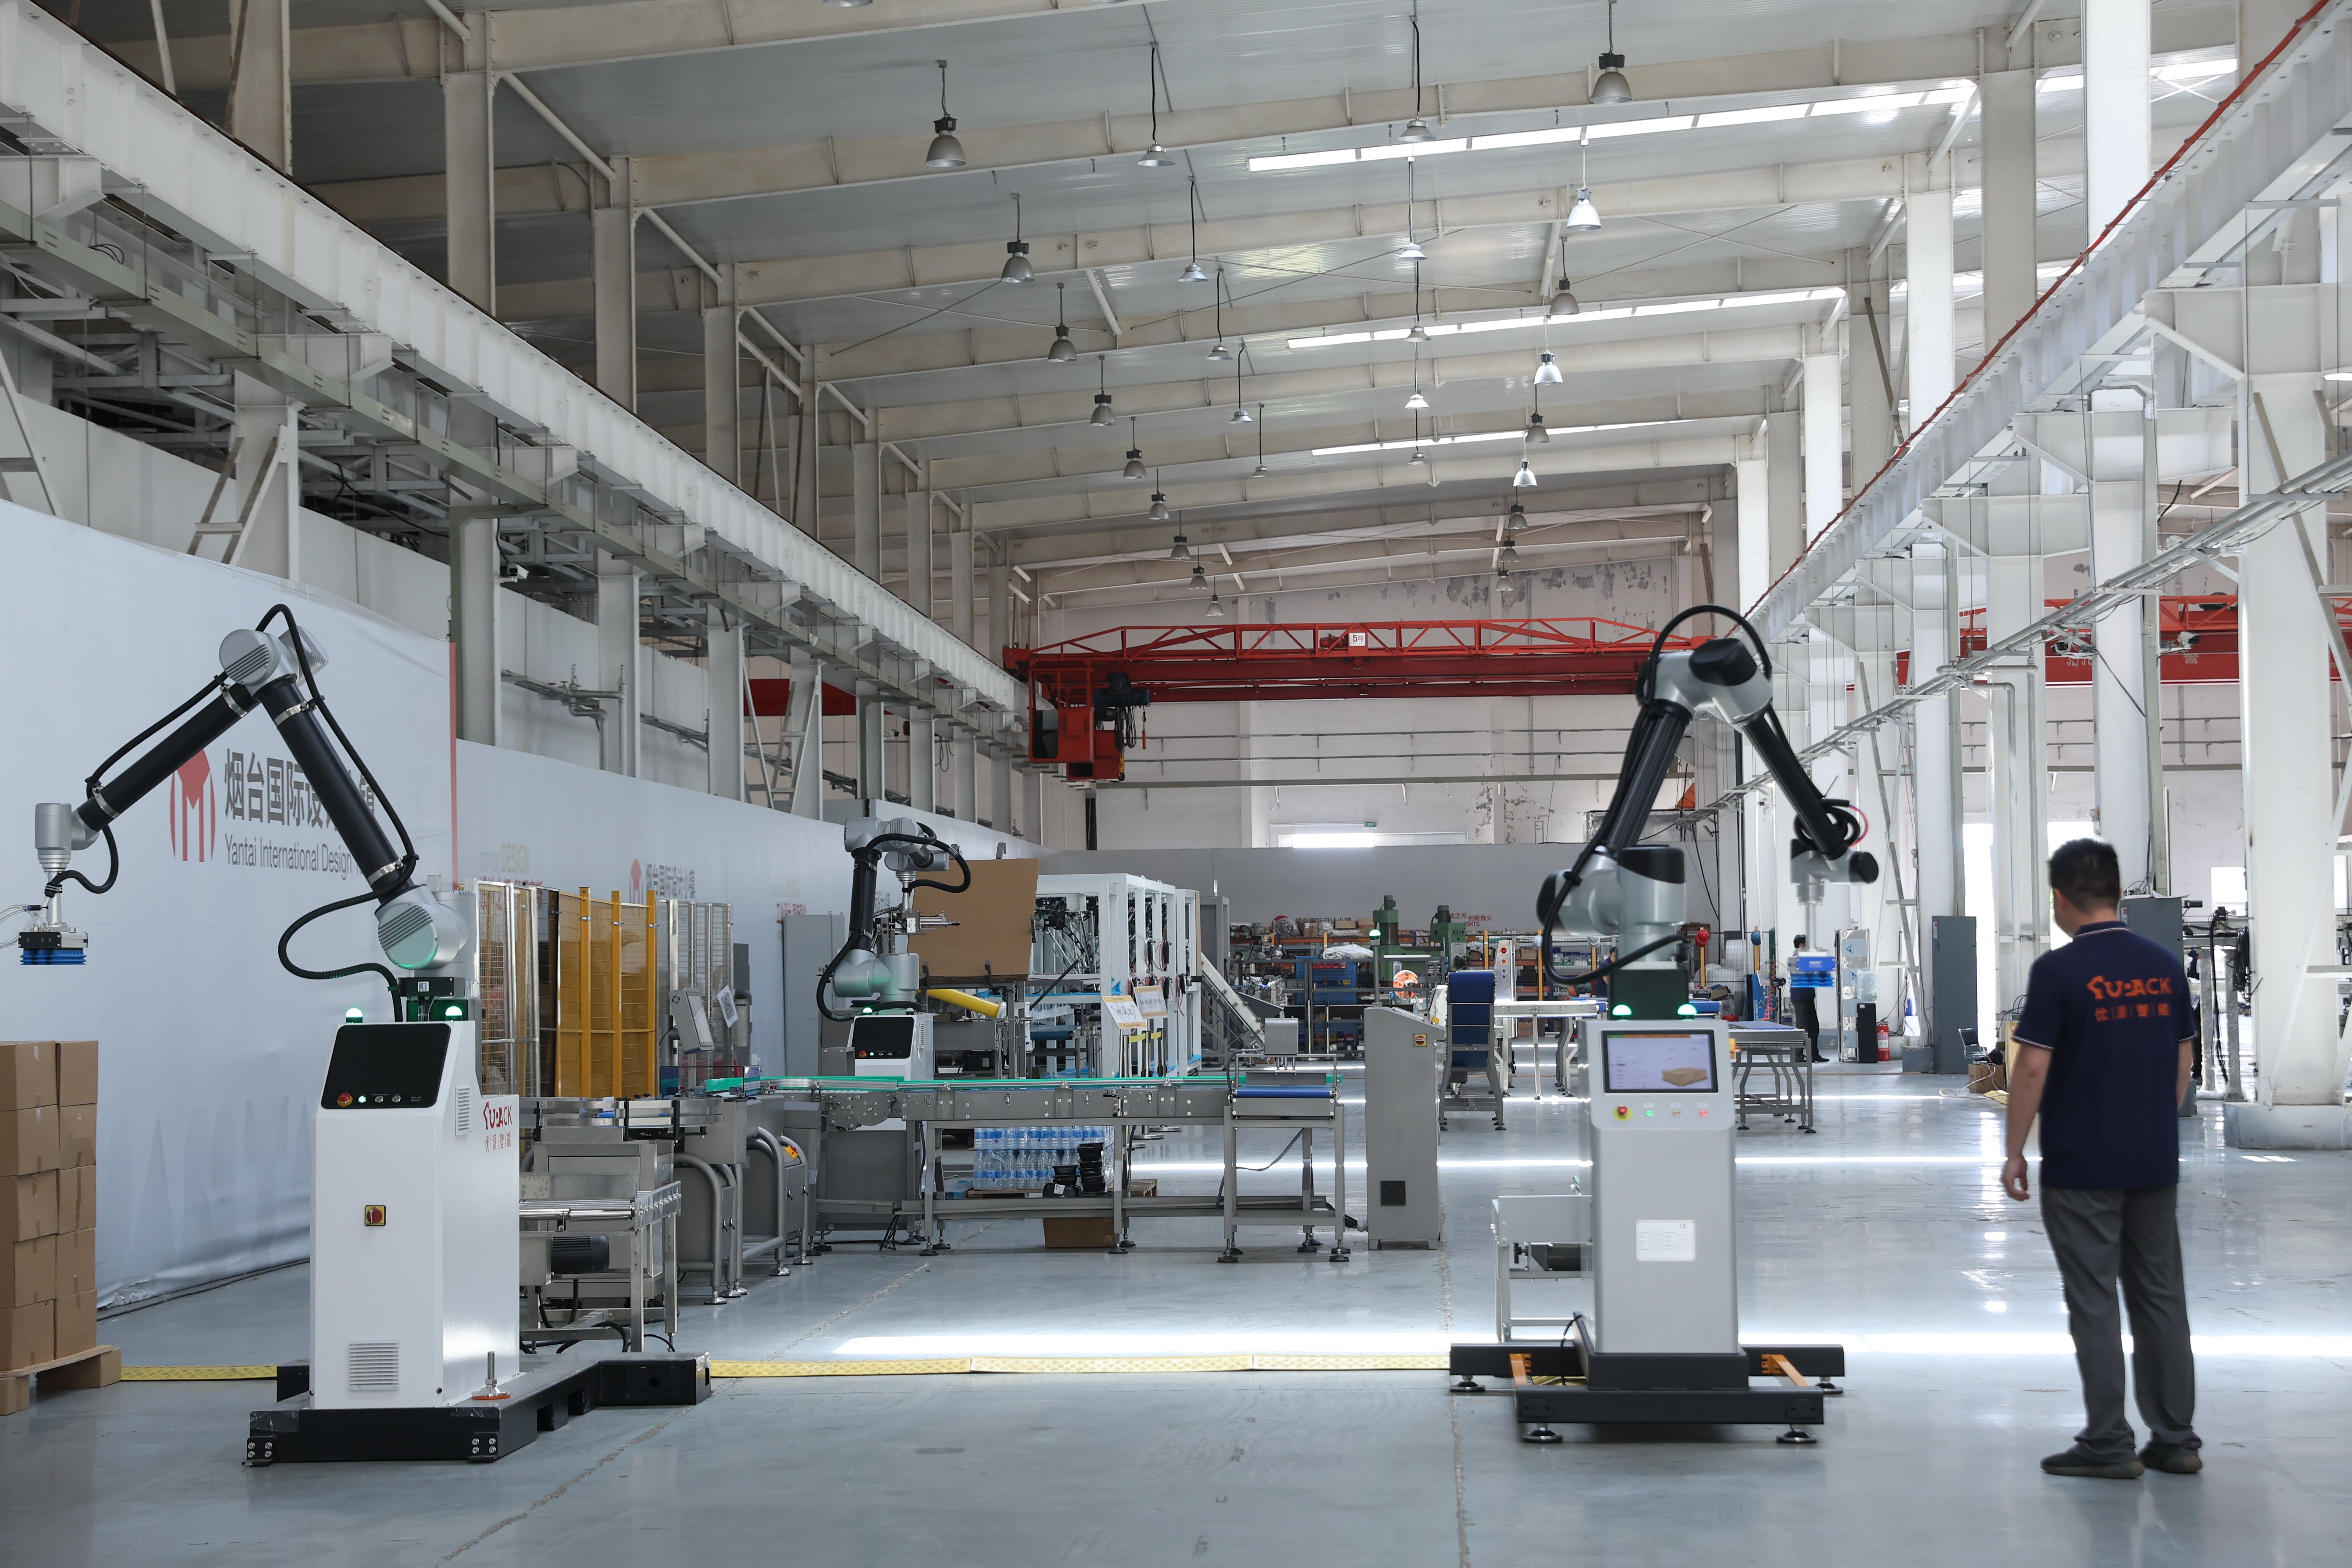
En høyhastighetsrobot for plukking og plassering representerer en revolusjonerende fremskritt innen industriell automatisering, designet for å håndtere gjentakende materialehåndteringsoppgaver med eksepsjonell hastighet og presisjon. Denne høyhastighetsroboten for plukking og plassering integrerer sofistikerte sensorer, avanserte kontrollsystemer og kraftige aktuatorer for å utføre komponentplukking, sortering og plassering med hastigheter langt over det menneskelige arbeidets kapasitet. Roboten opererer ved å identifisere målobjekter gjennom visjonssystemer, beregne optimale bevegelsesbaner og utføre rask plukk-og-plasser-sykluser med minimal nedetid. Disse maskinene er svært effektive til å håndtere små til mellomstore komponenter i ulike produksjonsmiljøer. Sentrale teknologiske egenskaper ved høyhastighetsroboten for plukking og plassering inkluderer kunstig intelligens-drevet visjonsregistrering, samarbeidsorienterte sikkerhetsprotokoller og tilpassbare endeffektorer. Systemet opprettholder posisjonsnøyaktighet innen brøkdeler av millimeter, samtidig som sykeltider måles i sekunder. Anvendelsesområder for høyhastighetsroboten for plukking og plassering omfatter elektronikkmontering, farmasøytisk emballasje, matprosessering og fremstilling av bilkomponenter. Industrier som krever høyvolumproduksjon med konsekvent kvalitetsstandarder er i økende grad avhengige av denne automatiseringsløsningen. Høyhastighetsroboten for plukking og plassering brukes i applikasjoner som krever rask gjennomstrømning, blant annet plassering av halvlederkomponenter, montering av konsumentelektronikk og presis emballasjeoperasjoner som krever både hastighet og pålitelighet.

 EN


