parallelrobot
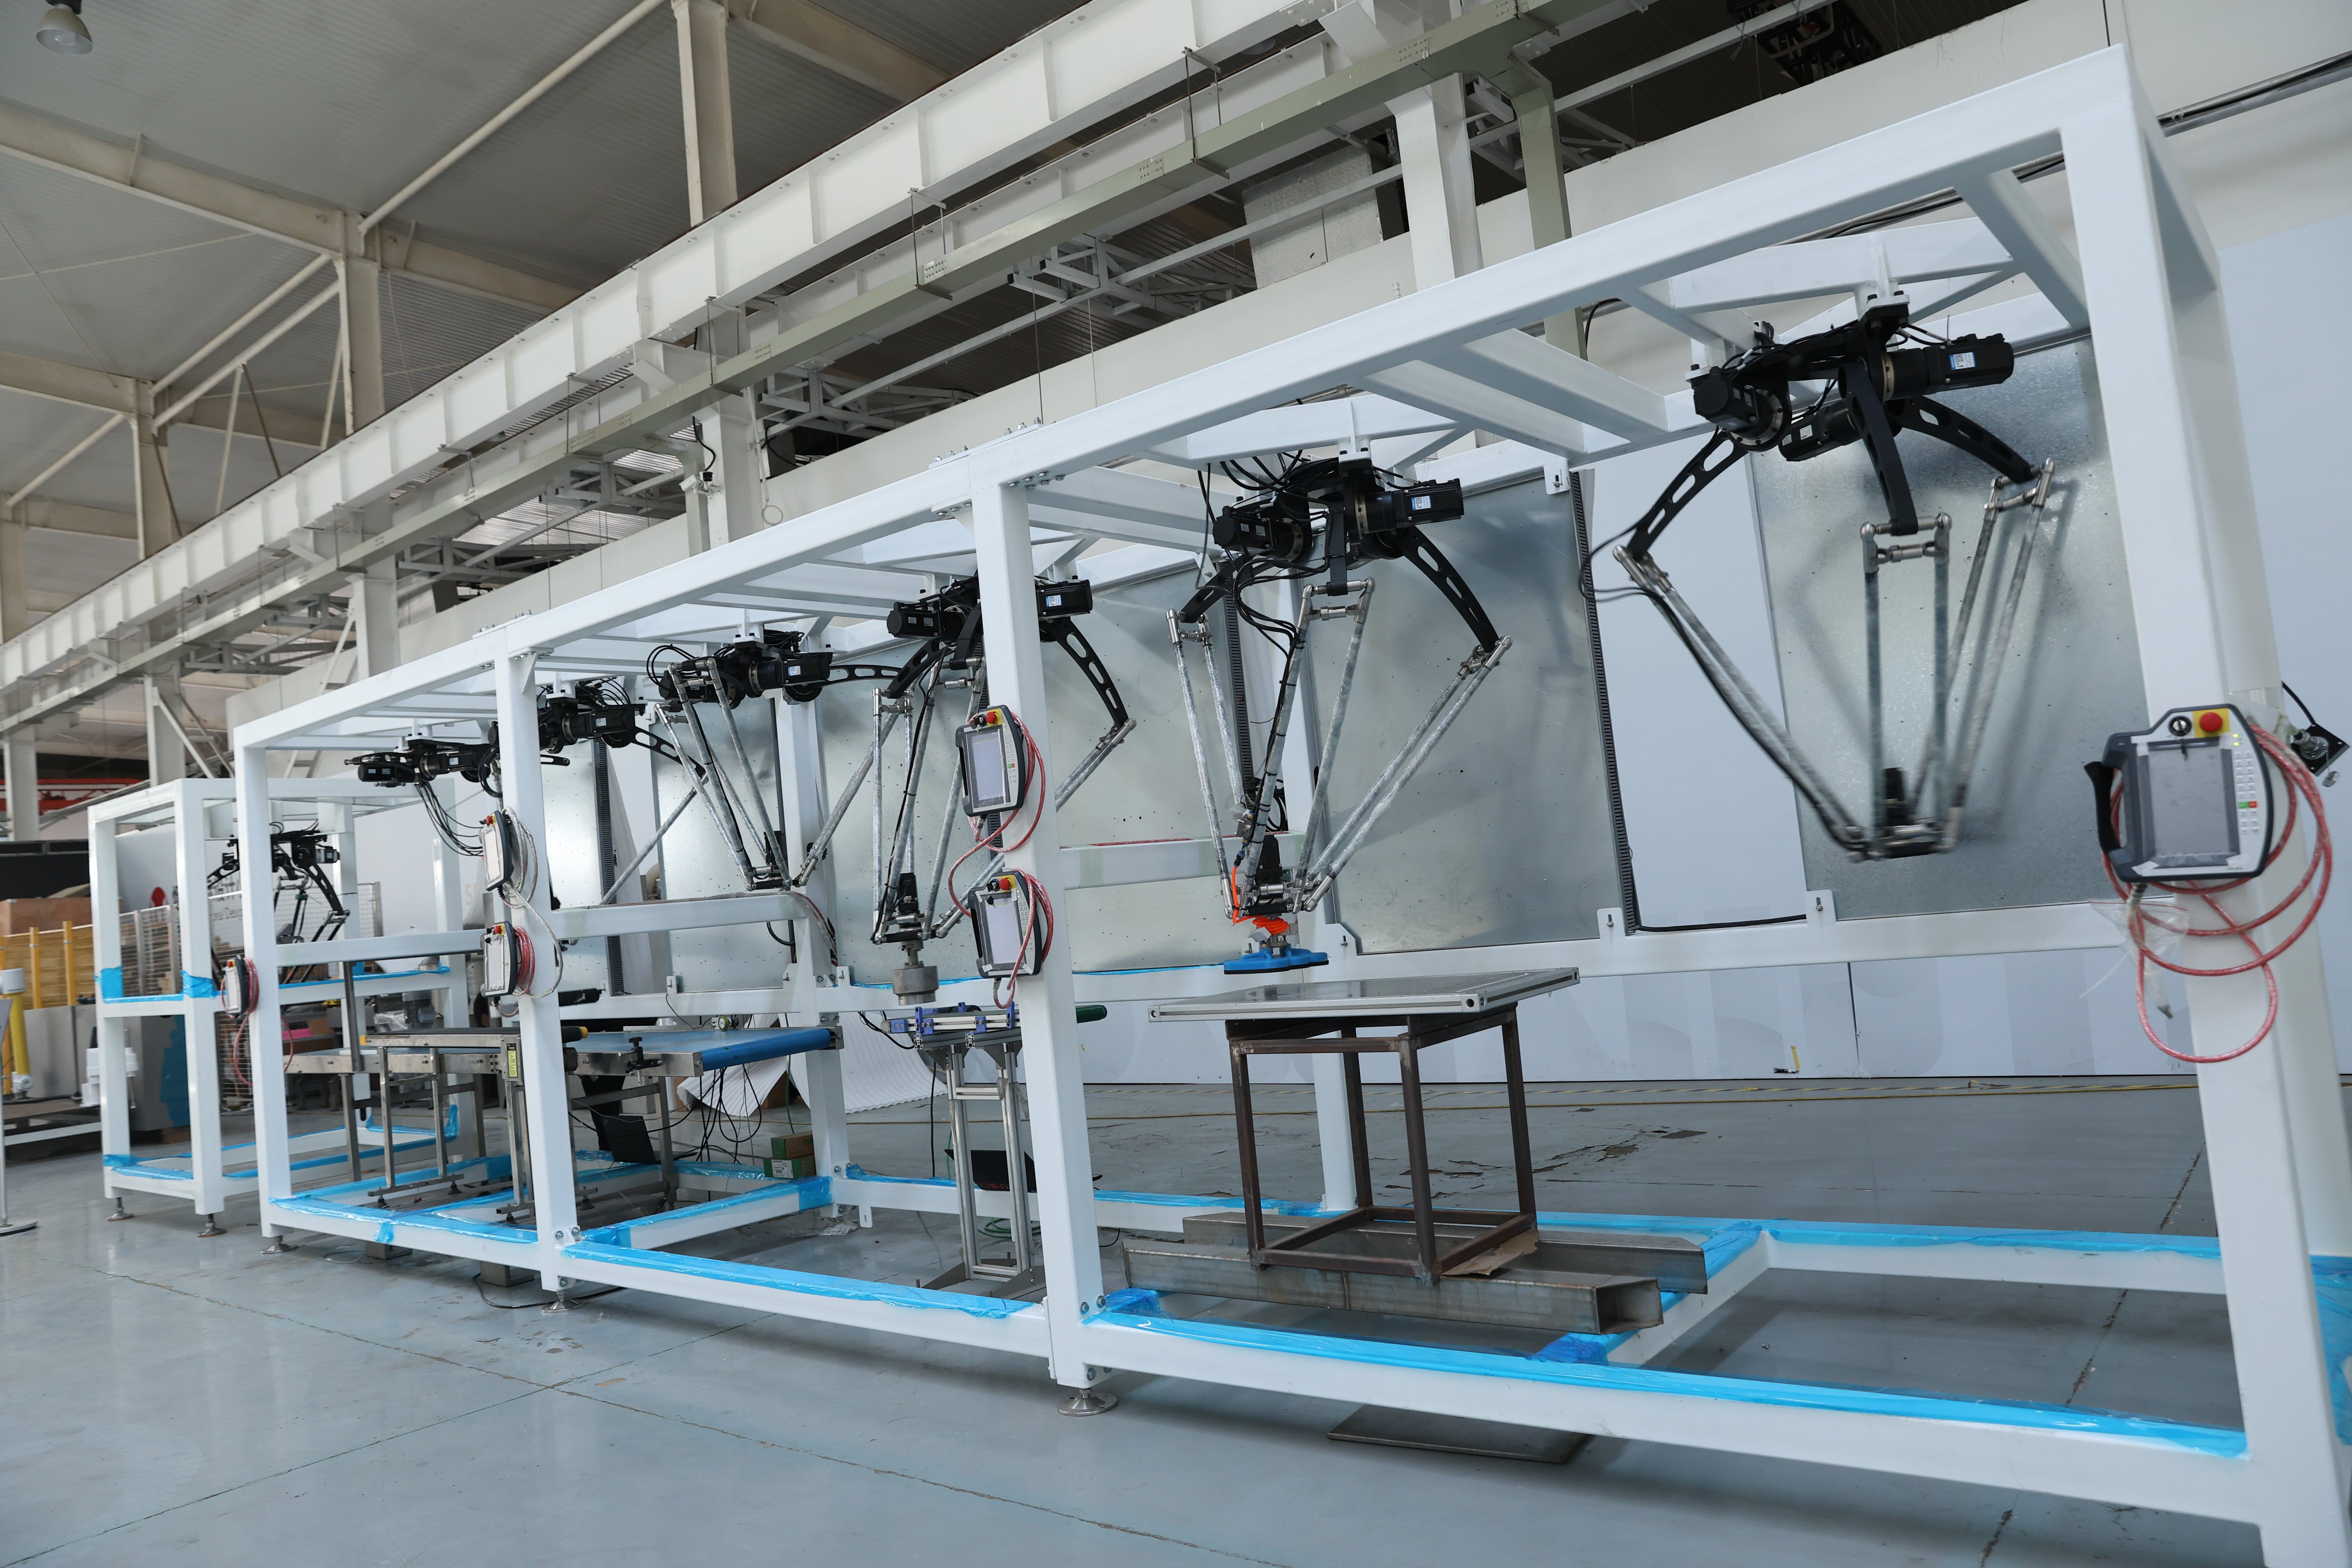
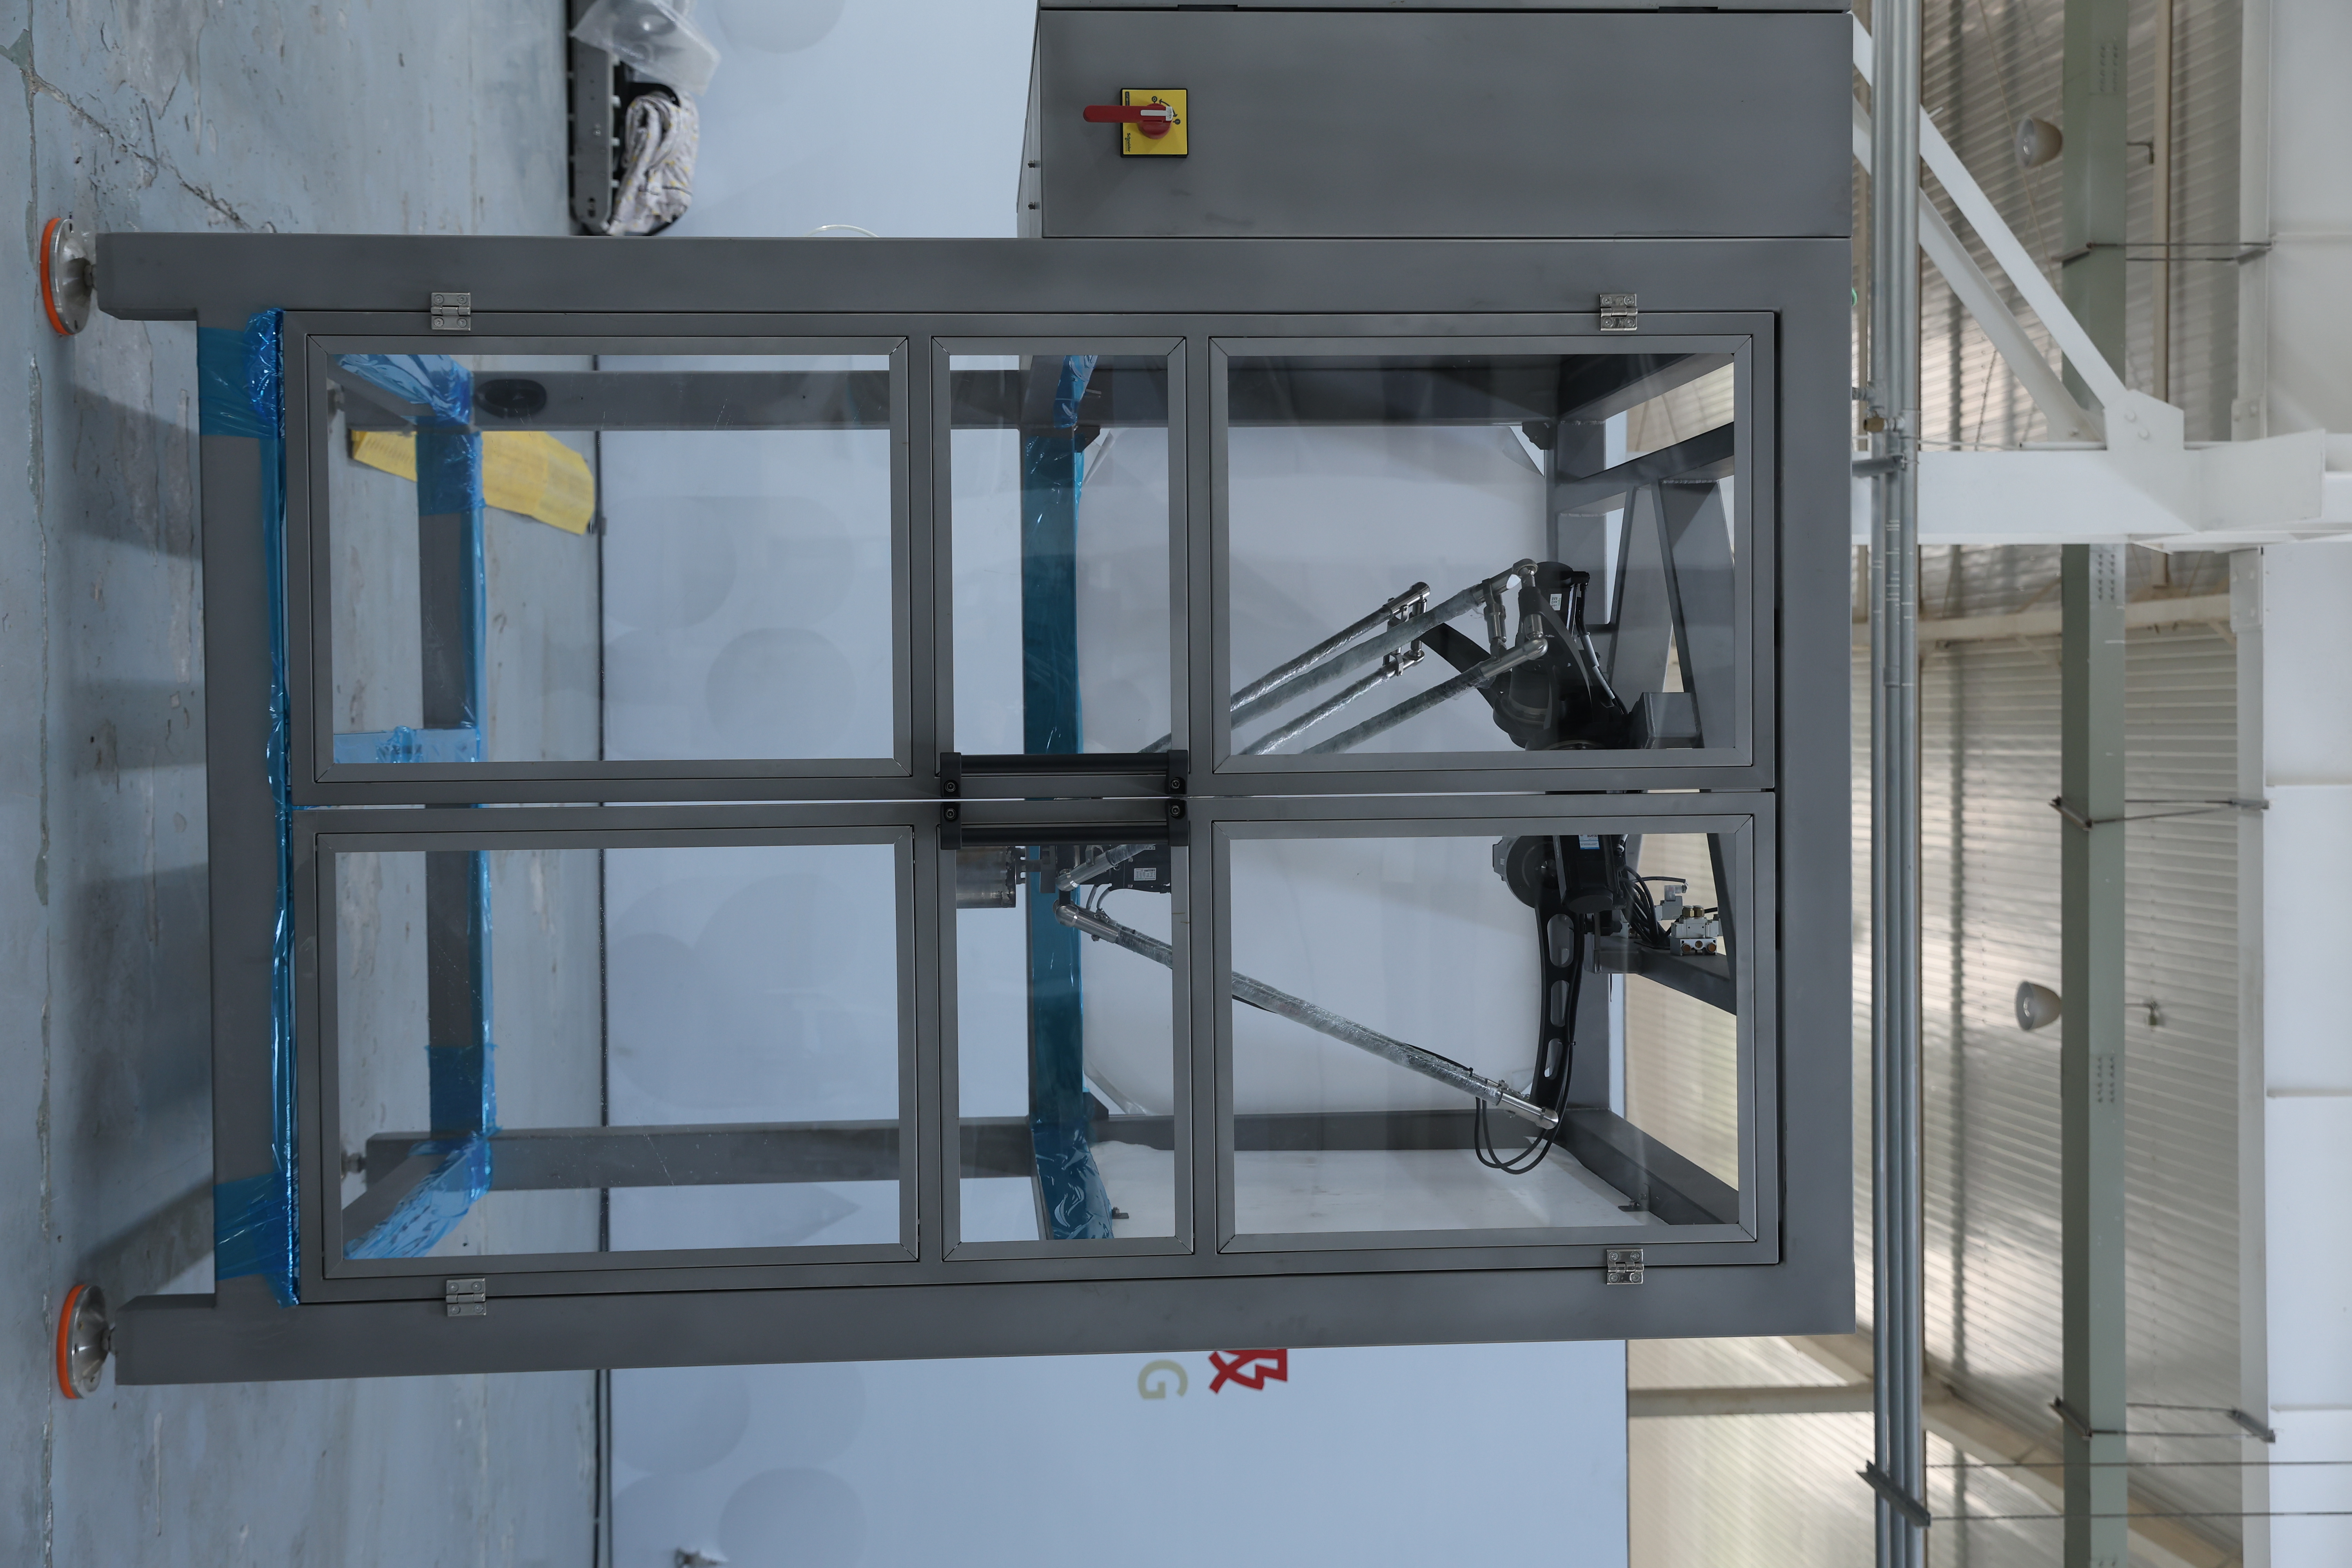
En parallelrobot repræsenterer en avanceret automatiseringsløsning, der er udformet til at forbedre fremstilling og monteringsprocesser på tværs af flere industrier. Denne innovative parallelrobot anvender en sofistikeret kinematisk struktur, hvor flere robotarme arbejder i perfekt synkronisering for at udføre komplekse opgaver med ekstraordinær præcision. Arkitekturen for parallelroboten muliggør simultan bevægelse langs flere akser og skaber et yderst responsivt system, der kan håndtere indviklede operationer, som traditionelle serie-roboter ikke kan udføre effektivt. De primære funktioner for en parallelrobot omfatter hurtig materialehåndtering, præcis monteringsarbejde, farmaceutisk emballage og fødevarebehandling. En parallelrobot udmærker sig i miljøer, der kræver korte cyklustider og konsekvent nøjagtighed, hvilket gør den uvurderlig i konkurrenceprægede fremstillingsmiljøer. Teknologisk set er parallelroboten udstyret med avancerede bevægelsesstyringssystemer, realtidsfeedbackmekanismer og integrerede visionssystemer, der sikrer optimal ydelse og kvalitetskontrol. Nøgleteknologiske egenskaber ved en parallelrobot inkluderer dens stive parallelstruktur, som giver overlegen stabilitet og gentagelighed. Parallelrobotdesignet muliggør en fordelt bæreevne på tværs af flere arme, hvilket betydeligt reducerer belastningen på enkelte komponenter. Denne parallelrobotkonfiguration leverer hurtigere accelerationsrater end konventionelle robotsystemer og gør det muligt for producenter at øge produktiviteten væsentligt. Anvendelsesområder for en parallelrobot omfatter bilmontering, elektronikfremstilling, fremstilling af medicinsk udstyr og logistikoperationer. Alsådens alsådighed gør parallelroboten til en afgørende investering for virksomheder, der søger at modernisere deres produktionskapacitet og bevare konkurrencemæssige fordele på hurtigt udviklende markeder.

 EN


