parallellrobot
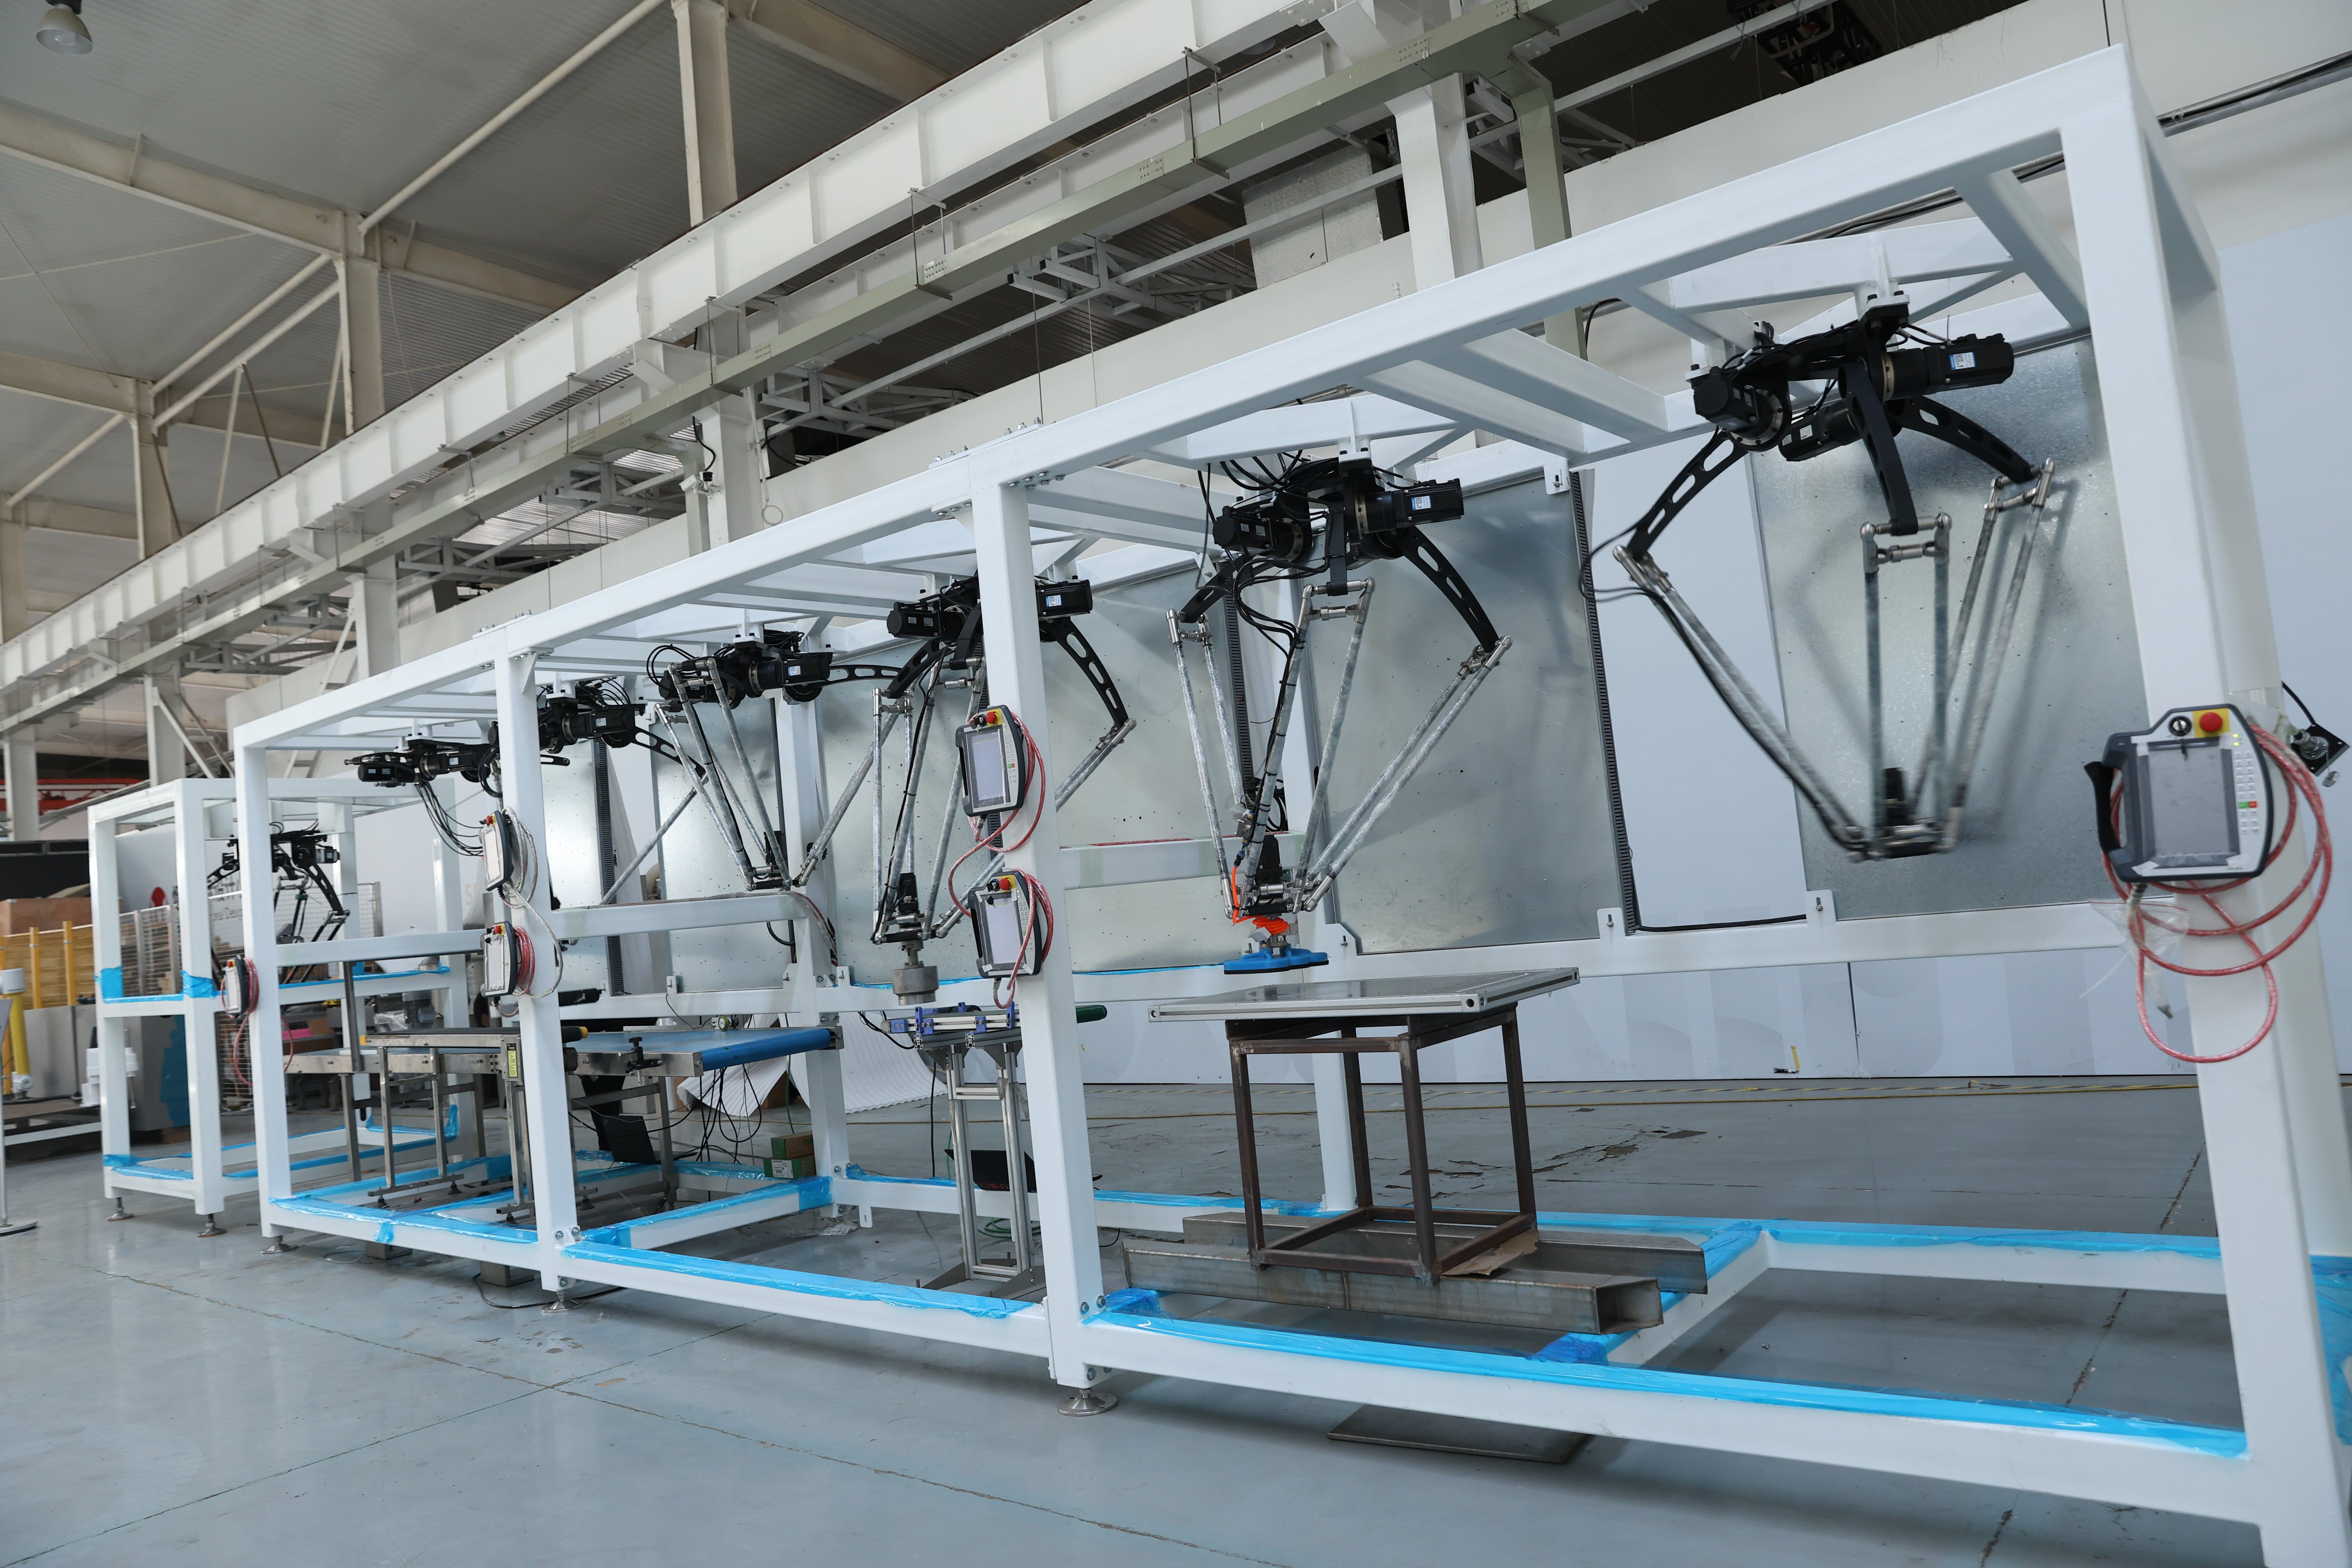
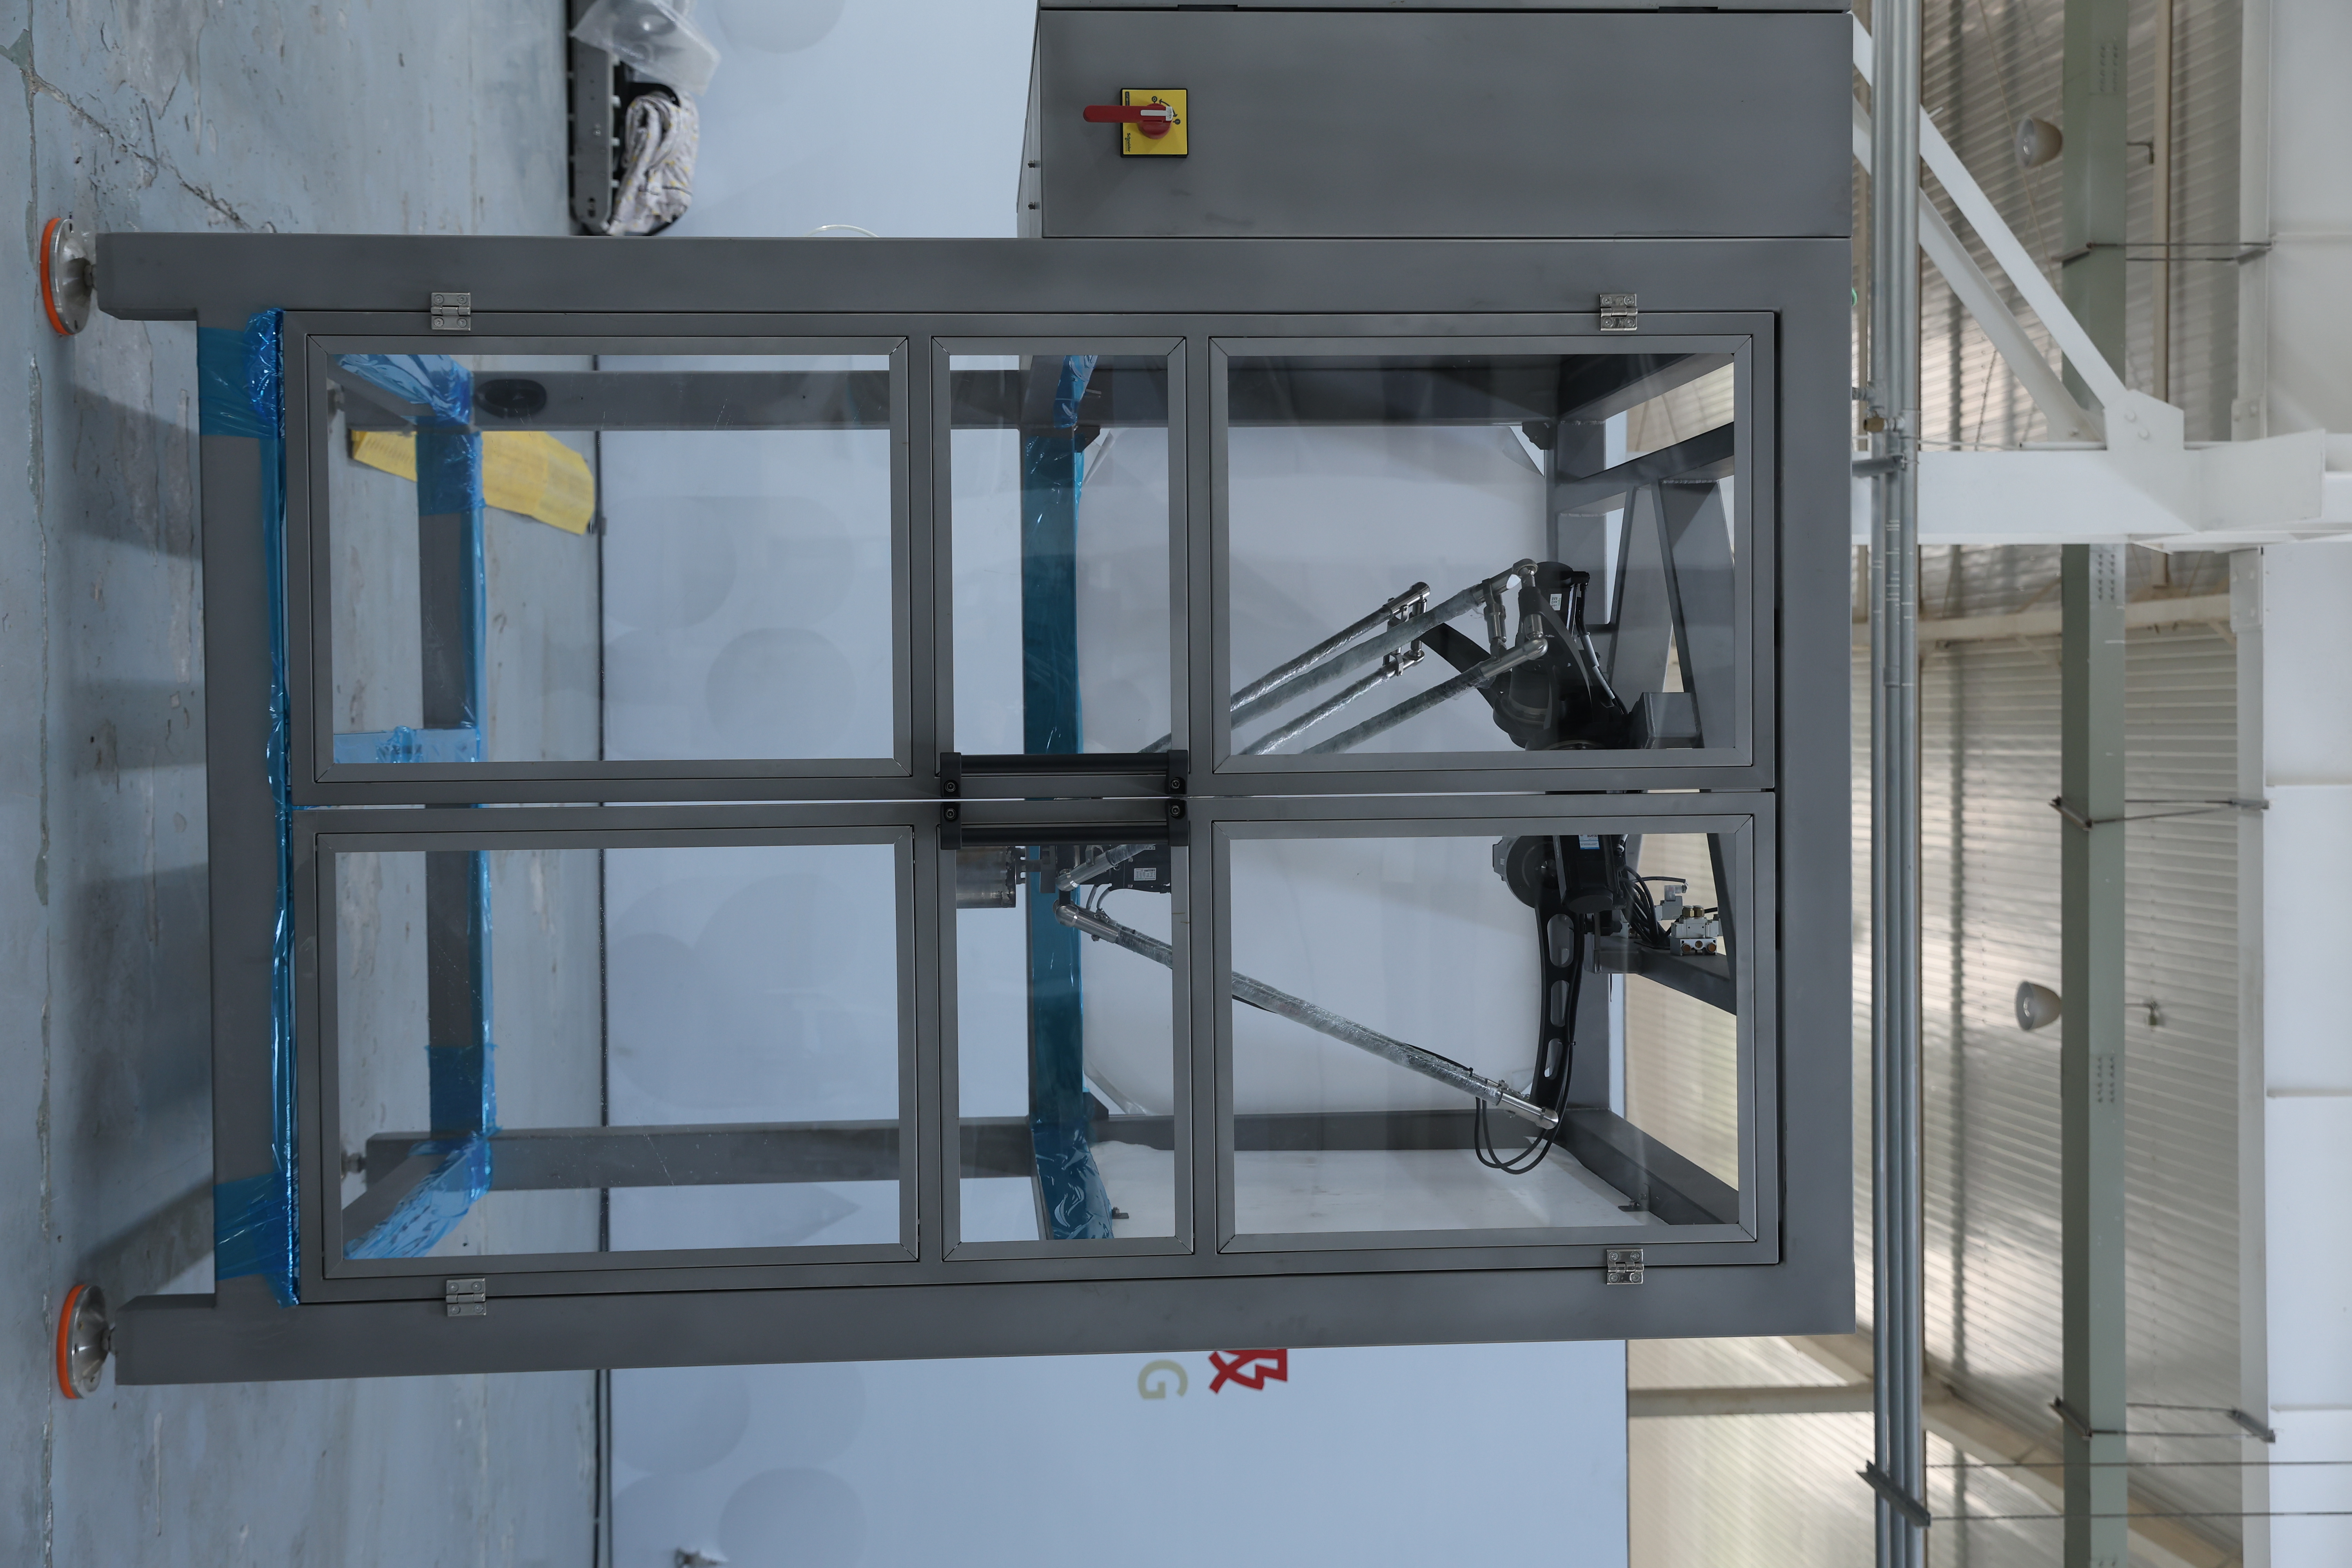
En parallellrobot utgör en avancerad automatiseringslösning som är utformad för att förbättra tillverknings- och monteringsprocesser inom flera branscher. Denna innovativa parallellrobot använder en sofistikerad kinematisk struktur där flera robotarmar arbetar i perfekt synkronisering för att utföra komplexa uppgifter med exceptionell precision. Arkitekturen för parallellroboten möjliggör samtidig rörelse längs flera axlar, vilket skapar ett mycket responsivt system kapabelt att hantera invecklade operationer som traditionella seriekopplade robotar inte kan utföra effektivt. De främsta funktionerna för en parallellrobot inkluderar höghastighetsmaterialhantering, precisionsmontering, farmaceutisk förpackning samt livsmedelsbearbetning. En parallellrobot utmärker sig i miljöer som kräver snabba cykeltider och konsekvent noggrannhet, vilket gör den oumbärlig för konkurrenskraftiga tillverkningsmiljöer. Tekniskt sett är parallellroboten utrustad med avancerade rörelsestyrningssystem, realtidsåterkopplingssystem samt integrerade visionssystem som säkerställer optimal prestanda och kvalitetskontroll. Viktiga tekniska egenskaper hos en parallellrobot inkluderar dess styva parallella struktur, som ger överlägsen stabilitet och upprepbarhet. Designen för parallellroboten möjliggör fördelad bärförmåga över flera armar, vilket minskar påverkan på enskilda komponenter avsevärt. Denna parallellrobotkonfiguration ger snabbare accelerationshastigheter jämfört med konventionella robotsystem, vilket möjliggör betydligt ökad produktivitet för tillverkare. Tillämpningar för parallellrobotar omfattar bland annat bilmontering, elektroniktillverkning, produktion av medicintekniska produkter samt logistikoperationer. Parallellrobotens mångsidighet gör den till en nödvändig investering för företag som söker modernisera sina productionsmöjligheter och bibehålla konkurrensfördelar på snabbt föränderliga marknader.

 EN


