parallelrobot
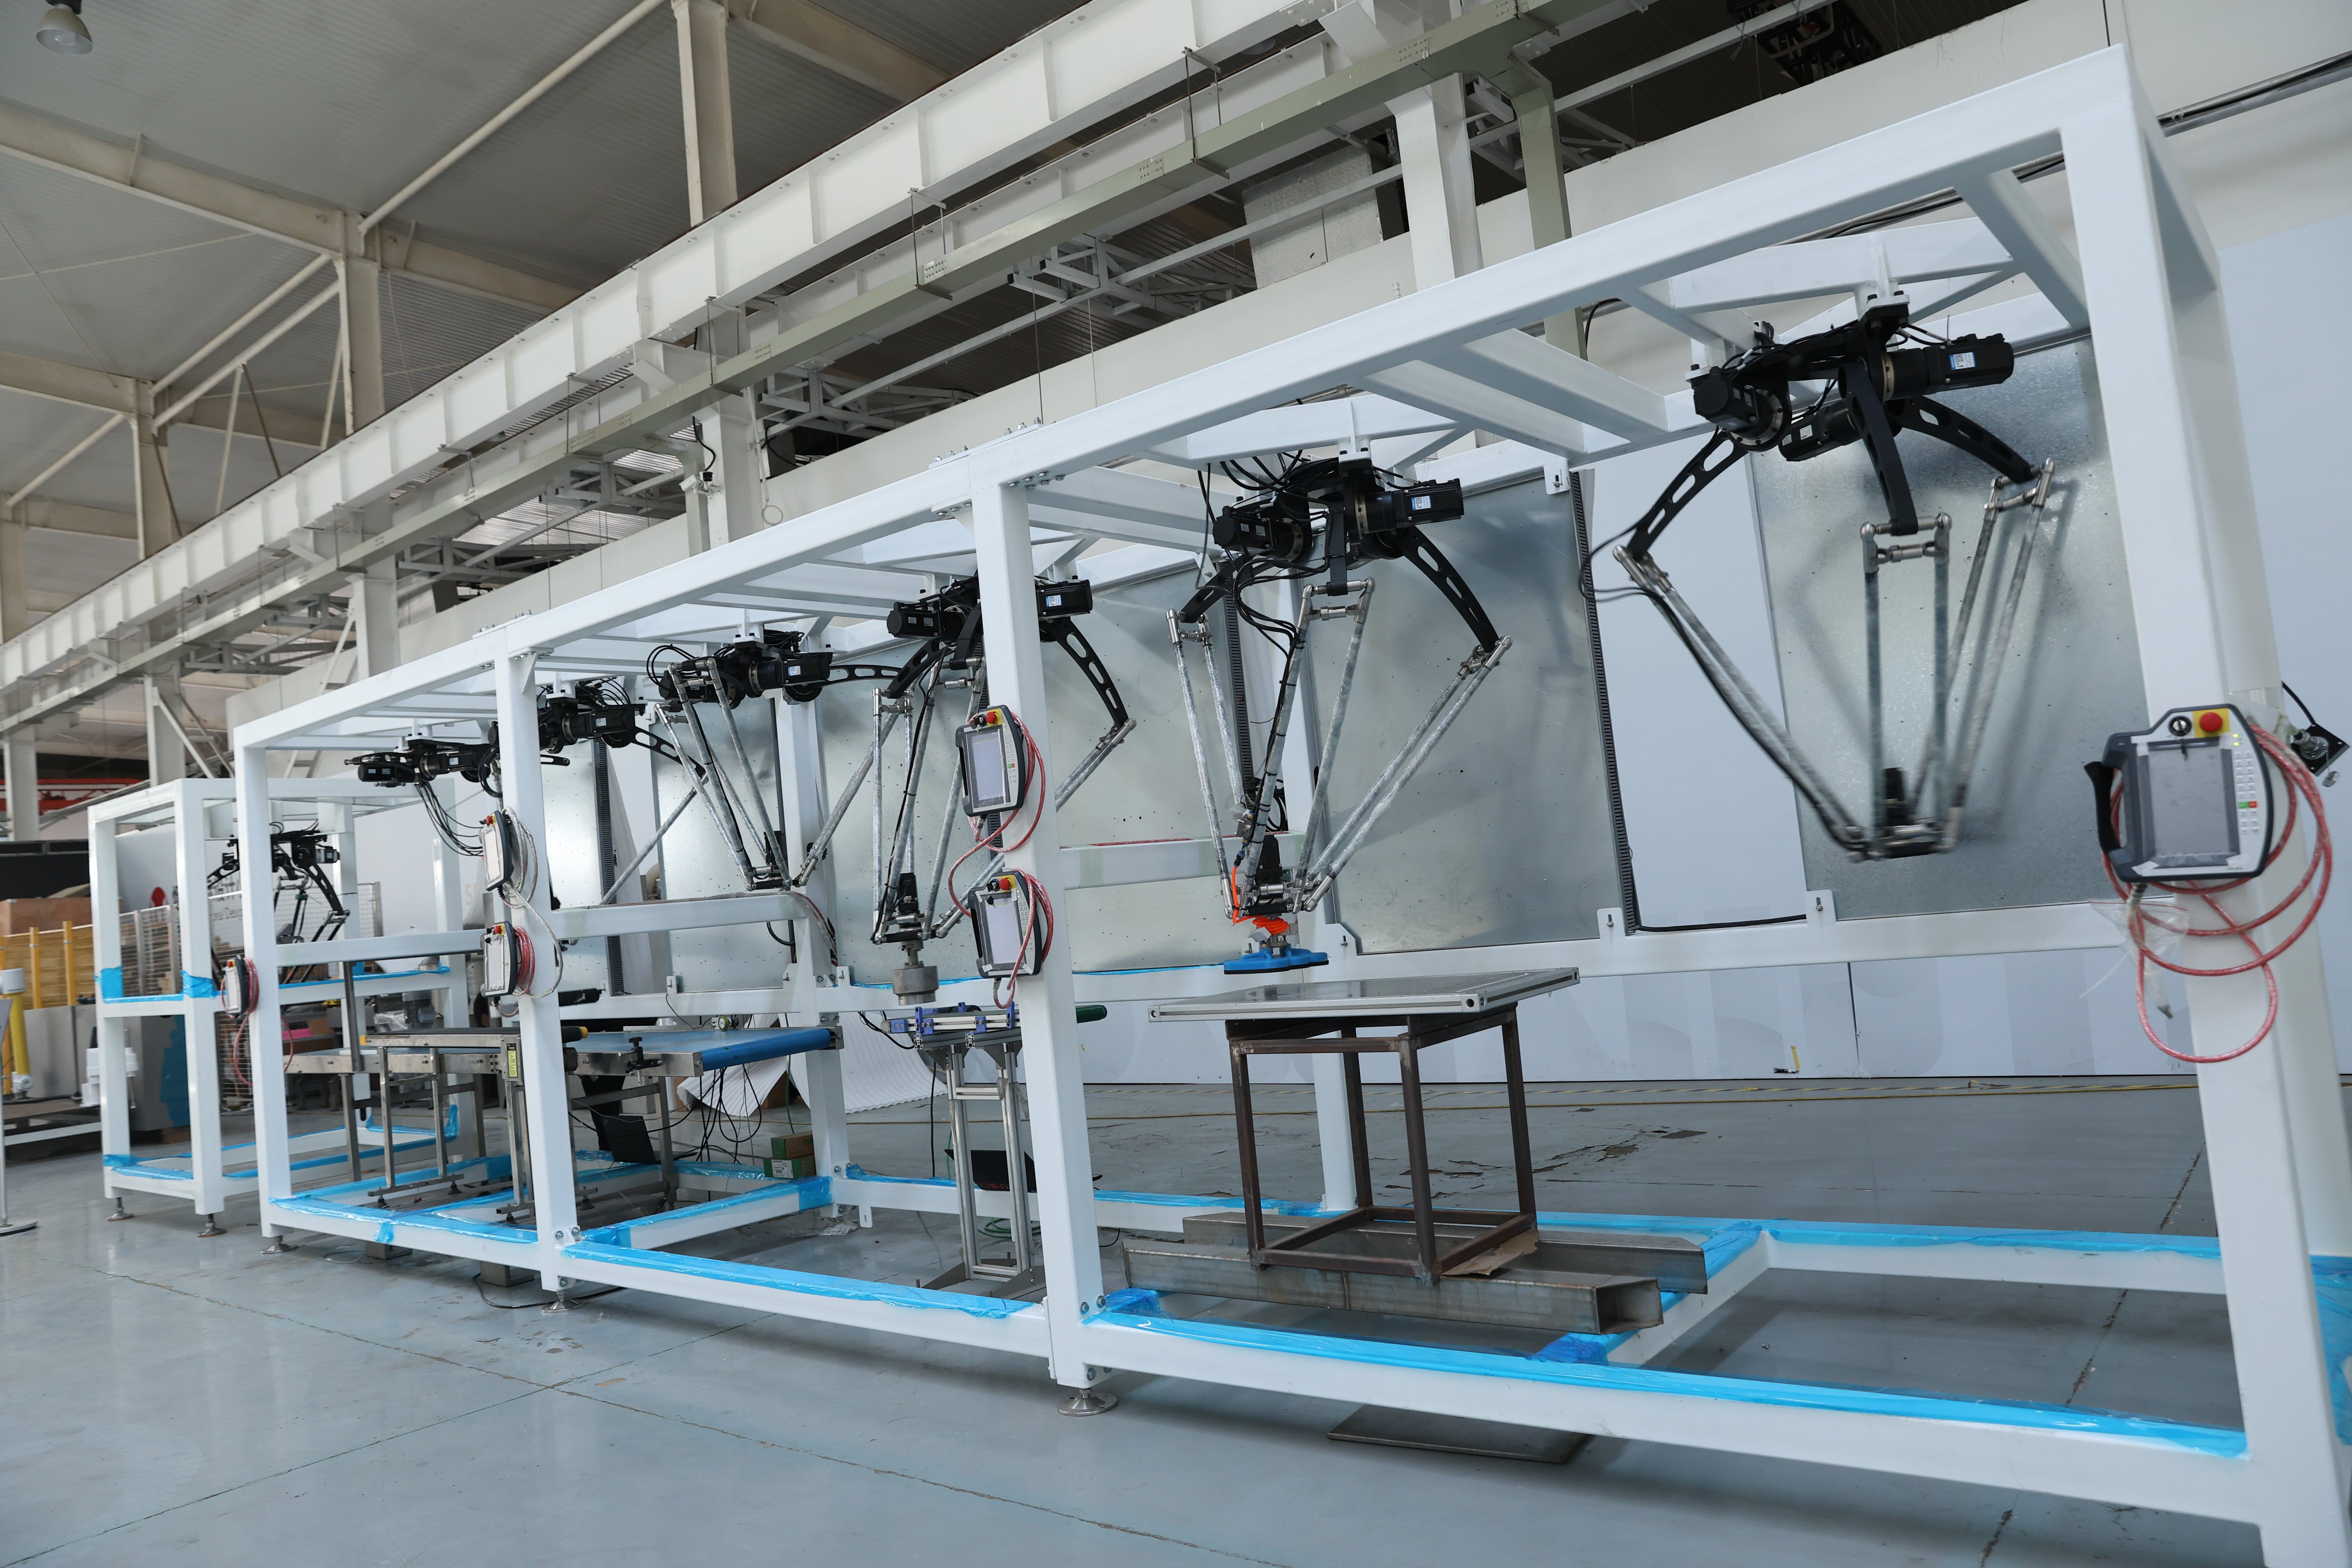
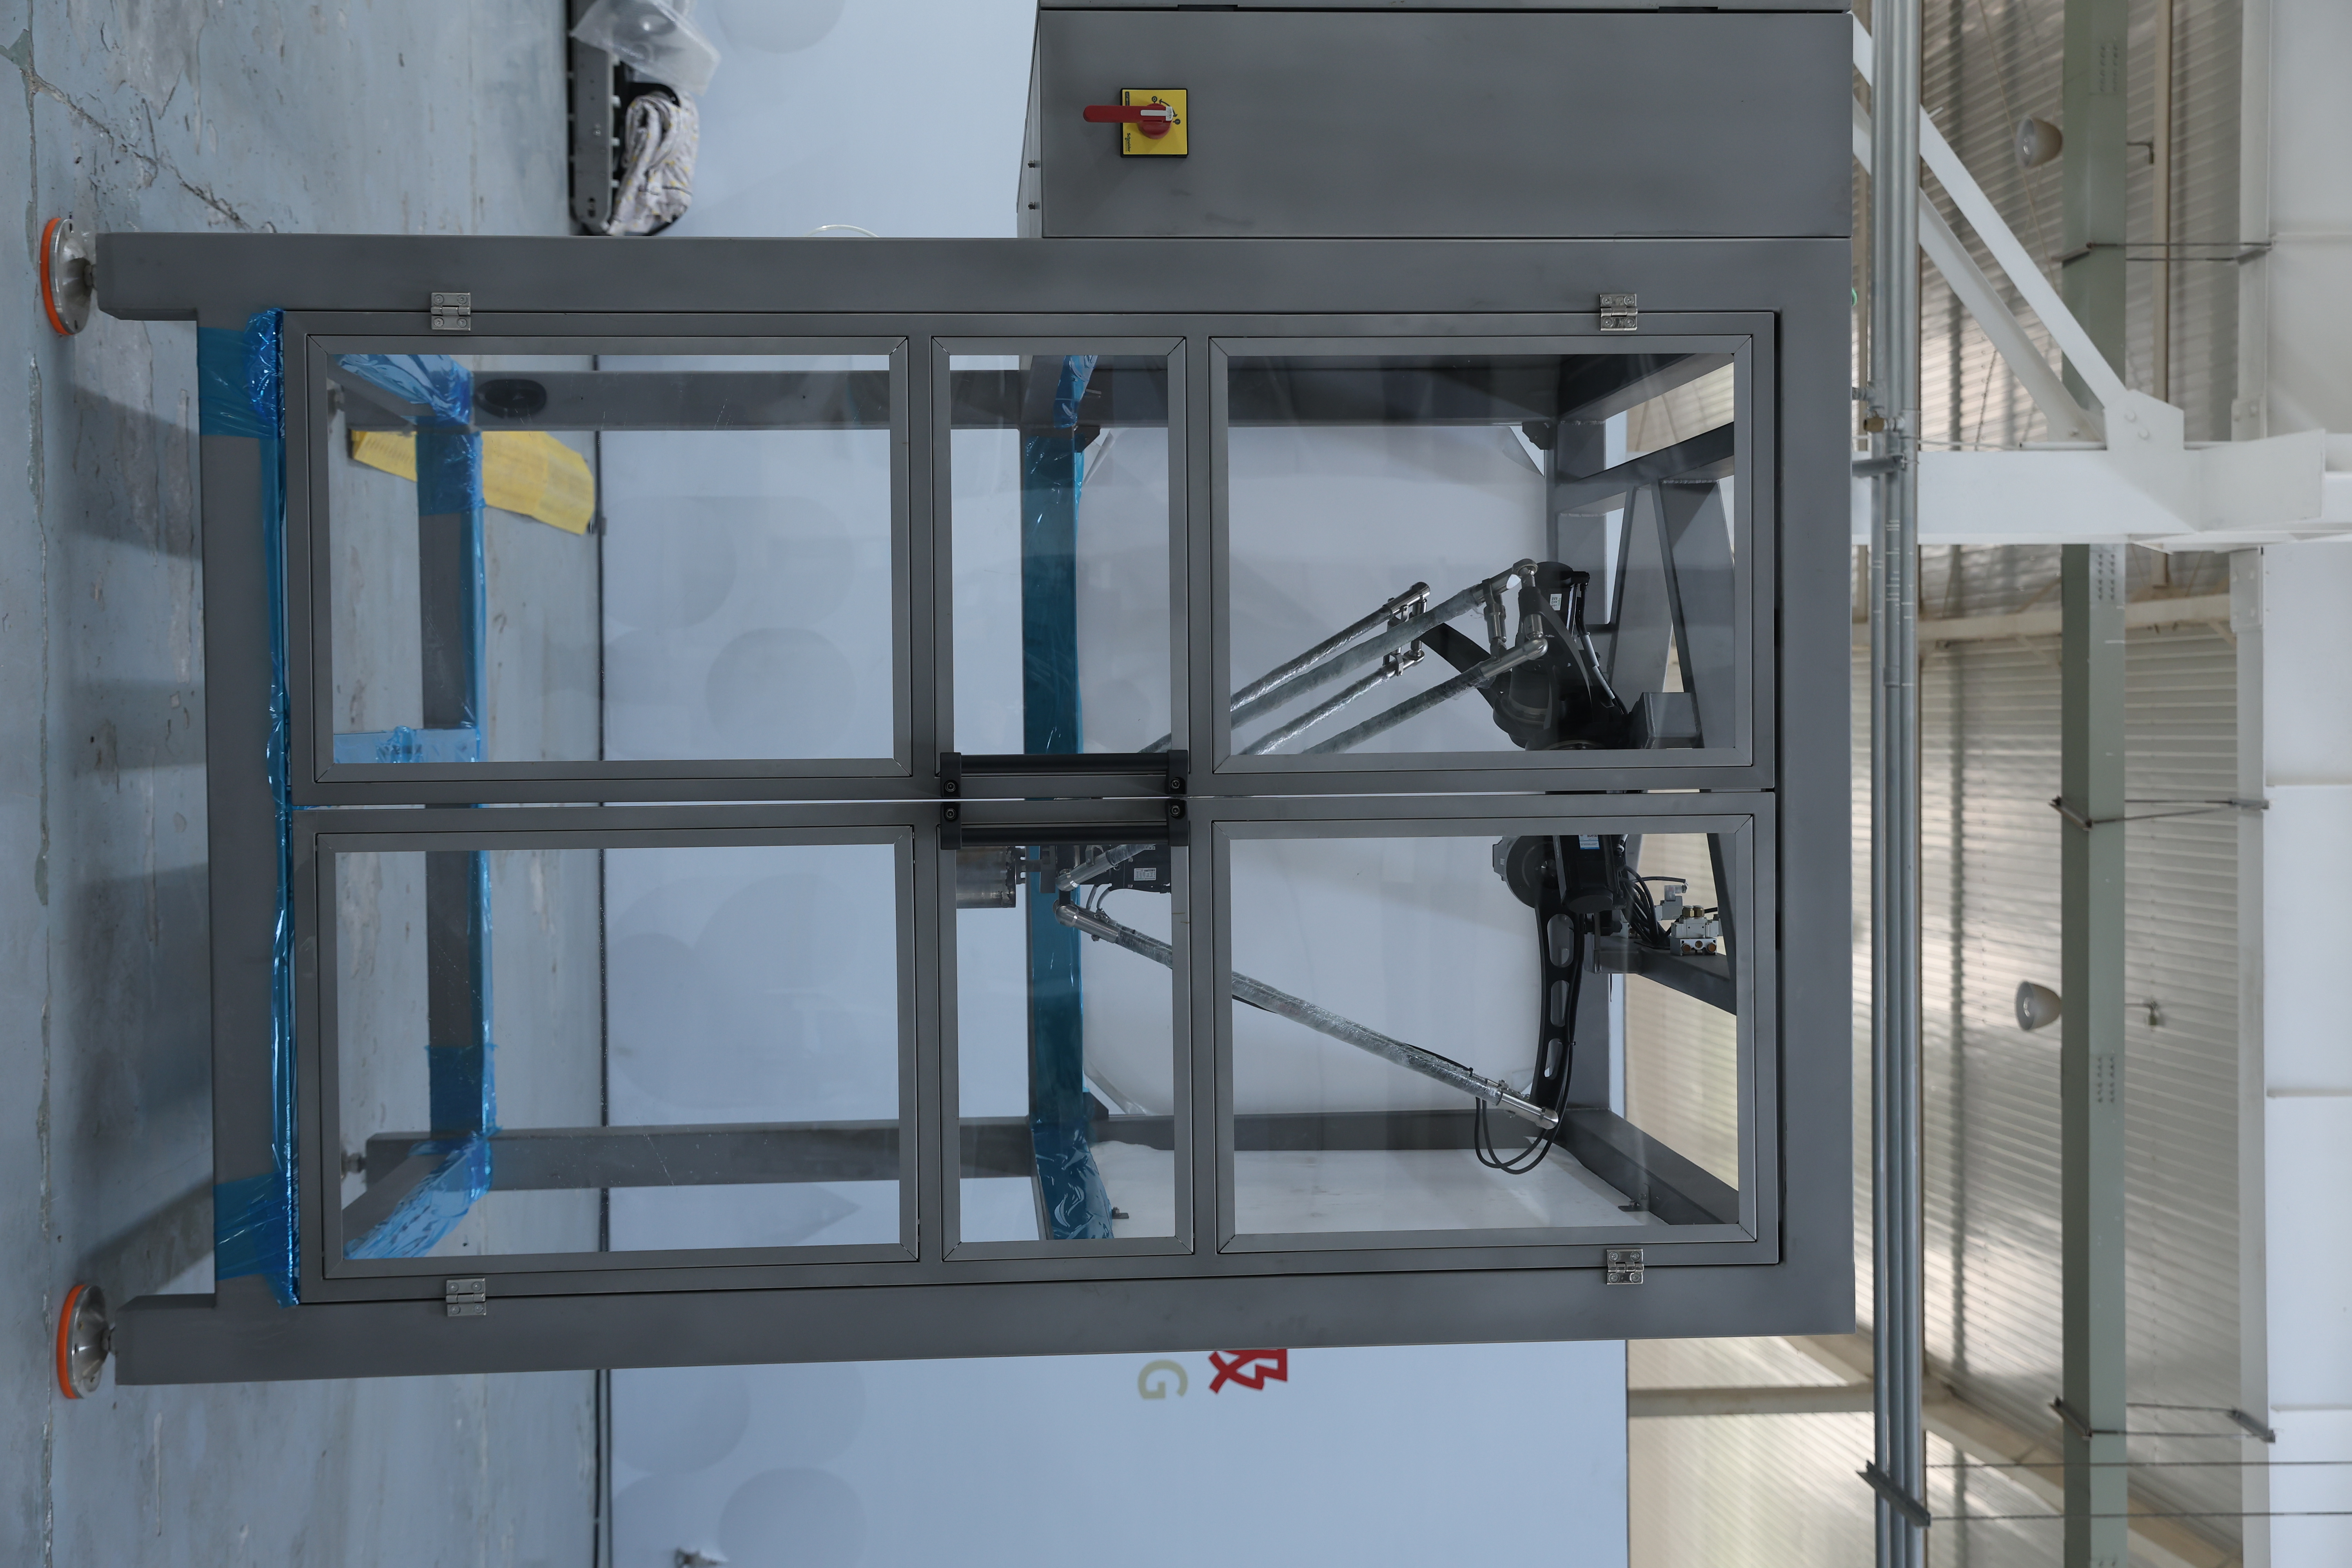
’n Parallelrobot verteenwoordig ’n gevorderde outomatiseringsoplossing wat ontwerp is om vervaardigings- en monteringsprosesse oor verskeie nywe te verbeter. Hierdie innoverende parallelrobot maak gebruik van ’n gesofistikeerde kinematiese struktuur waarbinne verskeie robotarms perfek saamwerk om ingewikkelde take met uitstaande presisie uit te voer. Die parallelrobotargitektuur stel gelyktydige beweging langs verskeie asse in staat, wat ’n hoogs reaktiewe stelsel skep wat ingewikkelde operasies kan hanteer wat tradisionele seryerobots nie doeltreffend kan uitvoer nie. Die primêre funksies van ’n parallelrobot sluit hoëspoedmateriaalhantering, presiese monteringsoperasies, farmaseutiese verpakking en voedselverwerkingstoepassings in. ’n Parallelrobot tree uit in omgewings wat vinnige siklusse en konsekwente akkuraatheid vereis, wat dit onontbeerlik maak vir mededingende vervaardigingsomgewings. Tegnologies beskik die parallelrobot oor gevorderde bewegingsbeheerstelsels, tydige terugvoer meganismes en geïntegreerde sigstelsels wat optimale prestasie en gehaltebeheer verseker. Belangrike tegnologiese eienskappe van ’n parallelrobot sluit sy stewige parallelstruktuur in, wat superieure stabiliteit en herhaalbaarheid bied. Die parallelrobotontwerp laat verspreide lasdra-vermoë oor verskeie arms toe, wat spanning op individuele komponente aansienlik verminder. Hierdie parallelrobotkonfigurasie lewer vinniger versnellingstempo’s as konvensionele robotsisteme, wat vervaardigers in staat stel om produktiwiteit aansienlik te verhoog. Toepassings vir ’n parallelrobot strek oor motorvoertuigmontage, elektronikavervaardiging, mediese toestelproduksie en logistieke bedrywighede. Die veelsydigheid van ’n parallelrobot maak dit ’n noodsaaklike belegging vir besighede wat hul vervaardigingsvermoë wil moderneer en mededingende voordele in vinnig veranderende markte wil behou.



 EN


