робот для швидкого захоплення та розміщення
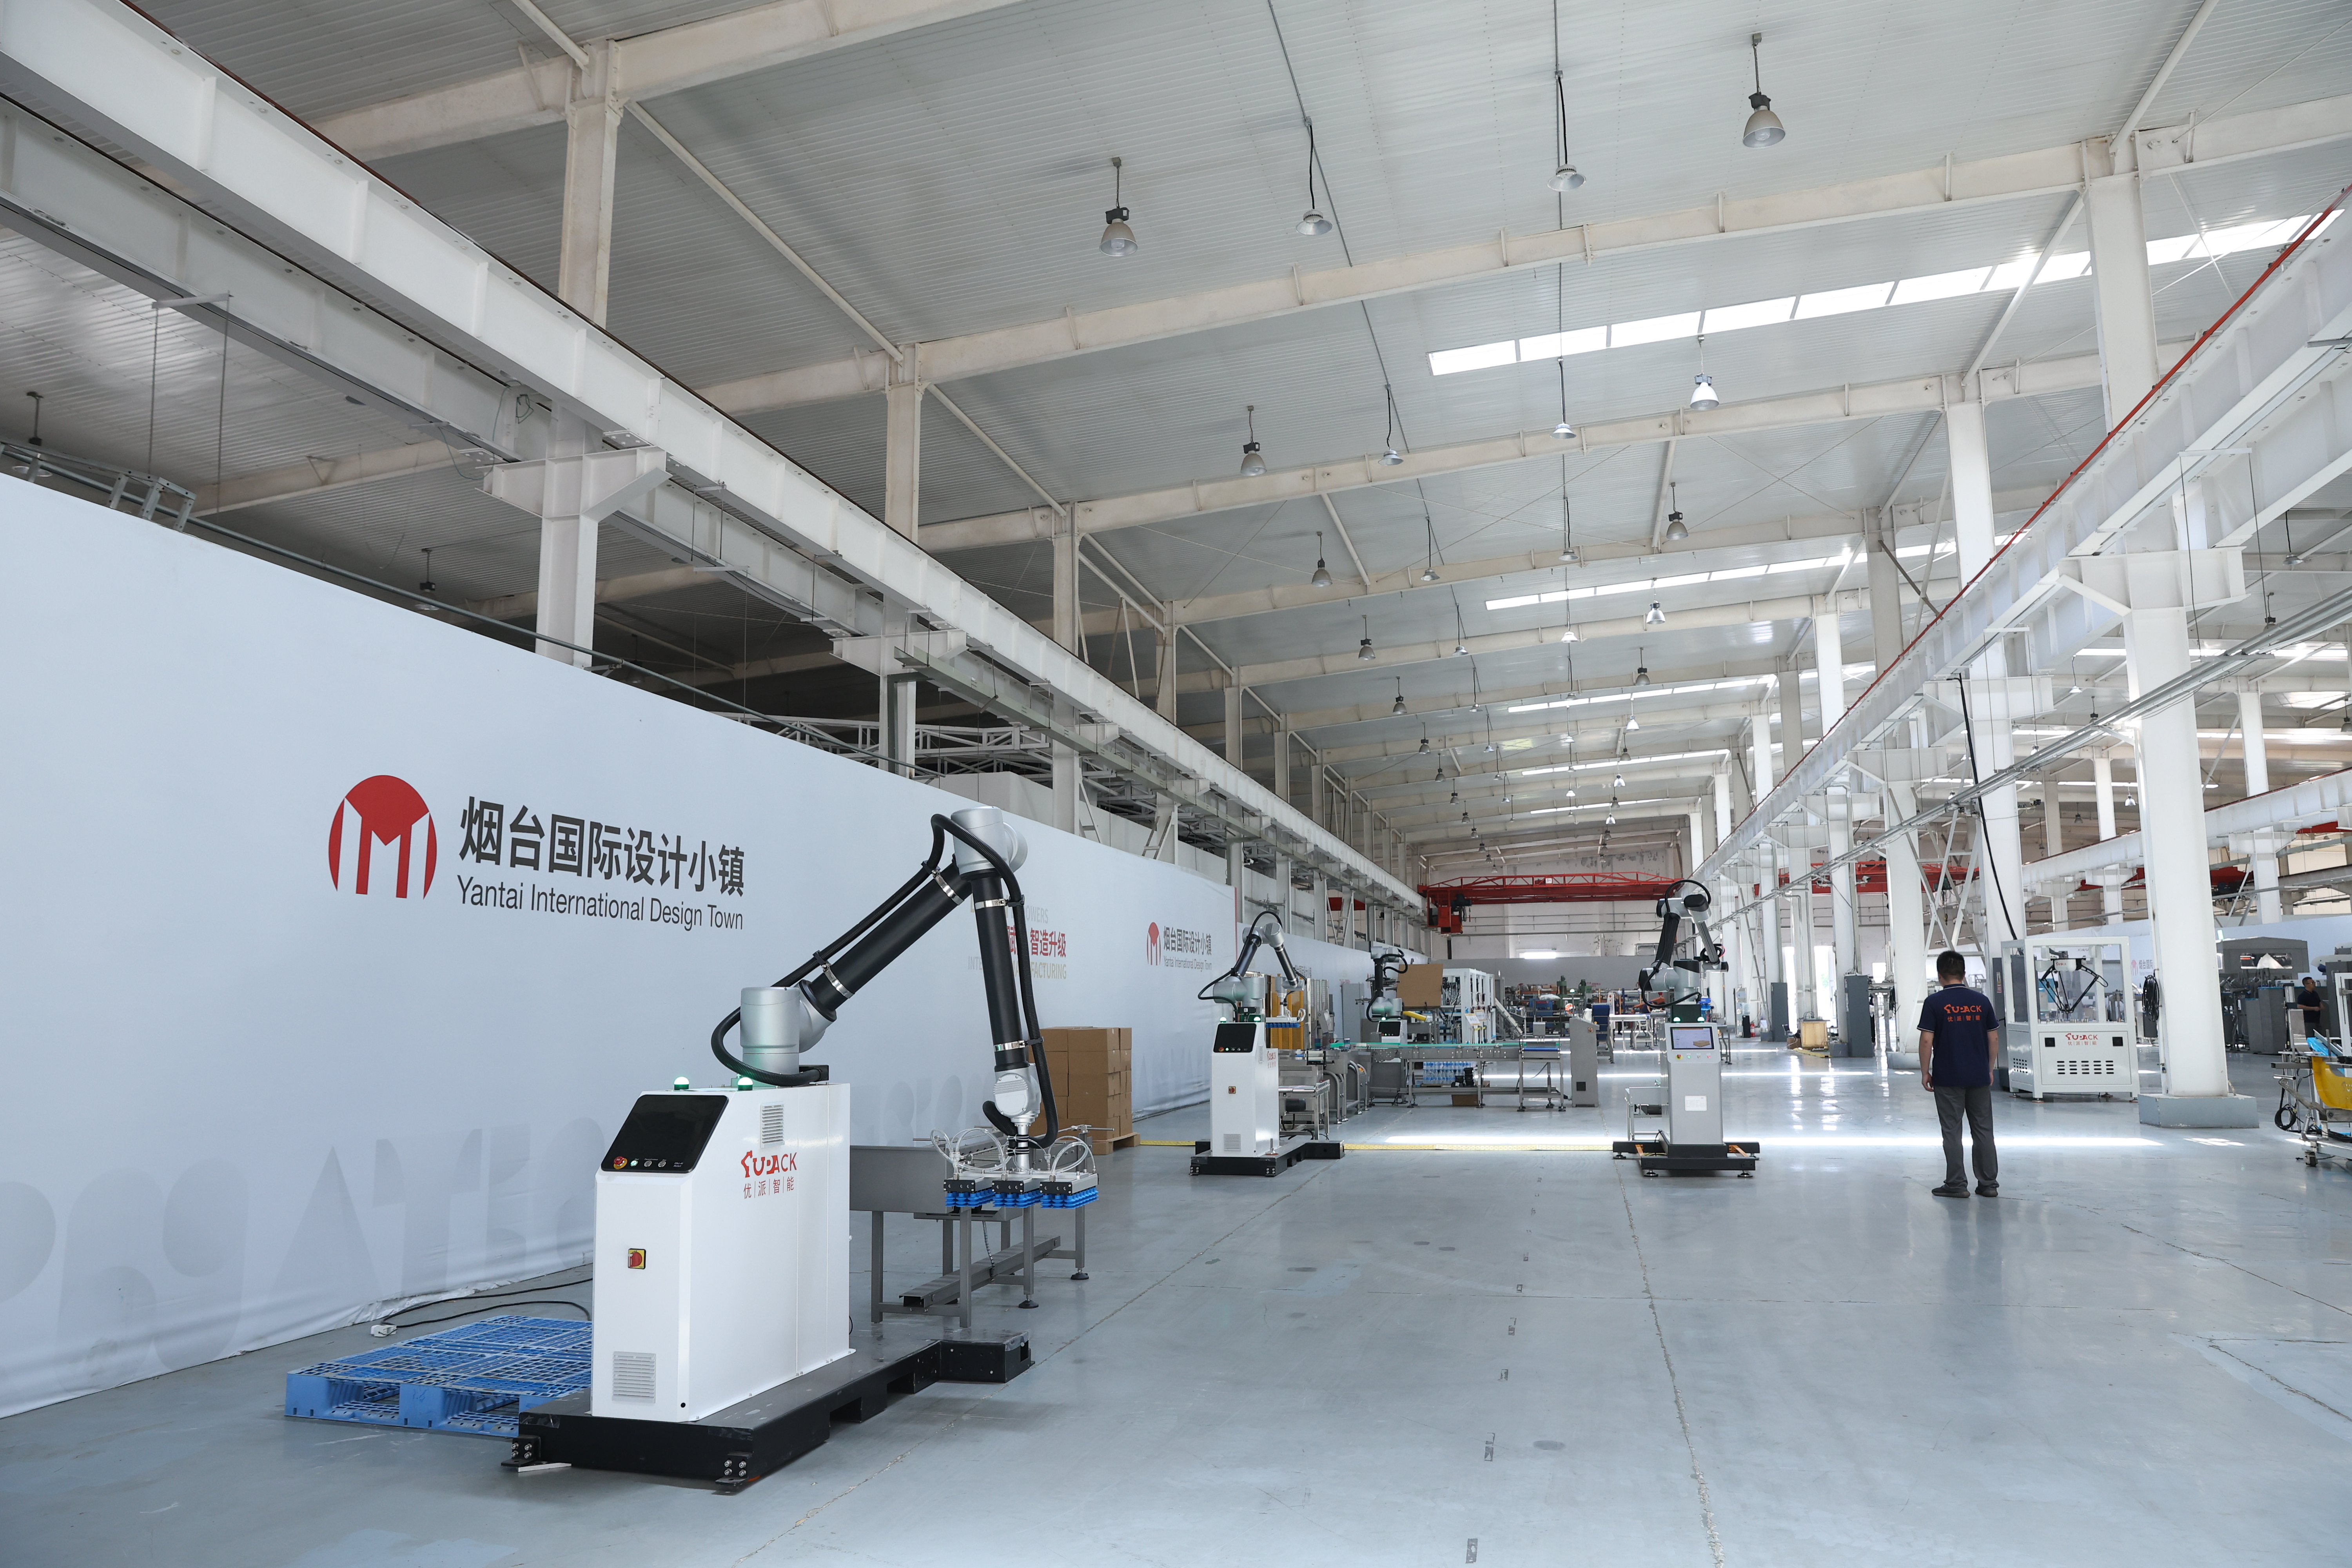
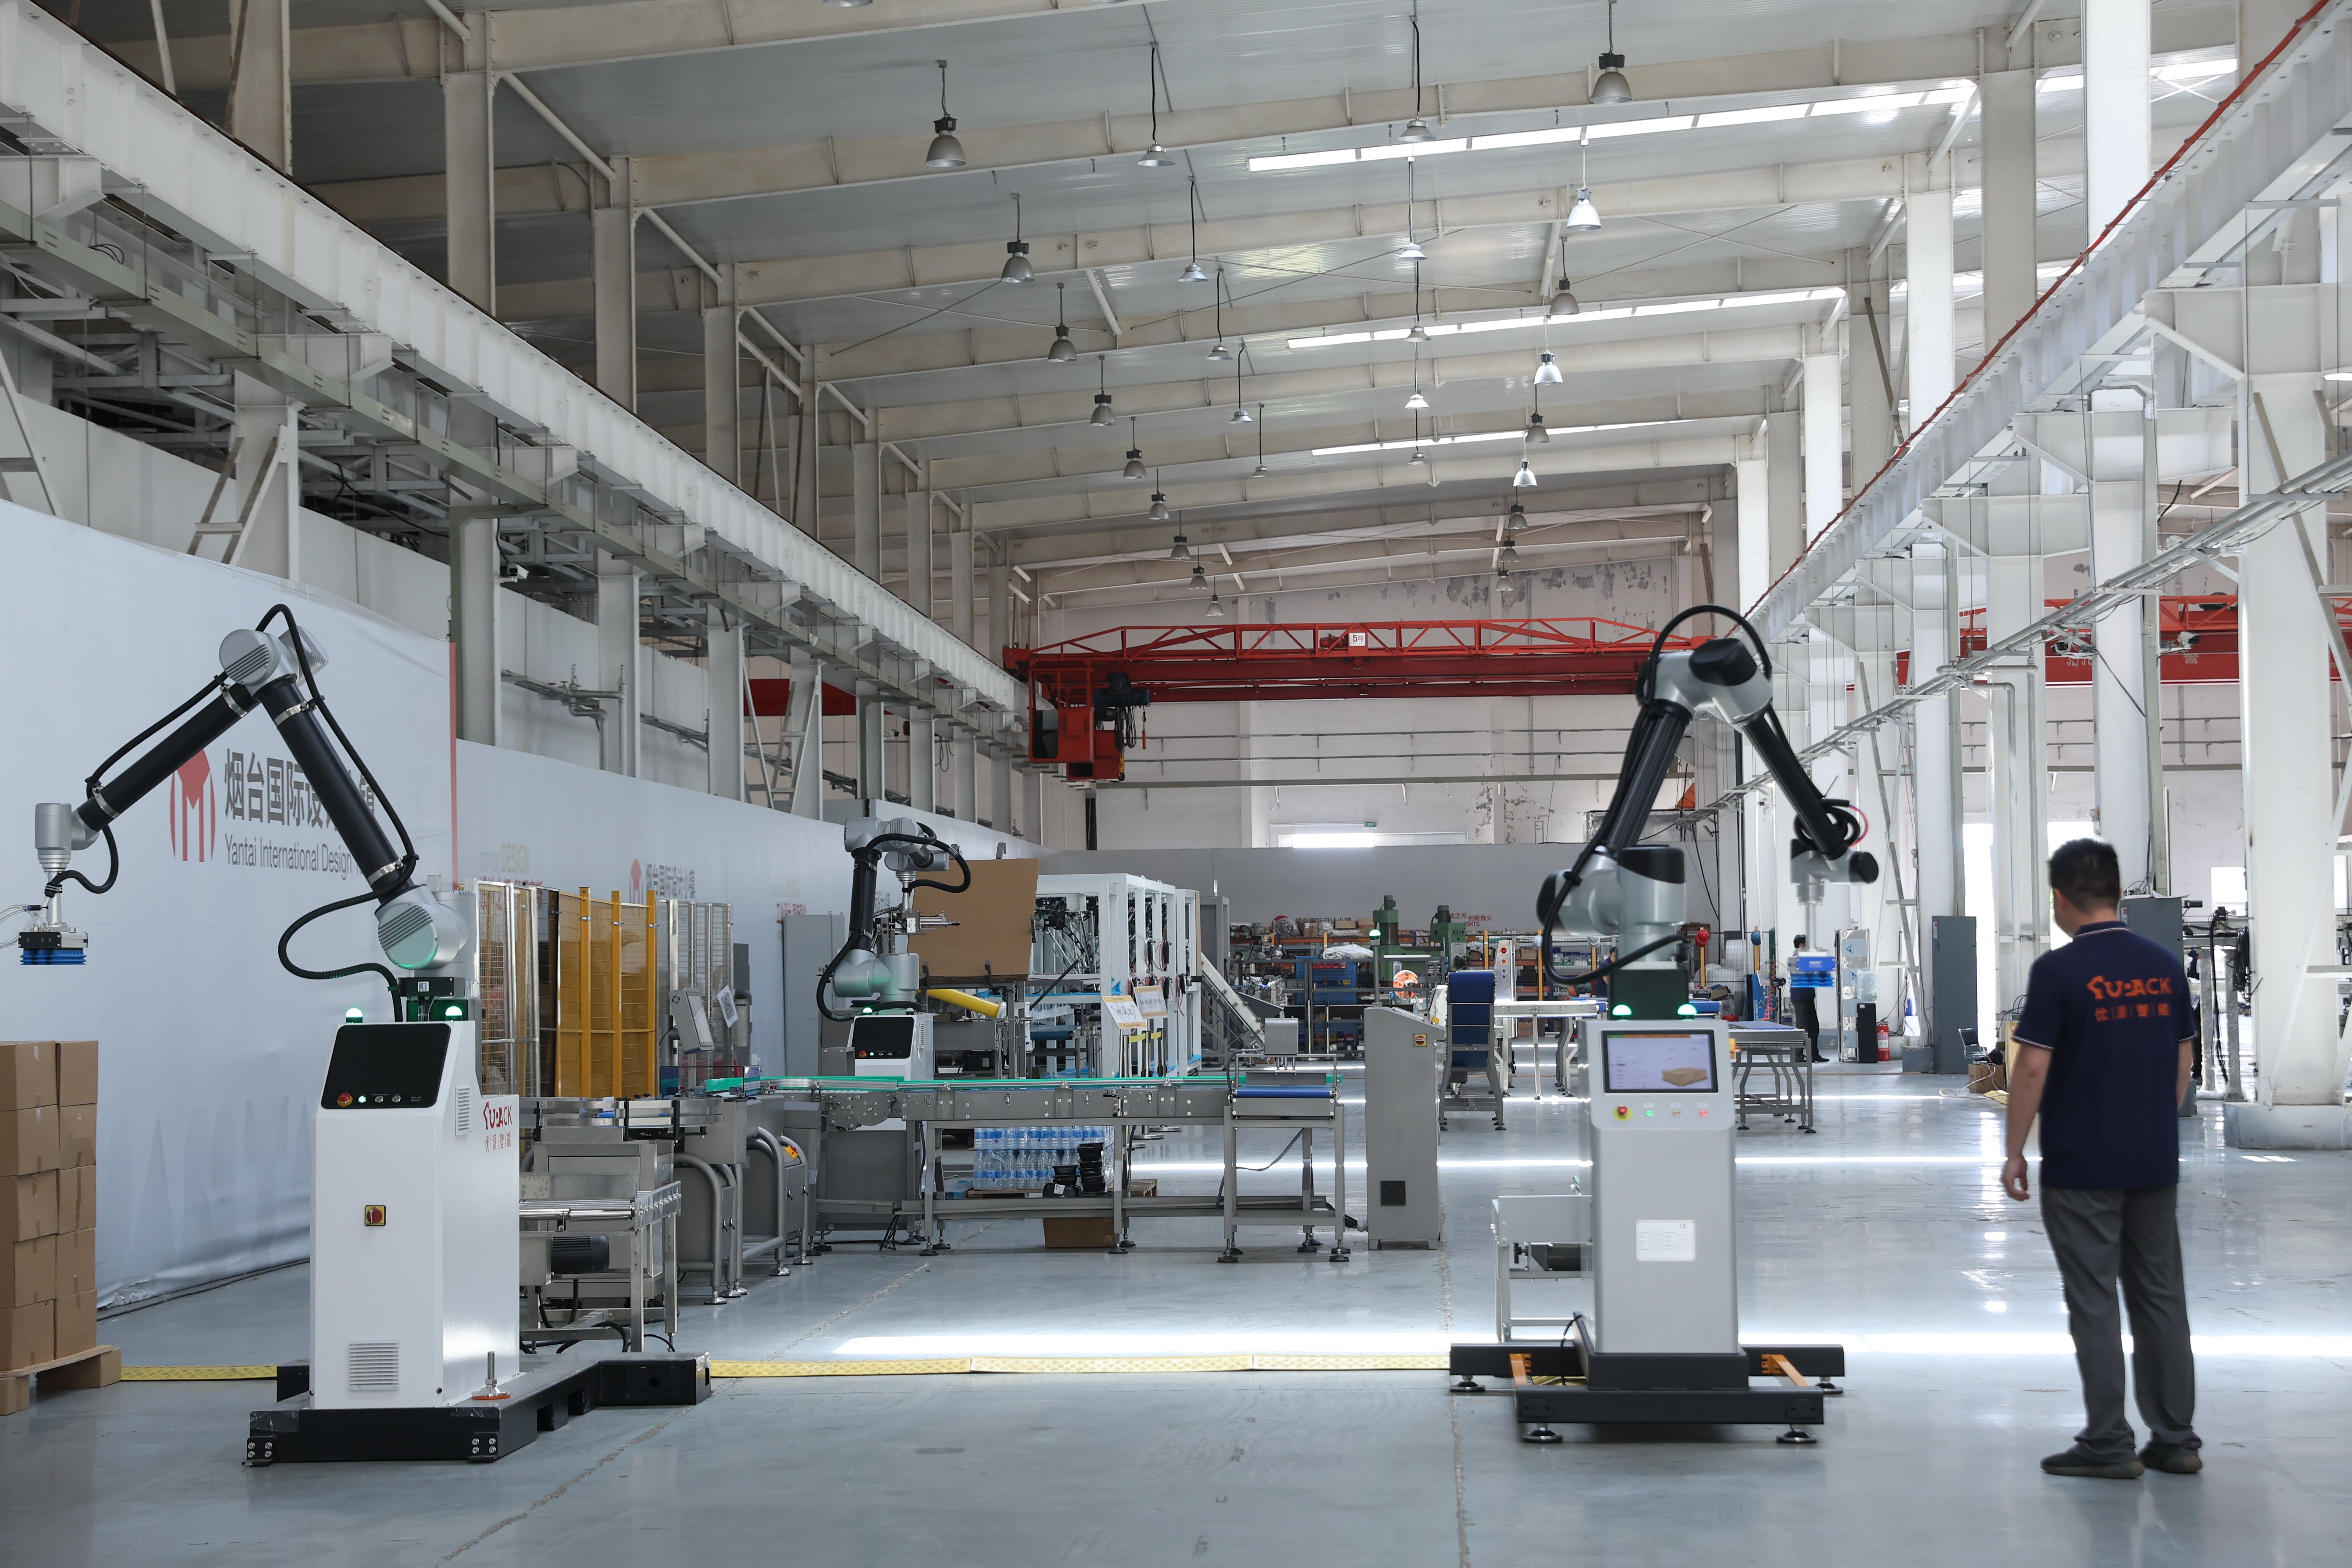
Високошвидкісний робот типу «захоплення й розміщення» є революційним досягненням в індустріальній автоматизації, створеним для виконання повторюваних завдань з обробки матеріалів із надзвичайною швидкістю та точністю. Цей високошвидкісний робот типу «захоплення й розміщення» поєднує складні сенсори, передові системи керування та потужні виконавчі механізми, щоб виконувати операції захоплення, сортування та розміщення компонентів із швидкістю, що значно перевищує можливості людської праці. Високошвидкісний робот типу «захоплення й розміщення» працює шляхом виявлення цільових об’єктів за допомогою систем машинного зору, розрахунку оптимальних траєкторій руху та виконання швидких циклів «захоплення–розміщення» з мінімальним простоєм. Такі машини чудово справляються з обробкою невеликих і середніх за розміром компонентів у різноманітних виробничих середовищах. До ключових технологічних особливостей високошвидкісного робота типу «захоплення й розміщення» належать розпізнавання образів із застосуванням штучного інтелекту, протоколи безпечного співпраці та налаштовуване оснащення на кінці маніпулятора. Система забезпечує позиційну точність у межах часток міліметра й досягає тривалості циклу, вимірюваної в секундах. Застосування високошвидкісного робота типу «захоплення й розміщення» охоплює збірку електроніки, фармацевтичне пакування, переробку харчових продуктів та виробництво автомобільних компонентів. Галузі, які потребують масового виробництва зі сталими стандартами якості, усе частіше покладаються на це рішення в галузі автоматизації. Високошвидкісний робот типу «захоплення й розміщення» знаходить застосування в завданнях, що вимагають швидкого випуску продукції, зокрема при розміщенні напівпровідникових компонентів, збірці побутової електроніки та точних операціях пакування, де важливі одночасно швидкість і надійність.



 EN


