robô de captação e posicionamento de alta velocidade
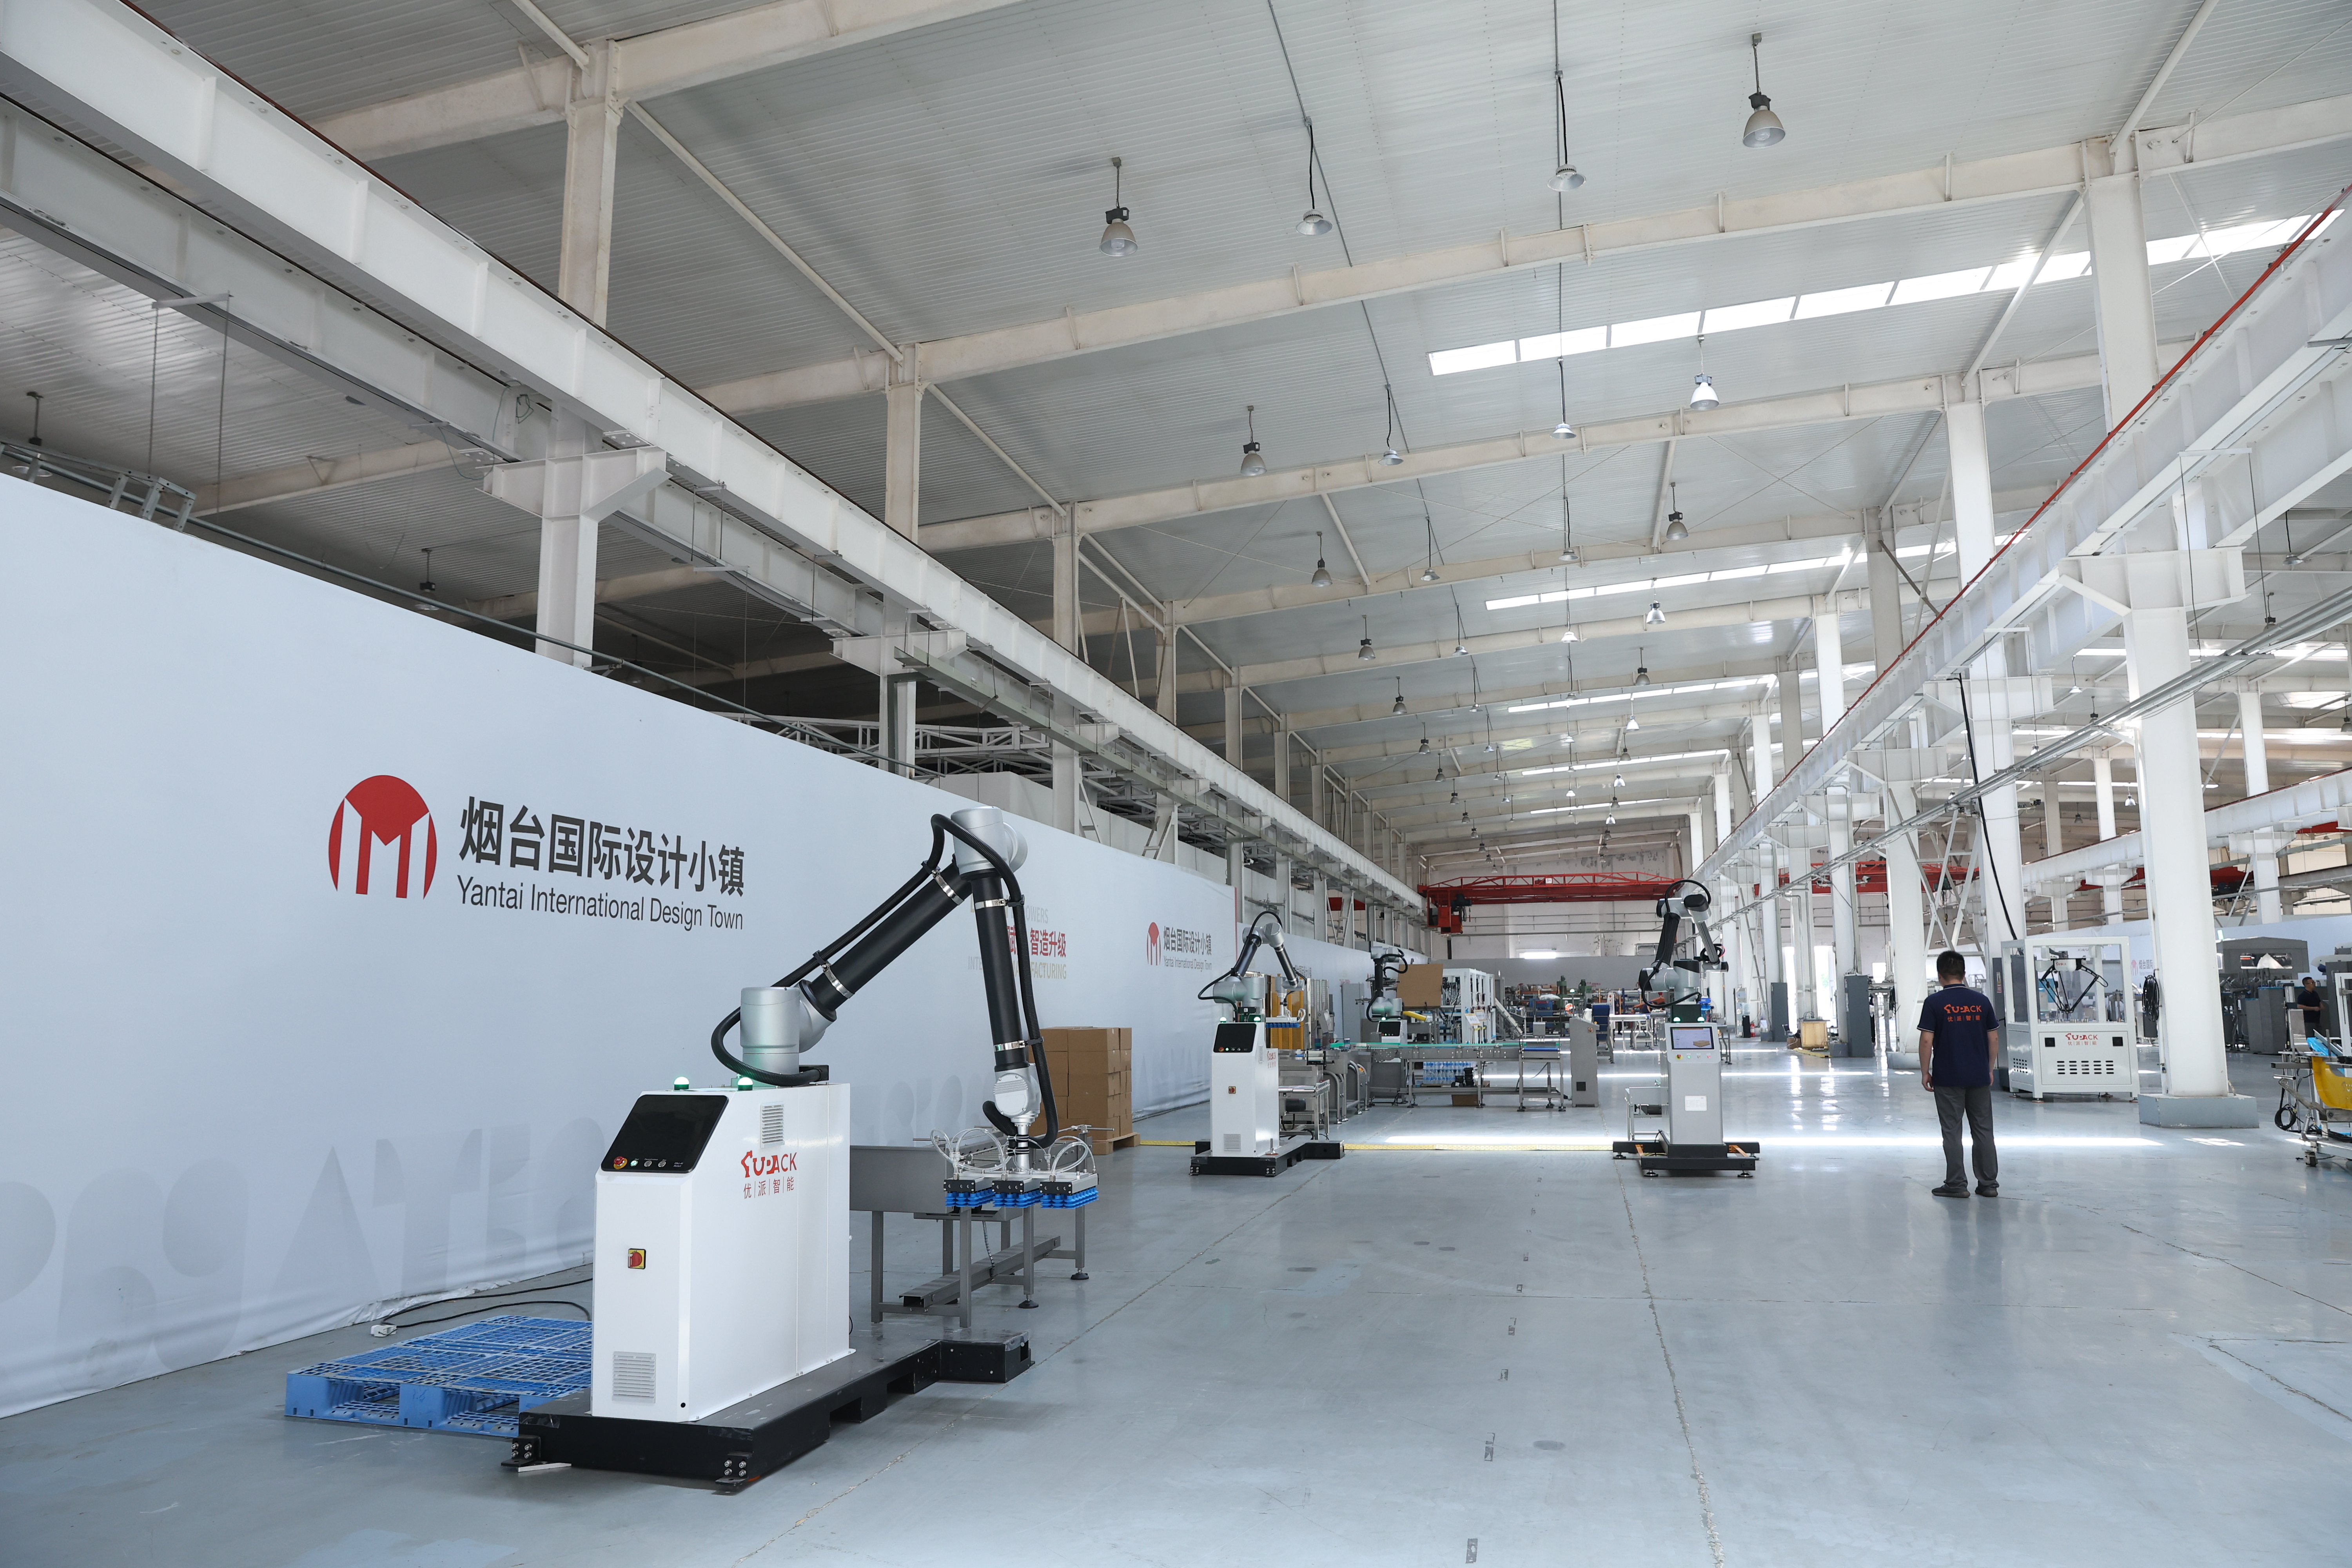
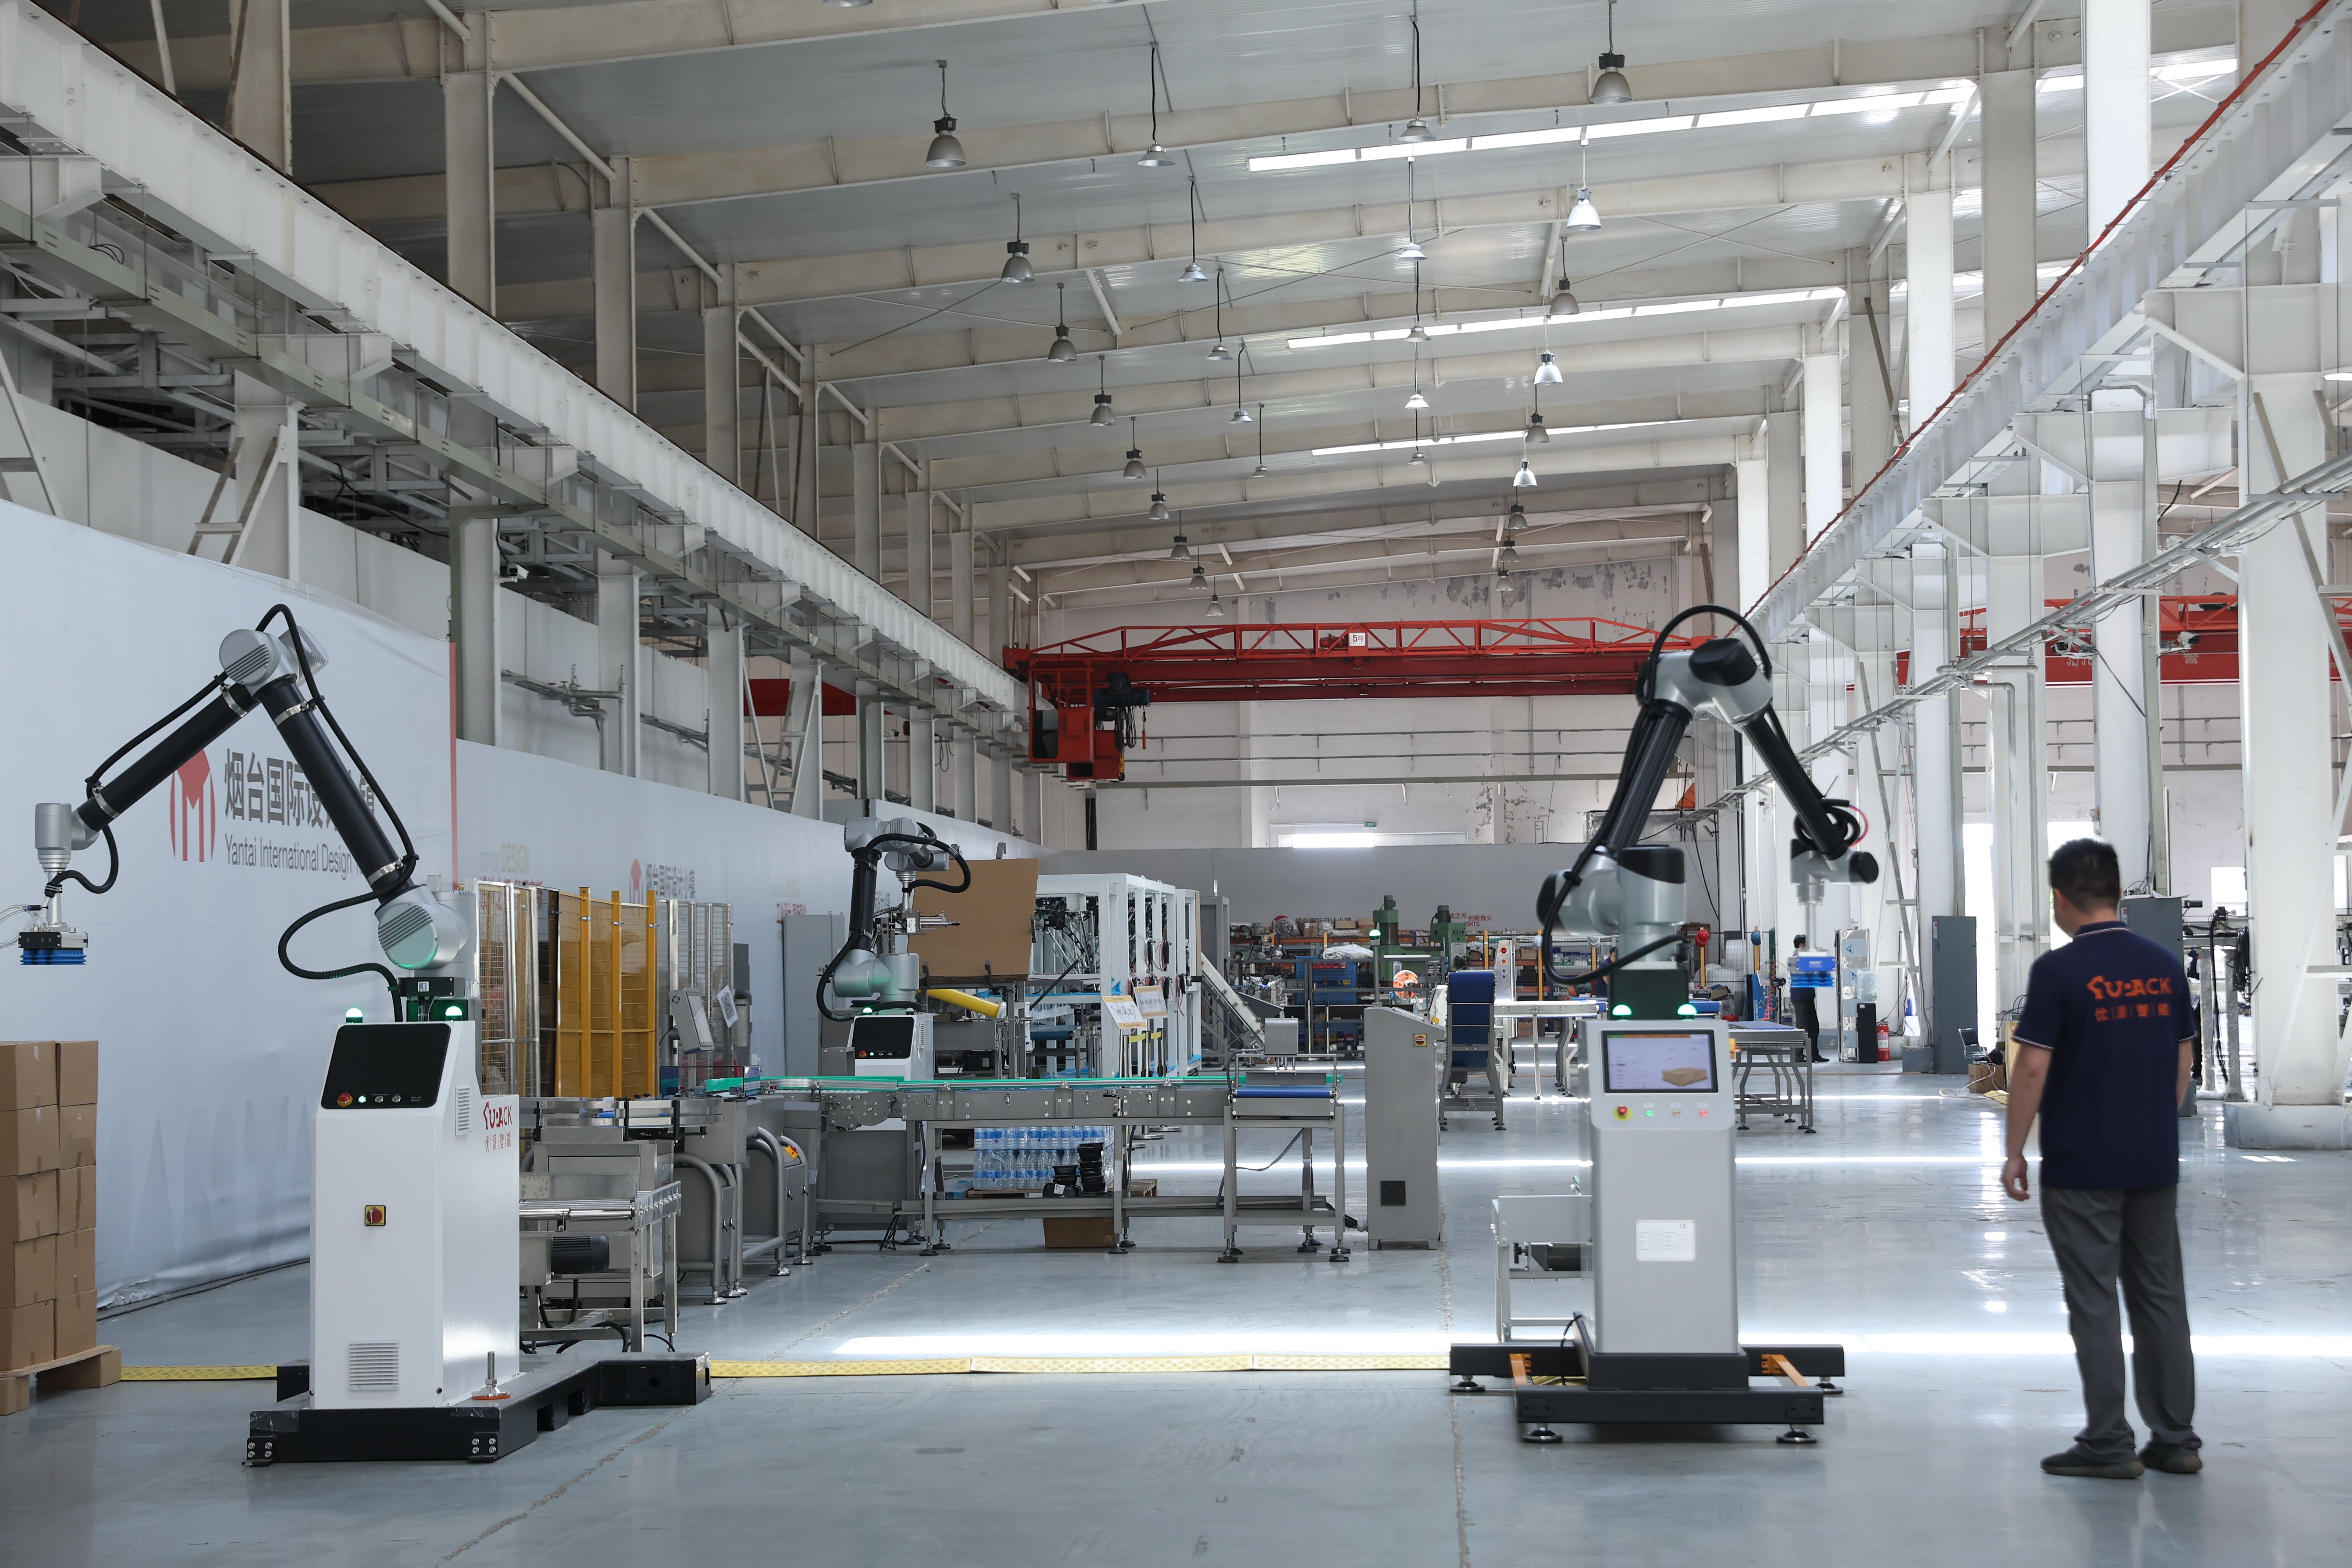
Um robô de alta velocidade para pegar e posicionar representa um avanço revolucionário na automação industrial, projetado para executar tarefas repetitivas de manuseio de materiais com velocidade e precisão excepcionais. Esse robô de alta velocidade para pegar e posicionar integra sensores sofisticados, sistemas avançados de controle e atuadores potentes para realizar operações de captação, classificação e posicionamento de componentes a taxas muito superiores às capacidades do trabalho manual. O robô de alta velocidade para pegar e posicionar opera identificando objetos-alvo por meio de sistemas de visão, calculando trajetórias de movimento ideais e executando ciclos rápidos de pegar e posicionar com tempo de inatividade mínimo. Essas máquinas destacam-se no manuseio de componentes de pequeno a médio porte em diversos ambientes de fabricação. Principais características tecnológicas do robô de alta velocidade para pegar e posicionar incluem reconhecimento visual impulsionado por inteligência artificial, protocolos colaborativos de segurança e ferramentas personalizáveis na extremidade do braço. O sistema mantém precisão posicional dentro de frações de milímetro, alcançando tempos de ciclo medidos em segundos. As aplicações do robô de alta velocidade para pegar e posicionar abrangem montagem eletrônica, embalagem farmacêutica, processamento de alimentos e fabricação de componentes automotivos. Setores que exigem produção em grande volume com padrões de qualidade consistentes dependem cada vez mais dessa solução de automação. O robô de alta velocidade para pegar e posicionar atende aplicações que demandam alto desempenho, incluindo posicionamento de componentes semicondutores, montagem de eletrônicos de consumo e operações de embalagem de precisão que exigem tanto velocidade quanto confiabilidade.

 EN


