delta robots, kas paceļ un novieto priekšmetus
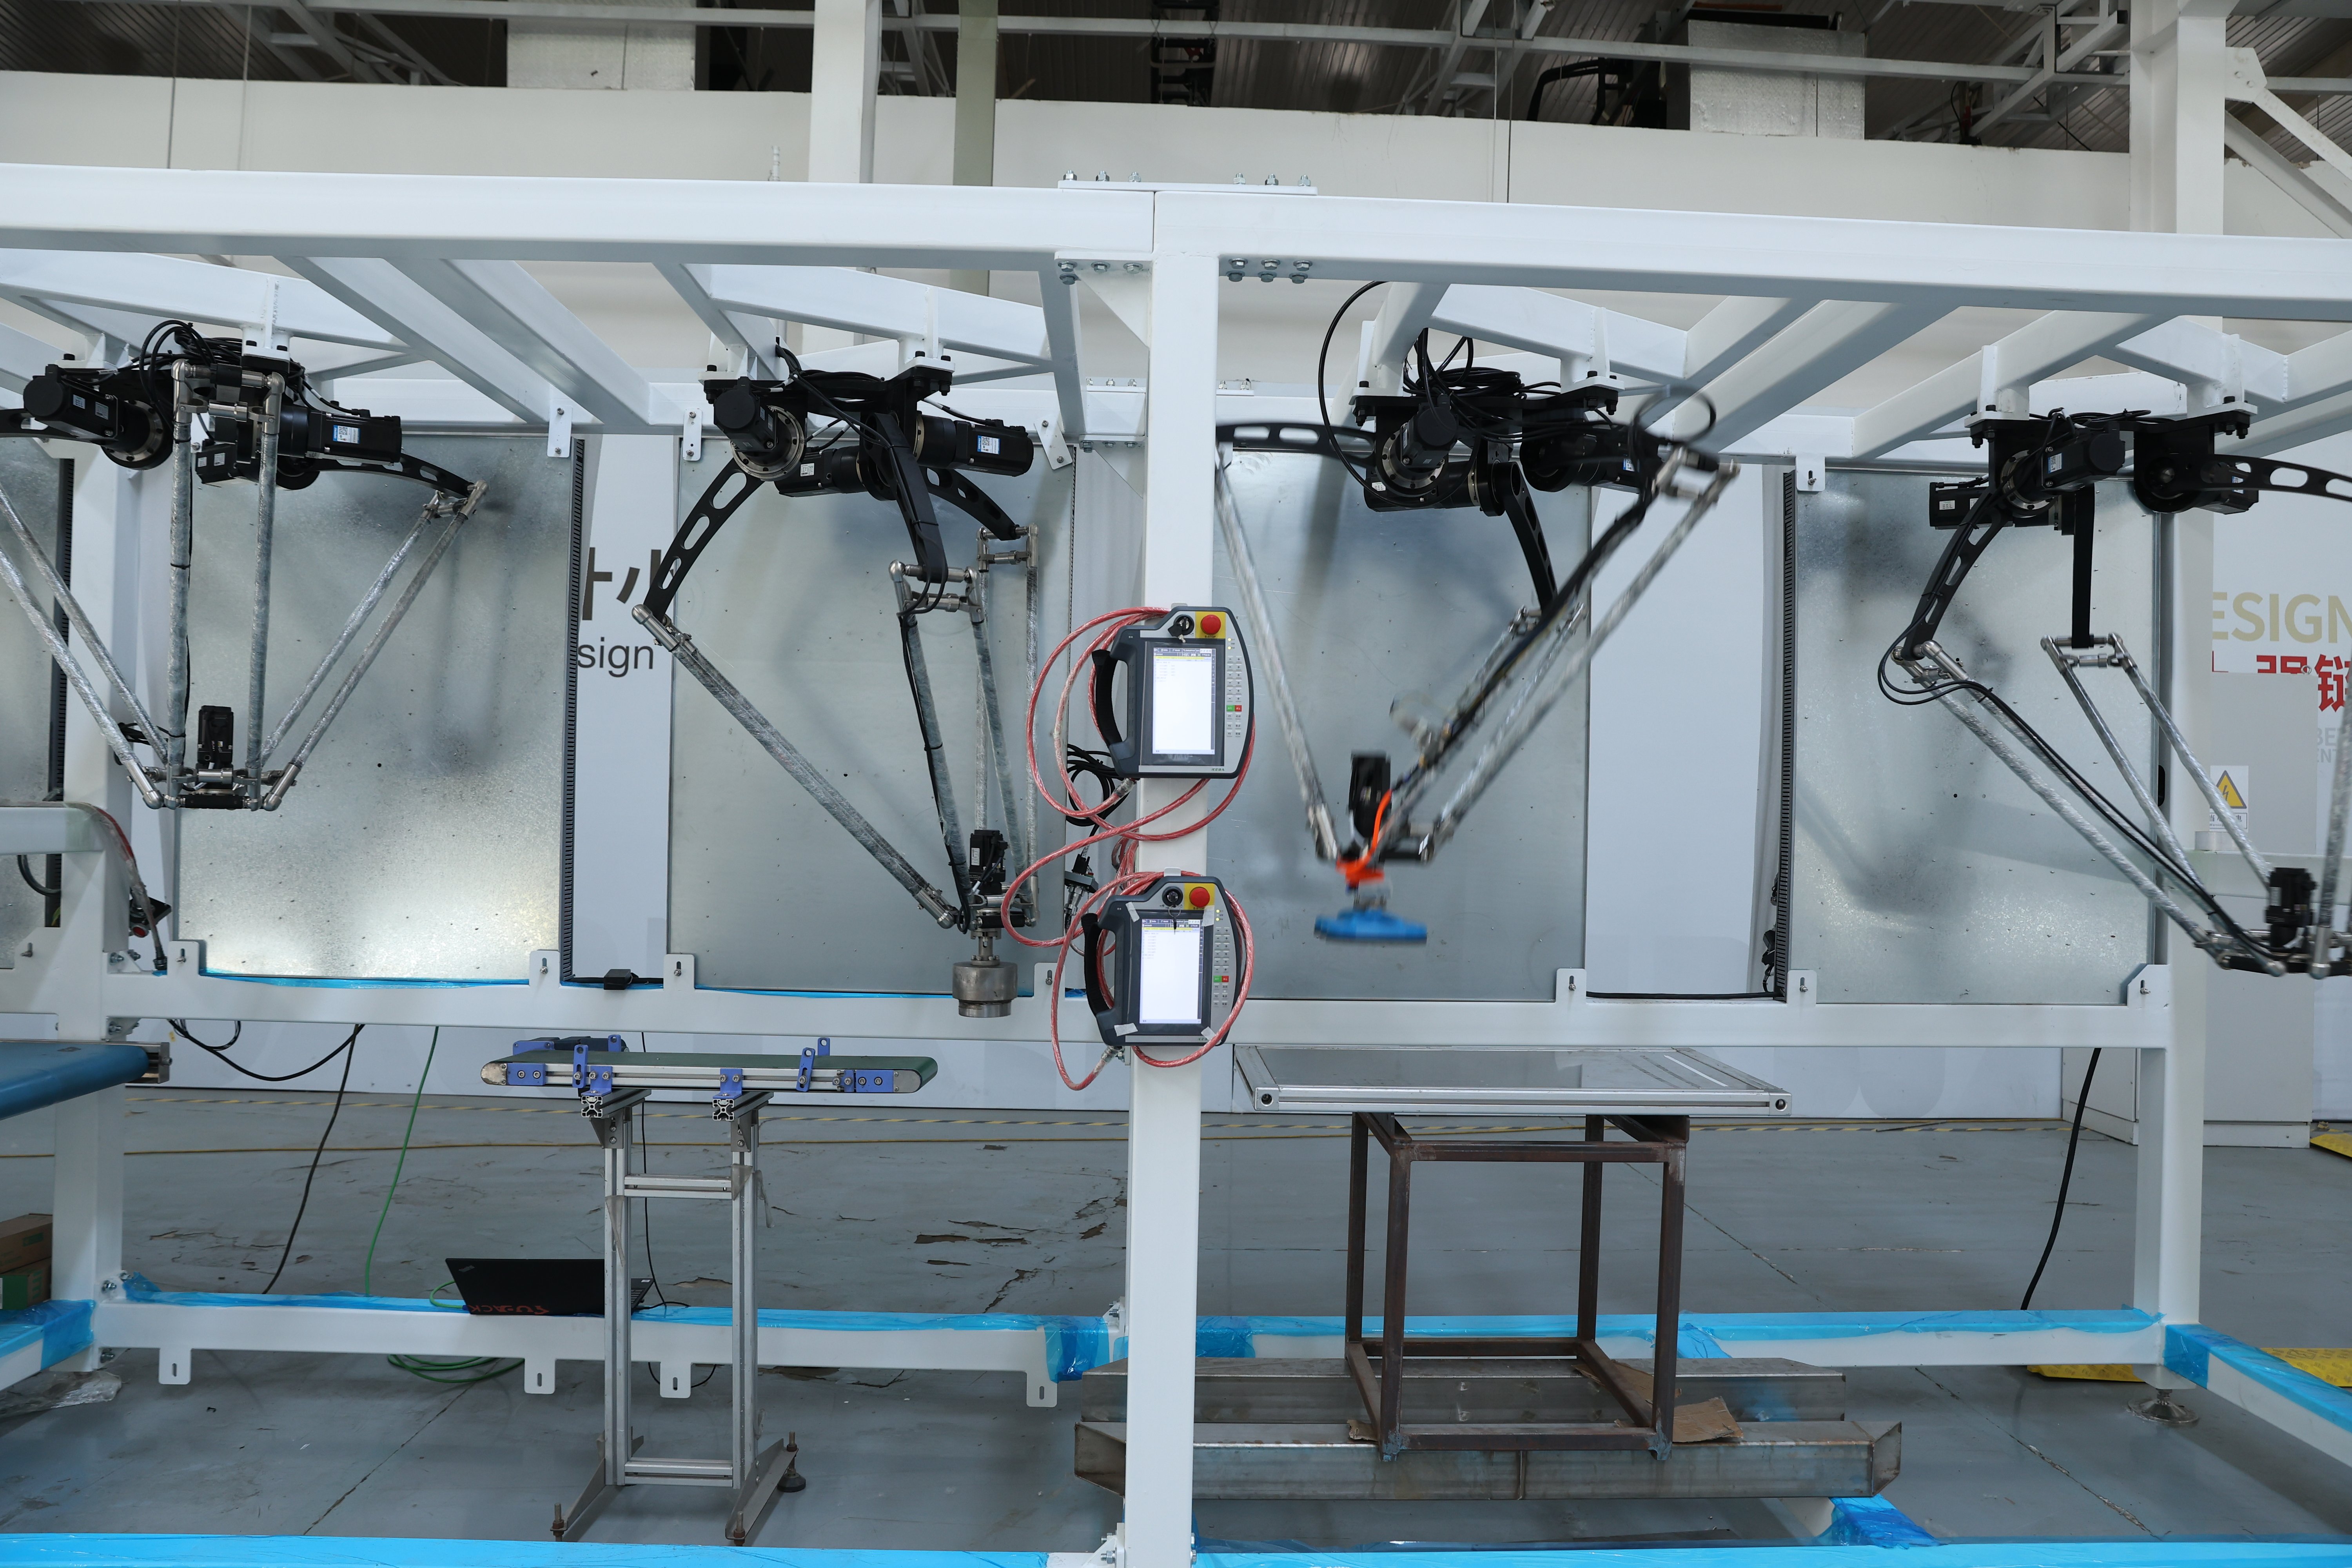
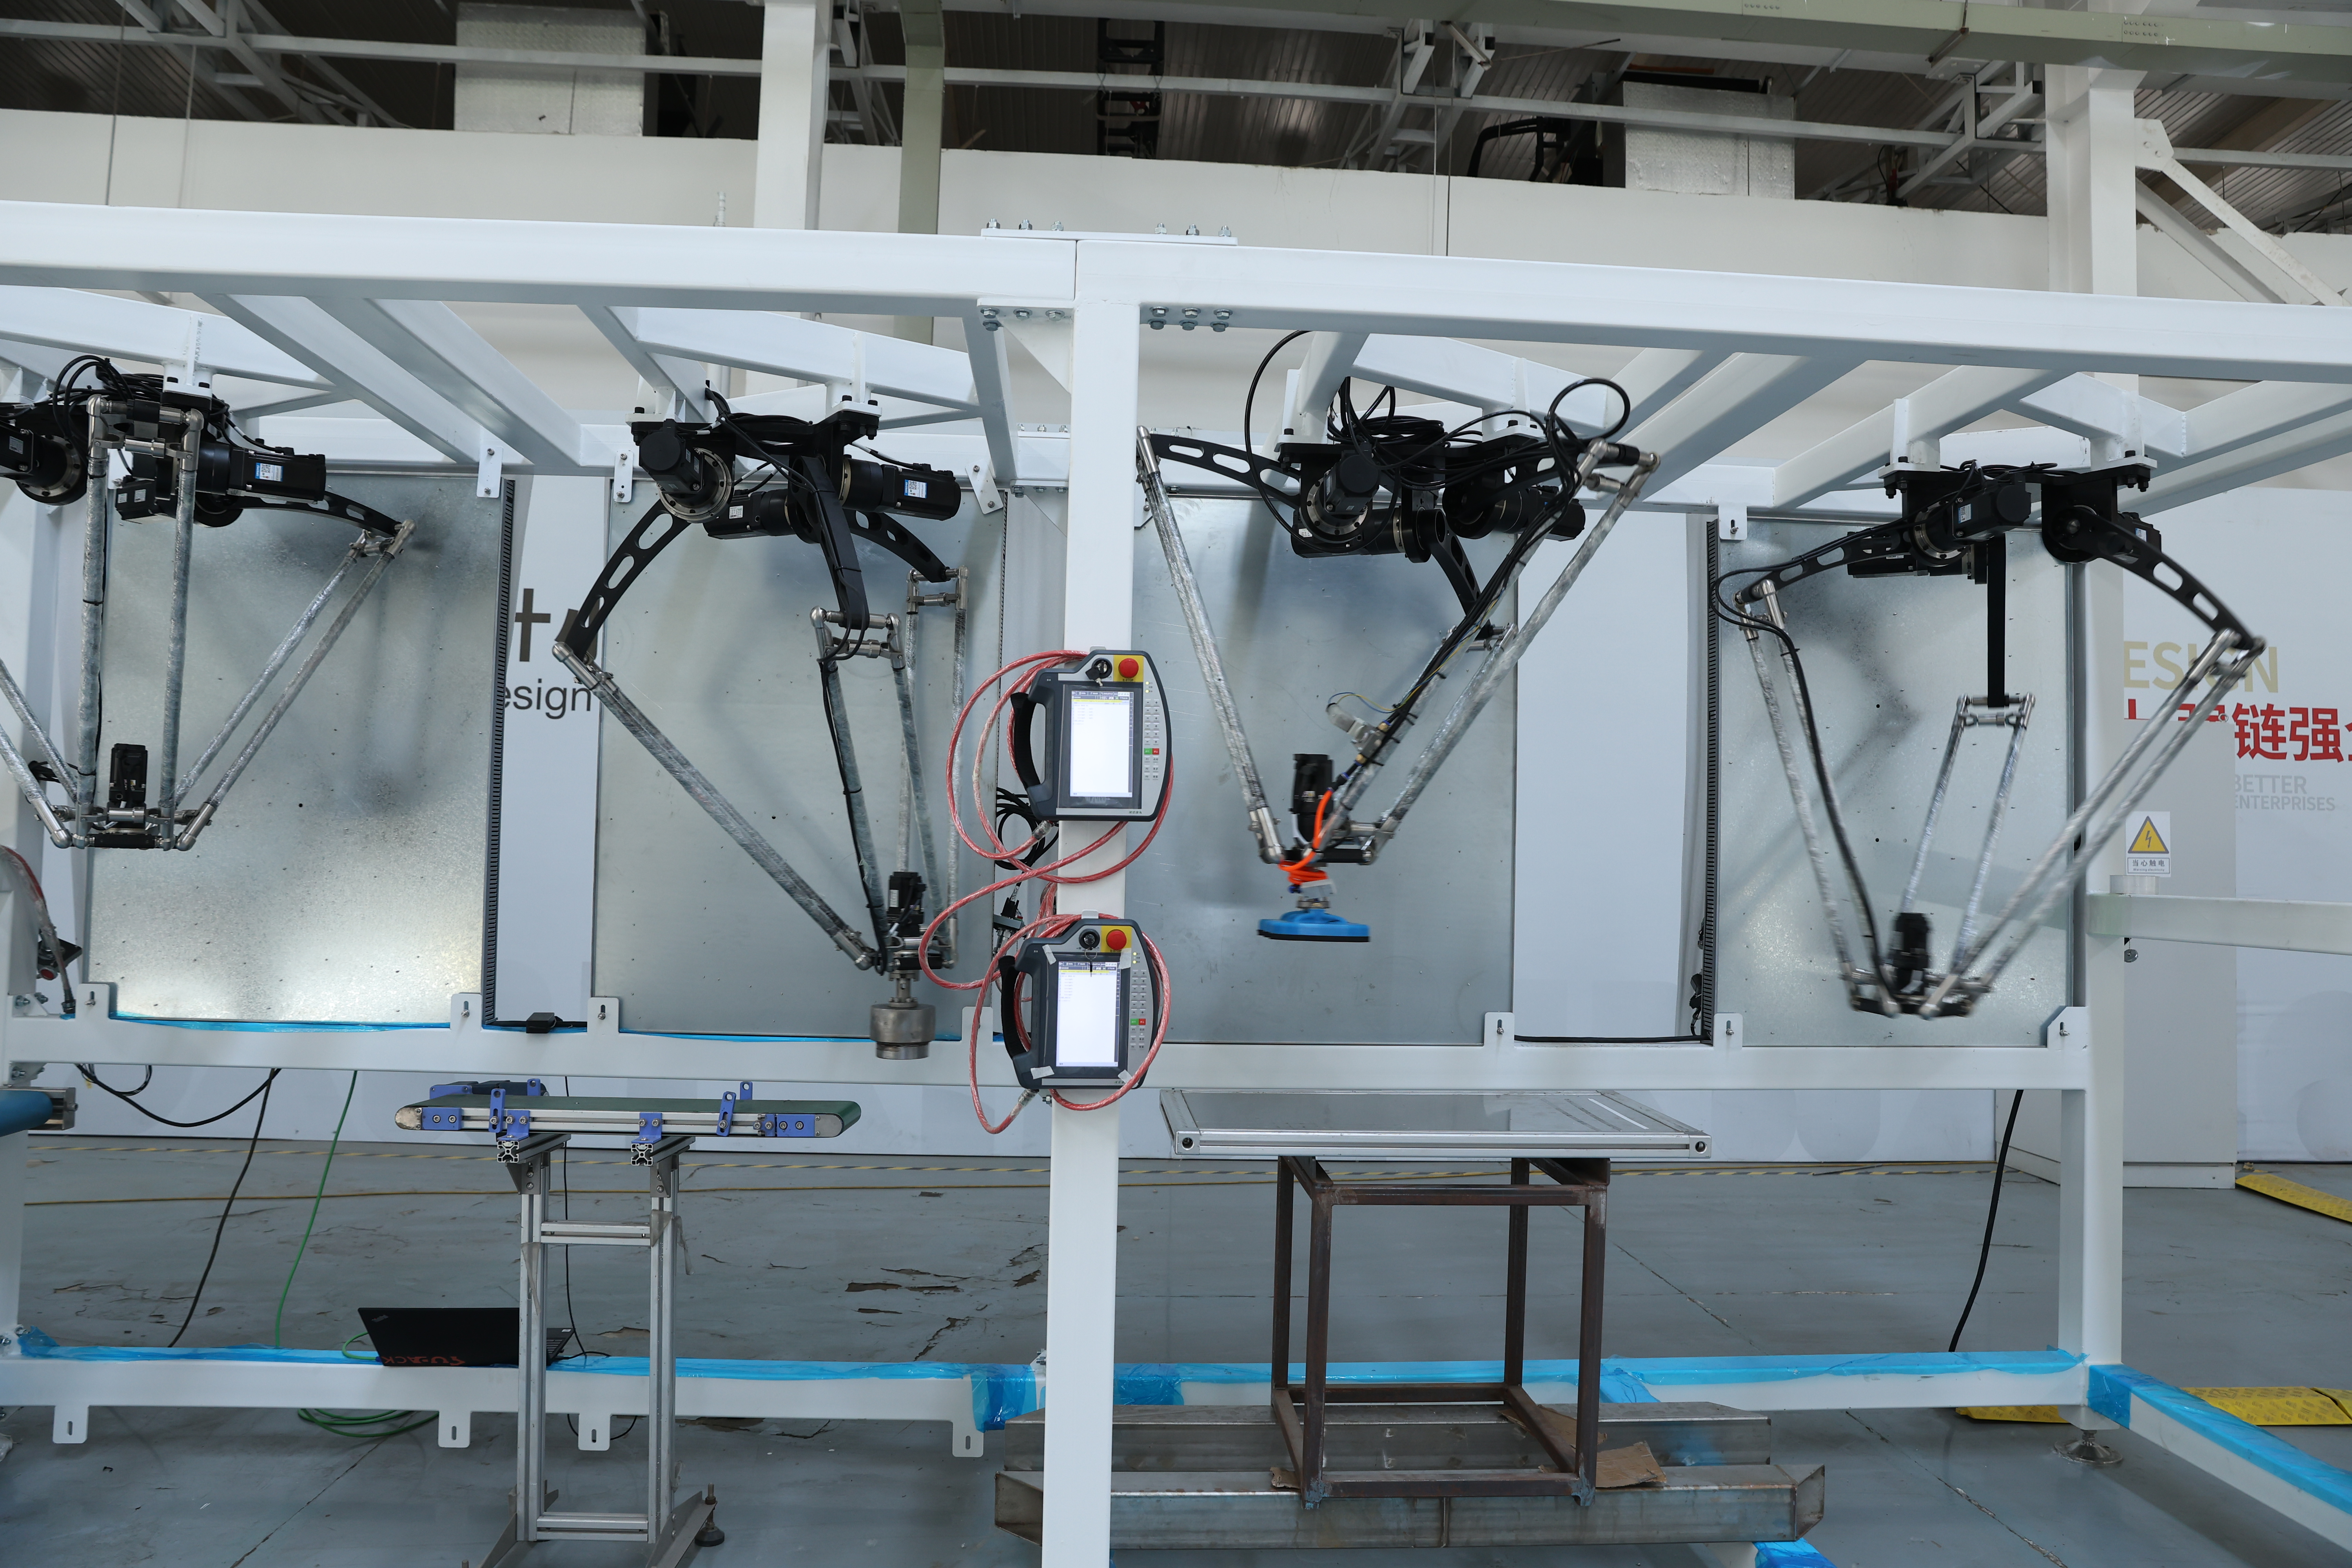
Delta tipa pieķeršanas un novietošanas robots ir jaunākās paaudzes automatizācijas risinājums, kas paredzēts, lai vienkāršotu atkārtotās montāžas un klasifikācijas uzdevumu veikšanu ražošanas vidē. Šis delta tipa pieķeršanas un novietošanas robots darbojas ātri un precīzi, izmantojot paralēlo saiti veidotu robotu rokas struktūru, kas ļauj ātri un koordinēti kustēties trīsdimensiju telpā. Delta tipa pieķeršanas un novietošanas robotam raksturīgas augstākā līmeņa tehnoloģiskās iespējas, kas to atšķir no tradicionālās automatizācijas iekāpām. Tā trīsroku struktūra veido stingru, taču elastīgu rāmi, kas ļauj delta tipa pieķeršanas un novietošanas robotam ātri veikt pieķeršanas, novietošanas un klasifikācijas operācijas, patērējot minimālu enerģiju. Sistēmā iekļauti augstas izšķirtspējas redzes sensori un intelektuāli vadības algoritmi, kas nodrošina precīzu produktu identifikāciju un pozicionēšanu. Delta tipa pieķeršanas un novietošanas robotu izmanto daudzās nozarēs, tostarp pārtikas apstrādē, farmācijā, elektronikas ražošanā un iepakojuma operācijās. Delta tipa pieķeršanas un novietošanas robots īpaši labi spēj darboties vidēs, kur nepieciešamas augtākas ātruma atkārtotas darbības, īpaši tad, ja precizitāte un vienveidība tieši ietekmē produkta kvalitāti. Tehnoloģiski delta tipa pieķeršanas un novietošanas robots izmanto servomotorus, modernas pneimatiskās sistēmas un reāllaika atgriezeniskās saites mehānismus, lai saglabātu darbības precizitāti. Tā kompakta konstrukcija ļauj bez problēmām integrēt to esošajās ražošanas līnijās, neprasot ievērojamus objekta pārveidojumus. Delta tipa pieķeršanas un novietošanas robots nepārtraukti pielāgojas mainīgajām produkta specifikācijām, izmantojot programmējamus parametrus un mašīnmācīšanās iespējas, nodrošinot optimālu veiktspēju dažādos ražošanas scenārijos.



 EN


