ระบบอัตโนมัติแบบหยิบและวาง
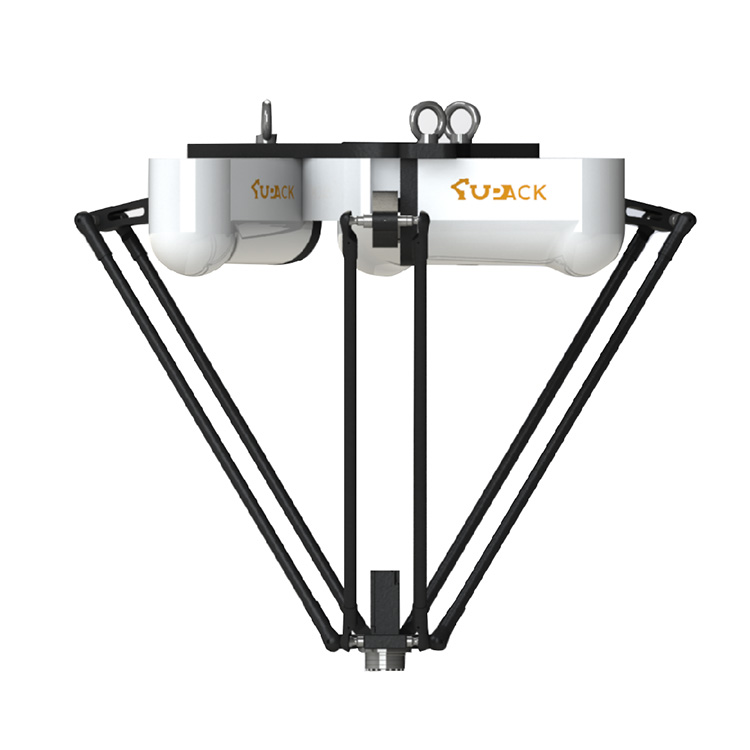
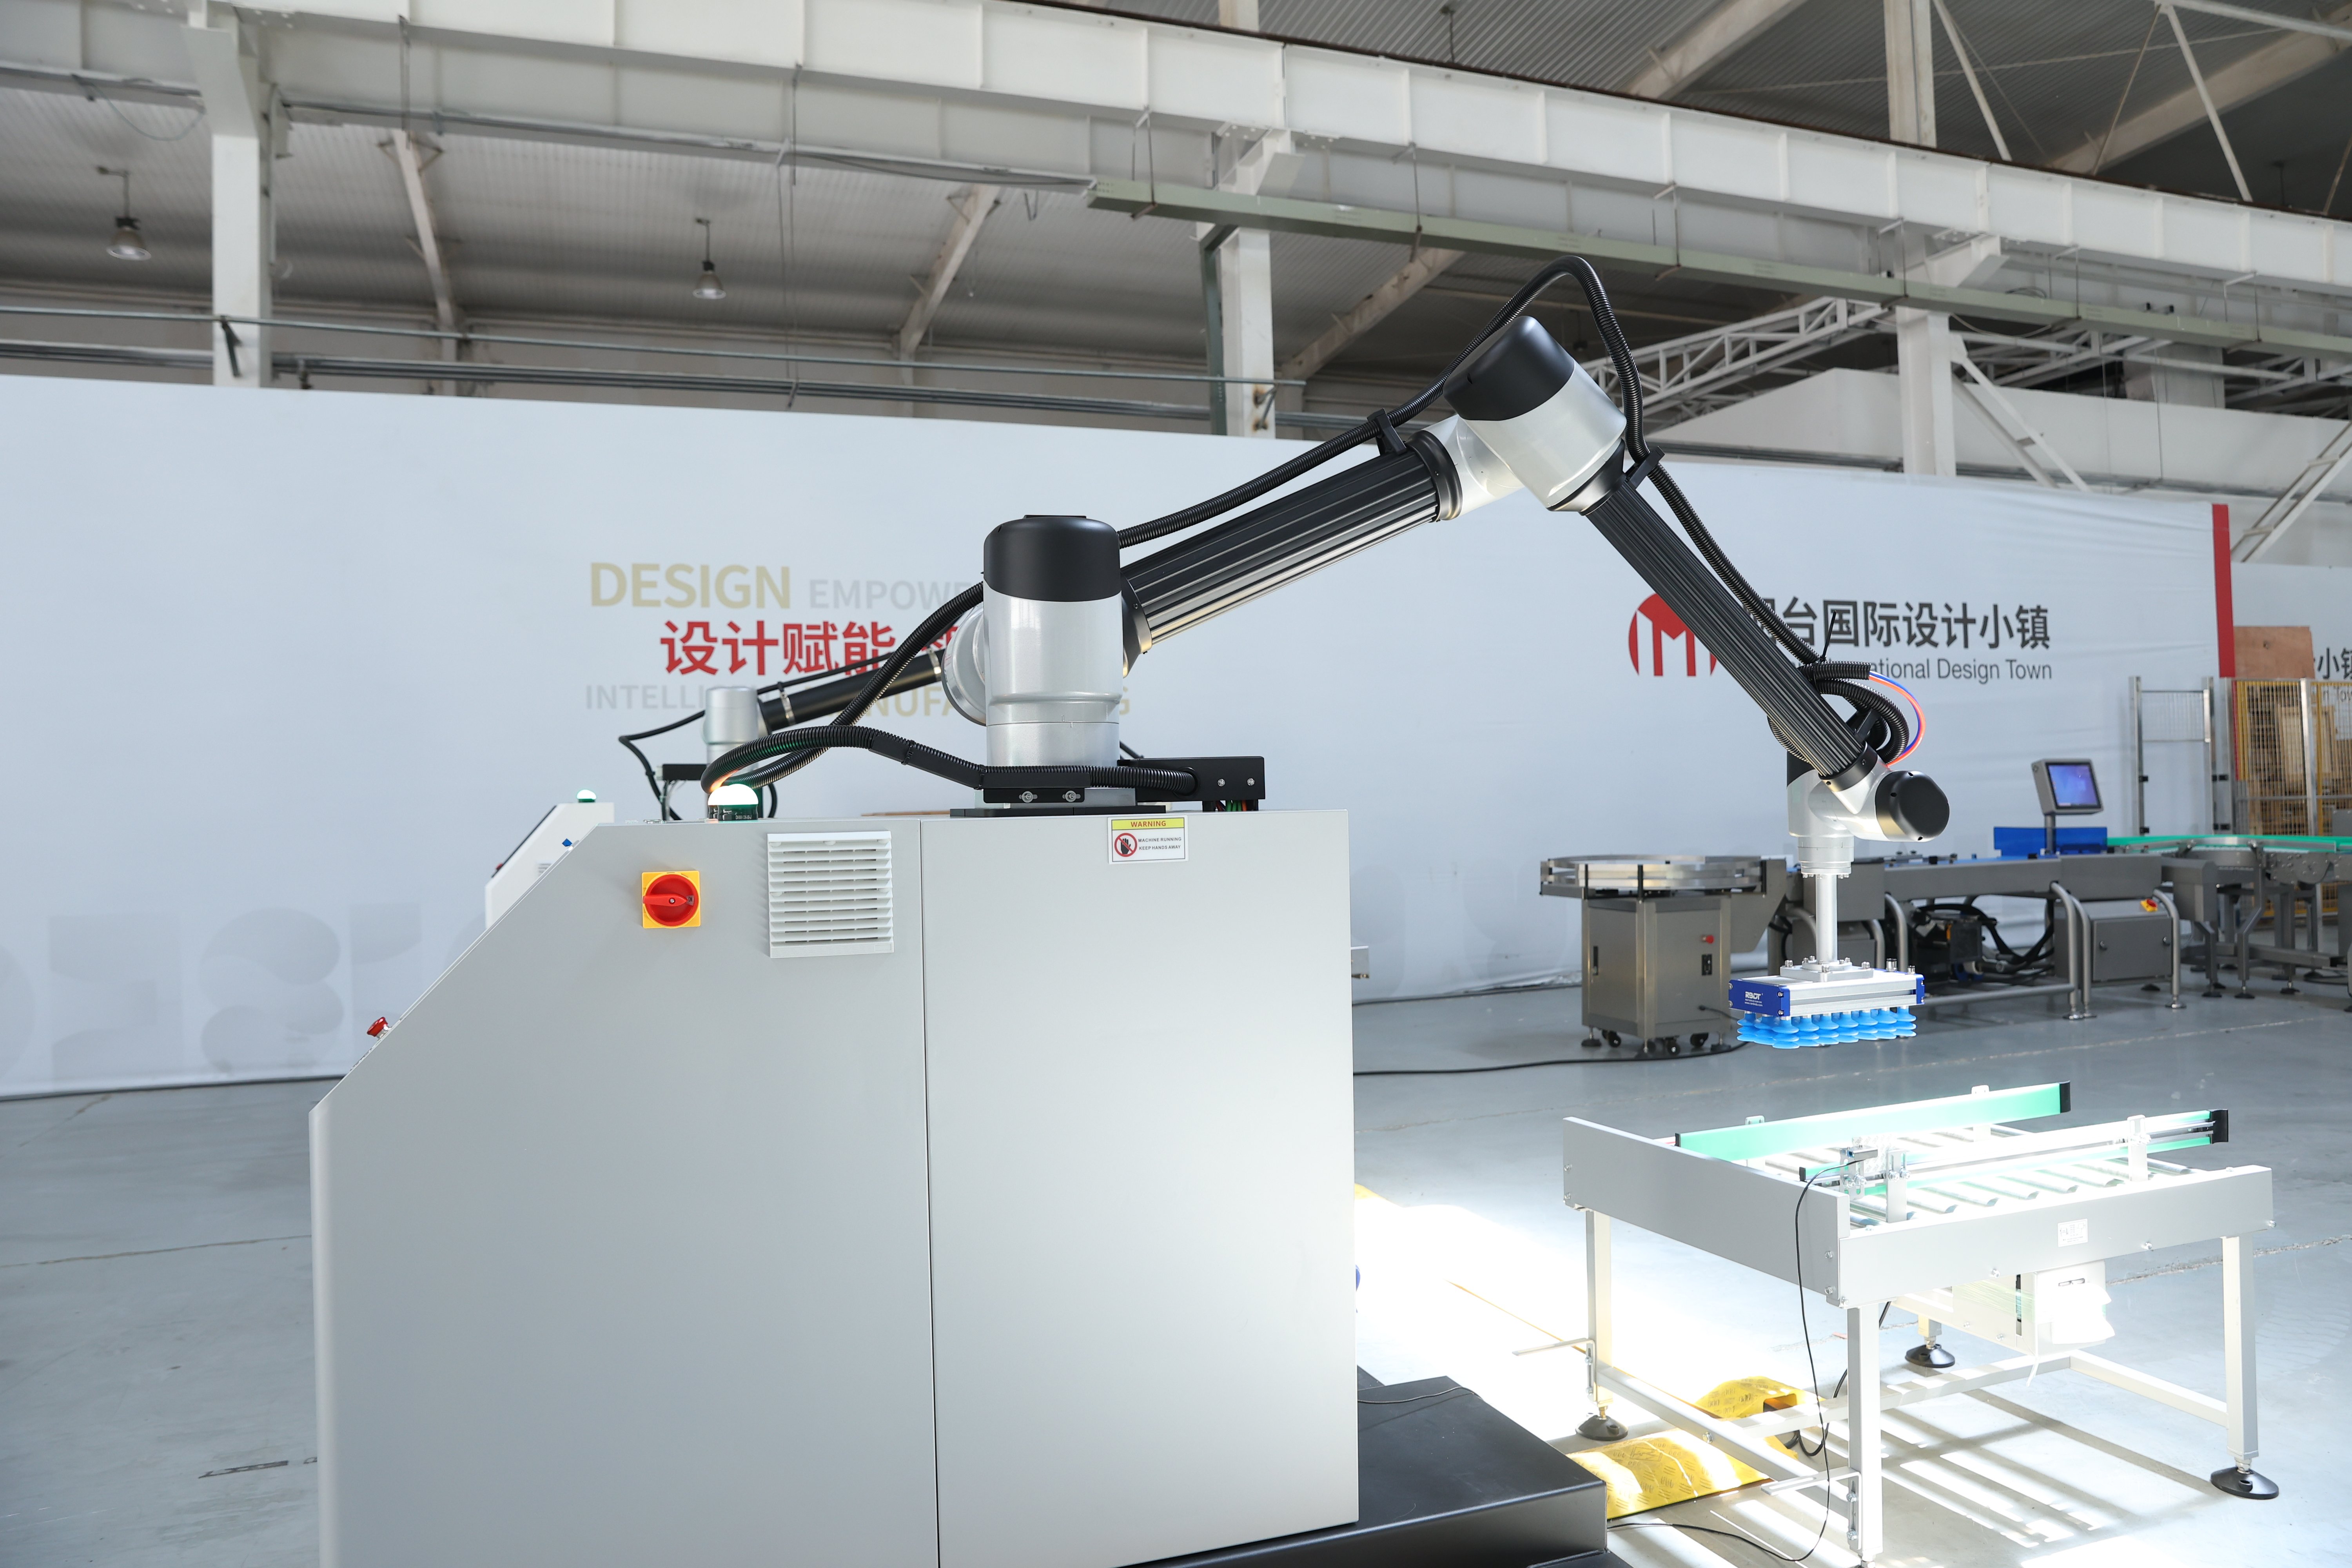
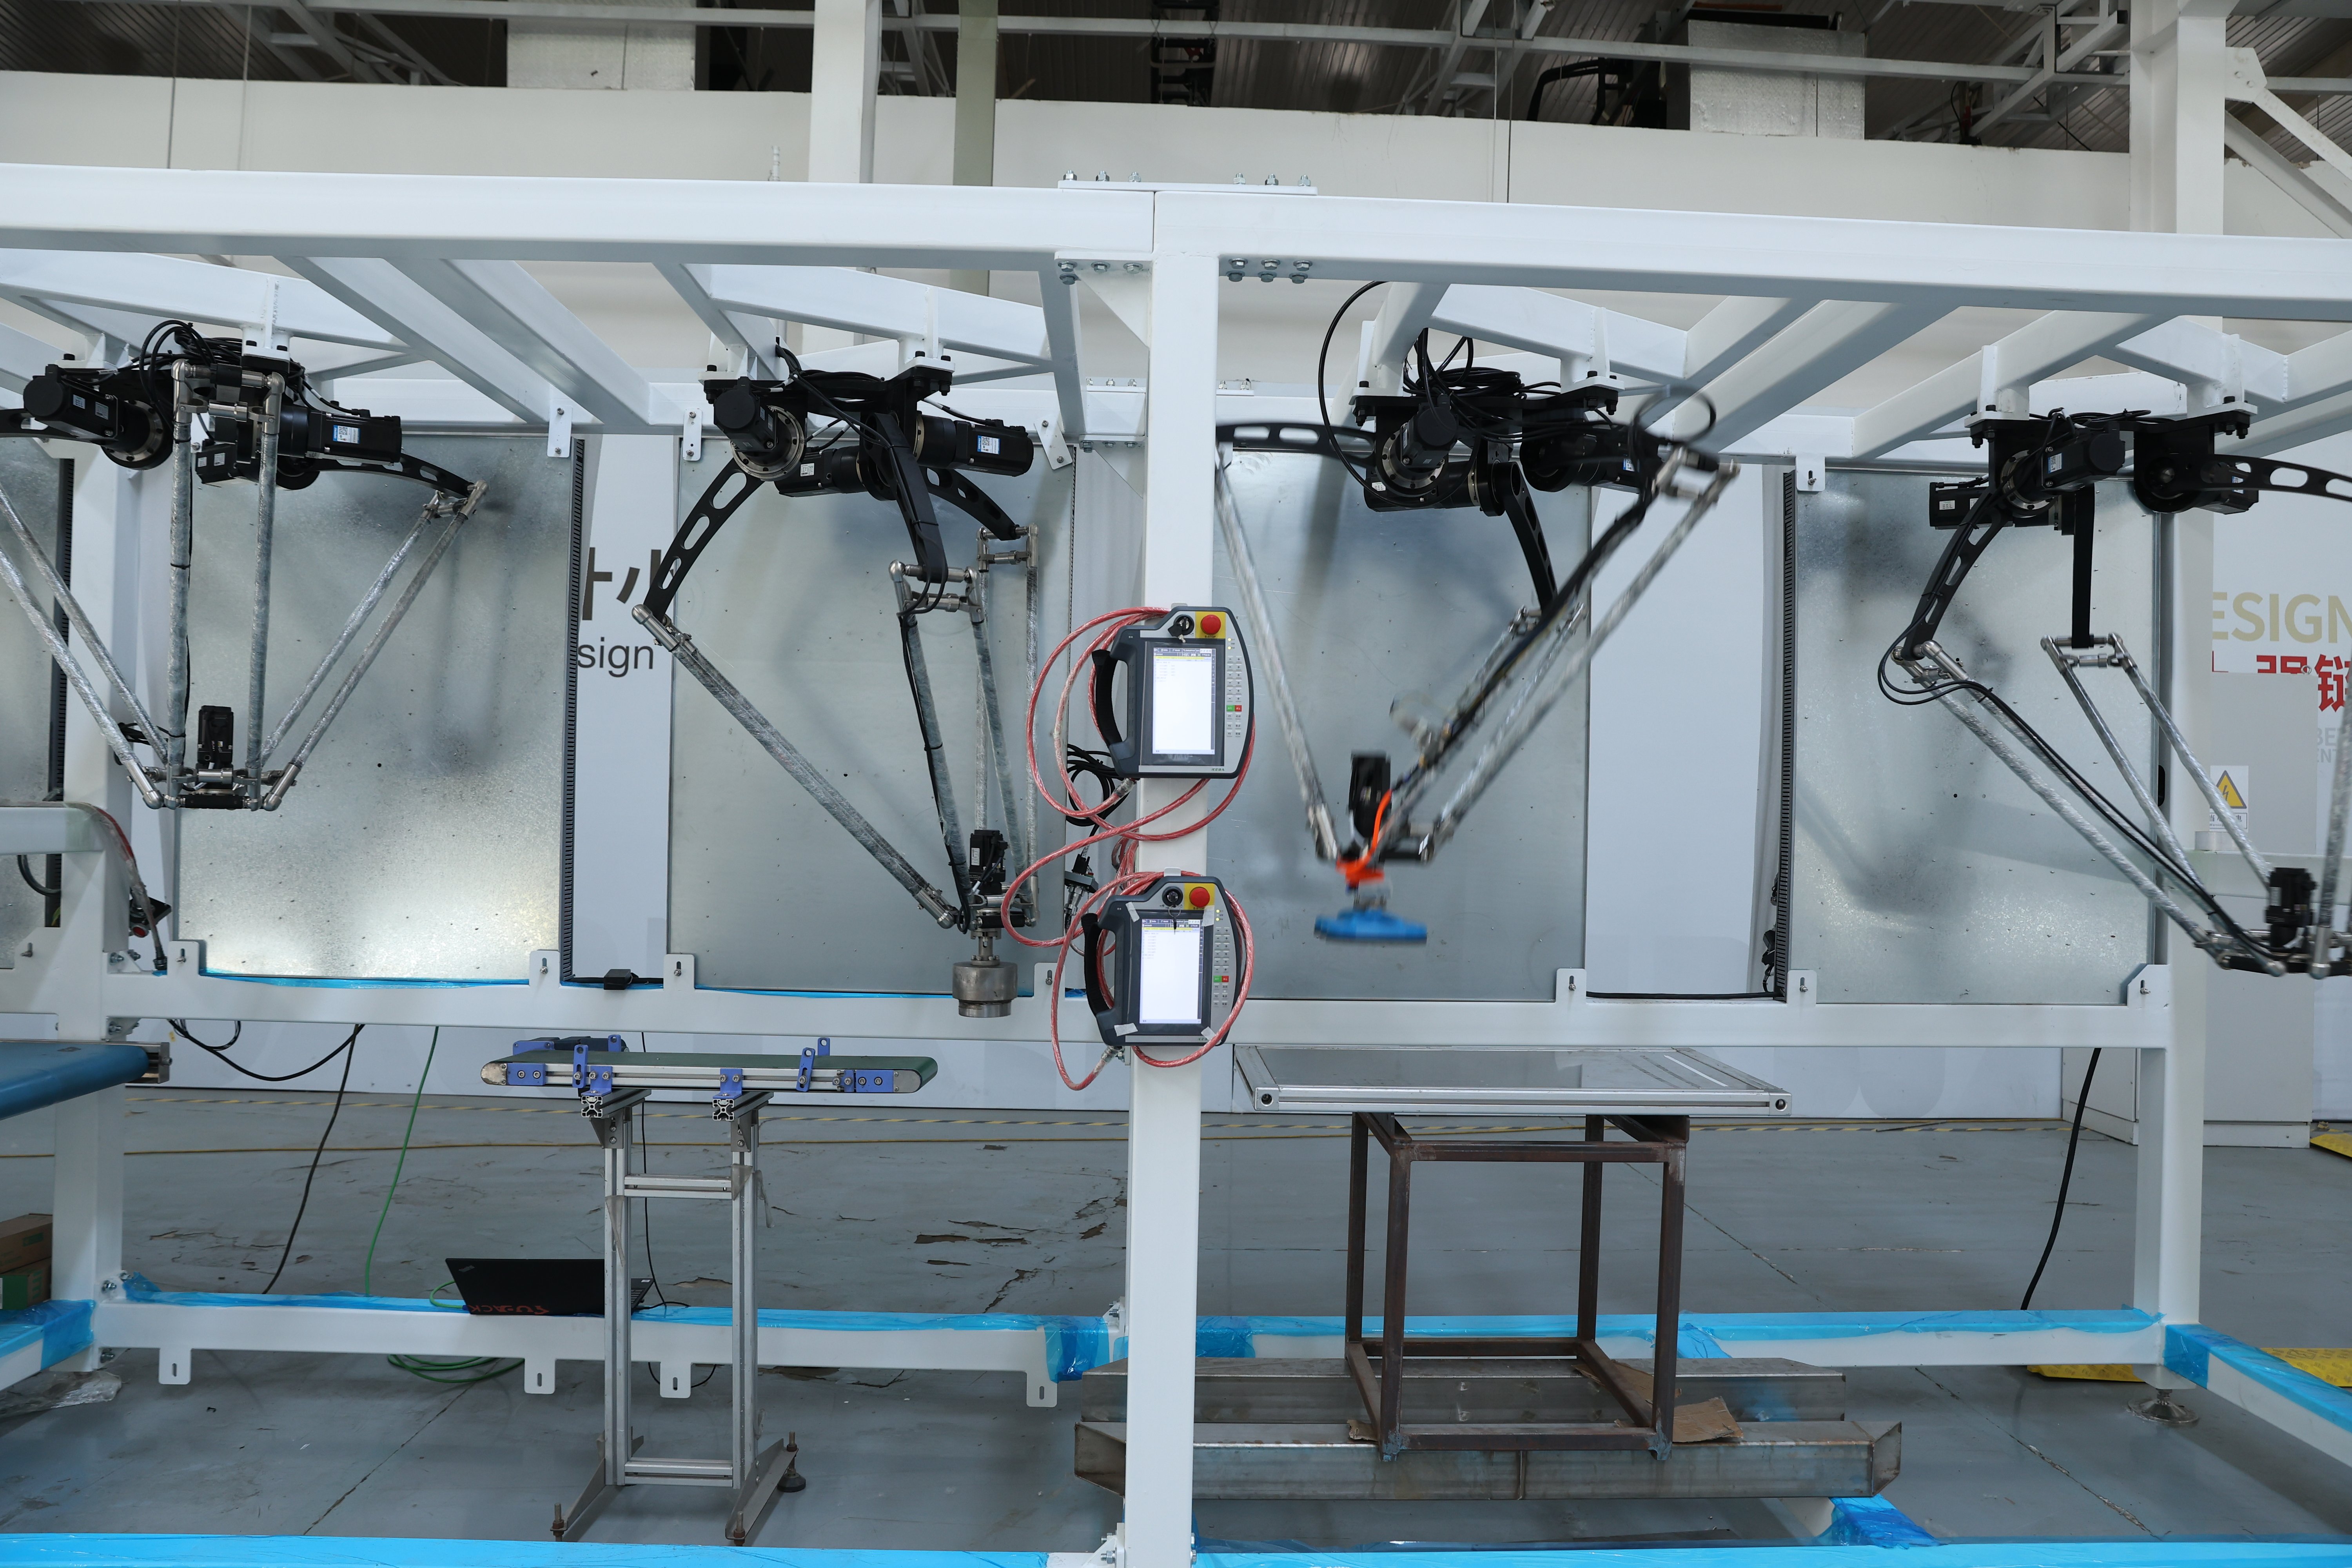
ระบบรีบอตอัตโนมัติแบบหยิบและวาง คือ โซลูชันหุ่นยนต์ขั้นสูงที่ออกแบบมาเพื่อจัดการงานการวางชิ้นส่วนอย่างแม่นยำและการจัดการวัสดุในสภาพแวดล้อมการผลิตต่าง ๆ ระบบรีบอตอัตโนมัติแบบหยิบและวางนี้ผสานรวมเทคโนโลยีหุ่นยนต์ขั้นสูง ระบบการมองเห็นด้วยคอมพิวเตอร์ และระบบควบคุมแรงดันอากาศ เพื่อทำให้กระบวนการผลิตมีประสิทธิภาพมากยิ่งขึ้นด้วยความแม่นยำและความเร็วระดับสูง หน้าที่หลักของระบบรีบอตอัตโนมัติแบบหยิบและวาง คือ การเลือกชิ้นงานจากตำแหน่งต้นทางโดยอัตโนมัติ แล้ววางไว้ที่ตำแหน่งปลายทางที่กำหนดอย่างแม่นยำ ไม่ว่าจะเป็นชิ้นส่วนอิเล็กทรอนิกส์ ชิ้นส่วนขนาดเล็ก หรือหน่วยประกอบสำเร็จรูป ระบบรีบอตอัตโนมัติแบบหยิบและวางสามารถให้ผลลัพธ์ที่สม่ำเสมอซึ่งมนุษย์ไม่สามารถทำได้ คุณลักษณะทางเทคโนโลยีสำคัญ ได้แก่ แอคทูเอเตอร์ความเร็วสูงที่ทำให้เวลาในการทำงานแต่ละรอบสั้นลง ระบบการมองเห็นแบบบูรณาการเพื่อระบุชิ้นส่วนได้อย่างถูกต้อง และโปรแกรมอัจฉริยะที่ปรับตัวได้ตามรูปแบบผลิตภัณฑ์ที่หลากหลาย ระบบรีบอตอัตโนมัติแบบหยิบและวางใช้แขนหุ่นยนต์แบบร่วมมือ การเชื่อมต่อกับสายพานลำเลียง และกลไกการให้ข้อมูลย้อนกลับแบบเรียลไทม์ เพื่อให้มั่นใจในประสิทธิภาพการปฏิบัติงานสูงสุด แอปพลิเคชันของระบบนี้ครอบคลุมหลายอุตสาหกรรม เช่น การผลิตอุปกรณ์อิเล็กทรอนิกส์ การประกอบยานยนต์ การบรรจุภัณฑ์ยา การแปรรูปอาหาร และการผลิตสินค้าอุปโภคบริโภค ระบบรีบอตอัตโนมัติแบบหยิบและวางมีความสามารถโดดเด่นในการทำงานซ้ำ ๆ ที่ต้องการความแม่นยำระดับมิลลิเมตร การผลิตจำนวนมาก และสถานการณ์ที่เกี่ยวข้องกับการจัดการวัสดุอันตราย ระบบทั้งหมดนี้ช่วยลดต้นทุนการผลิตอย่างมีนัยสำคัญ ลดข้อผิดพลาดให้น้อยลง และยกระดับความปลอดภัยในสถานที่ทำงาน โดยกำจัดการทำงานซ้ำ ๆ ด้วยมือ และความเสี่ยงต่อการบาดเจ็บที่เกิดจากวิธีการแบบดั้งเดิม



 EN


