notkun á róbotum fyrir pökkun á palli
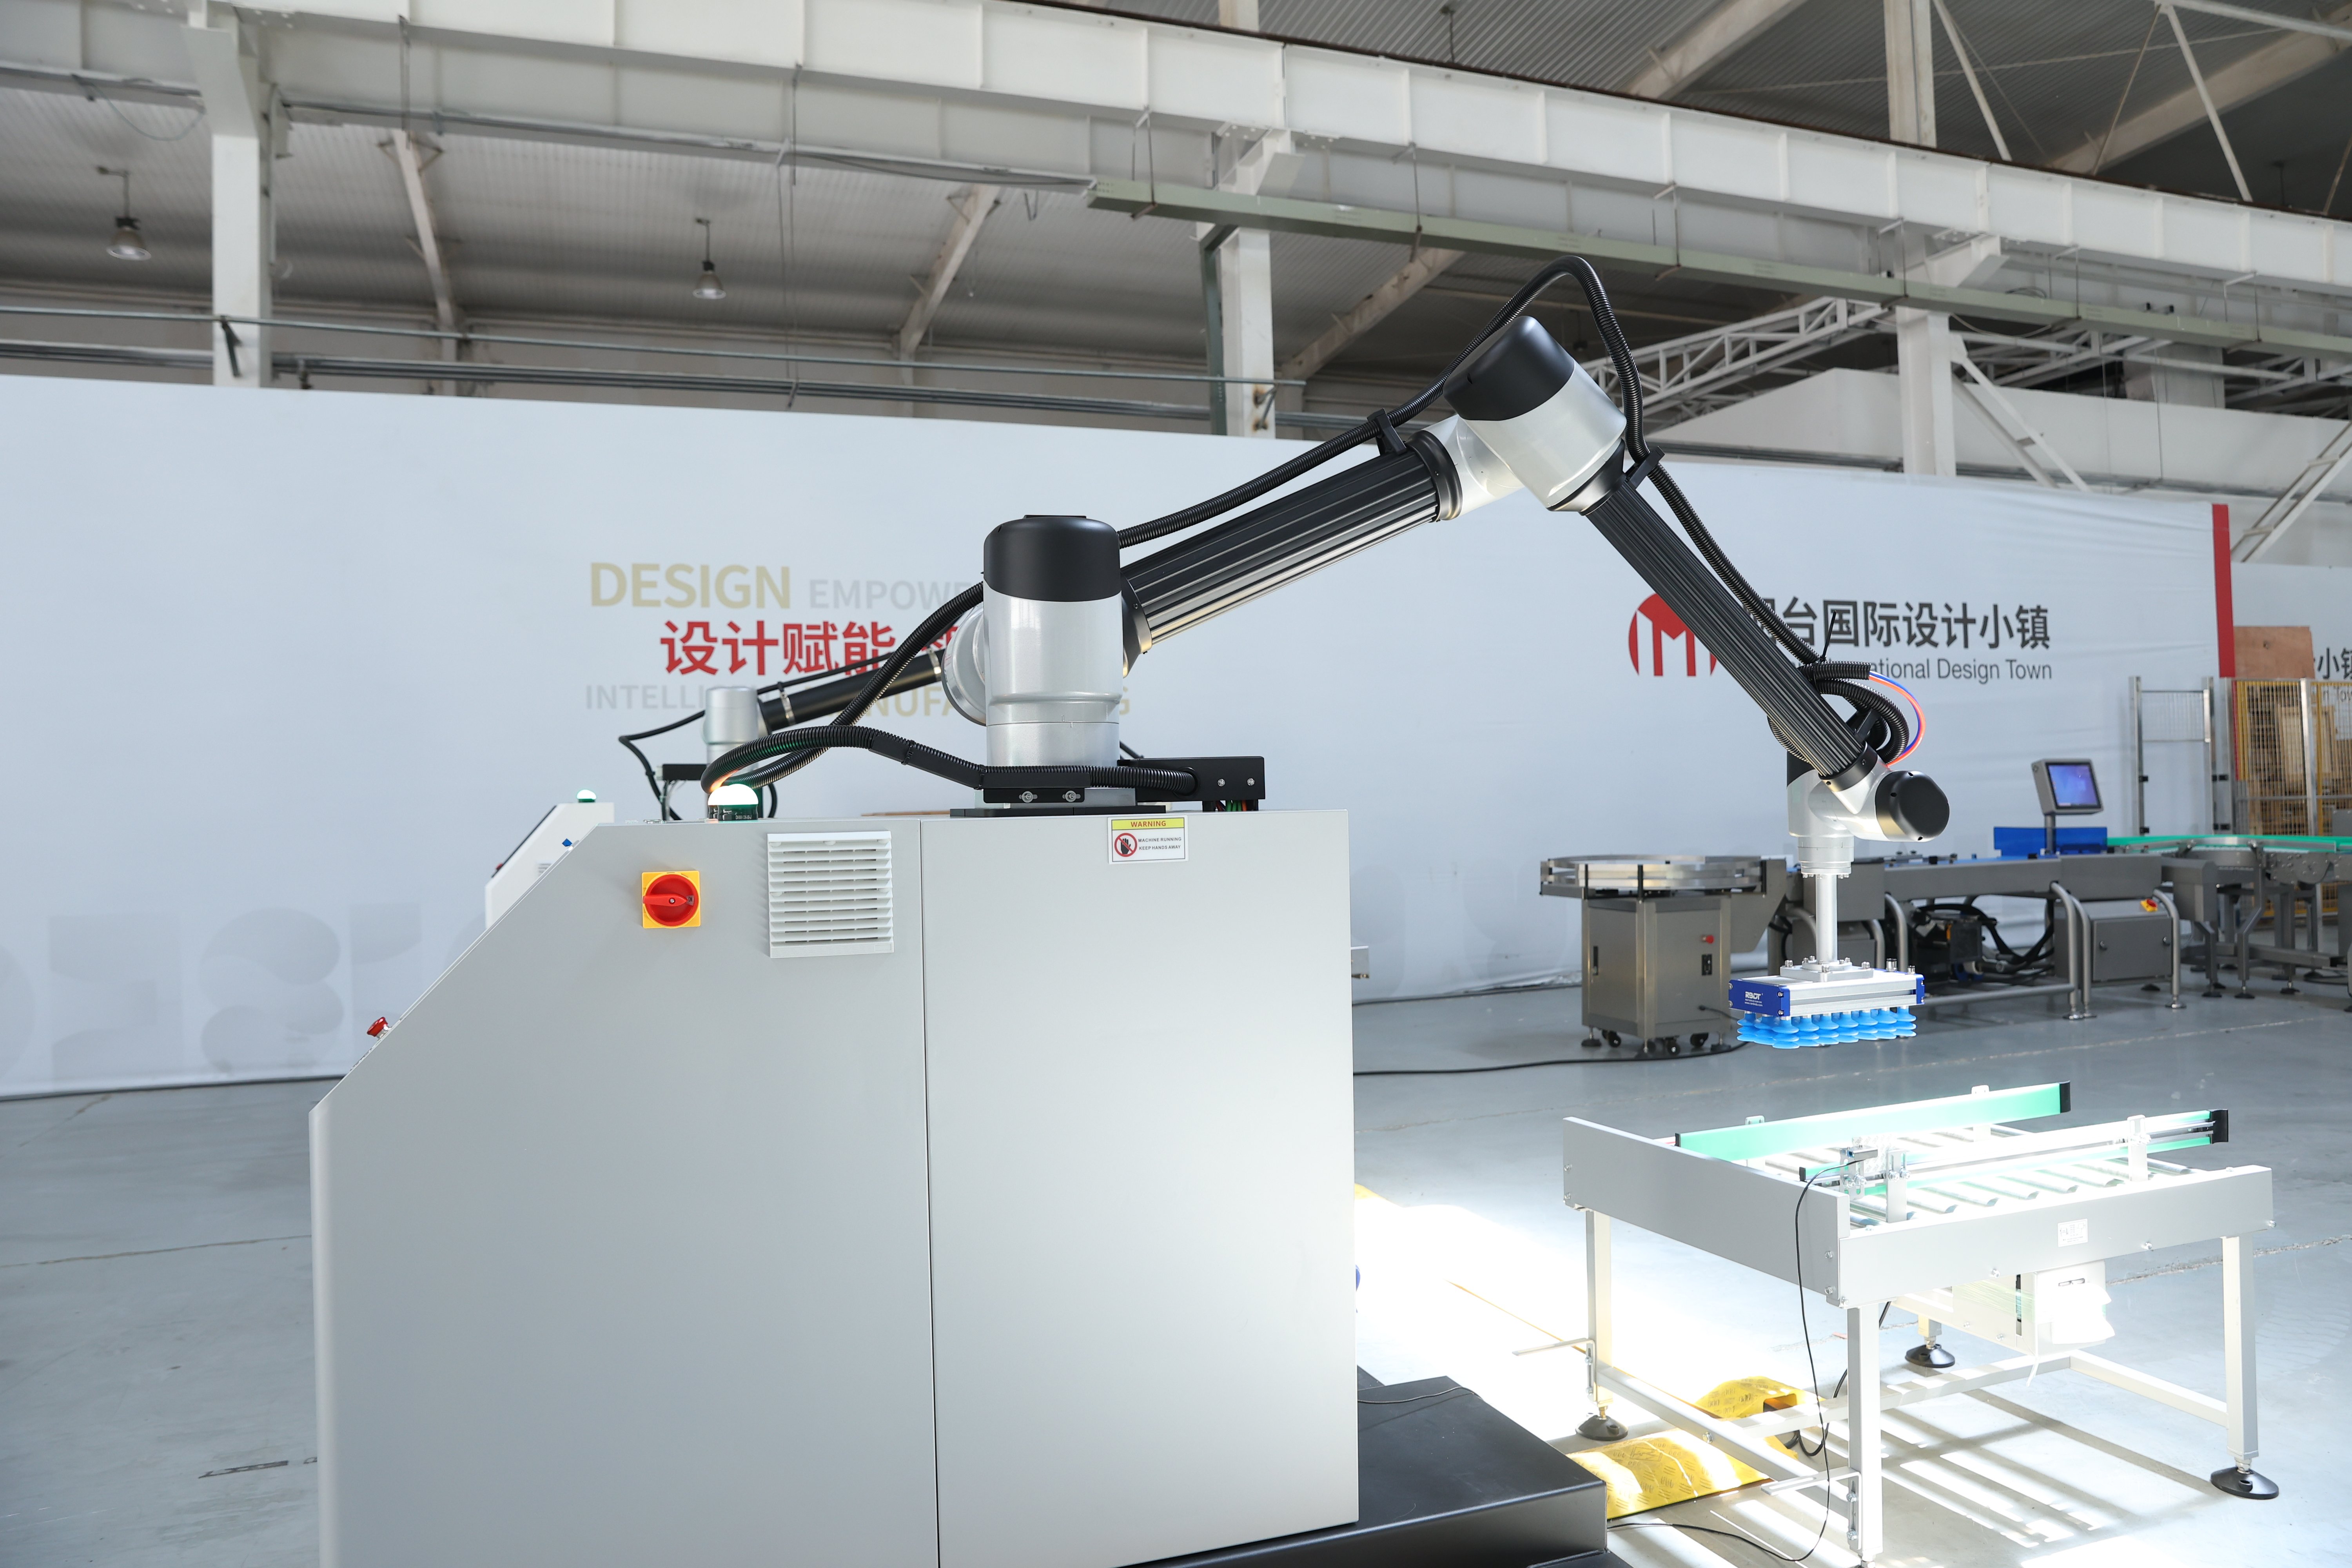
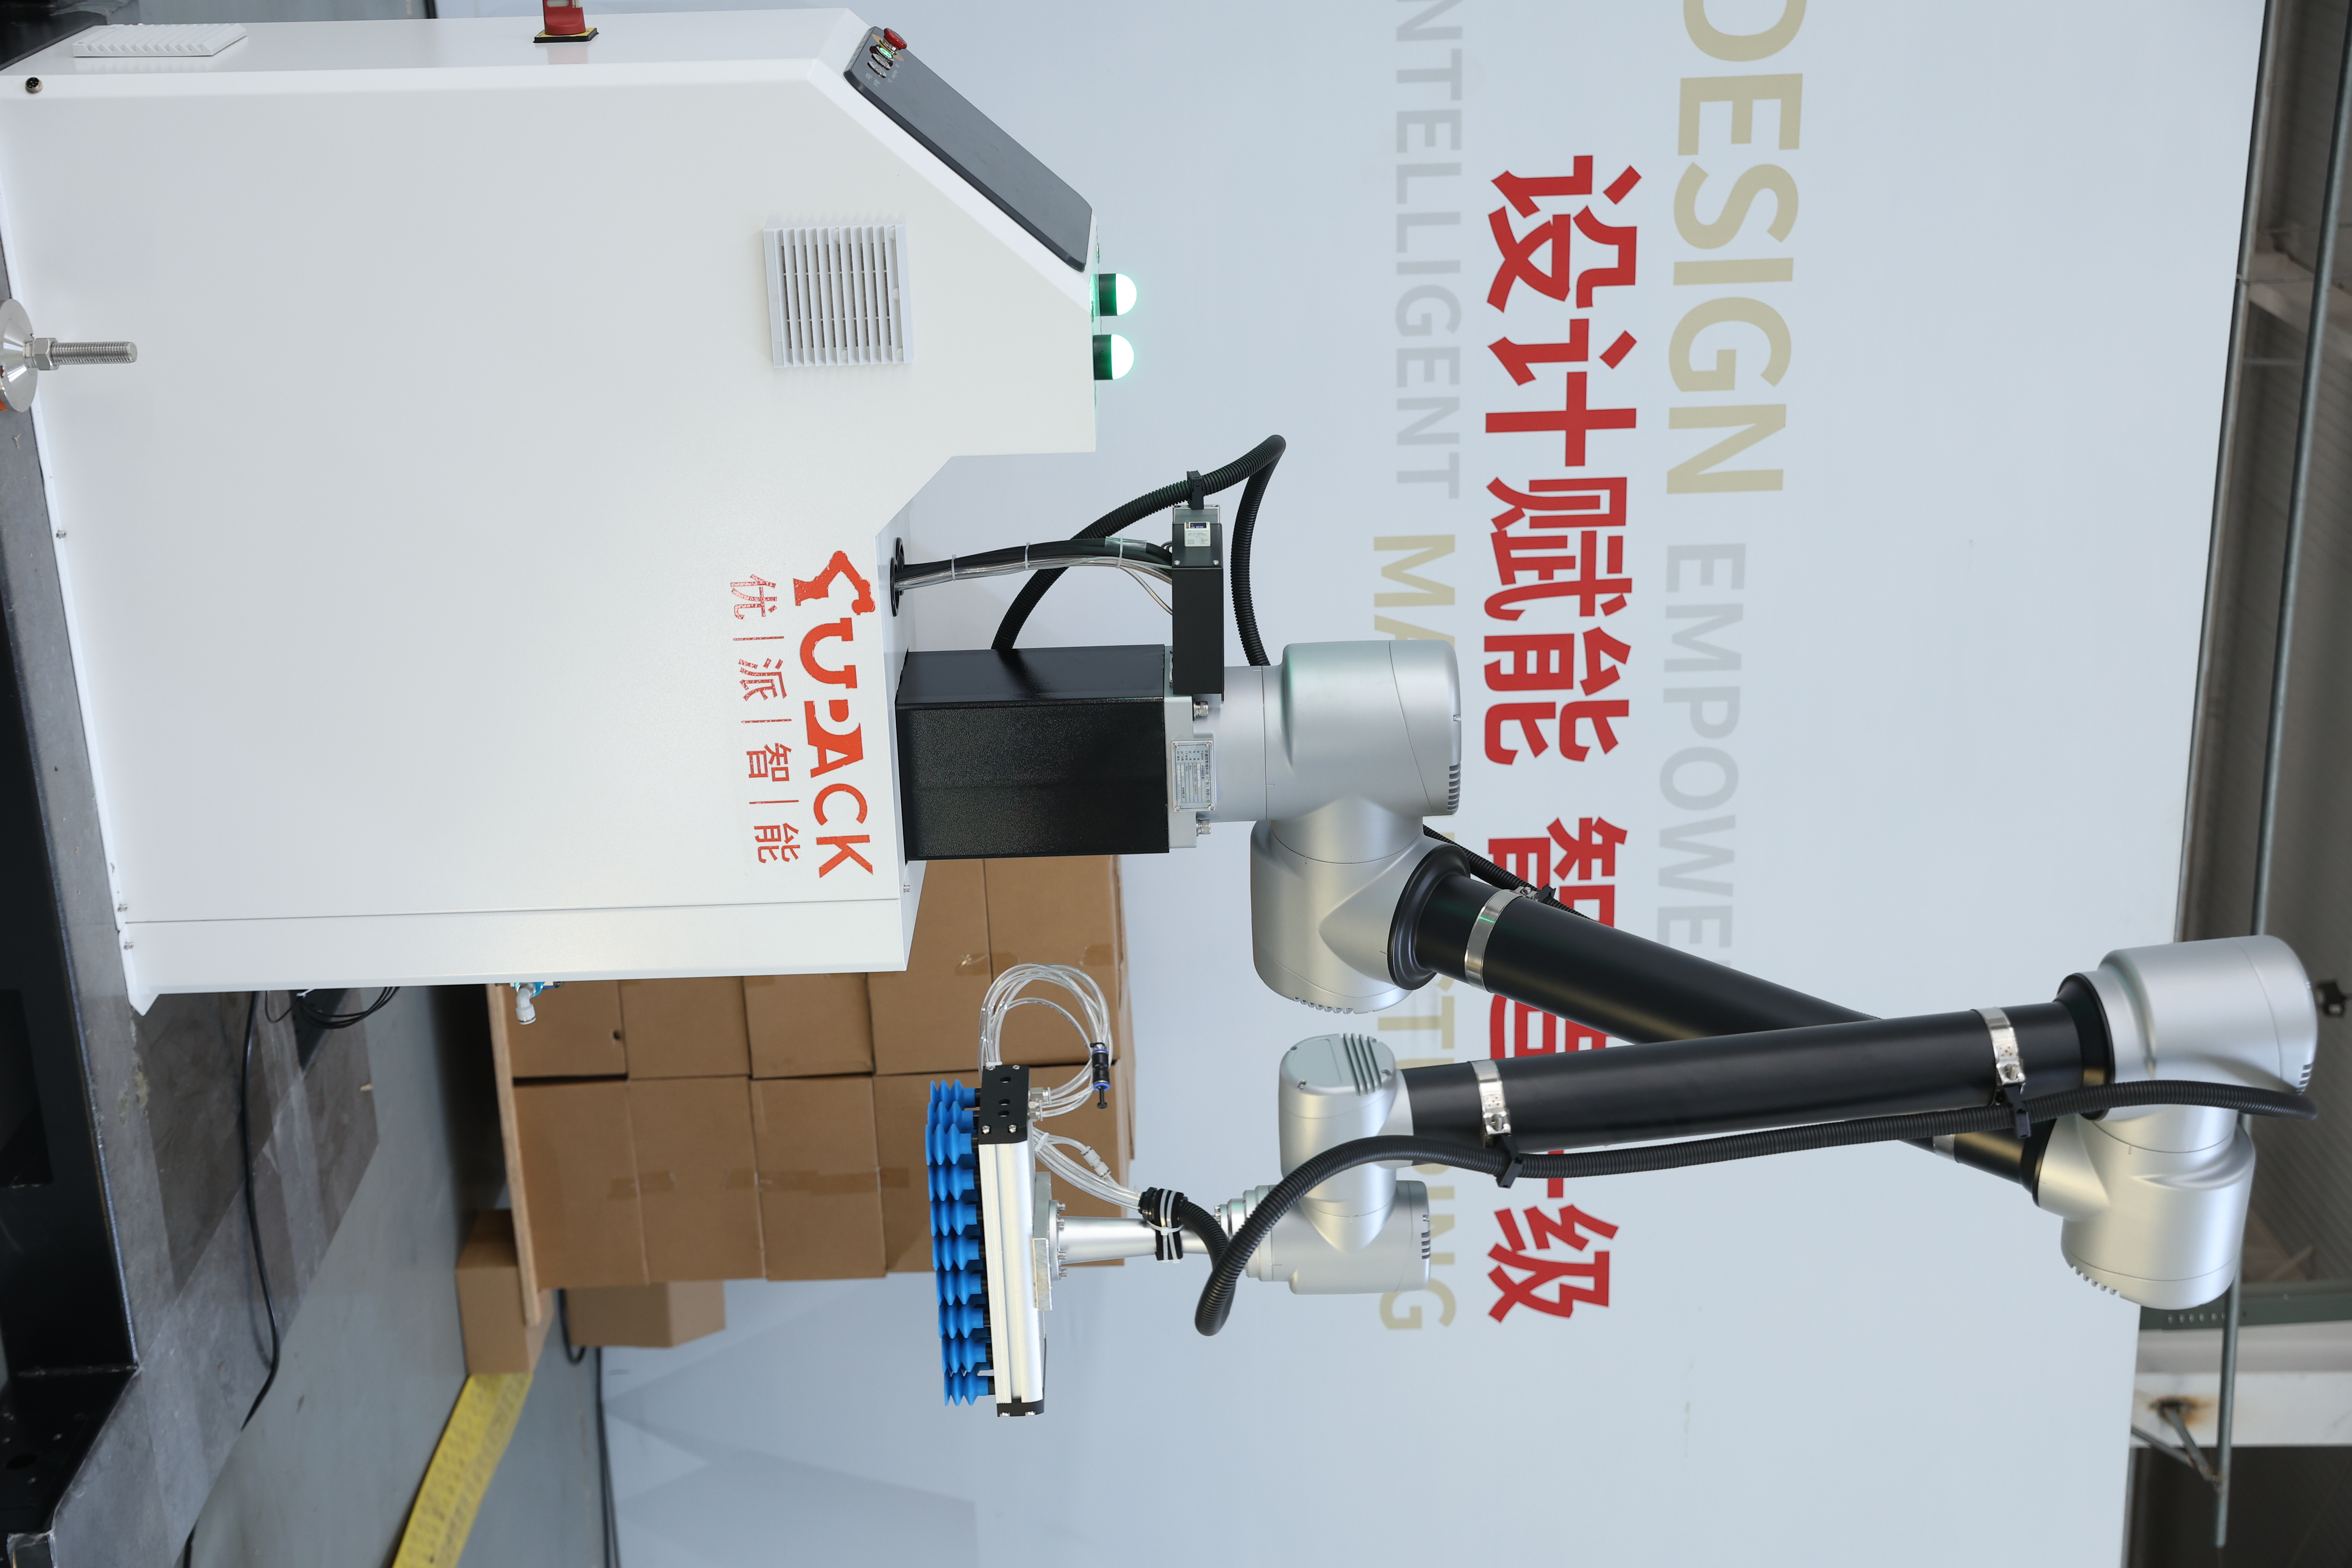
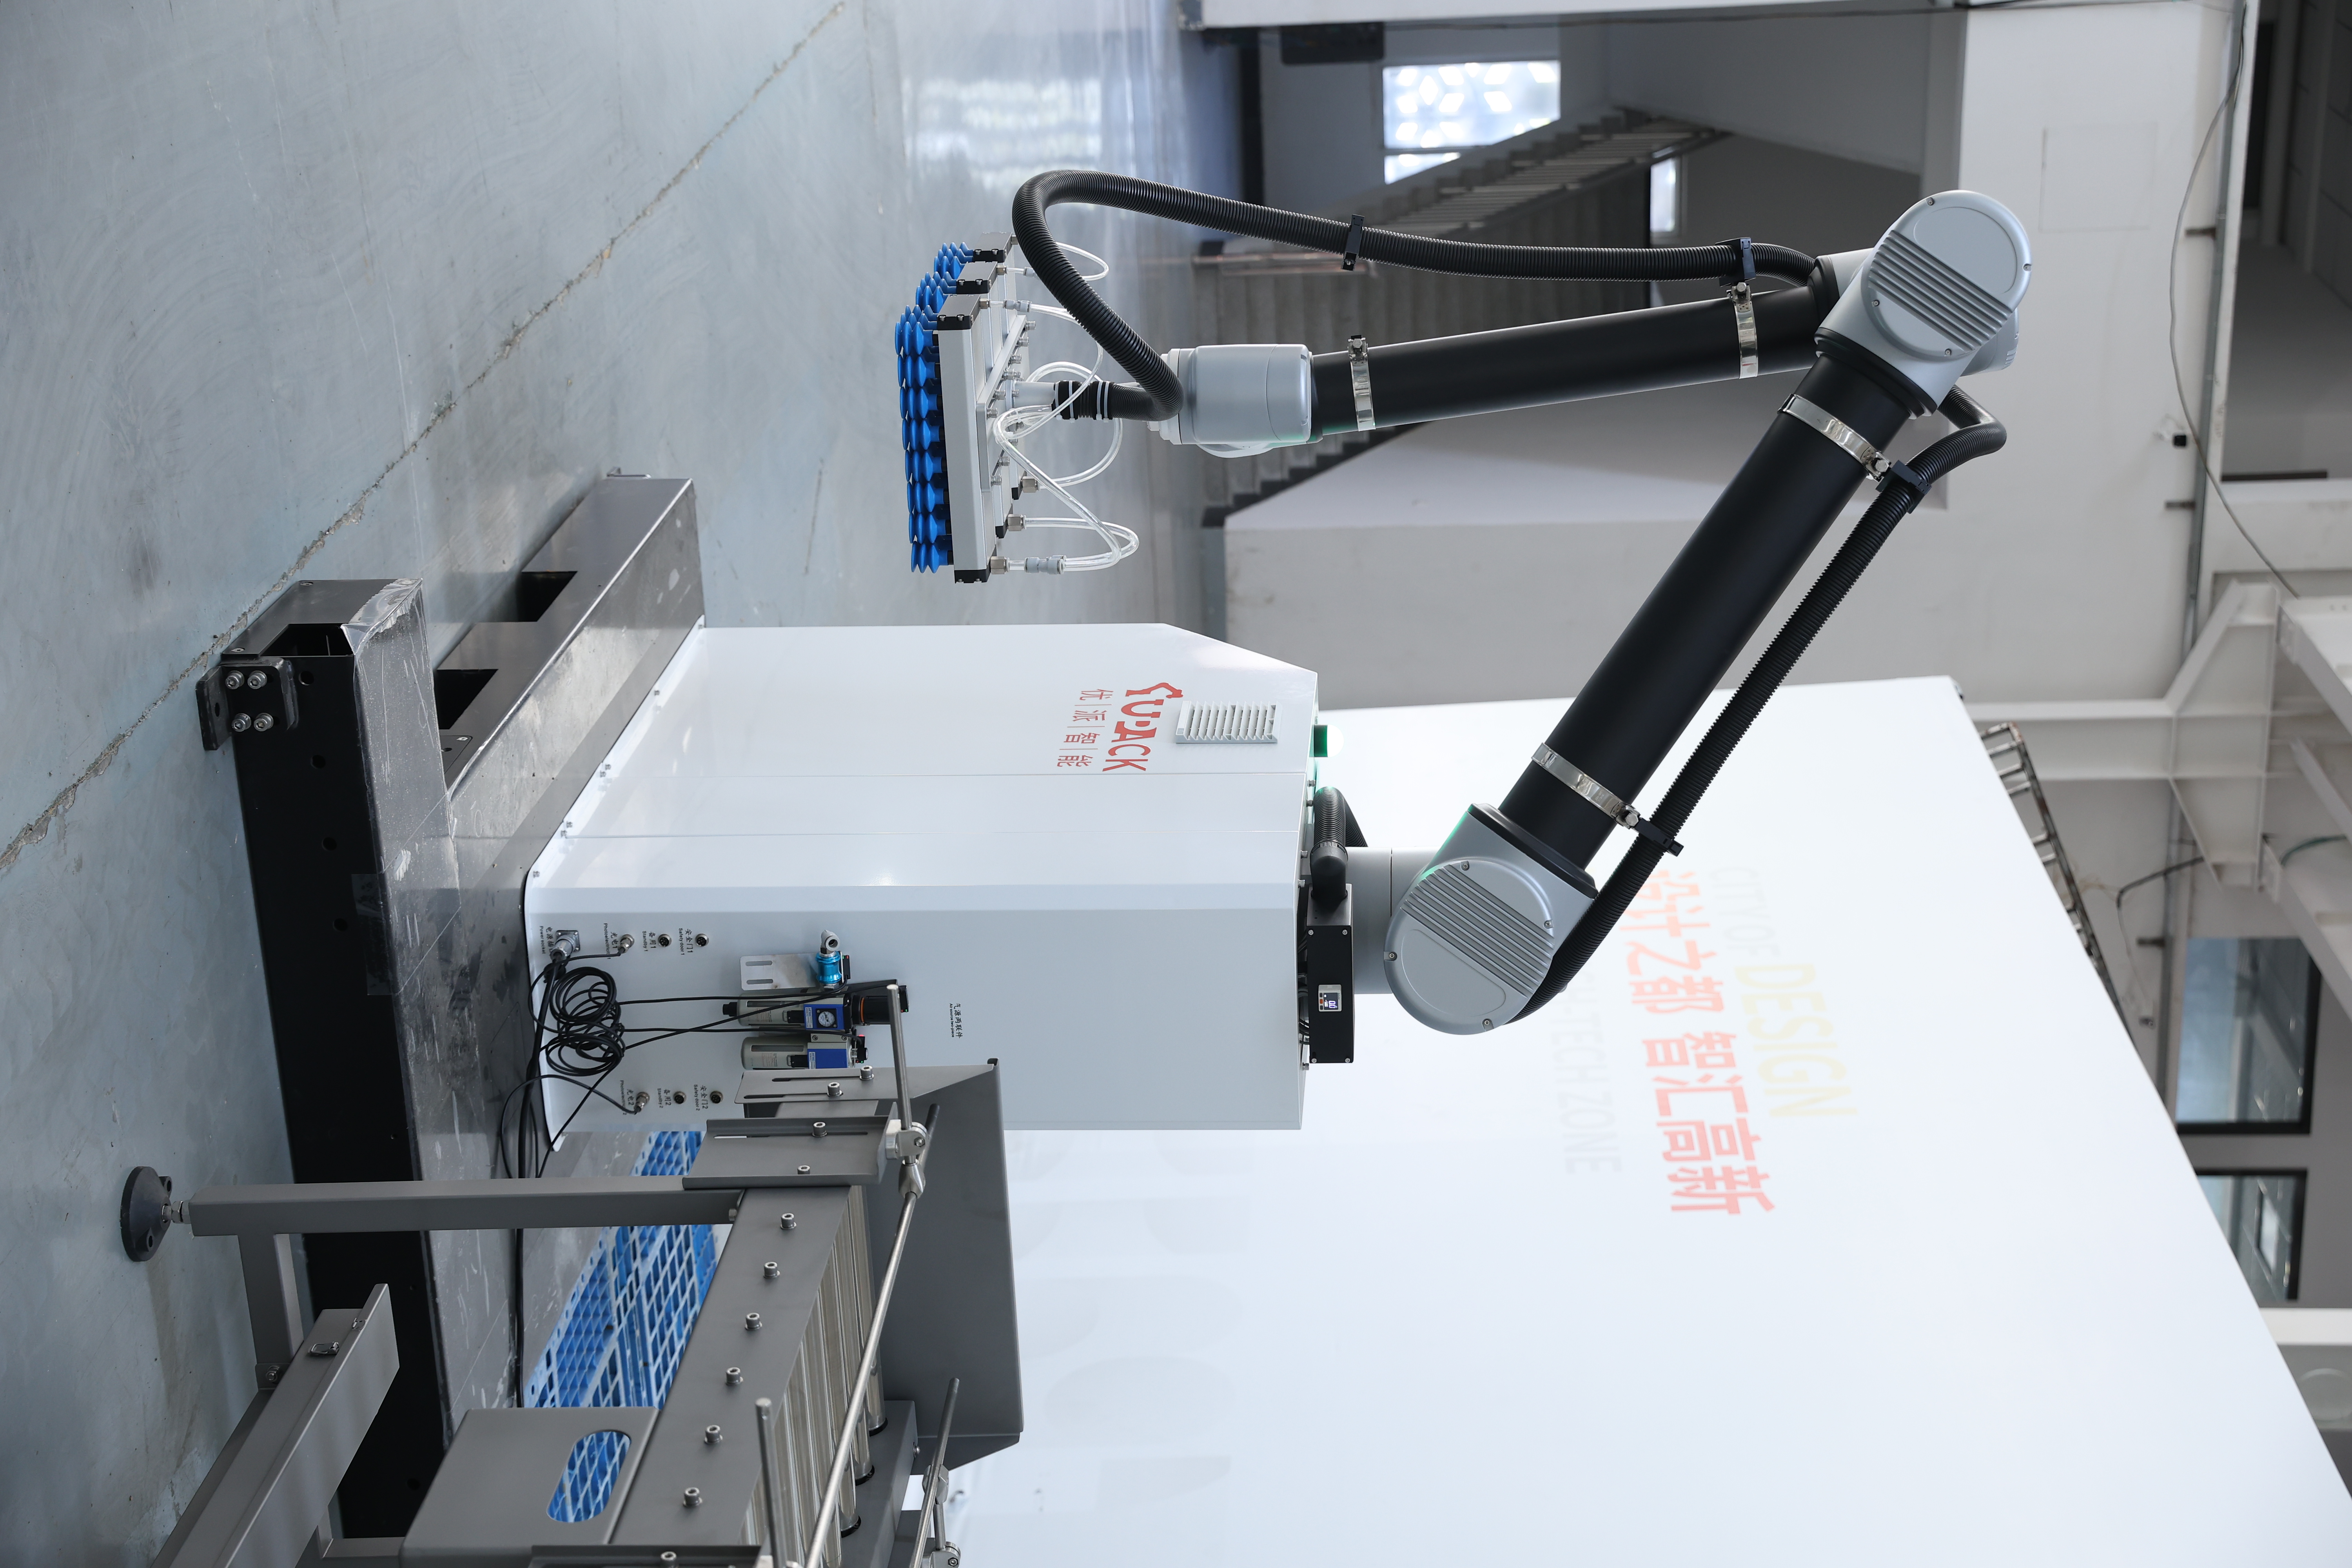
Notkun á róbotum fyrir pallaður notar viðskipti í daglegu vistvöru- og framleiðslu starfsemi með því að sjálfvirkja hófnun og skipulag vörur á pallar. Þessi háþróuð vélar tákna grunnbreytingu í því hvernig fyrirtæki vinna með hlutverk sem tengjast flutningi á málmi. Notkun á róbotum fyrir pallaður notar háþróuða róbotarhendi með sérstökum gripli og skynjum til nákvæmrar staðsetningar hluta með óvenjulega mikilli nákvæmni og samhæfni. Aðalhlutverk notkunar á róbotum fyrir pallaður felur í sér sjálfvirkan flutning vörur frá framleiðslulínum eða flutningskerfum á pallar í skipulögðum mynsturum. Þessi sjálfvirkjun minnkar verulega þörf á handavinna en viðheldur samt háum gæðastöðum. Notkun á róbotum fyrir pallaður hefur háþróuð sjónarkerfi sem greinir stærð, þyngd og stefnu vörur og tryggir bestu staðsetningu alltaf. Lykilteknískar eiginleikar eru samstarfsræður með auðveldum forritunarviðmótum, rauntímaeignir um stöðu kerfis og aðlagað griplategund. Notkun á róbotum fyrir pallaður inniheldur vélfræðileg lærðu reiknirit sem valda bestu hófnunarmynsturum byggð á eiginleikum vörur og kröfum áfangastaðs. Þessi kerfi virka án þreytu áfram og halda jafnvel útkomu á allri vakt. Notkunin er víðtækt í ýmsum atvinnugreinum, svo sem mat- og drykkjavara, lyfja-, bíla- og neytendavara- og þungvinnusviði. Notkun á róbotum fyrir pallaður getur unnið með vörur frá léttum pakningum til þungra kassaa, og hún er aðlöguð mismunandi framleiðsluumhverfi. Nútímaleg notkun á róbotum fyrir pallaður hefur fullkomna samspil við núverandi kerfi fyrir stjórnun vistvöru, sem veitir yfirleitt gögnagreiningu og metrik sem bæta rekstrarafköstum og ákvarðanatöku.

 EN


